FPVドローン向けミッション自律型ピクセルロック
終末誘導から適応性と回復力のある交戦アーキテクチャへの進化
スマートミサイル、ドローン、徘徊型兵器といった防衛アプリケーションで、組み込みソフトウェアと高性能シリコンが、自動ターゲット認識(ATR)、追跡、ホーミングに対する今日の要件を満たしつつあります。
特に敵の対抗が予想される作戦領域で成功を維持するためには、ピクセルロックに基づく終末誘導をシステムで活用する必要があります。この能力は、現代の無人航空機システム(UAS)、特にFPV(一人称視点)および損耗が許容されるミッションプロファイルを目的とするシステム用の重要な機能として浮上しています。これについては、最も過酷な戦場環境下で致死的な打撃を与え得るドローン300,000機以上の調達を意図した、米国国防総省’のDrone Dominanceプログラムで説明されています。[1]
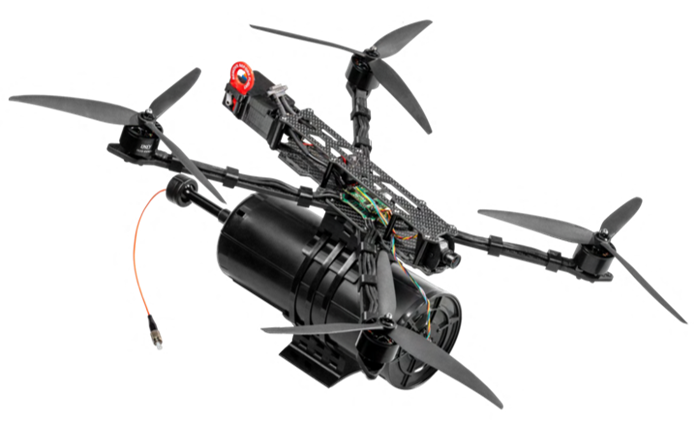
図1. 構想上のFPV攻撃ドローン
従来のシステムの多くは、一般に飛行の最終段階で、選択されたターゲットへとプラットフォームを視覚的に誘導するという、狭い範囲のタスク向けに最適化されています。制御された条件下や、近距離での交戦では、こうした「ロックアンドフライ」アプローチが有効な場合があります。しかし、ウクライナ紛争で電子戦(EW)や最終段階での人的ミスに起因する低い命中率が報告されていること、さらには現代の作戦環境や最新のパフォーマンス要件から、パイロットによる継続的な操作や終末段階のみの誘導といった手法の限界が、ますます露呈しています。
現代のミッションは、急速に変化するジオメトリ、部分的な可観測性、進化する交戦規定、リアルタイムでの適応が要求される敵対的な環境を特徴としています。自律型のフレームワークによって、代替となるアーキテクチャがもたらされます。すなわち、ピクセルロックを単独の終末機能として扱うのではなく、ミッションのライフサイクル全体にわたって認識、意思決定、機体制御を担う、ミッションレベルの自律型スタックに、有視界交戦を統合することです。この構成では、ピクセルロックはシステムを定義するのではなく、ミッションの意図に奉仕します。効果あたりのコストという観点から見れば、信頼性の低い代替手段、特に敵からの対抗措置がある環境下では役立たなくなるような手段と比べて著しく高い攻撃命中確率は、大きな価値をもたらす可能性があります。
[1]https://dronedominance.mil/leaderboard.html?utm_source=newsletter&utm_medium=email&utm_campaign=newsletter_axiosfutureofdefense&stream=top
終末誘導から監視ロジックへ:ミッション自律型ピクセルロック
従来のピクセルロックシステムは通常、二者択一的な挙動を示します。すなわち、ターゲットを選択してロックすると、飛翔体は衝突するか追尾喪失に至るまで、直接誘導ソリューションに従って飛行を継続します。このアーキテクチャは、交戦の有効性を再評価したり、パフォーマンスが低下した状態から回復したりする能力が限られています。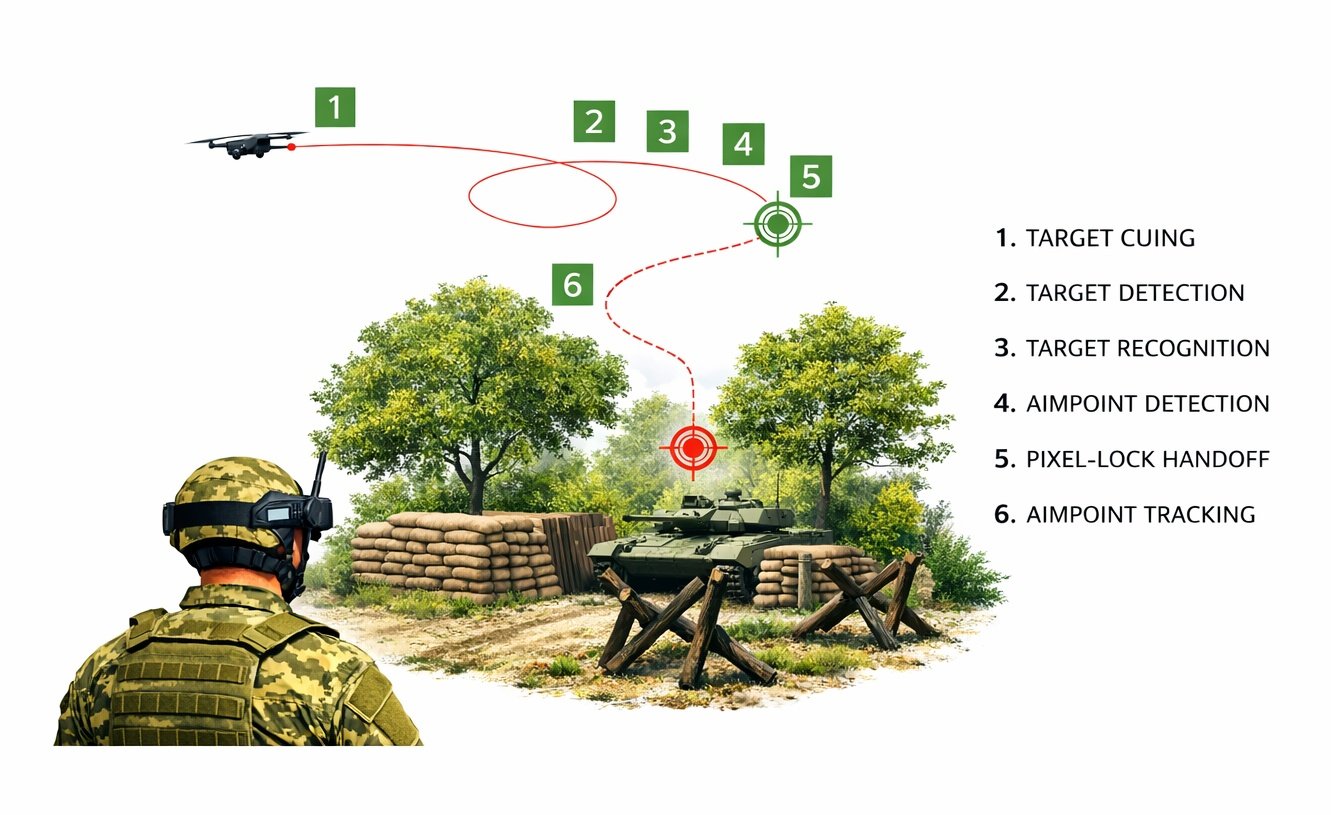
図2. 交戦、再計画、攻撃の各挙動を示す自律状態の遷移図
次なるフェーズでは、交戦ジオメトリ、追跡の信頼度、航法状態、運用上の制約を継続的に評価する、監視用のミッションロジック層が追加されます。「ミッション自律型ピクセルロック」機能により、交戦基準が満たされなくなった時点で、システムは自律的に中止または中断を行うことができます。重要な点として、中断動作は必ずしもミッション全体の終了を意味するわけではありません。むしろシステムは後続の交戦に先立って、自律的な位置変更、空中待機経路、同時弾着射撃の調整、またはISR(情報・監視・偵察)活動のための合流といった機能をサポートします。
表1. 終末段階のみのシステムとミッション自律型ピクセルロックシステムの比較
| 能力 | 終末段階のみのピクセルロックシステム | ミッション自律型ピクセルロック |
| 誘導の挙動 | 固定的な直進飛行型終末誘導 | 自律的な中止、中断、再計画、再攻撃 |
| 追跡方式 | 基本的な視覚的コントラストまたはテンプレートマッチング | 永続的なターゲット識別と遮蔽からの回復機能を備えた高度なReID追跡 |
| ミッションの範囲 | 終末段階のみの機能 | AI支援型から完全自律型ミッションまで拡張可能 |
| プラットフォームの柔軟性 | 自爆型FPVドローン攻撃専用の設計 | 支援型および完全自律型のミッションに同じハードウェアで対応 |
アーキテクチャの拡張性とデュアルモードの運用コンセプト
既存システムのほとんどは、手動操縦のFPVプラットフォームにAI機能を統合していますが、これでは自律性に関する要件が変化した場合の拡張性が制限されます。ミッション自律型ピクセルロックは、ナビゲーション、ミッション実行、終末段階における交戦、回復動作を1つの統合フレームワーク内に包含する、最初からエンドツーエンドの自律型アーキテクチャを特徴としており、従来とは一線を画しています。
ヒューマンインザループ(HITL)からヒューマンオンザループ(HOTL)、そして完全自律型の運用へのシームレスな移行は、ソフトウェア構成によって達成され、コストと時間がかかるハードウェアの再設計を回避できます。このソフトウェア定義による拡張性の向上は、初期の要件では支援付きの交戦が重視され、後期の段階では自律的なミッション遂行と回復力が求められるプログラムなど、段階的な自律性イニシアチブと合致しています。
また、ミッション自律型ピクセルロックは、共通のハードウェア基盤を使用して、FPVによる手動操縦から自動操縦への切り替えを支援する運用と、完全自律型のミッションの双方に対応可能です。ビジョン処理、制御ループ、ミッションロジックの共有により、訓練の負担やロジスティクスの複雑性が軽減され、さまざまなミッションプロファイルへの柔軟な対応が可能です。さらに、デュアルモード設計により、低コストな損耗許容ミッションと、プログラムの後半段階で主に想定される高度な自律運用の両方に、単一のプラットフォームで対応することが可能になります。
再識別(ReID)による継続的なターゲット追跡
終末誘導のパフォーマンスは、その基盤となる追跡手法の堅牢性に大きく影響されます。従来のコントラストやテンプレートマッチングに基づく手法は、遮蔽や視点の変動に対して脆弱です。
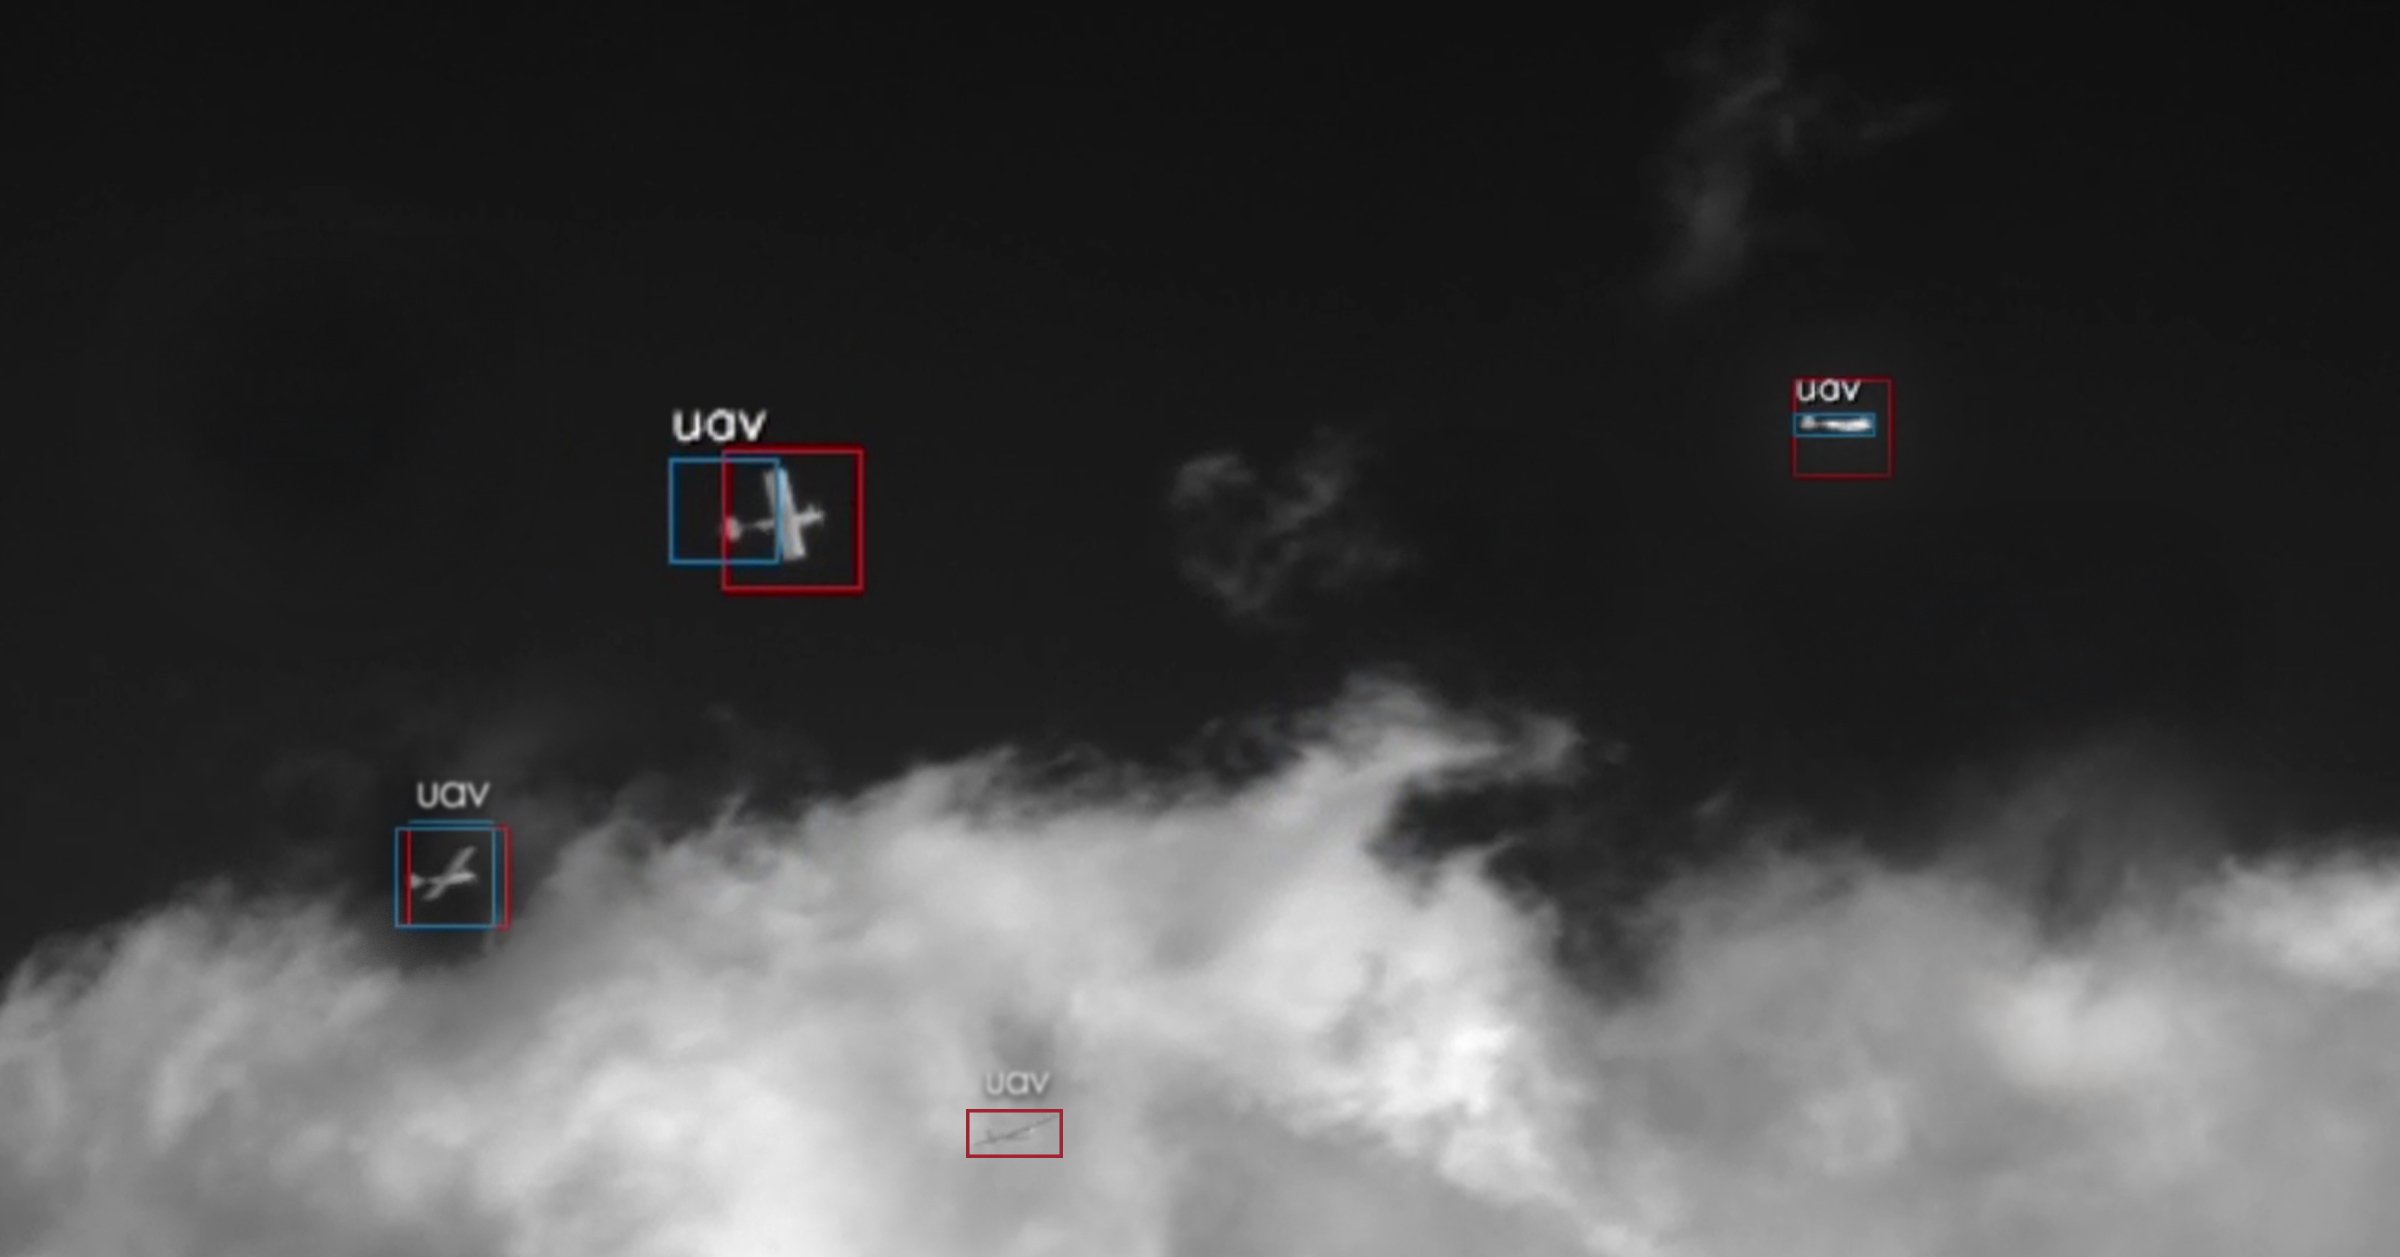
高度なReID技術を導入すると、時間の経過、遮蔽、形状の変化があっても、ターゲットの同一性を継続的に維持することが可能になります。現在開発中の「プッシュツーラーン」というコンセプトでは、オペレーターが即座にターゲットを指定すると、ReID機能がそのターゲットを学習し、継続的な追跡が可能になる見通しです。テクスチャ、幾何学的形状、および熱検出の各機能を融合することで、改良型システムは、信頼性の高いターゲット再捕捉と選択的な照準点識別を可能にし、より効果的な終末段階での意思決定を支援します。
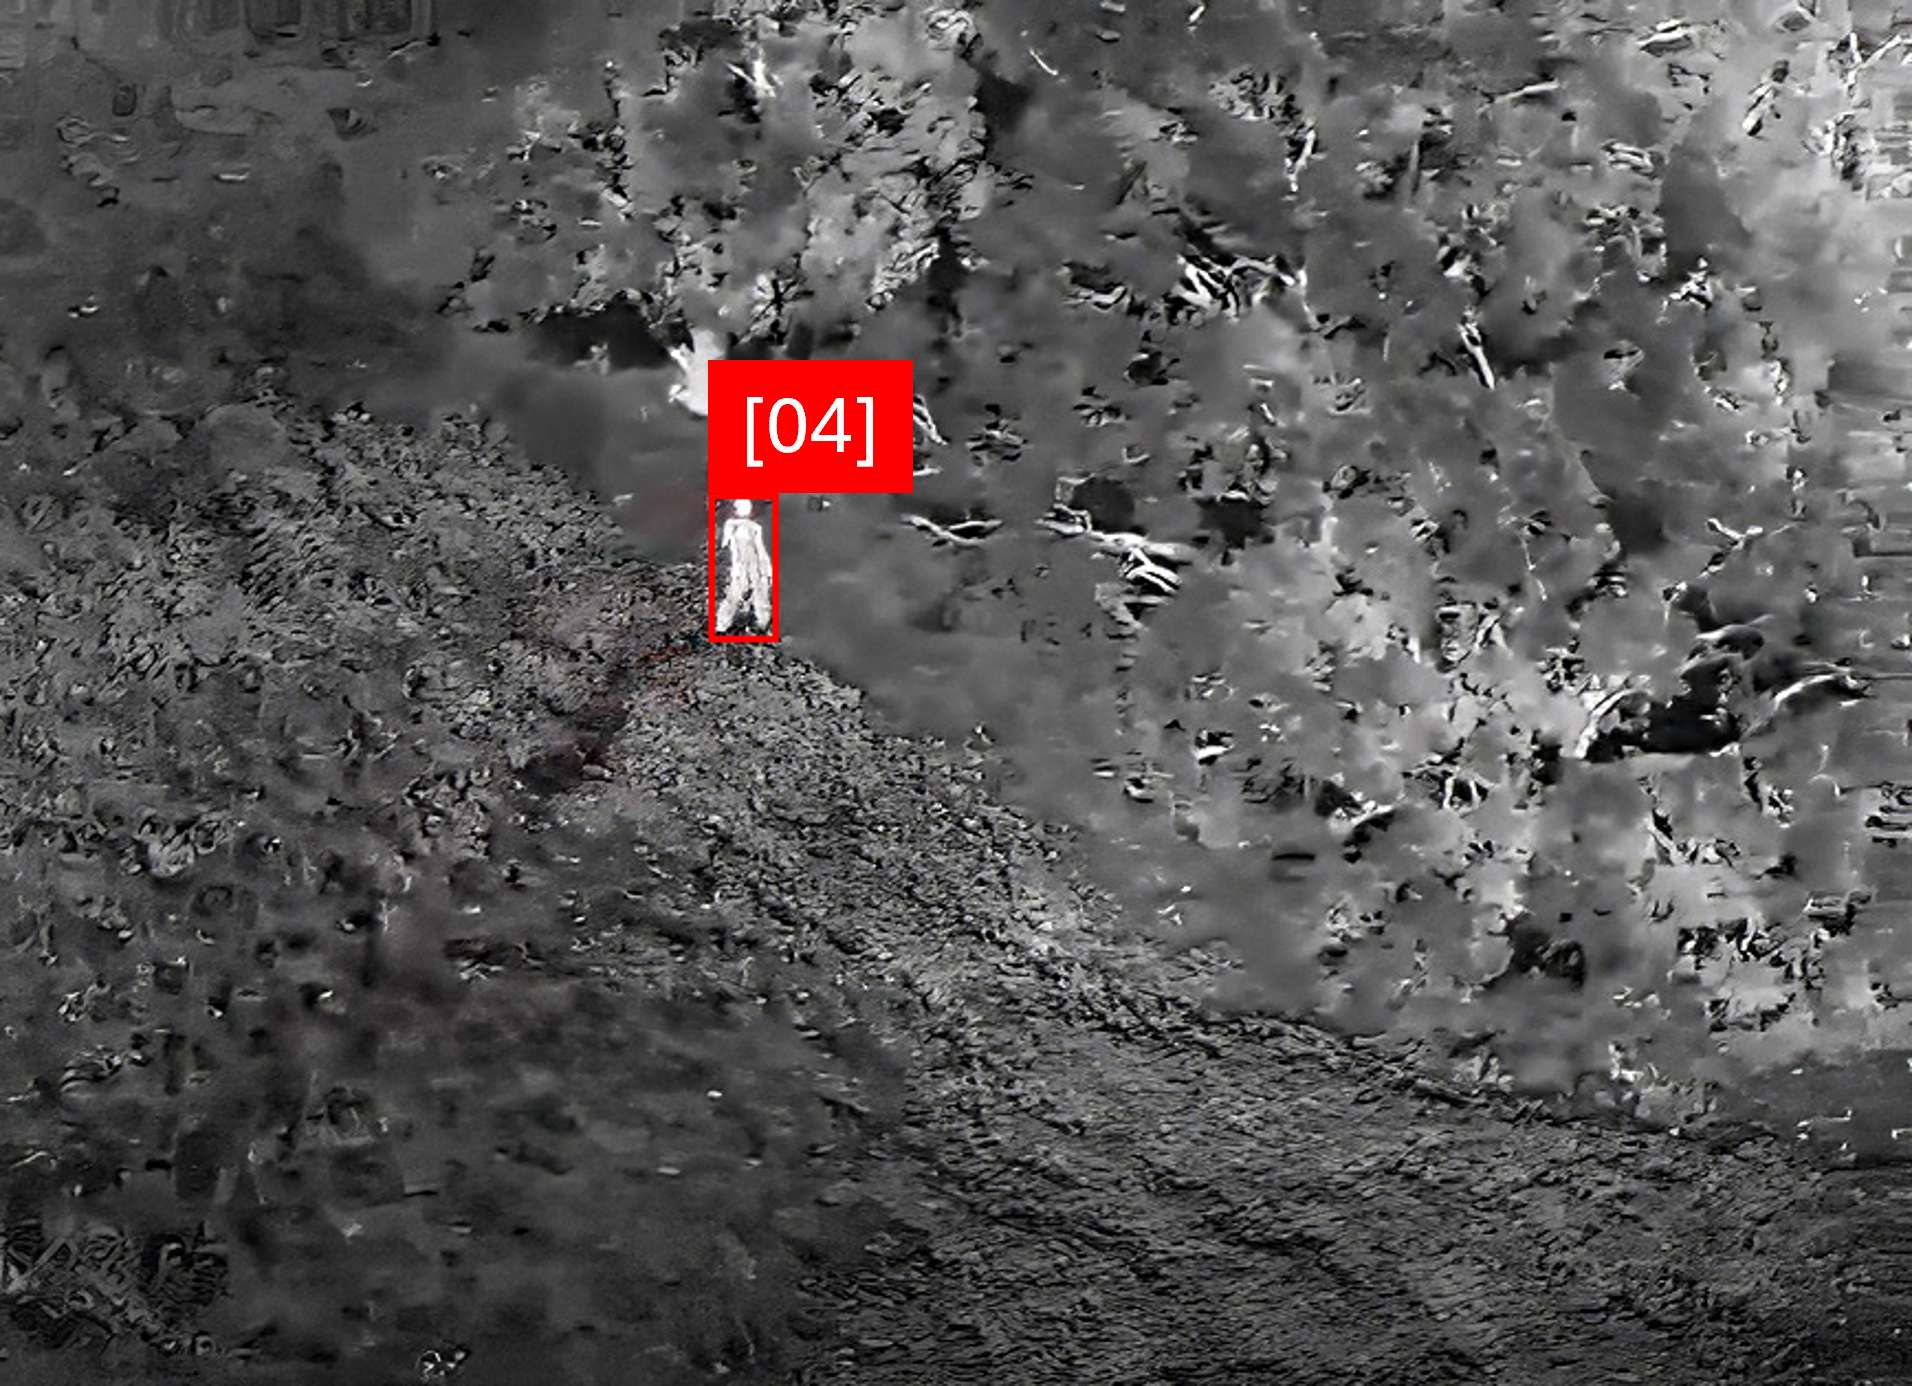
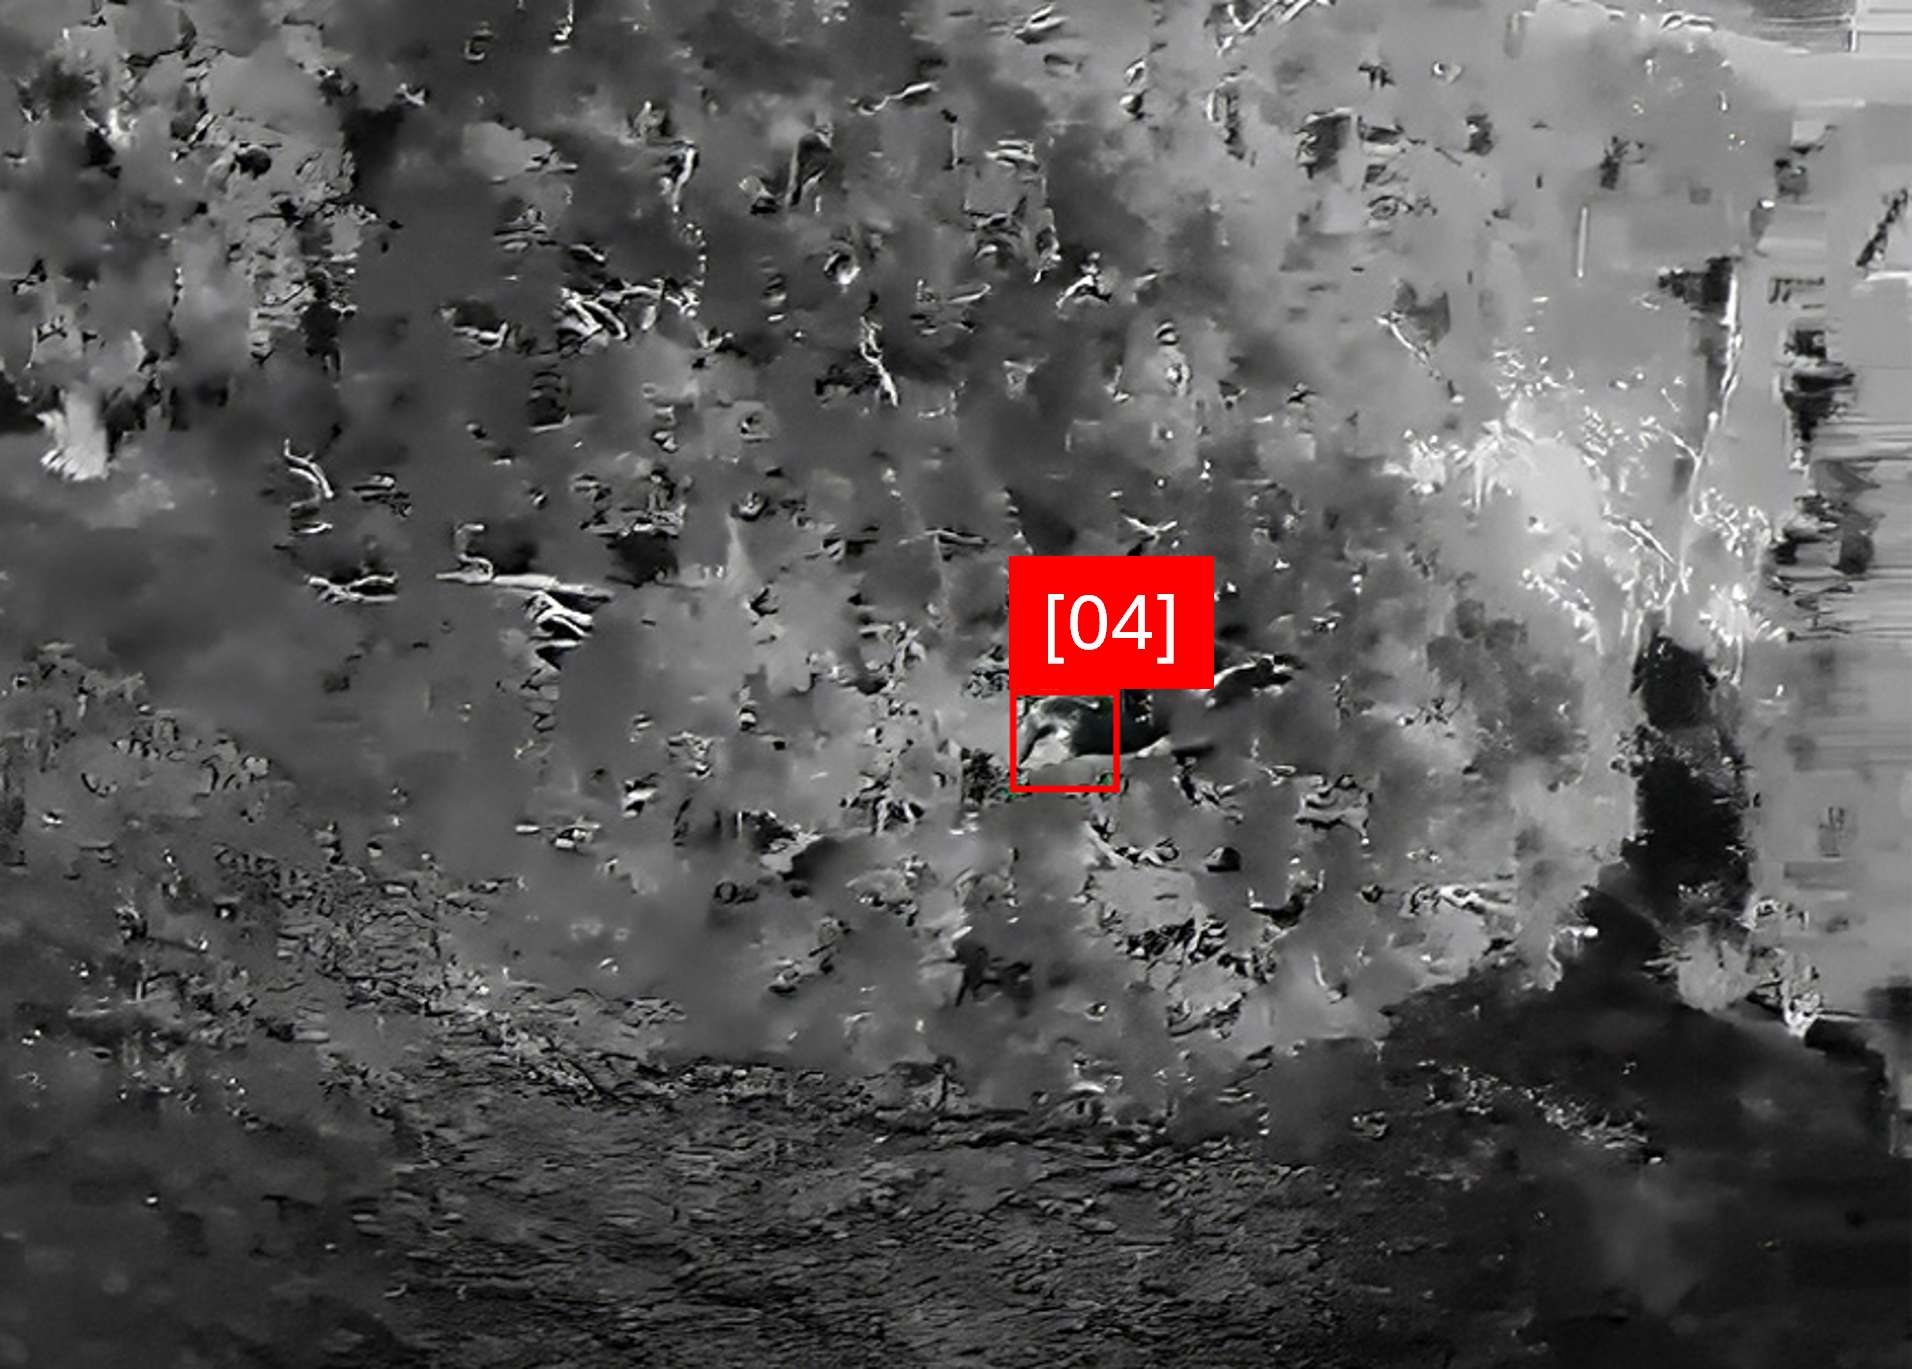
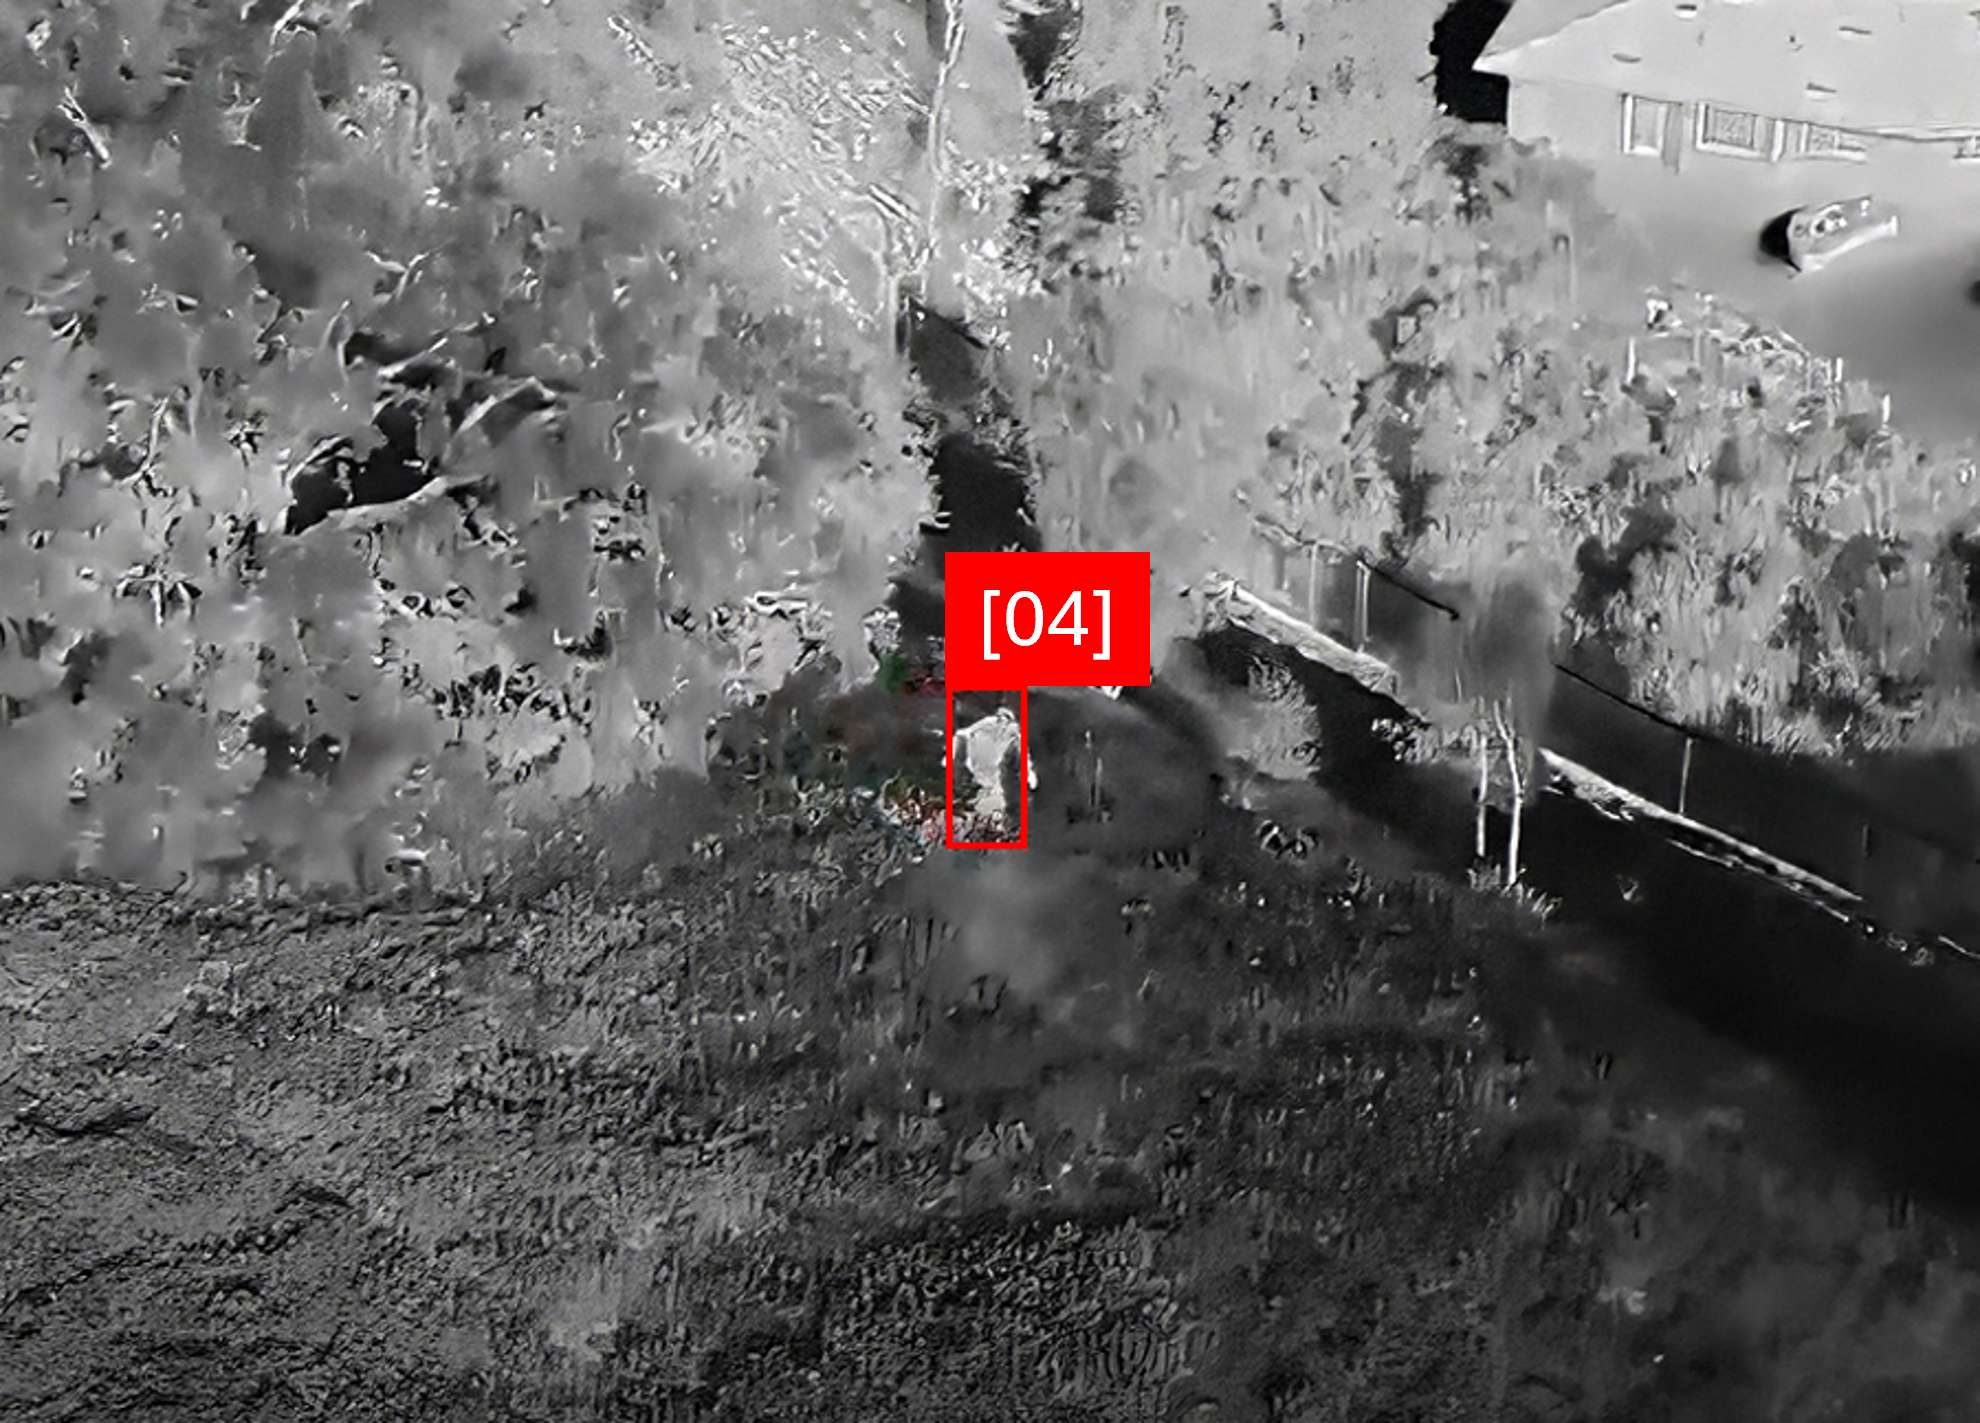
図3. 赤外線画像シーケンス - ReIDに基づく遮蔽時の追跡継続
費用対効果の最適化:戦略的な優位性
低価格な汎用ピクセルロックモジュールが100ドル以下で市場に出回っていますが、これらは通常、基本的なコントラストベースの追跡方式に依存しており、遮蔽物、背景のごちゃつき、あるいはターゲットの激しい動きによって追跡困難に陥りやすいという特性があります。対照的に、ミッション自律型ピクセルロックは、Qualcomm QCS8550やNVIDIA Orin NXなどのプラットフォーム上で実行される、完全なミッション自律スイートで使用されているものと同じ高性能な演算リソースを使用します。
QualcommやNVIDIAの高性能シリコン上で、再識別(ReID)を含む完全な自動ターゲット認識(ATR)スタックを実行することにより、ローエンドのソリューションでは不可能な、終末段階における高精度な動作が可能になります。このハードウェア基盤により、完全な遮蔽や信号喪失の後でもシステムが確実にターゲットを再捕捉することができ、ミッションの成功率が向上します。最終的に、ミッション自律型ピクセルロックは、効果あたりのコストの観点で最適化されているため、より優れた成果をもたらします。著しく高い攻撃命中確率を実現することで、従来のスマートミサイル、ドローン、徘徊型兵器よりも効率的な運用が可能になります。
UASミッション遂行の新時代
敵からの対抗措置のある環境下での作戦上の優位性は、終末段階のみのパフォーマンスではなく、適応力と意思決定の速さから生じる傾向が強まっています。ミッション自律型ピクセルロックは、適応力のあるミッションロジック、持続的な追跡機能、拡張性のある自律型機能を統合することで、優位性の所在を、オペレータ主導の制御からシステムレベルの意思決定へと移行させます。このアプローチは、自律性に関する要件が高度化していく状況の中で、オペレータの負荷軽減、ミッション効率の向上、効果あたりのコストの最適化、そして作戦上の有効性の維持を支援します。
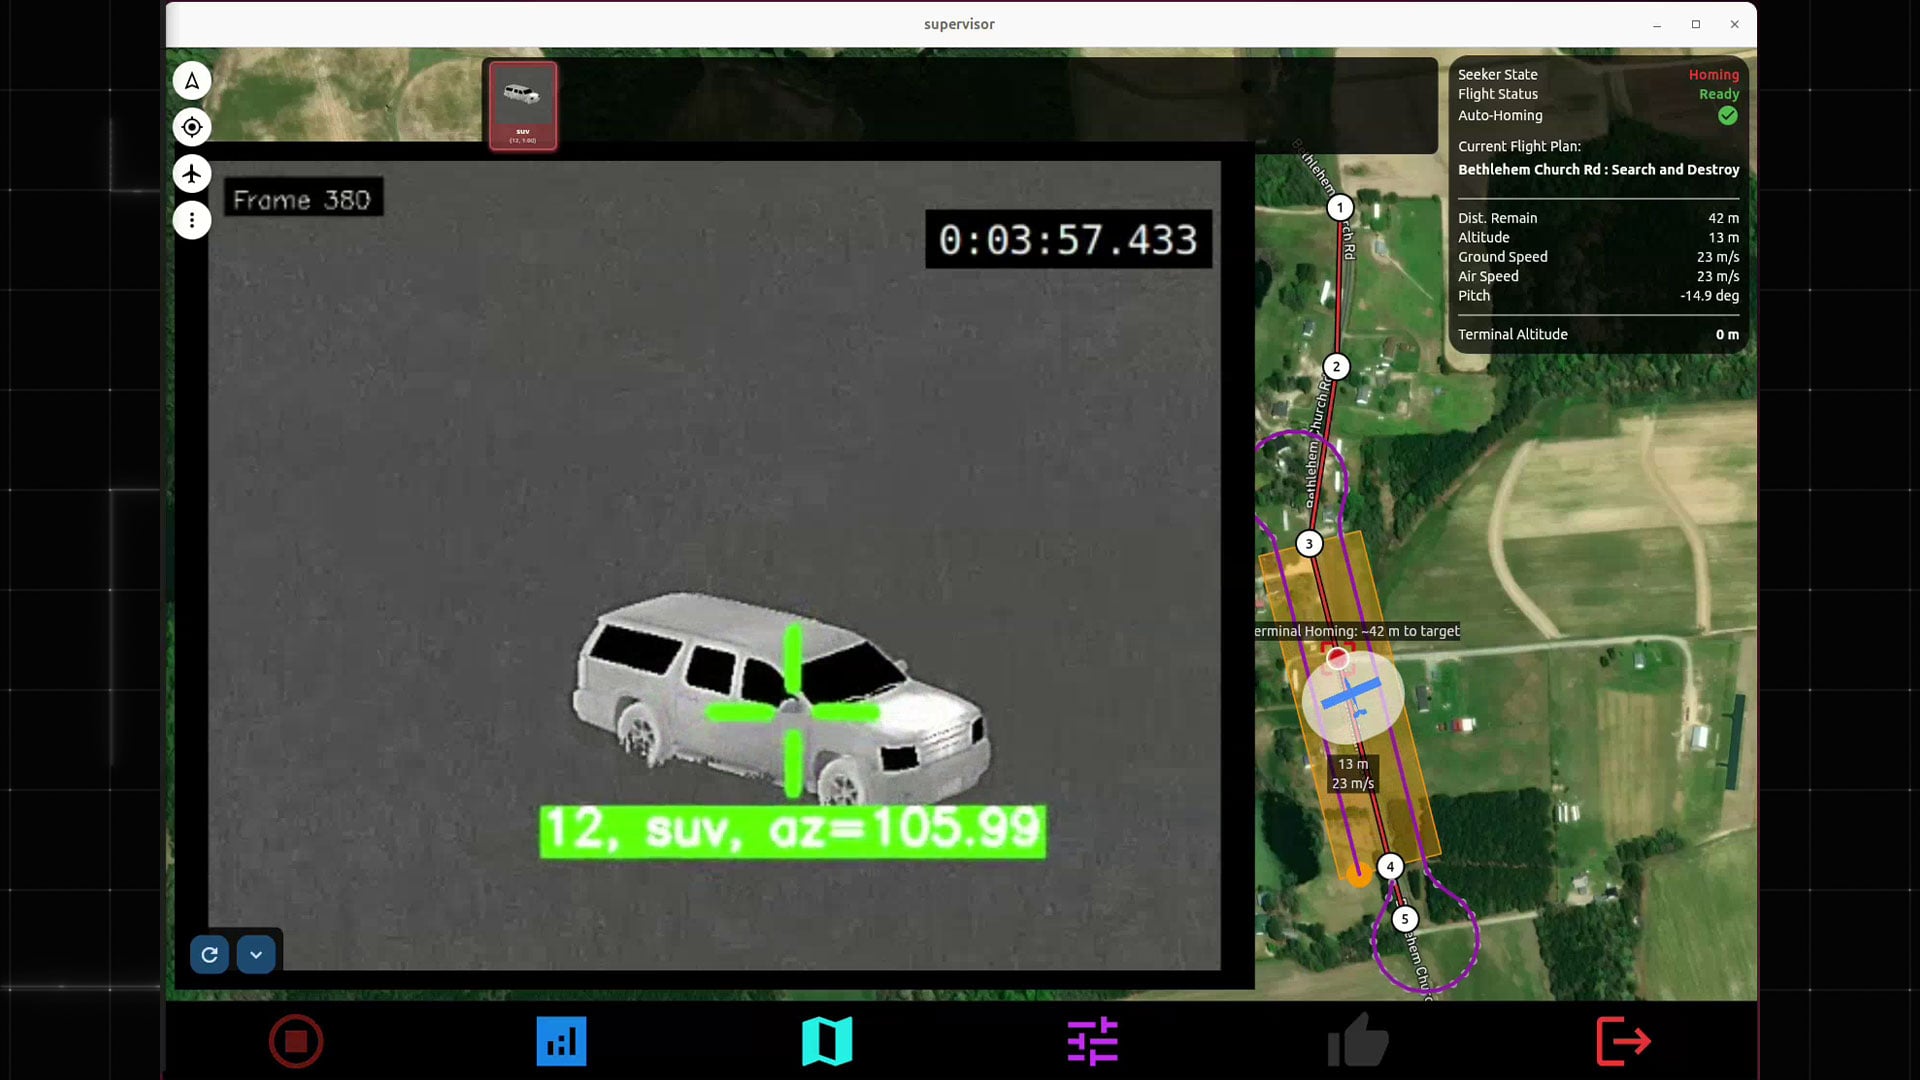
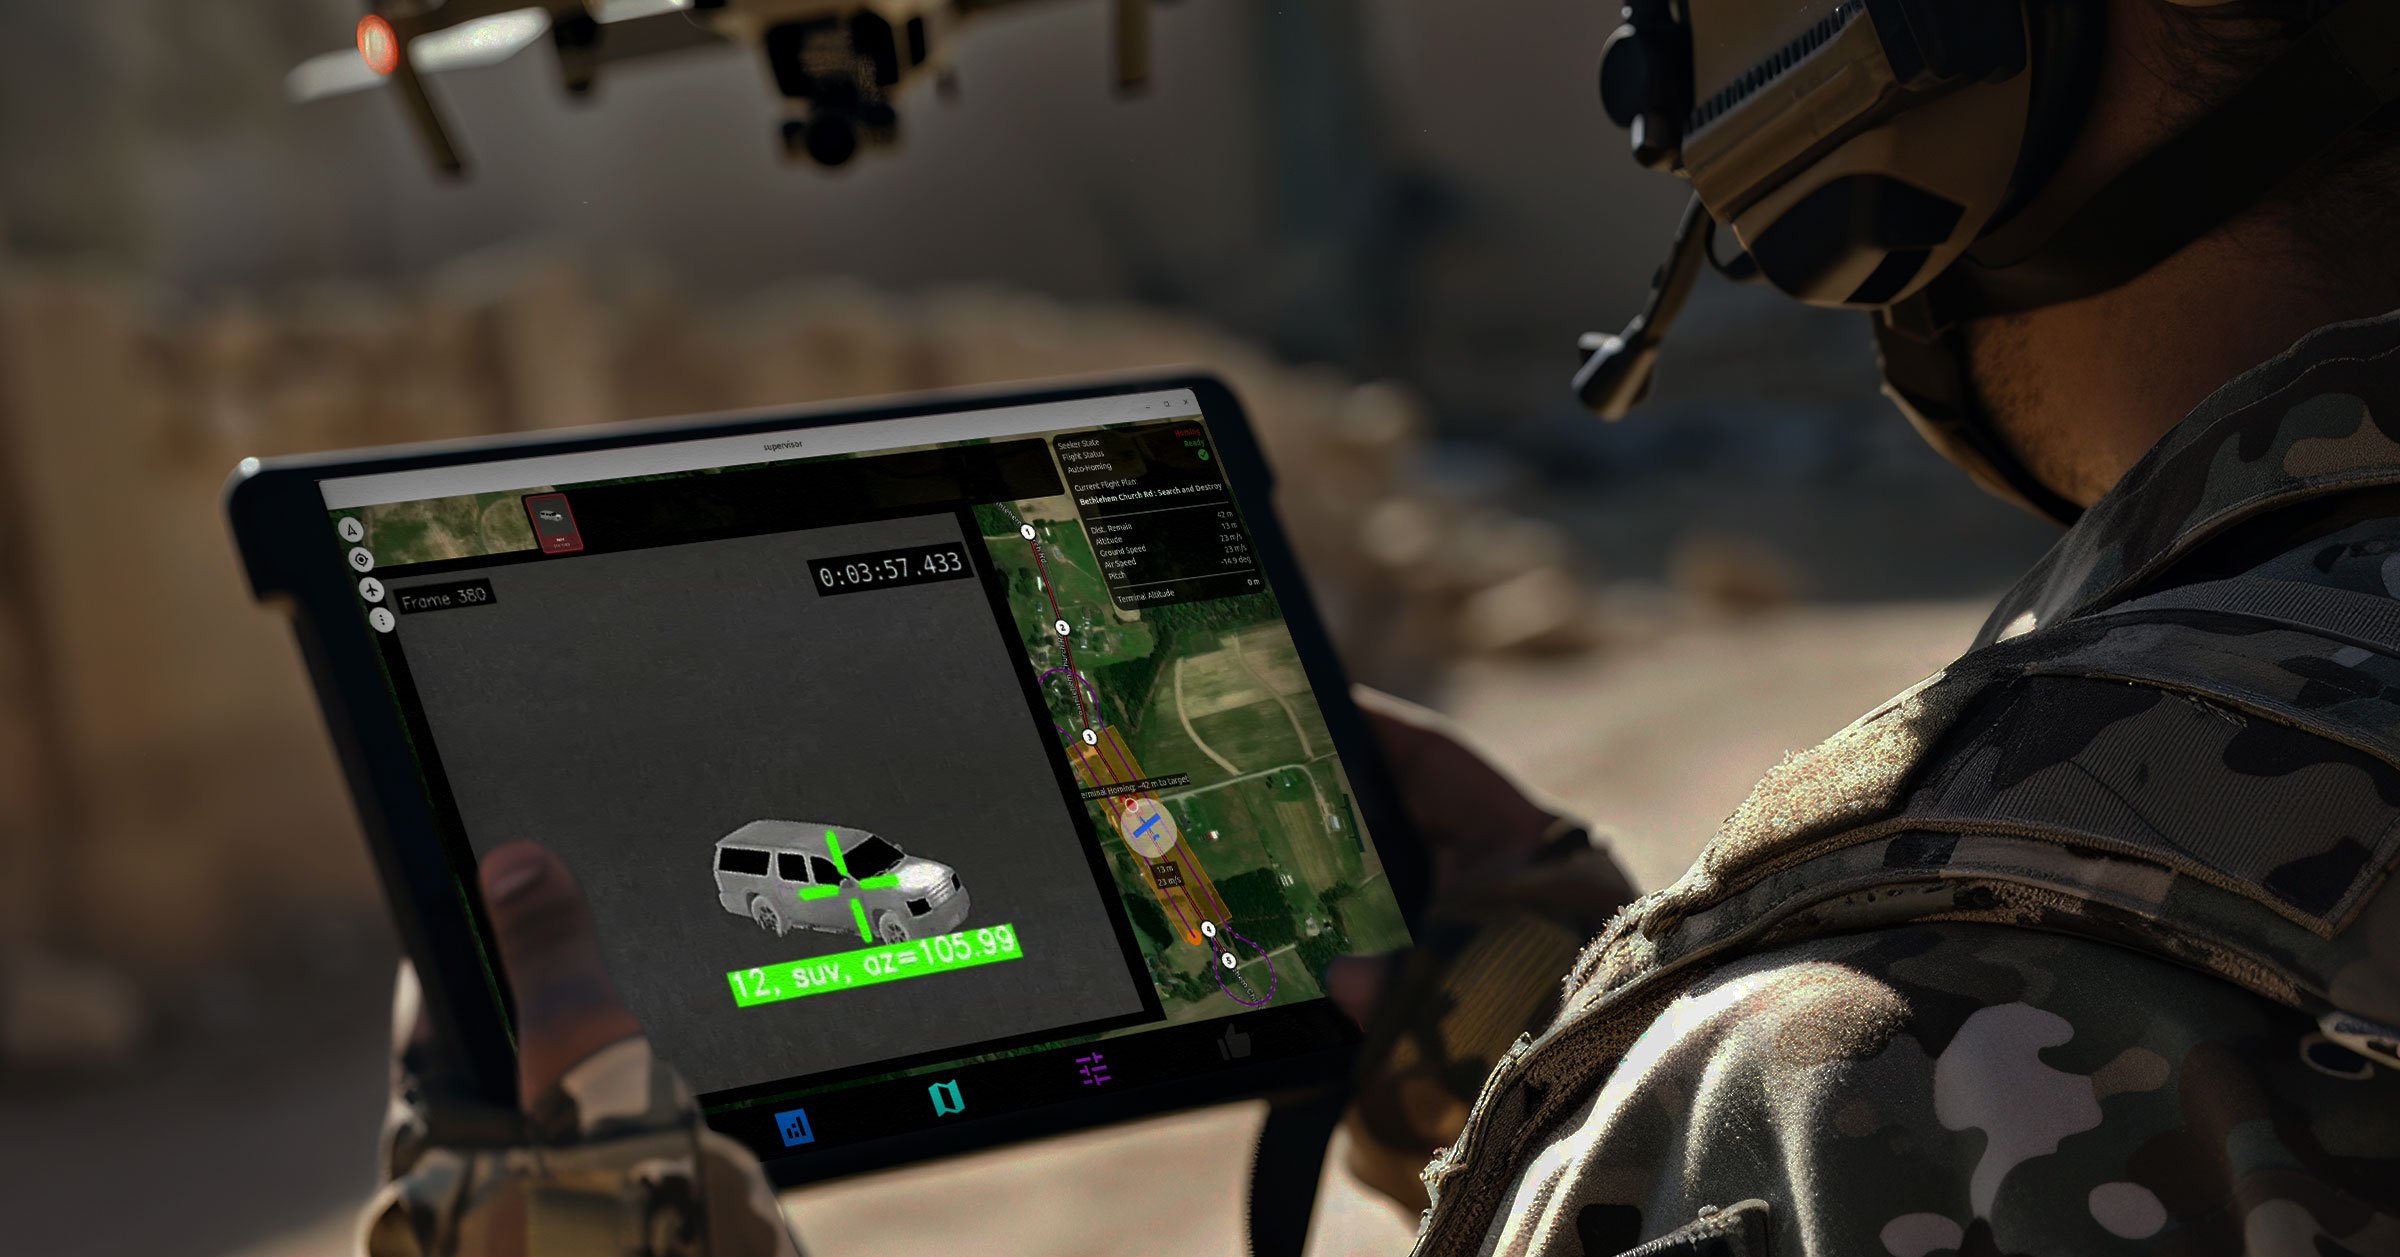
図4. ミッション自律型ピクセルロックの運用–コマンド&コントロール–インターフェース
近年の世界各地における紛争で証明されているように、作戦地域における軍事的な成功には、小型の無人システムが極めて重要であることが周知の事実です。こうした状況で、ミッション自律型ピクセルロックは、単一のクローズドループ自律型プラットフォーム内でインテリジェントな監視を行うことにより、誘導兵器システムによる効果的なミッション遂行を可能にします。これにより、ピクセルロックは単なる終末誘導支援から真のミッションレベルの自律型機能へと進化し、支援付きのターゲット交戦から完全な自律運用へのシームレスな道筋を提供します。
Teledyne FLIR OEMによるPrism SKRは、高度な探索、3D照準点の選択、ミッション自律型ピクセルロック、地形認識機能を備えたクローズドループ、認識主導型のATRおよび自律制御ソフトウェアです。詳細については、oem.flir.com/skrをご覧ください。