
Imagerie thermique VGA vs. SXGA : Ce que signifie une résolution plus élevée pour la portée, l’optique et l’IA
Résumé
Cet article examine les implications au niveau du système du passage de l’imagerie infrarouge à ondes longues (LWIR) de la matrice vidéo graphique (VGA, 640 × 512) à la matrice graphique super étendue (SXGA, 1 280 × 1 024) pour les applications de défense, autonomes et de détection intégrée. Il compare la manière dont une résolution de détecteur plus élevée affecte les pixels sur la cible ; le champ de vision instantané (IFOV) ; les performances de détection, de reconnaissance et d’identification (DRI) ; les compromis sur le champ de vision ; la conception optique ; la charge de traitement ; et les performances de vision machine. L’objectif est de définir la résolution comme un élément d’un espace commercial d’ingénierie plus large qui comprend également la sensibilité, le débit optique, la bande passante, la latence, l’énergie, la gestion thermique, les exigences d’approvisionnement, l’exportabilité et les besoins de performance spécifiques à la mission.
Introduction et contexte
Depuis plus d’une décennie, les caméras thermiques à résolution VGA sont la norme pour de nombreuses applications de défense, industrielles et non équipées, car elles fournissent un équilibre efficace entre les performances, le coût du système et la taille, le poids et la puissance (SWaP). Alors que les exigences en matière d’autonomie, de vision artificielle et de détection à longue portée continuent de s’étendre, les architectes système évaluent les avantages du passage à des capteurs thermiques à plus haute résolution.
La transition de VGA à SXGA est plus qu’une simple amélioration de la qualité d’image. Avec quatre fois le nombre de pixels, les imageurs SXGA modifient fondamentalement la relation entre la résolution de la cible, le champ de vision, la conception optique et la perception de la machine. Les modules SXGA LWIR plus récents, tels que Boson® SX8 de Teledyne FLIR OEM, illustrent comment les architectures de détecteurs de 8 microns (μ m) peuvent augmenter la résolution tout en limitant les pénalités de taille et d’optique traditionnellement associées aux capteurs thermiques de plus grand format. Ces compromis sont particulièrement importants pour les systèmes militaires et aérospatiaux où les performances des capteurs doivent être équilibrées par rapport à la taille de la charge utile, au traitement embarqué, à la capacité de liaison de données, à l’exportabilité et aux exigences d’approvisionnement conformément aux réglementations sur le trafic international d’armes (International Traffic in Arms Regulations, ITAR) et à la loi nationale d’autorisation de défense (National Defense Authorization Act, NDAA). Boson®+ fournit un point de référence VGA utile pour comparer la manière dont la résolution, le pas des pixels, le champ de vision, les contraintes d’intégration au niveau du système et les exigences du programme affectent les performances réelles.
 |
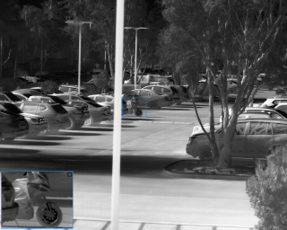 |
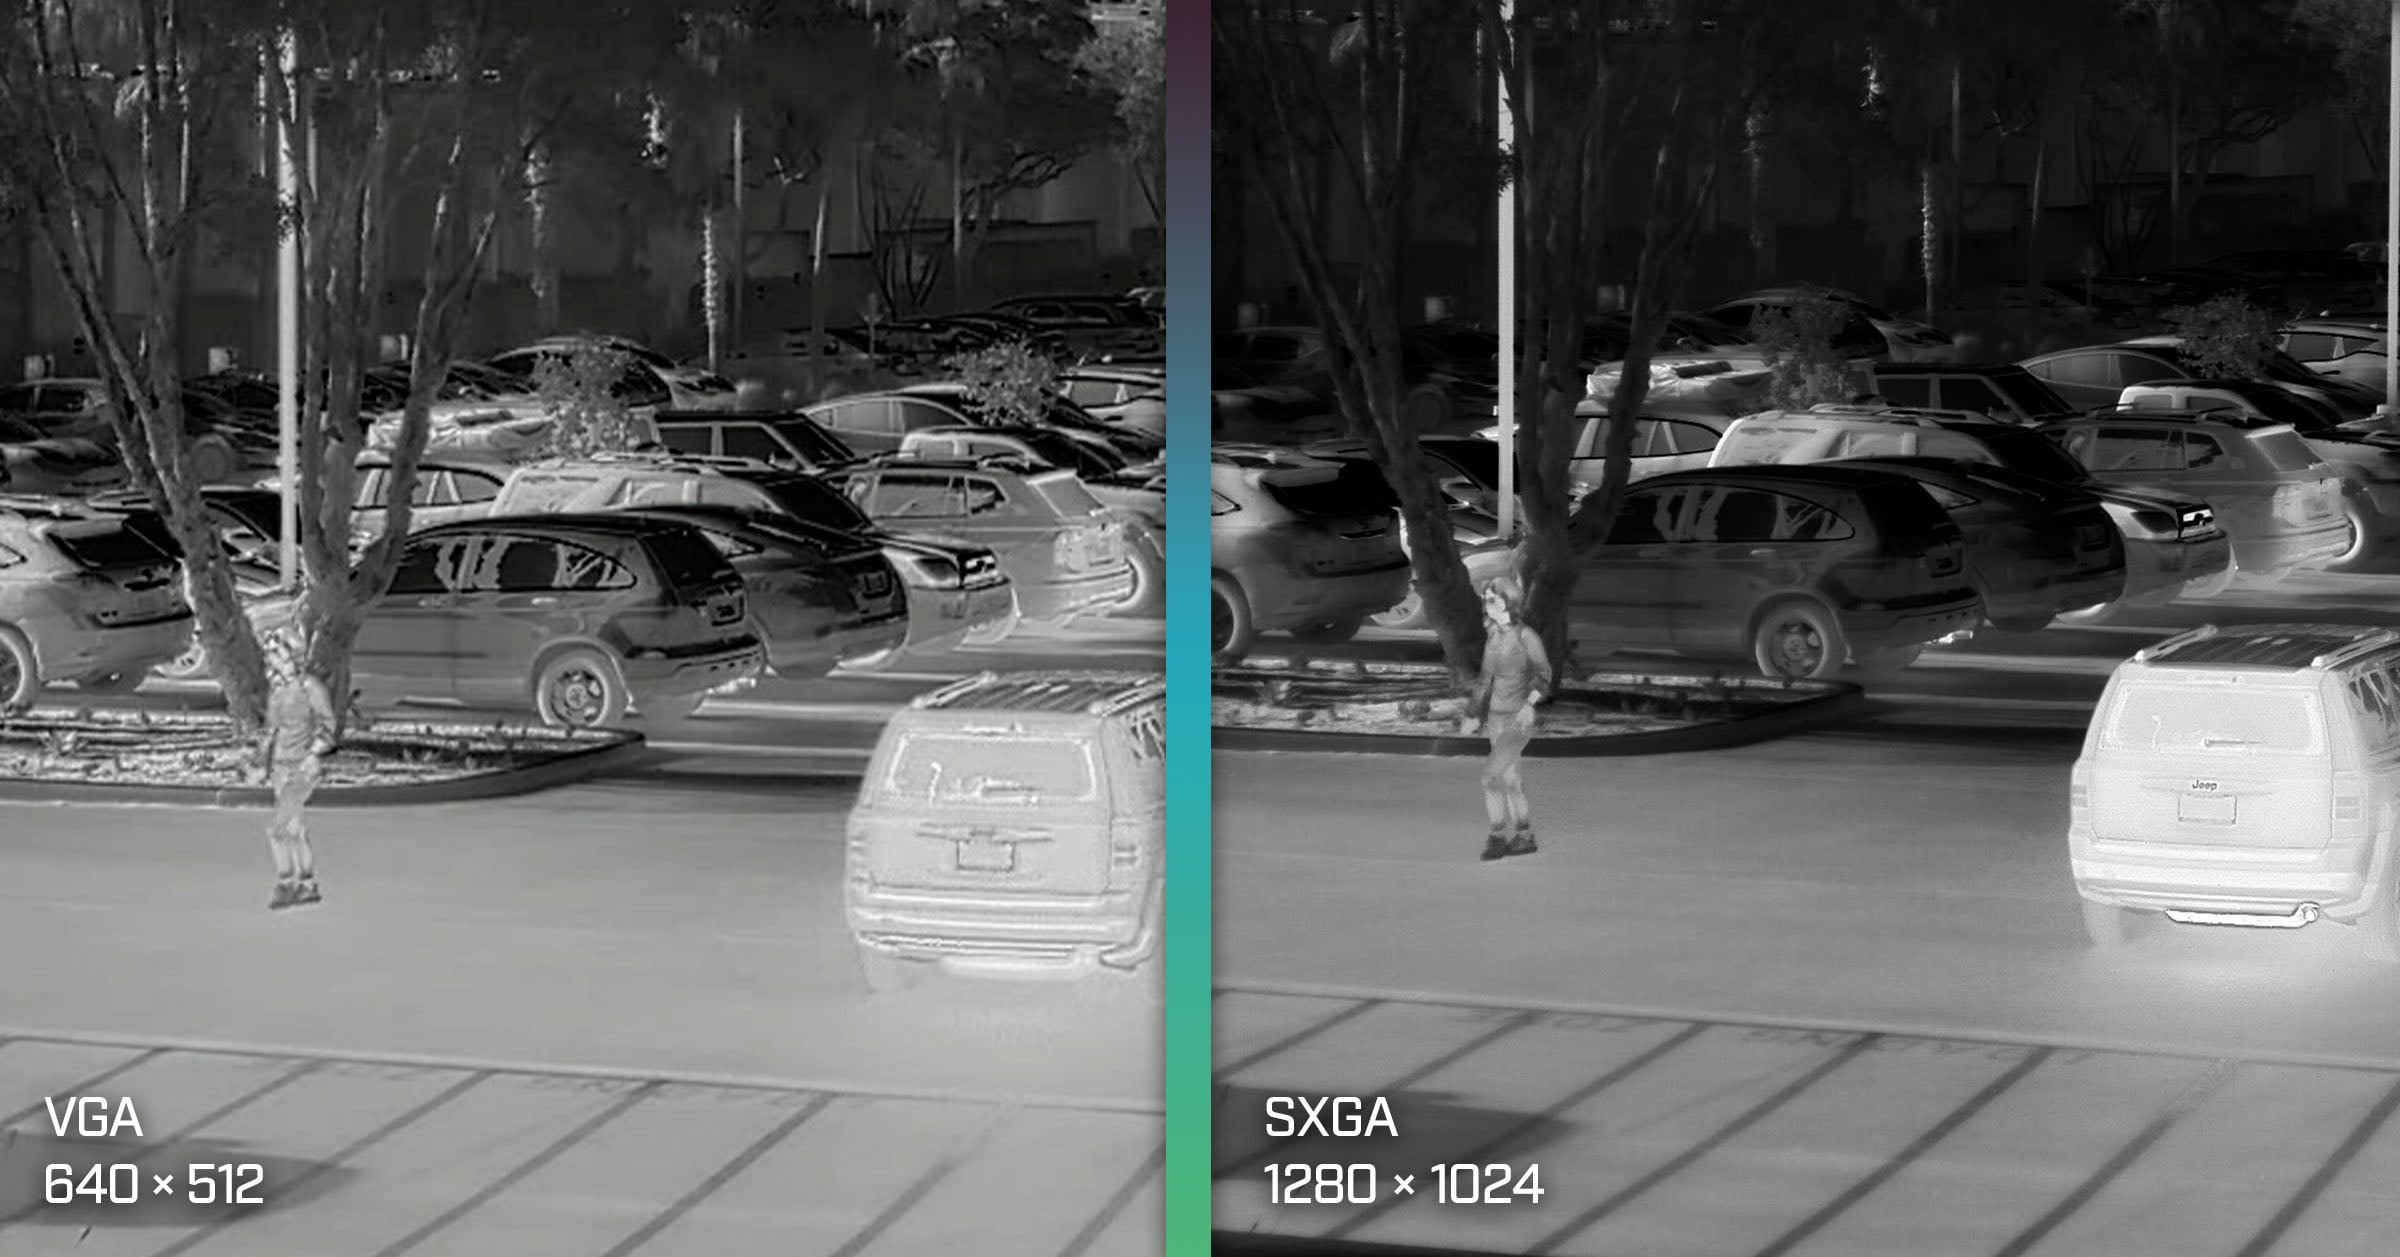
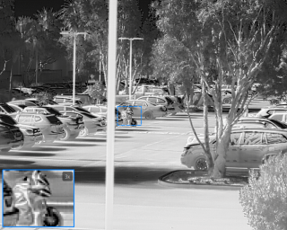
Figure 1. Exemple de VGA HFOV de 18° (gauche) par rapport à SXGA (droite) avec zoom image dans image 3×
Comprendre la différence de résolution
La différence la plus évidente entre VGA et SXGA est le nombre de pixels. Un capteur SXGA capture quatre fois plus d’échantillons thermiques par image qu’un capteur VGA. Ces pixels supplémentaires peuvent être utilisés de deux façons : augmenter les détails de la cible dans le même champ de vision ou augmenter le champ de vision tout en maintenant les détails de la cible. La plupart des systèmes réels utilisent une combinaison des deux.
Tableau 1. Comparaison des résolutions VGA et SXGA
| Paramètre | VGA | SXGA |
|---|---|---|
| Résolution (horizontale × verticale) | 640 × 512 | 1 280 × 1 024 |
| Nombre total de pixels | 327 680 | 1 310 720 |
| Nombre de pixels relatifs | 1× | 4× |
L’importance d’une résolution plus élevée n’est pas simplement que l’image semble plus nette. Les échantillons thermiques supplémentaires fournissent plus d’informations aux opérateurs humains, aux traceurs de cibles, aux systèmes autonomes et aux algorithmes d’apprentissage automatique.
Pixels sur la performance cible et DRI
La détection, la reconnaissance et l’identification (DRI) décrivent des niveaux croissants de performance des tâches dans un système d’imagerie. La détection signifie déterminer qu’un objet est présent ; la reconnaissance signifie classer le type d’objet, tel qu’une personne, un véhicule ou un UAS ; et l’identification signifie distinguer l’objet, la configuration ou la menace spécifique. Les performances du DRI s’améliorent généralement à mesure que les échantillons d’image plus résolus couvrent la cible, mais les seuils exacts dépendent de la taille de la cible, du contraste, de l’atmosphère, de l’optique, de la sensibilité du capteur, du traitement de l’image, des conditions d’affichage, des performances de l’observateur ou de l’algorithme et des critères de mission.
Les modèles de type critère de Johnson sont souvent utilisés pour estimer la performance de l’IRD en reliant la difficulté de la tâche cible à l’échantillonnage spatial sur la dimension critique de la cible, généralement définie comme la largeur, la hauteur ou la taille de caractéristique pertinente utilisée pour la tâche de détection. En termes de pixels sur cible simplifiés, la détection peut ne nécessiter qu’un petit nombre d’échantillons résolus, la reconnaissance nécessite plus et l’identification nécessite encore plus de détails.
Ces valeurs doivent être traitées comme des approximations de planification plutôt que comme des règles fixes. Les performances opérationnelles doivent être validées par une modélisation spécifique à la mission et, si possible, des tests sur le terrain.
Une mesure associée est un champ de vision instantané (IFOV), qui décrit la partie angulaire de la scène représentée par un seul pixel. Un IFOV plus fin signifie que chaque pixel couvre une zone plus petite à une plage donnée, permettant plus de pixels sur la cible et un détail spatial amélioré pour la détection, la reconnaissance et l’identification.
Lorsque deux capteurs observent la même scène avec le même champ de vision horizontal (HFOV), le capteur à haute résolution place plus de pixels sur la cible, améliorant ainsi les détails spatiaux et réduisant l’ambiguïté.
Tableau 2. Comparaison du même VOHF des performances liées au VGA et au SXGA DRI
| Même comparaison HFOV | VGA | SXGA |
|---|---|---|
| Résolution | 640 × 512 | 1 280 × 1 024 |
| Champ de vision horizontal | 18° | 18° |
| Pixels sur la cible | Référence | ~4× plus élevé |
| IFOV | Référence | ~2× plus fin |
| Détails de la cible | Référence | Échantillonnage spatial accru |
| Plage DRI | Référence | Étendu |
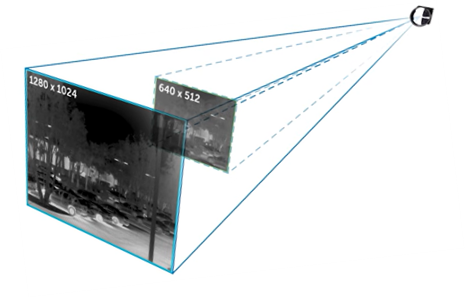
Figure 2. Illustration de la zone d’image et de la portée de détection VGA vs. SXGA
Les comparaisons représentatives des mêmes objectifs utilisant une focale de 32 mm montrent comment une configuration SXGA peut fournir un VOHF plus large tout en augmentant la couverture relative de la scène et la plage de détection modélisée par rapport à une configuration VGA. Les valeurs du Tableau 3 illustrent les compromis relatifs au niveau du système selon des hypothèses équivalentes et ne sont pas destinées à garantir les performances dans toutes les conditions d’exploitation.
Tableau 3. Comparaison de la longueur focale du même objectif de Boson+ et Boson SX8
| Comparaison de la même lentille | Boson+ | Boson SX8 |
|---|---|---|
| Longueur focale | 32 mm | 32 mm |
| Champ de vision horizontal | 13,5° | 18° |
| Couverture relative de la scène | Référence | +76 % |
| Plage de détection | ~2 350 m | ~3 300 m |
| Plage de détection relative | 1× | +40 % |
Les valeurs de la plage de détection et la couverture relative de la scène doivent être interprétées dans le contexte des hypothèses sous-jacentes, y compris la taille de la cible, le contraste de température cible-arrière-plan, la transmission atmosphérique, la transmission optique, le numéro f de la lentille, la sensibilité du capteur, le traitement de l’image, les caractéristiques d’affichage et les critères de probabilité sélectionnés. Pour les systèmes opérationnels, les estimations DRI doivent être confirmées par une modélisation spécifique à la mission et, si possible, des tests sur le terrain.
Cette comparaison illustre l’un des avantages les plus importants de l’imagerie thermique SXGA. Les ingénieurs peuvent augmenter la couverture de la scène sans sacrifier les performances cibles, ou ils peuvent utiliser les pixels supplémentaires pour améliorer la portée tout en maintenant des champs de vision similaires.
Pour les applications ISR, de surveillance périmétrique et de contre-UAS, la possibilité d’augmenter simultanément la portée et la couverture de scène peut fournir un avantage opérationnel significatif.
Pourquoi le pas de pixel est important
L’un des développements d’ingénierie les plus importants derrière les caméras thermiques modernes à haute résolution est la réduction du pas des pixels. Les dimensions du capteur sont déterminées par deux variables :
Dimension du capteur = Pas de pixels × Nombre de pixels
Historiquement, l’augmentation de la résolution nécessitait des capteurs plus grands. Un détecteur thermique hypothétique de 1 280 × 1 024 utilisant un pas de pixel traditionnel de 12 μ m aurait environ quatre fois la zone du détecteur d’un capteur VGA et nécessiterait une optique sensiblement plus grande.
Une architecture SXGA de 8 μm réduit la surface du détecteur d’environ 55 % par rapport à une mise en œuvre SXGA hypothétique de 12 μm, ce qui contribue à limiter les pénalités de taille optique et mécanique qui autrement accompagneraient une résolution plus élevée.
Tableau 4. Comparaison de l’architecture des capteurs pour les détecteurs VGA 12 μ m et SXGA 8 μ m
| Architecture des capteurs | VGA 12 μm | SXGA 8 μm |
|---|---|---|
| Résolution | 640 × 512 | 1 280 × 1 024 |
| Taille de pixel | 12 µm | 8 µm |
| Surface approximative du capteur | ~47 mm2 | ~84 mm2 |
Bien que le détecteur SXGA reste plus grand qu’un détecteur VGA, il est sensiblement plus petit qu’une mise en œuvre SXGA traditionnelle de 12 μm ne le nécessiterait. Cette réduction est ce qui rend pratique l’imagerie thermique haute résolution moderne pour les plateformes soumises à des contraintes SWaP.
La résolution n’est pas le seul facteur de performance de l’imagerie thermique. La différence de température équivalente au bruit (NETD ou NEdT), le rapport signal/bruit, la transmission optique, le numéro f de l’objectif, la qualité de l’étalonnage et le traitement de l’image affectent tous la sensibilité et la confiance en la détection. Des pixels plus petits peuvent améliorer l’échantillonnage spatial et permettre un IFOV plus fin, mais les concepteurs de système doivent également évaluer si le détecteur, l’optique et la chaîne de traitement préservent suffisamment de contraste thermique pour la mission prévue.
L’impact sur l’optique
Le pas de pixel affecte plus que la taille du détecteur. Elle influence directement la conception optique. L’objectif doit projeter une image suffisamment grande pour couvrir le détecteur. Les détecteurs plus grands nécessitent généralement des éléments de lentille plus grands, plus de matériau optique avec un poids de lentille accru, qui entraînent également un volume mécanique plus important.
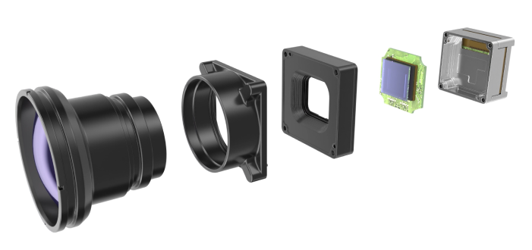
Figure 3. Composants du module de caméra thermique LWIR
Historiquement, le passage de l’imagerie thermique VGA à l’imagerie thermique de classe mégapixel a souvent entraîné une optique significativement plus grande et une structure de charge utile de soutien. Des pas de pixels plus petits aident à réduire ces pénalités. En réduisant les dimensions du détecteur, la technologie de 8 μm limite la croissance dans :
- Diamètre optique
- Masse de la lentille
- Poids de charge utile intégré
- Taille de l’emballage thermique
- Complexité mécanique
- Exigences de stabilisation
Le résultat pratique est que les imageurs thermiques à haute résolution peuvent désormais être intégrés dans des drones, des appareils portables, des systèmes autonomes et des chercheurs de missiles sans nécessiter la croissance optique spectaculaire qui aurait accompagné des capteurs à haute résolution de génération antérieure. La figure 4 ci-dessous comprend des images à l’échelle des modules de caméra Boson+ et Boson SX8, qui sont de taille similaire lors de la comparaison des modèles de focale de 32 mm.
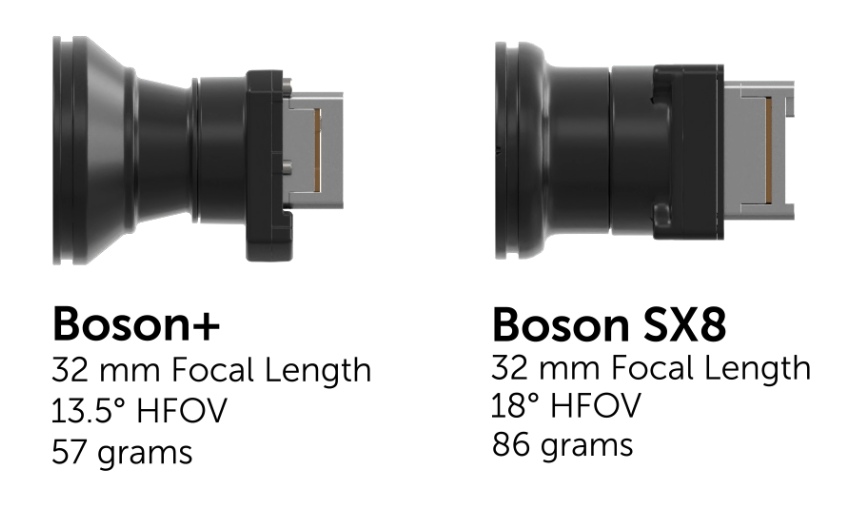
Figure 4. Comparaison de la taille et du poids des modules VGA et SXGA de 32 mm de longueur focale
Vision artificielle et systèmes autonomes
Les avantages d’une résolution plus élevée s’étendent au-delà de l’observation humaine. Alors que les caméras thermiques servent de plus en plus d’entrées aux algorithmes d’apprentissage automatique, aux traceurs de cibles et aux systèmes autonomes, la quantité d’informations disponibles pour le logiciel devient de plus en plus importante.
La résolution SXGA native offre des avantages pour les applications d’apprentissage automatique qui ne peuvent pas être entièrement répliquées grâce à des techniques de mise à l’échelle des images ou de super-résolution. Les informations de scène supplémentaires peuvent améliorer :
- Détection d’objets
- Classification d’objets
- Suivi multi-cibles
- Fusion des données des capteurs
- Navigation autonome
- Performances de l’IA Edge
Pour les systèmes intégrés, le passage de VGA à SXGA augmente le nombre de pixels par image d’environ 4×, ce qui peut affecter le traitement des signaux d’image, l’encodage vidéo, la bande passante de l’interface, la latence, le stockage et la charge de travail d’IA de périphérie. Les architectes système doivent évaluer si le processeur hôte, le FPGA, le GPU ou l’accélérateur d’IA peut traiter les données supplémentaires dans le budget de puissance, thermique et de latence de la plateforme. Dans de nombreuses applications de défense, l’avantage de la détection à haute résolution doit être équilibré par rapport aux ressources de calcul disponibles, à la capacité de liaison de données et aux exigences de décision en temps réel. Les modules de caméra thermique embarqués plus récents, y compris le Boson SX8, prennent de plus en plus en charge ces flux de travail par le biais d’interfaces numériques à grande vitesse telles qu’une interface MIPI CSI-2, une interface graphique disponible et la compatibilité avec le logiciel embarqué intelligent Prismð de Teledyne FLIR OEM pour l’IA à la périphérie.
Résumé technique : Faire correspondre la résolution à la mission
La transition de VGA à SXGA n’est pas simplement une question de qualité d’image. Il modifie les compromis entre le champ de vision, la résolution de la cible, la taille optique, les exigences de traitement et les performances de portée. Le choix optimal dépend des exigences de la mission et de la manière dont le système a l’intention d’utiliser les données thermiques.
Tableau 5. Compensations au niveau du système entre l’imagerie thermique VGA et SXGA
| Considérations de conception | VGA (640 × 512) | SXGA (1 280 × 1 024) |
|---|---|---|
| Nombre de pixels | 327 000 pixels | 1,31 million de pixels |
| Charge de traitement | Inférieur | ~4× plus de données d’image |
| Bande passante vidéo | Inférieur | Supérieur |
| Exigences de stockage | Inférieur | Supérieur |
| Pixels sur la cible | Référence | ~4 fois plus élevé avec le même VOHF |
| Performance DRI | Référence | Amélioré |
| Appréciation de la situation | Bonne | Mieux |
| Entrées d’IA/de vision artificielle | Adéquate pour de nombreuses applications | Informations supplémentaires pour la détection, la classification et le suivi |
| Flexibilité de la conception optique | Plus contraint | Meilleure capacité à équilibrer le FOV et la résolution cible |
| Coût du système | Inférieur | Supérieur |
Une résolution plus élevée fournit plus d’informations, mais ces informations doivent être traitées, transmises, stockées et utilisées. La question d’ingénierie n’est pas de savoir si SXGA génère plus de données, mais si l’application bénéficie de ces informations supplémentaires.
Applications recommandées pour l’imagerie thermique VGA et SXGA
Le VGA reste une excellente solution lorsque la mission ne nécessite pas de résolution cible maximale ou de capacité d’identification à longue portée. Dans ces applications, VGA fournit souvent suffisamment d’informations thermiques tout en minimisant les exigences de traitement, la bande passante, le stockage et la complexité globale du système.
SXGA offre la plus grande valeur lorsque la résolution cible, la couverture de scène ou la perception de la machine influencent directement le succès de la mission. Ces applications peuvent bénéficier d’informations spatiales supplémentaires, d’options de champ de vision plus larges et d’entrées d’apprentissage machine plus riches, à condition que le système puisse prendre en charge les exigences associées en matière de traitement, de bande passante, d’alimentation, de thermique et de coût.
Tableau 6. Exemples d’applications pour les caméras thermiques VGA et SXGA
| VGA (640 × 512) | SXGA (1 280 × 1 024) |
|---|---|
| Petites charges utiles d’UAS à courte portée | Charges utiles UAS ISR longue portée |
| Visionneuses thermiques portatives | Systèmes contre-UAS |
| Systèmes d’amélioration de la vision du conducteur | Surveillance des frontières et du périmètre |
| Sécurité générale et surveillance | Surveillance persistante sur une large zone |
| Systèmes de surveillance industrielle | Systèmes de protection contre la force |
| Programmes OEM sensibles aux coûts | Véhicules terrestres autonomes |
| Architectures système VGA héritées | Plateformes de détection optimisées par l’IA |
| Plateformes d’inspection robotique | Applications de suivi multi-cibles |
| Vision industrielle à montage fixe | Systèmes de ciblage et de recherche |
Considérations NDAA et ITAR
Pour les programmes de défense, gouvernementaux et internationaux OEM, la résolution et la performance ne sont qu’une partie de la décision de conception du système. L’assurance de la chaîne d’approvisionnement, l’éligibilité à l’approvisionnement, l’exportabilité et le risque d’intégration peuvent également influencer la sélection des caméras. Les modules de caméra thermique conformes à la NDAA et sans ITAR peuvent aider à simplifier l’approvisionnement, à prendre en charge un accès plus large au programme et à réduire la complexité administrative pour les intégrateurs de systèmes américains et alliés. Pour les plateformes qui nécessitent une détection LWIR à haute résolution sans ajouter de contraintes de contrôle à l’exportation ou d’approvisionnement, ces considérations peuvent être un facteur significatif dans la sélection d’une architecture SXGA.
Principaux enseignements et conclusions
Le choix entre l’imagerie thermique VGA et SXGA doit être déterminé par les exigences de la mission, l’architecture du système et les contraintes du programme. Le VGA reste un choix pratique lorsque le coût, le SWaP, la charge de calcul, la bande passante, la simplicité d’intégration et la compatibilité héritée sont des considérations principales. SXGA est plus convaincant lorsque la mission bénéficie d’une discrimination à plus longue portée, d’une couverture de scène plus large, d’un potentiel DRI amélioré ou de données thermiques natives plus denses pour la détection, le suivi et la perception automatisées de la machine. Des pixels plus petits de 8 μm contribuent à rendre l’imagerie thermique à haute résolution plus pratique en réduisant les pénalités optiques et de détecteur traditionnellement associées aux capteurs de plus grand format, permettant des conceptions de module de caméra thermique SXGA optimisées SWaP.
Pour les concepteurs de systèmes, la question clé est de savoir si l’application peut utiliser efficacement les informations supplémentaires fournies par SXGA tout en restant dans les limites de la plateforme pour l’optique, le traitement, la bande passante, l’énergie, la gestion thermique, le coût, l’approvisionnement et l’exportabilité. Lorsque ces compromis s’alignent sur la mission, SXGA offre des avantages techniques significatifs par rapport aux architectures VGA traditionnelles. Pour en savoir plus sur le nouveau SXGA Boson SX8 optimisé par SWaP, conforme à la NDAA et sans ITAR, veuillez consulter oem.flir.com/bosonsx8.
Articles connexes
-
 Livre blanc
Considérations relatives à la conception des capteurs infrarouges thermiques pour la défense contre les drones
En savoir plus -
 Notice d’application
Guide sur l’intégration économique des lentilles thermiques : Ce qu’il faut savoir pour les applications de défense et de véhicules autonomes
En savoir plus -
 Livre blanc
Beyond Embedded AI: Optimizing the Thermal Perception Pipeline from Sensor Data to Edge Deployment
En savoir plus