
Capteurs IR à petits pixels : Optimisation du SWaP-C et des performances pour les applications critiques
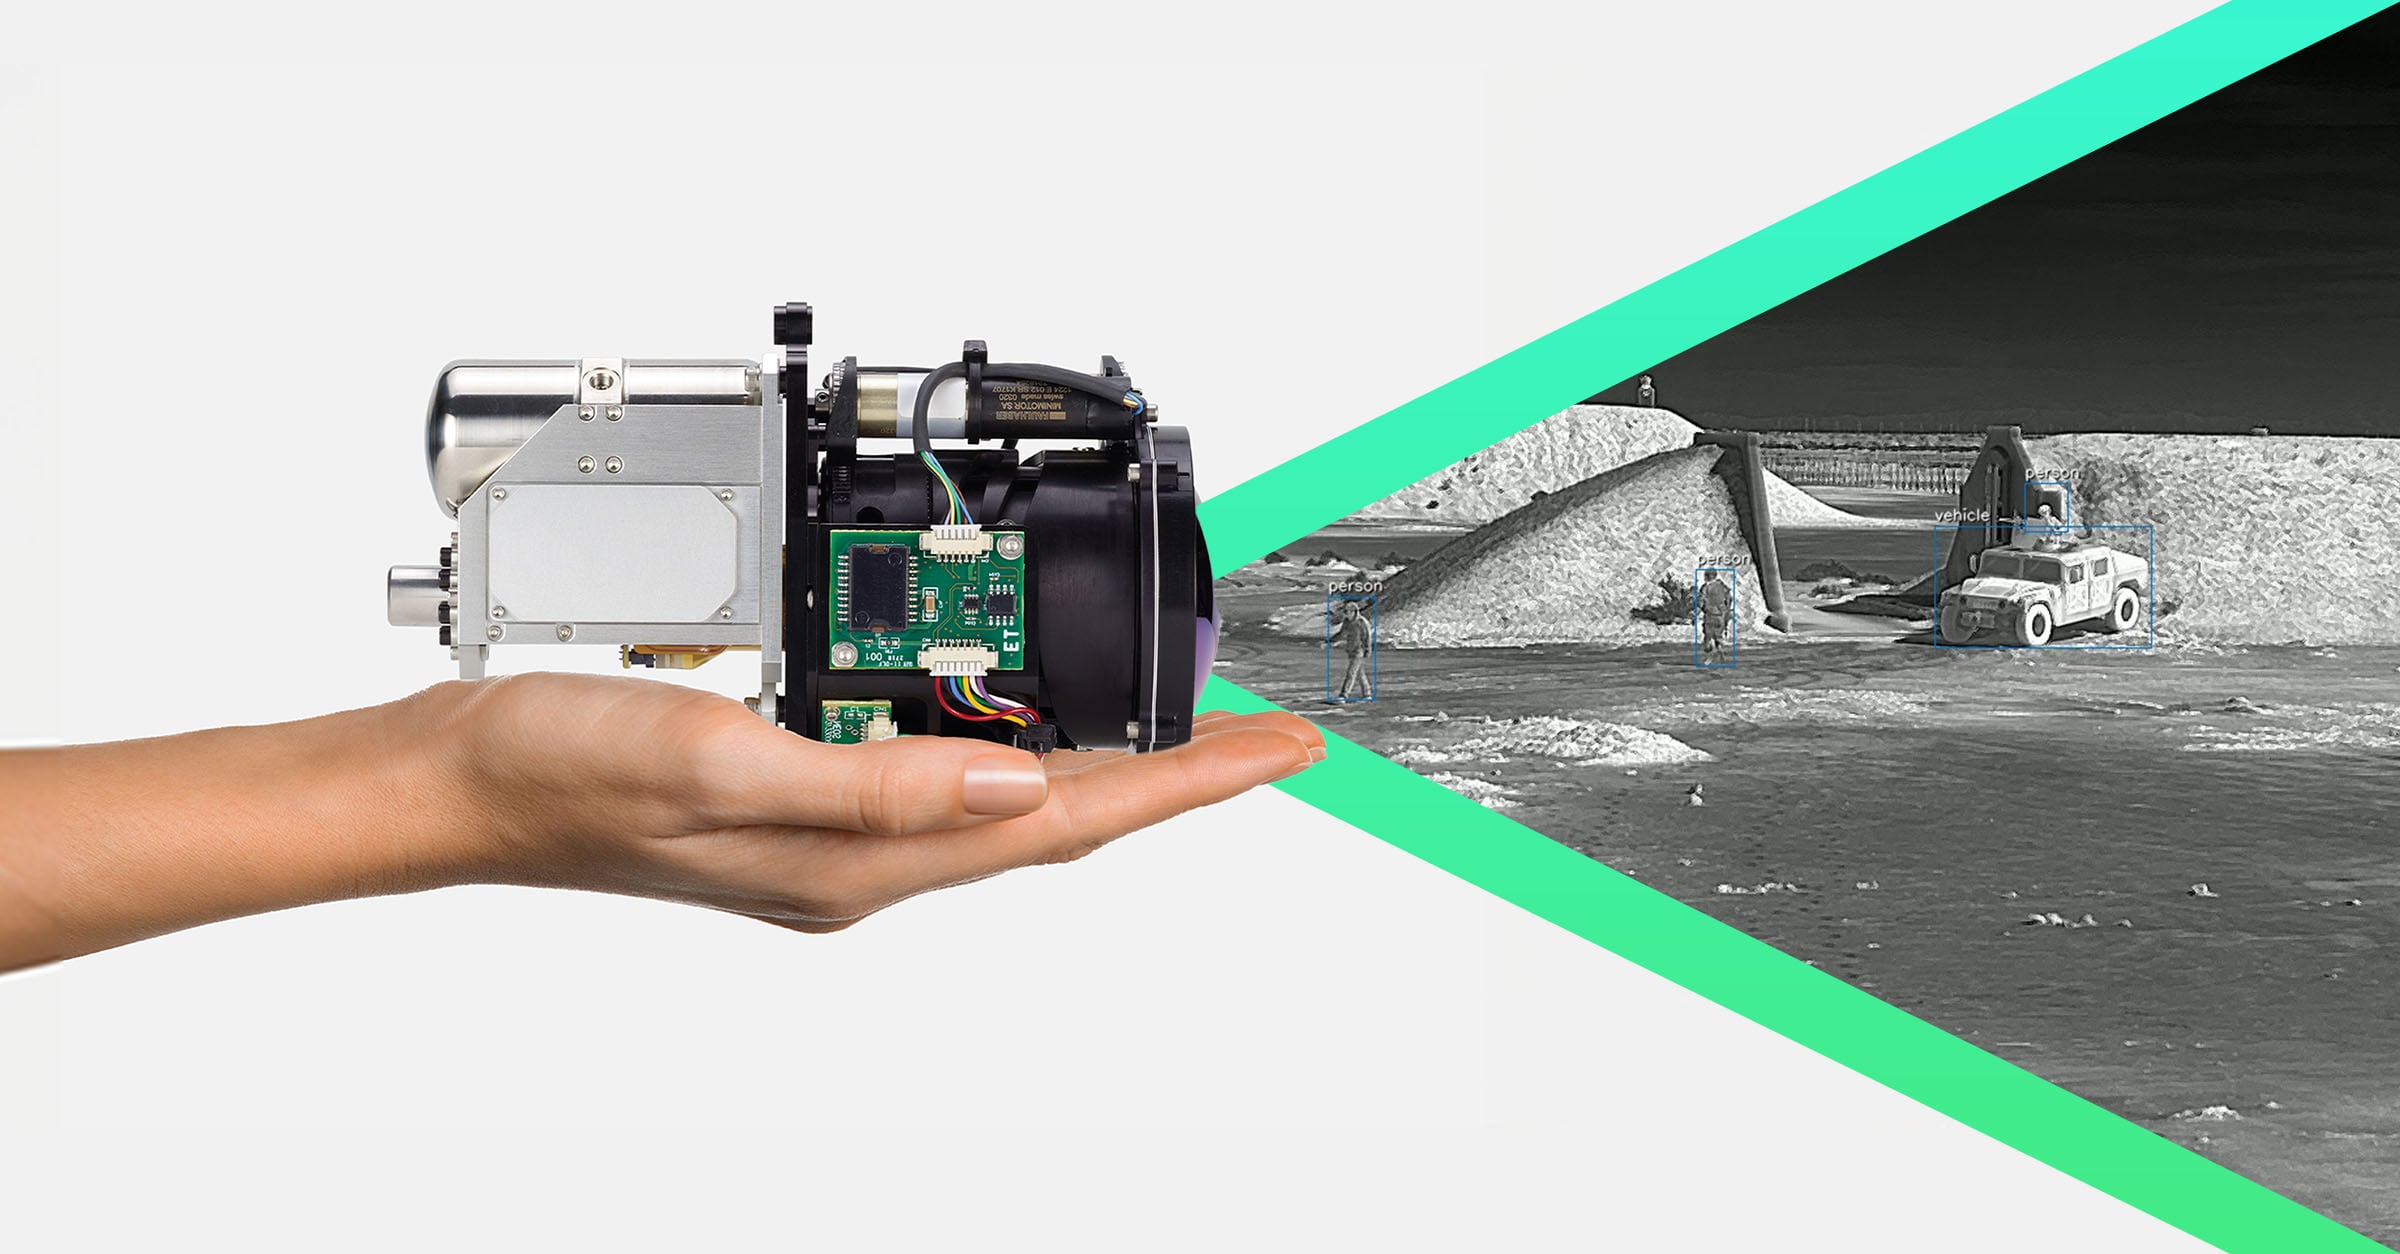
Les systèmes d’imagerie thermique utilisés dans les applications critiques pour la défense, l’inspection professionnelle, la sécurité publique, les opérations industrielles, la robotique, les systèmes non visés et la sécurité automobile sont soumis à une pression constante pour fournir une plus grande portée, une plus grande sensibilisation et une plus grande fiabilité dans des conceptions plus petites, plus légères, moins puissantes et plus rentables. Un pas de pixel infrarouge plus petit est souvent considéré comme un chemin direct vers l’amélioration du SWaP-C, mais la relation entre la taille des pixels et les performances au niveau du système est complexe. Dans les systèmes MWIR à longue portée, en particulier ceux qui utilisent une optique de zoom continu, le pas des pixels doit être évalué parallèlement à la sensibilité, la résolution spatiale, la conception optique, la capacité de fabrication, la plage dynamique, les performances DRI et l’architecture globale du système.
Principaux points à retenir
- Un pas de pixel plus petit peut aider à réduire la taille dans certains systèmes à FOV fixe, mais l’avantage est moins direct dans les systèmes MWIR à longue portée avec optique de zoom continu.
- Une optique plus rapide requise par des pixels plus petits peut augmenter la complexité de la conception, la difficulté de fabrication, la taille, le poids et le coût.
- Le SWaP-C au niveau du système dépend de la chaîne d’imagerie complète, y compris le détecteur, l’optique, le cryorefroidisseur, le module de caméra, le traitement d’image et les exigences d’intégration.
- Dans certaines applications à longue portée, un pas de pixel plus important peut offrir des avantages de performance DRI tout en maintenant un SWaP-C global favorable.
- L’architecture optimale doit être adaptée à la mission, à la plateforme, aux exigences de plage, à la cible de coût et à la stratégie de production.
Arrière-plan
L’innovation a entraîné une diminution constante du pas des pixels IR, permettant des modules de caméra thermique infrarouge plus petits, plus légers, moins puissants et plus rentables. Ces progrès ont élargi l’utilisation de cœurs IR compacts avec des objectifs à champ de vision fixe dans des applications critiques où l’imagerie thermique peut améliorer la sensibilisation, l’efficacité et la sécurité. Cependant, les mêmes hypothèses ne s’appliquent pas toujours aux systèmes IR à longue portée plus complexes. Dans les systèmes MWIR qui utilisent des objectifs à zoom continu (CZ), l’effet du pas de pixel sur la taille, le poids, le coût et les performances n’est pas simple. La meilleure architecture dépend de l’analyse du compromis au niveau des composants et du système.
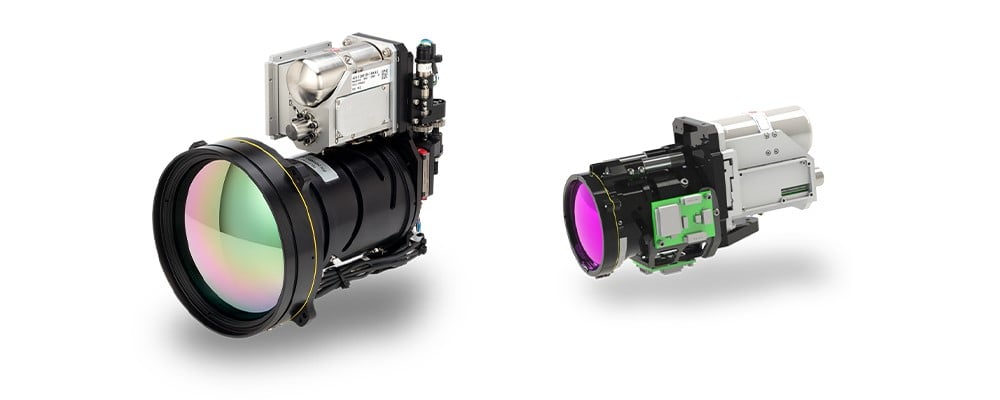
Figure 1. Neutrino SX8 MWIR 8 μm - CZF 30-300 (gauche) et Neutrino LC MWIR 15 μm - CZ 27-275 (droite)
Teledyne FLIR OEM est intégré verticalement, des ROIC, détecteurs et cryorefroidisseurs aux modules de caméra thermique MWIR et LWIR, à l’optique de zoom continu et au logiciel de perception. Cette perspective capteur-système aide les concepteurs à évaluer la chaîne d’imagerie complète plutôt que d’optimiser un composant isolé. Par exemple, la série Neutrino IS, illustrée à la Figure 1, comprend plusieurs pas de pixels MWIR et des options d’objectif CZ, permettant aux concepteurs de systèmes d’évaluer le SWaP-C, le coût, la manufacturabilité et les compromis de performance pour des applications spécifiques.
Définitions clés
Les termes suivants fournissent une référence rapide pour les concepts optiques et d’imagerie utilisés dans cet article. Comprendre comment ces variables interagissent est essentiel lors de l’évaluation du pas de pixel, de l’optique, du SWaP-C, du coût et des performances au niveau de la mission dans le cadre d’une conception complète du système infrarouge.
| Réseau de plans focaux (FPA) | Un réseau bidimensionnel de détecteurs de lumière qui est placé dans le plan focal d’un système optique |
| Longueur focale ou longueur focale efficace (EFL) | La distance entre le centre d’un objectif et sa mise au point |
| Champ de vision (CdV) | La zone angulaire maximale d’une scène qu’un objectif peut voir |
| Champ de vision instantané (IFOV) | Le plus petit détail dans le FOV qui peut être détecté ou vu à une distance définie |
| nombre f (f/#) | Mesure de la capacité de collecte de lumière d’un système optique calculée en divisant la focale par le diamètre de la pupille d’entrée |
| Résolution spatiale | La dimension physique dans une scène qui représente un pixel d’une image |
| Pois flous | spot optique causé par un cône de rayons lumineux provenant d’une lentille qui n’arrive pas à une mise au point parfaite lors de l’imagerie d’une source ponctuelle, également connue sous le nom de cercle de confusion, disque de confusion, cercle d’indistinct ou cercle flou |
| Optique limitée à la diffraction | La limite principale à la résolution d’un système optique causée par la physique de la diffraction où l’optique limitée à la diffraction a atteint cette limite de performance de résolution |
Conception optique SWaP-C
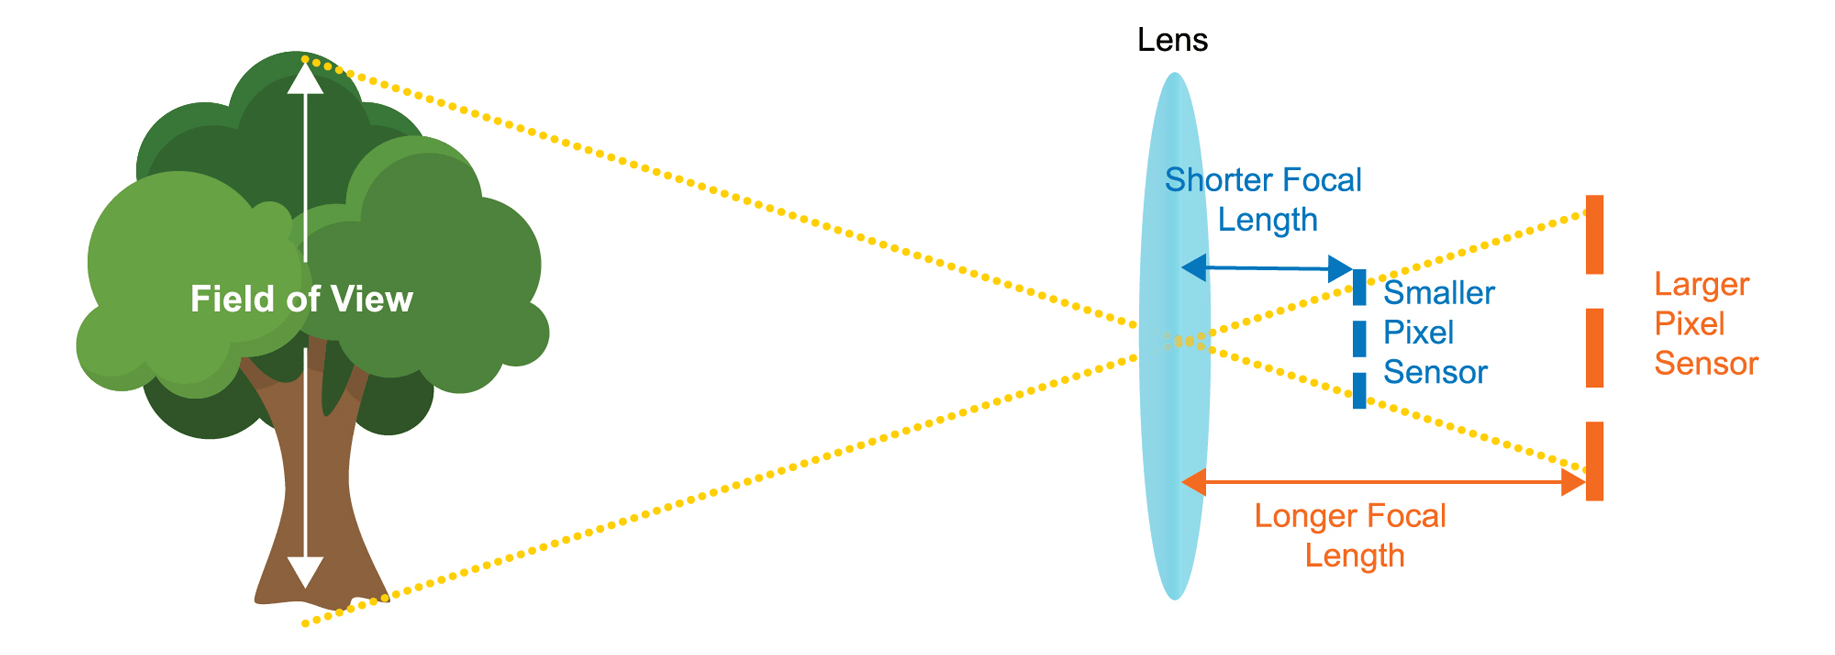
FIGURE 2. LA RÉDUCTION DU PAS DES PIXELS RÉDUIT LA LONGUEUR FOCALE ET LA TAILLE DE LA MATRICE POUR UN FOYER ET UNE RÉSOLUTION DONNÉS
La figure 2 illustre que, pour un nombre donné de pixels sur la cible, la résolution des pixels et le champ de vision, la réduction du pas des pixels peut théoriquement réduire la taille du système parce que la taille du réseau de pixels et la longueur focale effective sont réduites proportionnellement. Pour les systèmes à FOV fixe, cet avantage peut être significatif. Cependant, pour les systèmes MWIR à longue portée avec objectifs CZ, des facteurs de conception supplémentaires peuvent réduire, voire surmonter l’avantage SWaP-C théorique. Les plateformes critiques doivent être optimisées pour la performance complète du système, la complexité de l’intégration, la fiabilité, le coût et la taille, en particulier lorsque l’optique domine l’équation SWaP-C.
Sensibilité
Les pixels plus petits nécessitent un nombre f proportionnellement plus rapide pour atteindre une sensibilité similaire en raison de la taille réduite des pixels, d’une réduction générale de l’efficacité quantique, d’une augmentation du courant noir et d’un bruit à motif fixe accru. Par conséquent, le diamètre du système (Ø), qui est entraîné par l’élément optique avant ou l’ouverture d’entrée, est identique ou légèrement supérieur à celui des systèmes à plus gros pixels de même sensibilité.
Résolution spatiale
Les pixels plus petits nécessitent également un nombre f plus rapide pour obtenir la même résolution spatiale, ou pixels par point flou, en supposant une optique limitée à la diffraction. Les nombres f inférieurs à ƒ/3 sont nettement plus chers et difficiles à fabriquer car les aberrations optiques doivent être contrôlées sur un angle plus grand. Par conséquent, les performances limitées par la quasi-diffraction peuvent devenir prohibitives et coûteuses ou inatteignables.
Tolérance optique
Les numéros f plus rapides nécessitent des tolérances de conception optique plus strictes, compliquant la conception et nécessitant potentiellement des éléments de lentille supplémentaires pour atteindre des performances similaires. Cela peut augmenter la longueur de l’assemblage d’objectifs à EFL plus court au-delà de celle de l’assemblage à nombre f plus lent utilisé par un système à plus gros pixels. La taille, le poids et le coût sont tous affectés négativement.
Plage dynamique
Les pixels plus petits réduisent généralement la plage dynamique, car la capacité diminue généralement avec le pas des pixels. Cela peut réduire les performances globales du système.
Diaphonie de pixels à pixels
La diaphonie pixel-pixel devient plus difficile à atténuer à mesure que le rapport hauteur/longueur de diffusion diminue et que les processus de fabrication deviennent plus difficiles. Cette diaphonie dégrade davantage la fonction de transfert de modulation (MTF) du système et les performances globales.
Les avantages des pas de pixels plus petits sont souvent plus simples dans les systèmes à FOV fixe. Dans les systèmes d’objectif CZ, un pas de pixel plus petit ne se traduit pas nécessairement par des économies SWaP-C significatives. Le Tableau 1 compare trois conceptions de système dérivées des spécifications typiques de l’objectif CZ 10x tout en maintenant la résolution spatiale, ou IFOV, égale. Dans cet exemple, le pas de pixel MWIR entraîne les exigences de nombre f, qui affectent directement le nombre d’éléments optiques et la conception optique globale. À mesure que le pas des pixels diminue de 15 μ m à 8 μ m à 5 μ m, l’optique devient plus complexe, plus lourde et plus coûteuse.
TABLEAU 1. SPÉCIFICATION DES VERRES CZ 10X TYPES POUR CAPTEURS À PAS PIXEL DE 5 μm, 8 μm ET 15 μm
| PAS DE PIXEL | 5 μm | 8 µm | 15 µm | COMMENTAIRES |
|---|---|---|---|---|
| Nombre d’ouverture | 1,8 | 2,9 | 5,5 | Échantillonnage et sensibilité équivalents |
| EFL | 100 mm | 160 mm | 300 mm | IFOV équivalent |
| Éléments optiques | ~10 | ~9 | ~8 | Un nombre f plus rapide nécessite plus d’éléments optiques |
| Dimensions du système optique | Ø = 58 mm L = ~130 mm |
Ø = 58 mm L = ~130 mm |
Ø = 58 mm L = ~100 mm |
La longueur (L) peut être nettement plus courte que l’ELF pour les nombres f plus lents ou plus longue que l’ELF pour les nombres f plus rapides |
| Poids optique | > 100 g | ~70 g | ~40 g | Un nombre f plus rapide augmente le poids en raison du nombre, de la taille, de l’épaisseur et de la courbure des éléments optiques |
| Coût de l’optique | ~1,8x le coût | ~1,5x le coût | Coût | Un nombre f plus rapide augmente les coûts en raison du nombre, de la taille, de l’épaisseur et de la courbure des éléments et des processus de fabrication, par exemple, la complexité de l’alignement |
Coût du système infrarouge
Le coût au niveau du système IR comprend le coût de l’optique indiqué dans le Tableau 1 et le coût du module de caméra, qui comprend la matrice, la plaquette, le cryorefroidisseur et d’autres entrées de coût de sous-composant. Comme le montre la Figure 3, le coût au niveau du système diminue avec le pas de pixel jusqu’à atteindre le minimum pour l’exemple de système MWIR avec un objectif CZ 10x à 8 μm, où le coût du module de caméra est minimisé. Le pas de pixel de 8 μ m permet des économies de 9 % et 19 % au niveau du système par rapport aux pas de pixel de 5 μ m et 15 μ m, respectivement. En termes simples, les coûts au niveau du système atteignent un point de diminution des rendements et peuvent augmenter lorsque les plus petits capteurs de pixels sont utilisés.
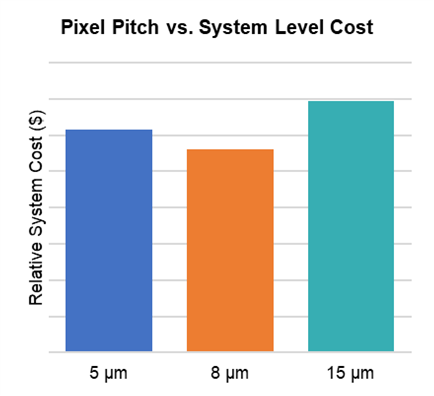
FIGURE 3. EXEMPLE MWIR AVEC OBJECTIF 10X CZ, COÛT AU NIVEAU DU SYSTÈME RÉDUIT À 8 ΜM
Performance DRI du système infrarouge
Outre les considérations de coût, de taille et de poids, les systèmes à pas de pixel plus grand peuvent fournir des avantages de performance en matière de détection, de reconnaissance et d’identification (DRI) dans certaines applications à longue portée. Les critères DRI décrivent la plage efficace d’une caméra thermique et sont couramment utilisés pour évaluer si un système d’imagerie peut détecter un objet, reconnaître sa classe ou identifier les détails nécessaires pour appuyer une décision. Ces tâches sont pertinentes dans les cas d’utilisation critiques, y compris la surveillance, la sécurité publique, la recherche et le sauvetage, la surveillance industrielle, la robotique, les plateformes autonomes et les systèmes de sécurité automobile.
Identification (ID)
Pour la tâche d’identification, l’observateur doit identifier correctement chaque cible de l’ensemble de cibles.
Reconnaissance (Rec)
Pour la tâche de reconnaissance, l’observateur doit identifier correctement la classe générale de la cible, telle que le type de véhicule, la catégorie d’objet, le piéton, l’animal, l’obstacle ou une autre classe pertinente pour la mission.
Détection (Det)
Pour la tâche de détection, l’observateur doit détecter correctement la cible dans une scène.
Dans la continuité de l’exemple de conception d’objectif CZ 10x, les performances des trois systèmes peuvent être modélisées à l’aide d’une dimension critique cible de 3,1 m et d’une variation de température cible de 4,0 K dans le modèle NV-IPM. Le modèle prend également en compte la dégradation typique de la FTM d’aberration optique pour les optiques f/1.8, f/2.9 et f/5.5 ; une réduction conservatrice du rapport signal/bruit pour les pas de pixels de 5 μ m, 8 μ m et 15 μ m ; la FTM constante de diffusion du détecteur ; et d’autres paramètres équivalents, y compris la cible, l’atmosphère, la transmission spectrale de la caméra et l’affichage.
Les distances auxquelles il y a une probabilité de 50 % d’atteindre la tâche pour les difficultés de tâche mesurées V50 de 2,0 (détection), 9,0 (reconnaissance) et 13,0 (identification) sont fournies dans le Tableau 3. Les données modélisées indiquent que le système à pas de pixel de 15 μ m présente des avantages de distance de 12 % pour la détection, 10 % pour la reconnaissance et jusqu’à 12 % pour l’identification par rapport au pas de pixel de 5 μ m.
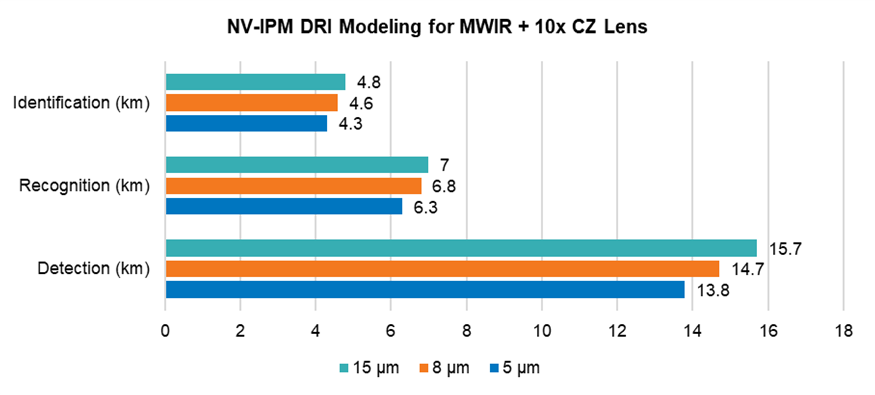
FIGURE 4. MODÉLISATION DRI NV-IPM POUR MWIR AVEC OBJECTIF 10X CZ POUR UN PAS DE PIXEL DE 5, 8 ET 15 ΜM
Résumé du compromis sur la conception des petits pas de pixel
Pris ensemble, les exemples de 5 μ m, 8 μ m et 15 μ m montrent que le pas de pixel plus petit ne fournit pas automatiquement de meilleur SWaP-C, coût ou performance au niveau du système. Dans les architectures d’objectif CZ, les pixels plus petits nécessitent souvent des chiffres f plus rapides, ce qui peut augmenter la complexité optique, la sensibilité de tolérance, le poids et le coût. Le coût du module de caméra, y compris la plaquette, le cryorefroidisseur et d’autres sous-composants, peut également atteindre un point de réduction des retours à mesure que le pas des pixels diminue. Dans cet exemple, le coût au niveau du système est minimisé à 8 μm, tandis que le système de 15 μm fournit des performances DRI modélisées plus solides. Par conséquent, l’architecture IR appropriée dépend de l’exigence de plage de profil de mission complète, des contraintes de plateforme, de l’optique, des objectifs de production et de la conception totale du système, et non du pas de pixel seul.
Pour les applications critiques où la portée, la fiabilité, le SWaP-C et la manufacturabilité sont essentiels, une analyse précoce du compromis au niveau du système est essentielle. Teledyne FLIR OEM aide les équipes d’ingénierie à évaluer le détecteur, l’optique, le module de caméra, le cryorefroidisseur, le traitement d’image et les considérations de production pour identifier l’architecture d’imagerie thermique la mieux adaptée à l’application. Pour découvrir la bonne solution infrarouge pour votre prochain design, rendez-vous sur oem.flir.com.
Articles connexes
-
 Livre blanc
Au-delà de l’IA intégrée : Optimisation du pipeline de perception thermique, des données du capteur au déploiement en périphérie
En savoir plus -
 Article
Imagerie thermique VGA vs. SXGA : Ce que signifie une résolution plus élevée pour la portée, l’optique et l’IA
En savoir plus -
 Livre blanc
Considérations relatives à la conception des capteurs infrarouges thermiques pour la défense contre les drones
En savoir plus