
Verrouillage de pixels autonome pour drones FPV
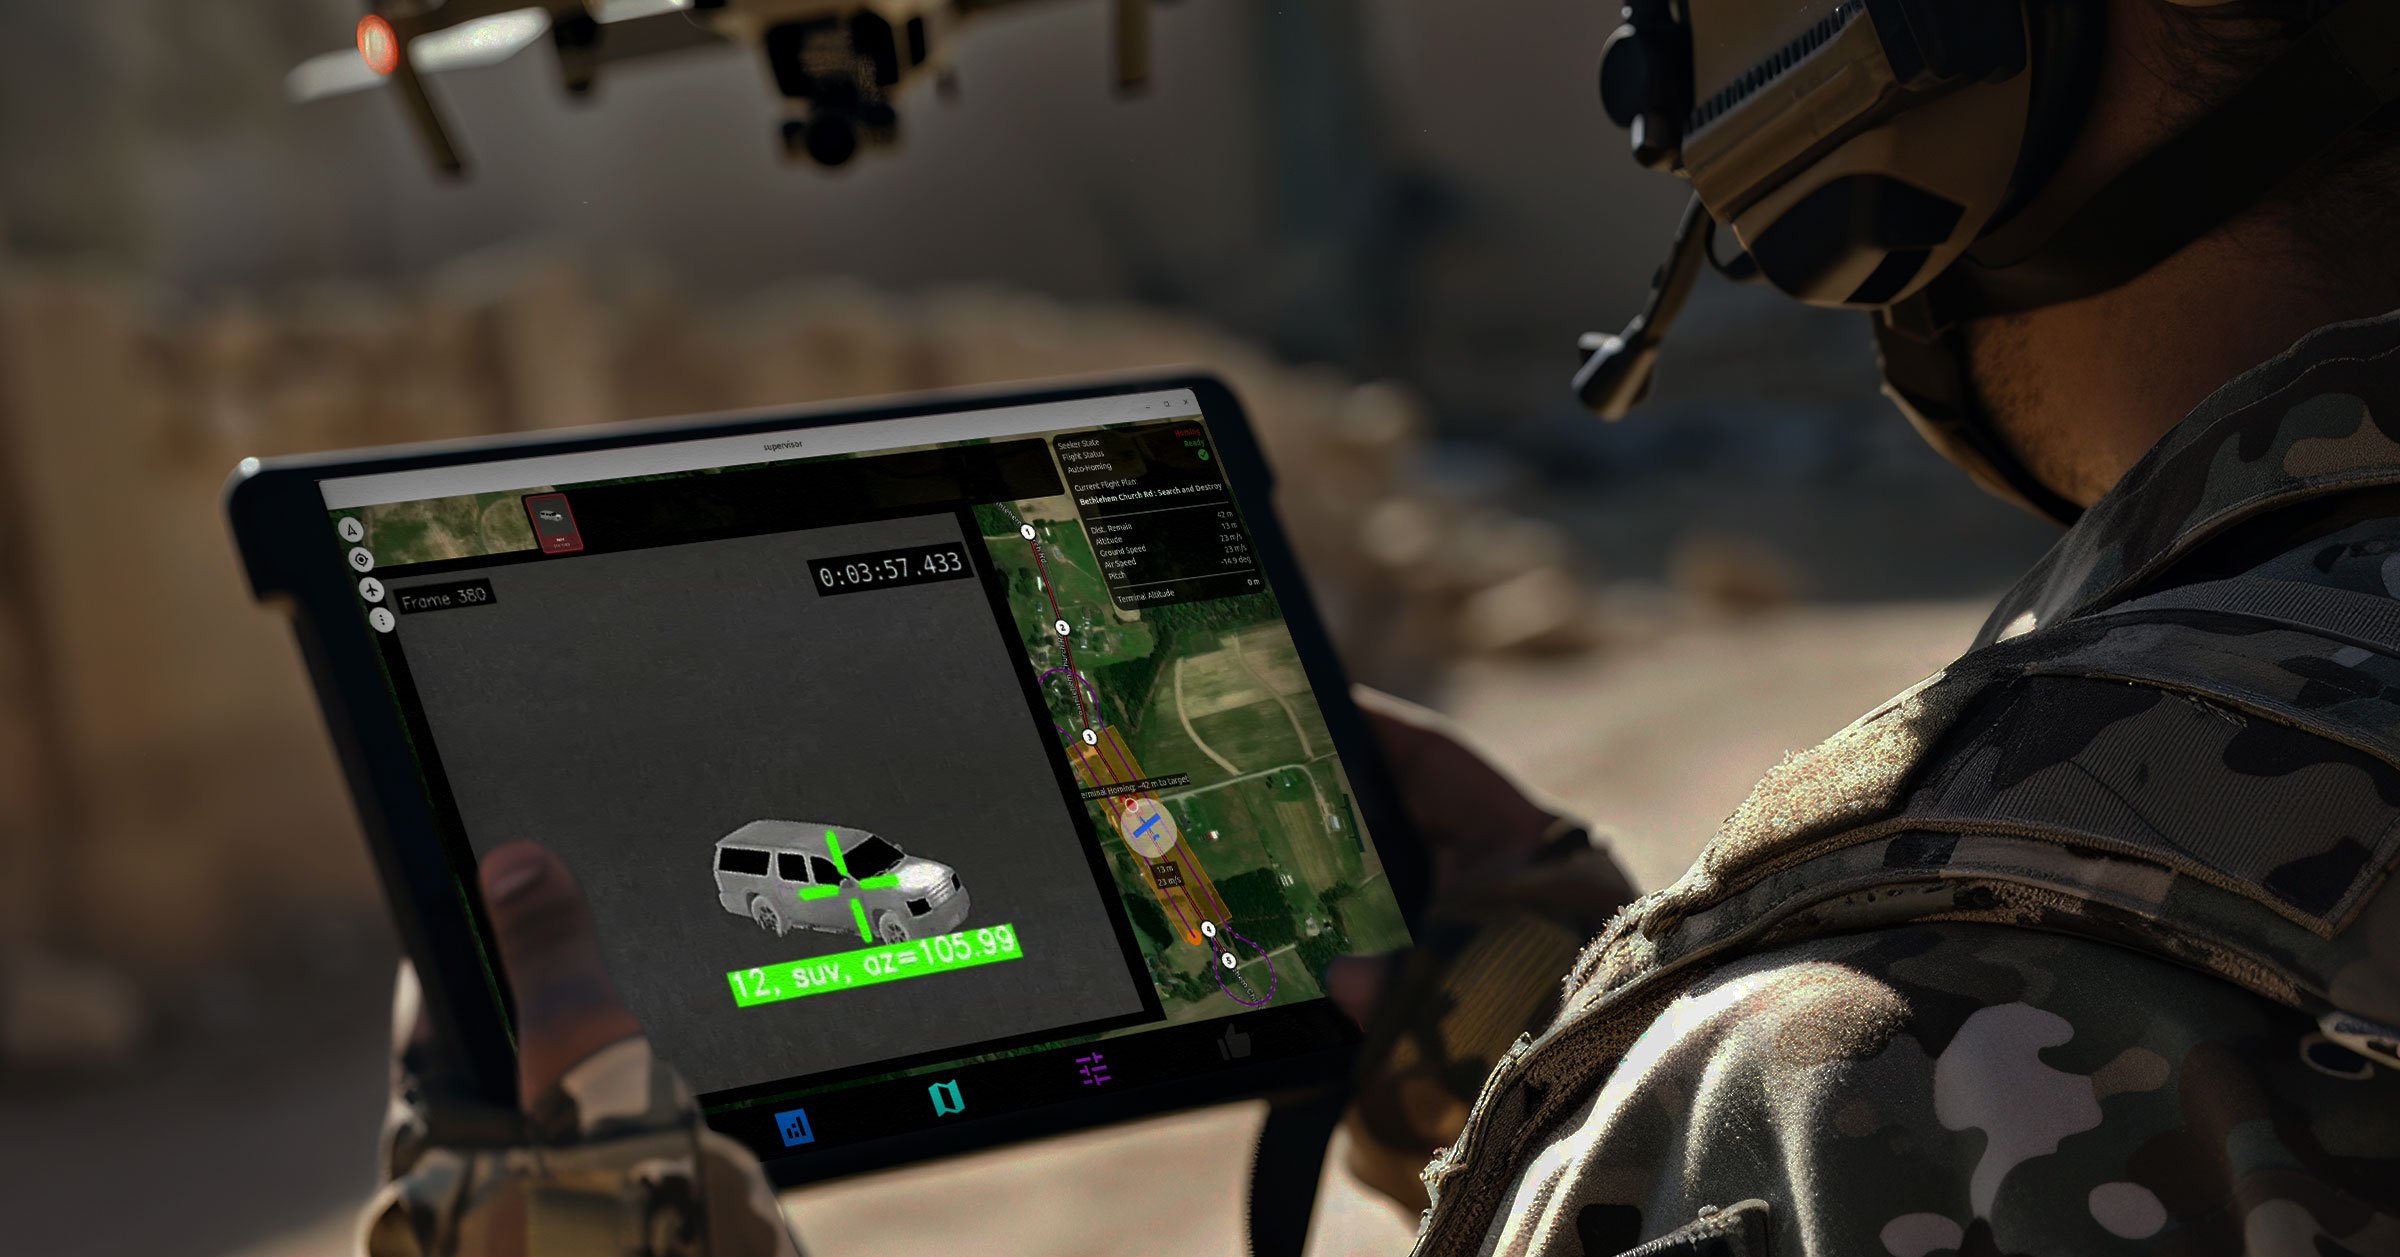
Guide du terminal évolutif vers une architecture d’engagement adaptative et résiliente
Les logiciels intégrés et le silicium haute performance répondent aux exigences actuelles en matière de reconnaissance automatisée de cible (ATR), de suivi et de prise d’origine dans les applications de défense telles que les missiles intelligents, les drones et les munitions rôdeuses.
Pour maintenir la réussite, en particulier dans les salles de cinéma contestées, les systèmes doivent tirer parti du guidage des terminaux basé sur le verrouillage des pixels. Cette capacité est apparue comme une caractéristique essentielle dans les systèmes d’avions non armés (UAS) contemporains, en particulier ceux destinés aux profils de mission à première vue (FPV) et attritables tels que décrits dans le programme de dominance des drones du Département de la guerre des États-Unis, qui a l’intention d’acheter plus de 300 000 drones qui peuvent produire des effets létals dans les environnements de champ de bataille les plus difficiles.[1]
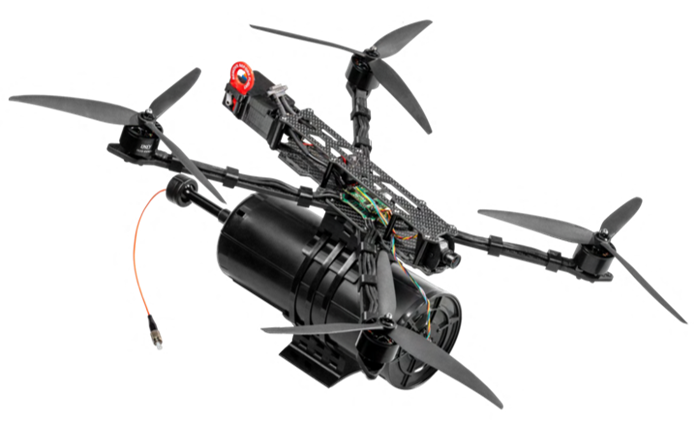
Figure 1. Drone d’attaque FPV notionnel
De nombreux systèmes traditionnels sont généralement optimisés pour la tâche de portée étroite consistant à guider visuellement une plateforme vers une cible sélectionnée pendant la phase finale du vol. Dans des conditions contrôlées et à des plages d’engagement courtes, ces approches de « verrouillage et de vol » peuvent être efficaces. Cependant, les taux de réussite limités signalés lors de la guerre d’Ukraine en raison de la guerre électronique (EW) et de l’erreur humaine dans les dernières secondes, les environnements opérationnels modernes et les exigences de performance mises à jour exposent de plus en plus les limites du contrôle pilote continu et du guidage uniquement terminal.
Les missions se caractérisent désormais par une géométrie en évolution rapide, une observabilité partielle, des règles d’engagement évolutives et des conditions contestées qui exigent une adaptation en temps réel. Un cadre d’autonomie offre une architecture alternative : au lieu de traiter le verrouillage des pixels comme une capacité de terminal isolée, l’engagement visuel est intégré dans une pile d’autonomie au niveau de la mission responsable de la perception, de la prise de décision et du contrôle des véhicules tout au long du cycle de vie de la mission. Dans cette construction, le verrouillage des pixels sert l’intention de la mission plutôt que de définir le système. Du point de vue du coût par effet, une probabilité de frappe significativement plus élevée que des alternatives moins fiables, en particulier celles qui échouent dans les environnements contestés, peut fournir une valeur substantielle.
[1]https://dronedominance.mil/leaderboard.html ?utm_source=newsletter&utm_medium=email&utm_campaign=newsletter_axiosfutureofdefense&stream=top
Du guidage du terminal à la logique de supervision : Verrouillage de pixels autonome Mission
Les systèmes traditionnels de verrouillage des pixels présentent généralement un comportement binaire : une fois qu’une cible est sélectionnée et verrouillée, le véhicule s’engage à une solution de guidage direct jusqu’à l’impact ou la perte de piste. Cette architecture offre une capacité limitée à réévaluer la validité de l’engagement ou à se remettre de conditions dégradées. 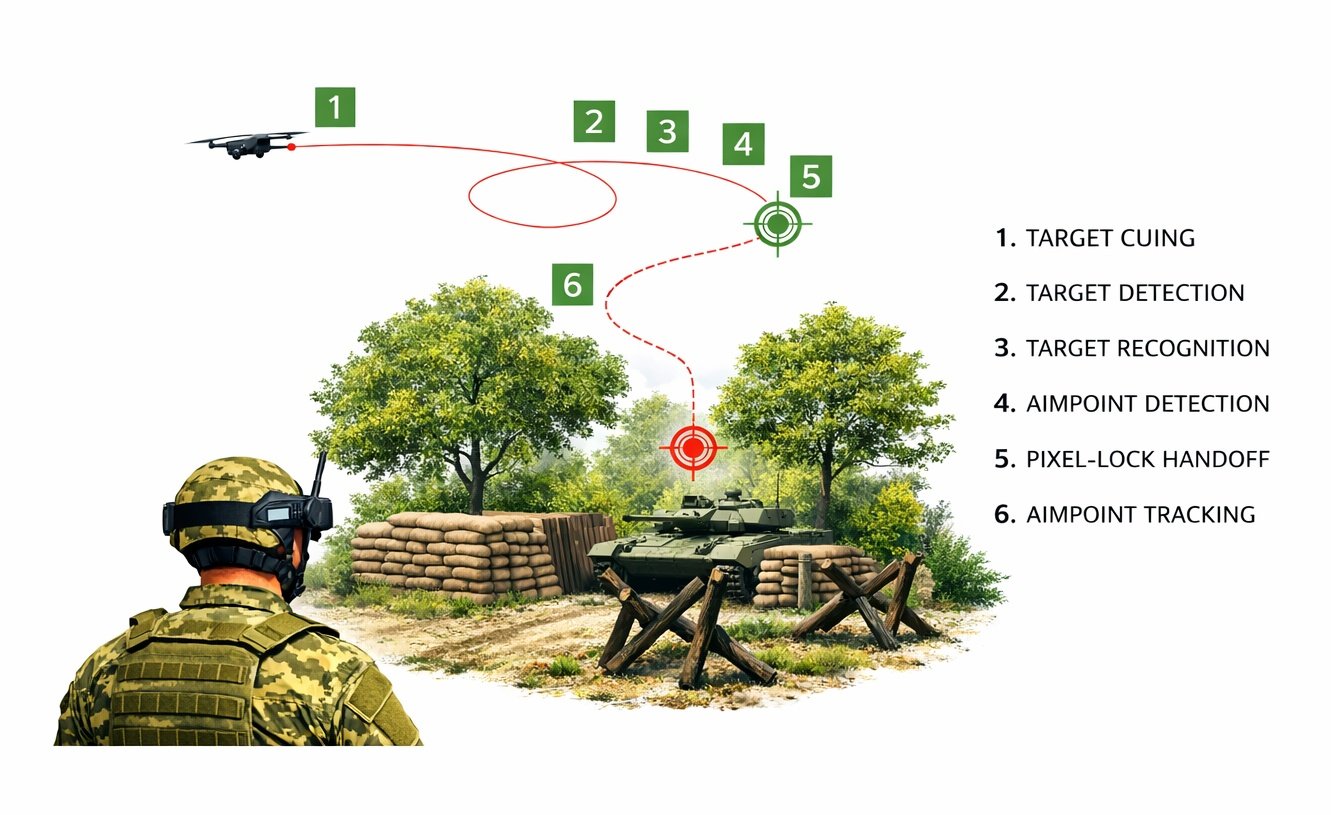
Figure 2. Diagramme de l’état d’autonomie montrant les comportements d’engagement, de replanification et d’attaque
La phase suivante ajoute une couche logique de mission de supervision qui évalue continuellement la géométrie de l’engagement, la confiance en suivi, l’état de navigation et les contraintes opérationnelles. Avec « Mission‐Autonomous Pixel‐Lock », lorsque les critères d’engagement ne sont plus satisfaits, le système peut se détacher ou abandonner de manière autonome. Il est important de noter que les comportements d’abandon n’impliquent pas la fin globale de la mission ; au lieu de cela, le système prend en charge le repositionnement autonome, les modèles de maintien, la coordination du temps sur cible ou le rendez-vous de renseignement, de surveillance et de reconnaissance (ISR) avant l’engagement de suivi.
Tableau 1. Comparaison des systèmes de verrouillage de pixels autonomes au niveau du terminal uniquement et de la mission
| Capacité | Systèmes de verrouillage de pixels uniquement pour les terminaux | Verrouillage de pixels autonome de mission |
| Comportement de guidage | Guidage fixe des bornes droites | Se lever, abandonner, replanifier ou réattaquer de manière autonome |
| Méthode de suivi | Contraste visuel de base ou correspondance de modèle | Suivi avancé du ReID avec identité de cible persistante et récupération de l’occlusion |
| Portée de la mission | Capacité de terminal uniquement | Évolue de l’IA assistée aux missions entièrement autonomes |
| Flexibilité de la plateforme | Conçu exclusivement pour les attaques FPV unidirectionnelles | Prend en charge les missions assistées et entièrement autonomes sur le même matériel |
Évolutivité architecturale et concept opérationnel double mode
La plupart des systèmes existants intègrent des capacités d’IA sur des plateformes FPV pilotées manuellement, limitant l’évolutivité à mesure que les exigences d’autonomie changent. Mission-Autonomous Pixel Lock présente un départ en présentant une architecture d’autonomie de bout en bout dès le début, englobant la navigation, l’exécution de la mission, l’engagement du terminal et les comportements de récupération dans un cadre unique et unifié.
Une telle progression transparente de l’humain dans la boucle à l’humain dans la boucle et des opérations entièrement autonomes peut être obtenue grâce à la configuration logicielle, évitant ainsi une refonte matérielle coûteuse et potentiellement chronophage. Ce niveau amélioré d’évolutivité définie par logiciel s’aligne sur les initiatives d’autonomie progressive, y compris les programmes où les exigences précoces mettent l’accent sur l’engagement assisté et les phases ultérieures exigent l’exécution et la résilience autonomes de la mission.
Mission-Autonomous Pixel Lock peut également prendre en charge à la fois les opérations de transfert FPV assistées et les missions entièrement autonomes en utilisant une base matérielle commune. Le traitement de la vision partagée, les boucles de contrôle et la logique de mission réduisent la charge de formation et la complexité logistique tout en permettant la flexibilité entre les profils de mission. De plus, une conception à double mode permet à une plateforme unique de prendre en charge à la fois les missions attritables à faible coût et les opérations autonomes avancées qui sont le plus souvent anticipées dans les phases ultérieures du programme.
Suivi permanent de la cible par réidentification (ReID)
Les performances de guidage des terminaux sont fortement influencées par la robustesse de la méthodologie de suivi sous-jacente. Les approches conventionnelles basées sur le contraste ou de correspondance de modèle sont vulnérables à l’occlusion et à la variation de point de vue.
Des techniques ReID avancées peuvent être déployées pour maintenir l’identité de cible persistante dans le temps, l’occlusion et la géométrie changeante. Un concept de « push-to-learn », actuellement en développement, permettra aux opérateurs de désigner une cible à la volée tandis que ReID apprend la cible, permettant un suivi persistant. En fusionnant les caractéristiques de détection de texture, géométrique et thermique, un système amélioré permettra une réacquisition fiable de la cible et une discrimination sélective des points de visée, ce qui soutiendra une prise de décision finale plus efficace.
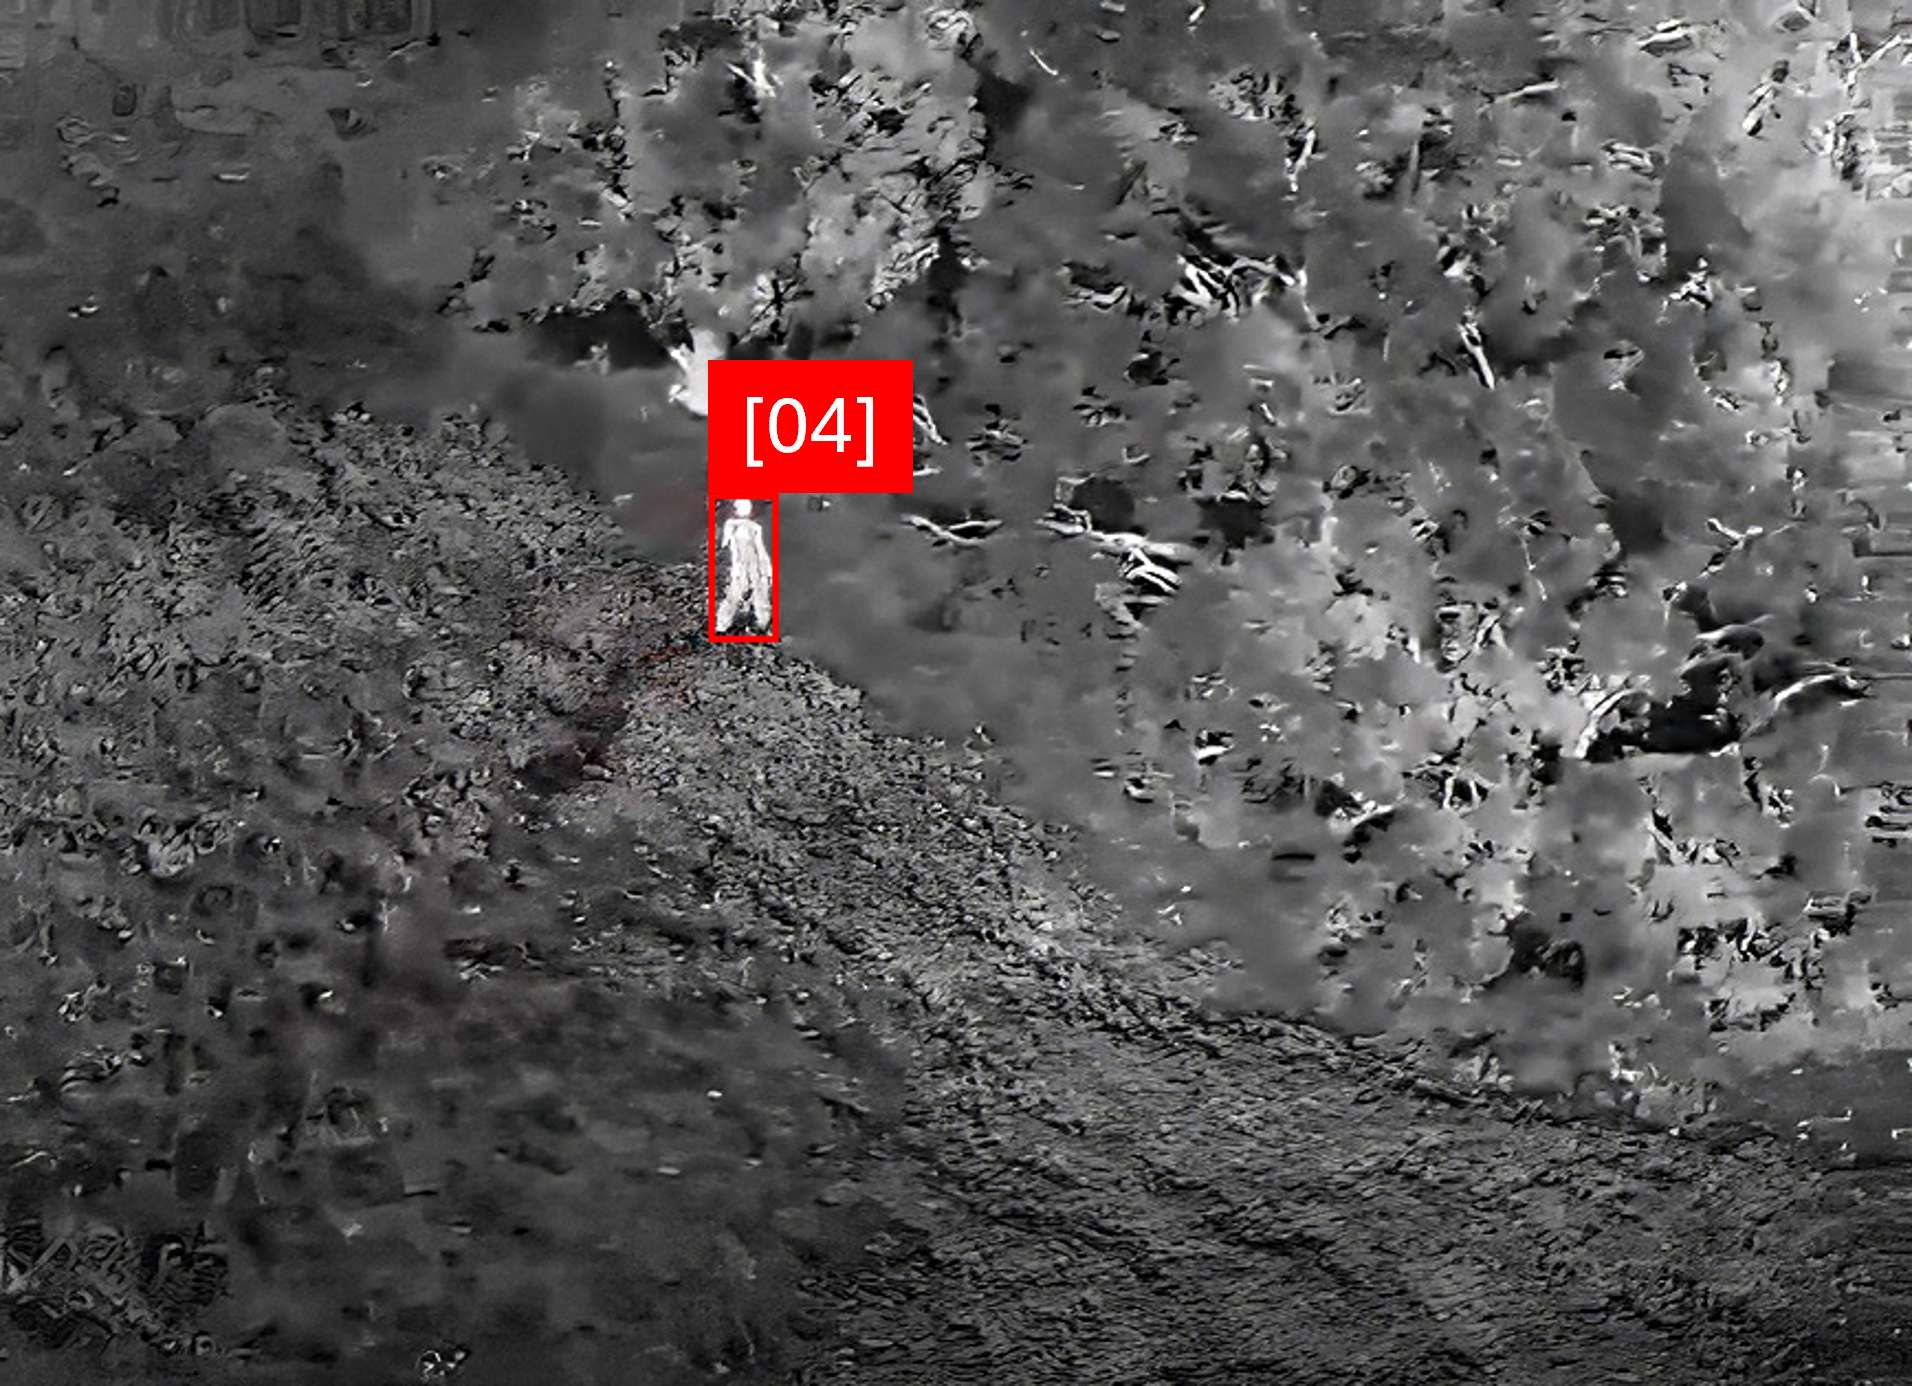
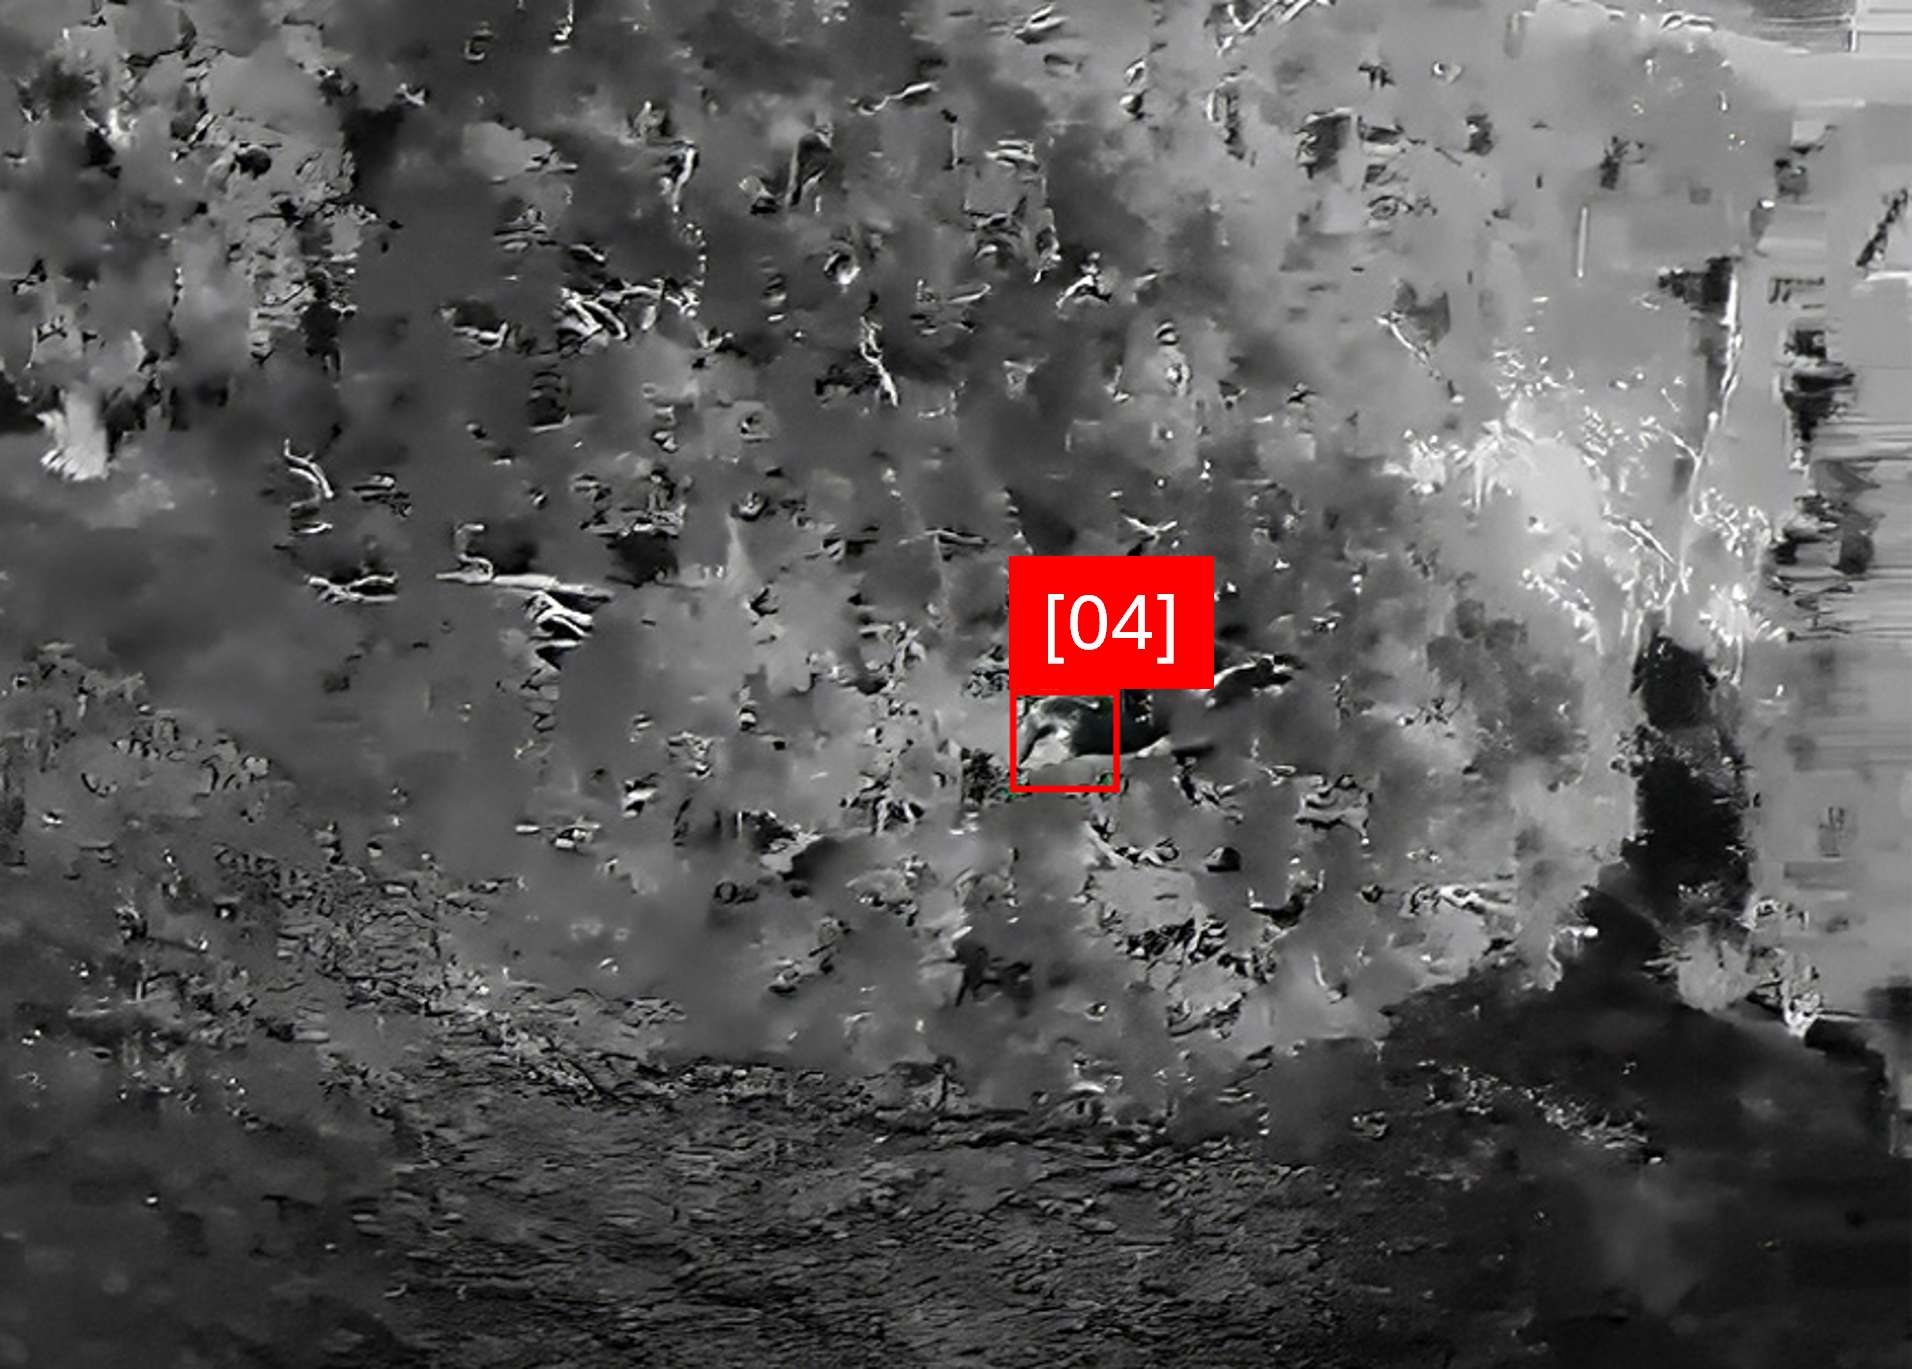
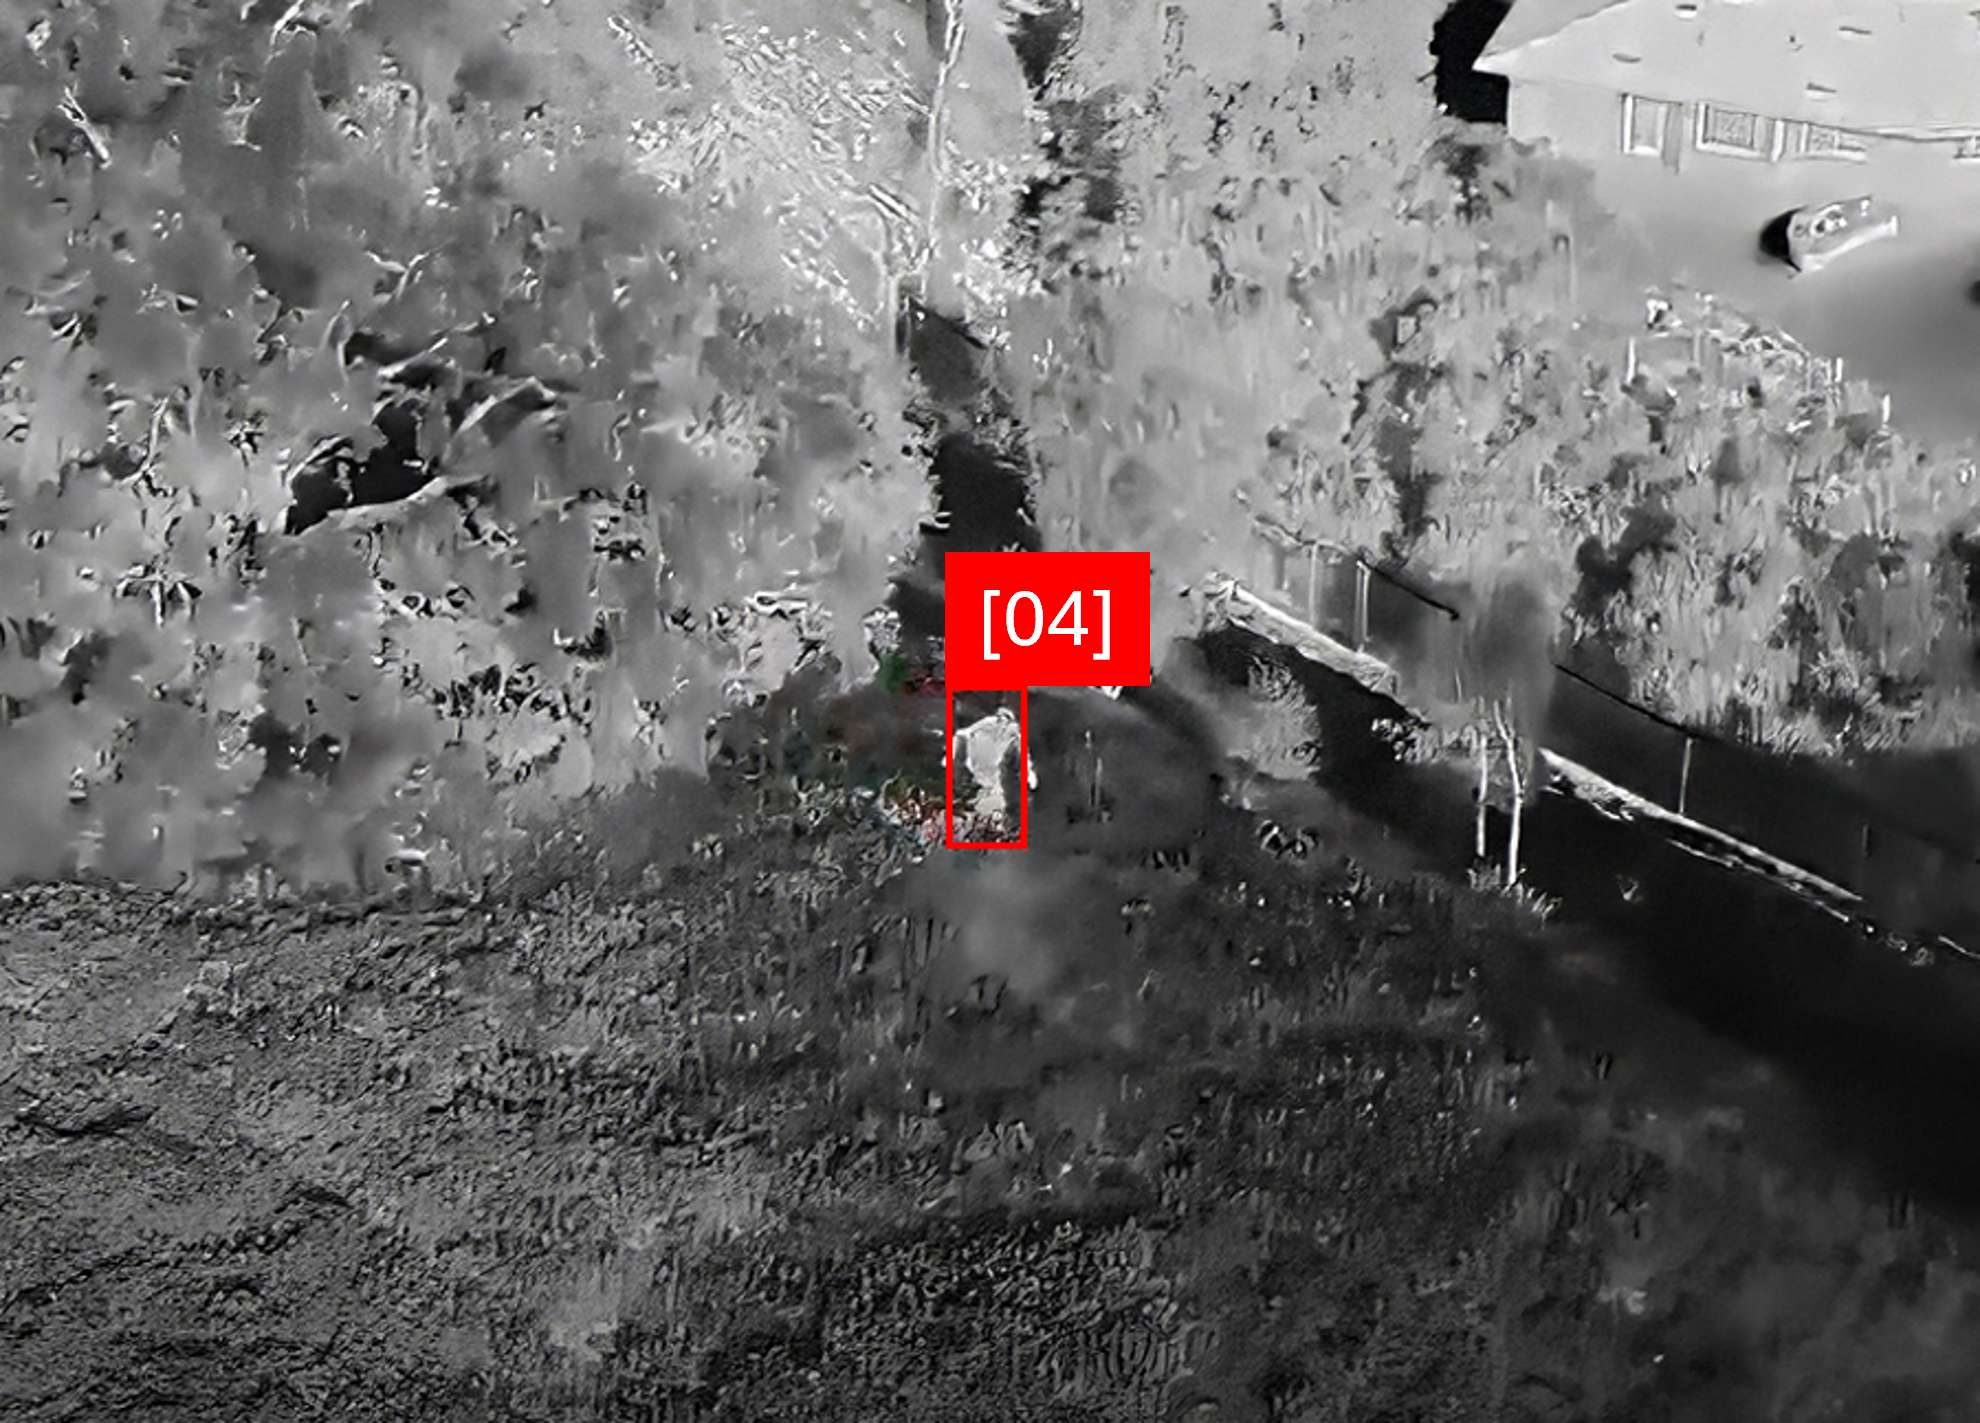
Figure 3. Séquence de photos tarifées - Continuité de suivi basée sur ReID jusqu’à l’occlusion
Optimisation du coût par effet : Un avantage stratégique
Bien que les modules de verrouillage des pixels de base à faible coût soient entrés sur le marché à des prix inférieurs ou égaux à 100 USD, ils s’appuient généralement sur un suivi de base basé sur le contraste qui est facilement perturbé par des occlusions, un encombrement ou des manœuvres de cible agressives. En revanche, Mission‐Autonomous Pixel‐Lock exploite le même calcul haute performance utilisé pour une suite complète de mission‐autonomie, fonctionnant sur des plateformes telles que Qualcomm QCS8550 et NVIDIA Orin NX.
L’exécution d’une pile complète de reconnaissance automatisée de cible (ATR) avec la réidentification (ReID) sur du silicium haute performance de Qualcomm et NVIDIA permet une précision de phase terminale que les solutions bas de gamme n’atteignent pas. Cette base matérielle permet au système de réacquérir de manière fiable des cibles après une occlusion complète ou une perte de signal, augmentant ainsi les taux de réussite de la mission. Finalement, Mission‐Autonomous Pixel‐Lock améliore les résultats car il est optimisé pour le coût par effet : en offrant une probabilité de frappe sensiblement plus élevée, le système peut être plus efficace que les générations précédentes de missiles intelligents, de drones et de munitions de rôdeur.
Une nouvelle ère d’exécution de la mission UAS
L’avantage opérationnel dans les environnements contestés est de plus en plus dérivé de l’adaptabilité et de la vitesse de décision plutôt que de la performance terminale seule. En intégrant une logique de mission adaptative, un suivi persistant et une autonomie évolutive, Mission‐Autonomous Pixel‐Lock déplace l’avantage du contrôle centré sur l’opérateur à la prise de décision au niveau du système. Cette approche permet de réduire la charge de travail de l’opérateur, d’améliorer l’efficacité de la mission, d’optimiser le coût par effet et de maintenir la pertinence opérationnelle à mesure que les exigences d’autonomie évoluent.
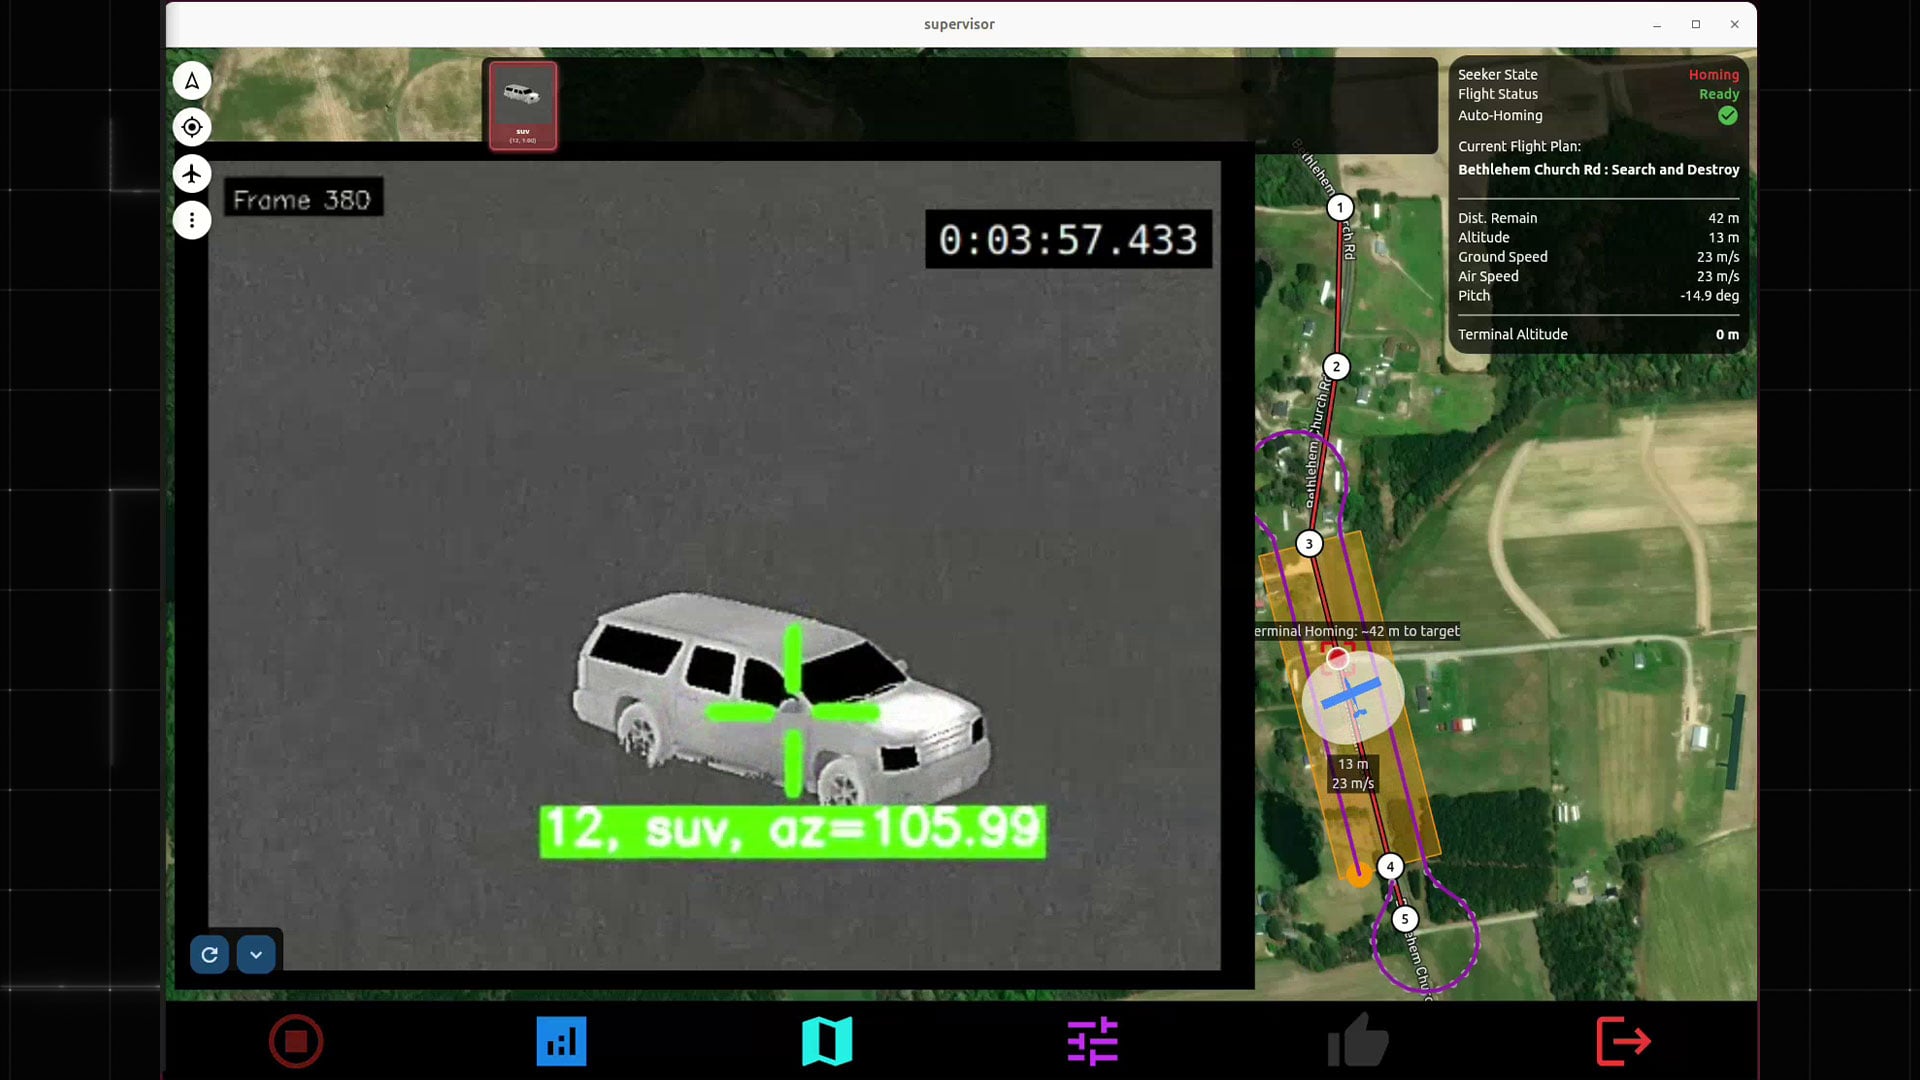
Figure 4. Verrouillage de pixel autonome de mission opérationnel – Commande et contrôle – Interface
Ce n’est un secret pour personne que les petits systèmes sans pilote sont essentiels à la réussite militaire au théâtre, comme le prouvent les récents conflits à travers le monde. Ici, Mission‐Autonomous Pixel‐Lock permet aux systèmes d’armes guidées d’obtenir une exécution de mission plus efficace grâce à une supervision intelligente au sein d’une plateforme d’autonomie en boucle fermée unique. Il transforme le verrouillage des pixels d’une aide au guidage du terminal en une véritable capacité d’autonomie au niveau de la mission, offrant un chemin transparent de l’engagement assisté de la cible à l’autonomie complète.
Pour en savoir plus sur Prism SKR, un logiciel ATR en boucle fermée, axé sur la perception et l’autonomie de Teledyne FLIR OEM avec recherche avancée, sélection de points de visée 3D, verrouillage de pixels autonome et opérations sensibles au terrain, rendez-vous sur : oem.flir.com/skr.
Articles connexes
-
 Livre blanc
Considérations relatives à la conception des capteurs infrarouges thermiques pour la défense contre les drones
En savoir plus -
 Notice d’application
Guide sur l’intégration économique des lentilles thermiques : Ce qu’il faut savoir pour les applications de défense et de véhicules autonomes
En savoir plus -
 Livre blanc
Utilisation des données synthétiques pour accélérer le développement de modèles de perception de l’IA pour la détection d’objets
En savoir plus