小ピクセルピッチ赤外線センサー:ミッションクリティカルな用途向けにSWaP-Cと性能を最適化する
防衛、専門的な検査、公共安全、産業運用、ロボティクス、無人システム、自動車安全などのミッションクリティカルな用途で使用されるサーマルイメージングシステムは、小型化、軽量化、低消費電力化、コスト効率の向上が進む中、検知距離、状況認識、信頼性のさらなる向上も常に求められています。赤外線ピクセルピッチを小さくすることは、SWaP-C改善への直接的な手段と見なされることが少なくありませんが、ピクセルサイズとシステムレベルの性能の関係は複雑です。長距離MWIRシステム、特に連続ズーム光学系を使用するシステムでは、ピクセルピッチを、感度、空間分解能、光学設計、製造性、ダイナミックレンジ、DRI性能、システムアーキテクチャ全体と併せて評価する必要があります。
重要なポイント
- ピクセルピッチを小さくすると、一部の固定FOVシステムではサイズの縮小に役立ちますが、連続ズーム光学系を備えた長距離MWIRシステムでは、そのメリットはそれほど単純ではありません。
- ピクセルを小さくすることで必要となる、より明るい光学系は、設計の複雑さ、製造難易度、サイズ、重量、コストを増大させる可能性があります。
- システムレベルのSWaP-Cは、検出器、光学系、クライオクーラー、カメラモジュール、画像処理、統合要件を含む、イメージングチェーン全体に左右されます。
- 一部の長距離用途では、ピクセルピッチを大きくすることで、全体として良好なSWaP-Cを維持しながら、DRI性能面で優位性が得られる場合があります。
- 最適なアーキテクチャは、ミッション、プラットフォーム、距離要件、コスト目標、生産戦略に合わせて選定する必要があります。
背景
イノベーションにより、IRピクセルピッチは着実に小さくなり、より小型・軽量・低消費電力でコスト効率に優れた赤外線サーマルカメラモジュールが実現しています。こうした進歩により、サーマルイメージングが状況認識、効率、安全性の向上に貢献できるミッションクリティカルな用途全般において、固定視野レンズを備えたコンパクトなIRコアの採用が拡大しています。しかし、より複雑な長距離IRシステムでは、同じ前提が常に当てはまるとは限りません。連続ズーム(CZ)レンズを使用するMWIRシステムの場合、ピクセルピッチがサイズ、重量、コスト、性能に及ぼす影響は単純ではありません。最適なアーキテクチャは、コンポーネントレベルとシステムレベルの両方でトレードオフを分析したうえで決まります。
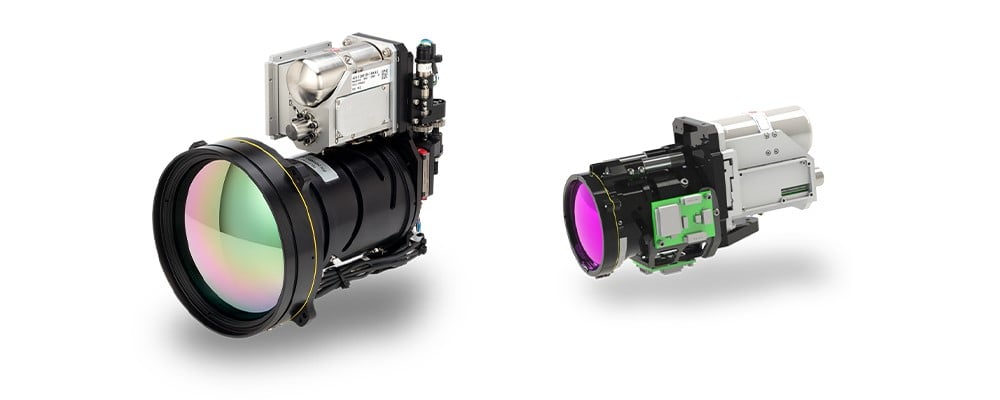
図1. 8 µm MWIR Neutrino SX8 - CZF 30-300(左)および15 µm MWIR Neutrino LC - CZ 27-275(右)
Teledyne FLIR OEMは、ROIC、検出器、クライオクーラーから、MWIRおよびLWIRサーマルカメラモジュール、連続ズーム光学系、知覚ソフトウェアまで、垂直統合を実現しています。このセンサーからシステムまでを見通す視点により、設計者は1つのコンポーネントを単独で最適化するのではなく、イメージングチェーン全体を評価できます。例えば、図1に示すNeutrino ISシリーズには、MWIRピクセルピッチとCZレンズのオプションが複数用意されており、システム設計者は、特定の用途に応じてSWaP-C、コスト、製造性、性能のトレードオフを評価できます。
主な定義
以下の用語は、本稿全体で使用される光学およびイメージングの概念を簡単に確認するためのものです。赤外線システム全体の設計の一環として、ピクセルピッチ、光学系、SWaP-C、コスト、ミッションレベルの性能を評価するには、これらの変数がどのように相互作用するかを理解することが不可欠です。
| 焦点面アレイ(FPA) | 光学システムの焦点面に配置される光検出器の2次元アレイ |
| 焦点距離または有効焦点距離(EFL) | レンズの中心と焦点の間の距離 |
| 視野角(FOV) | レンズが捉えることのできるシーンの最大角度範囲 |
| 瞬時視野角(IFOV) | 一定の距離で検出または視認できる、FOV内の最小のディテール |
| F値(f/#) | 焦点距離を入射瞳径で割って算出される、光学系の集光能力を示す尺度 |
| 空間分解能 | 画像の1ピクセルに対応する、シーン内の物理的寸法 |
| ぼけスポット | 点光源を結像する際に、レンズからの円錐状の光線が完全には焦点を結ばないことで生じる光学的なスポット。錯乱円、錯乱円盤、不鮮明円、ぼけ円とも呼ばれます。 |
| 回折限界光学系 | 回折の物理的性質に起因する光学系の分解能の主要な限界。回折限界光学系では、この分解能性能の限界に達しています。 |
光学設計とSWaP-C
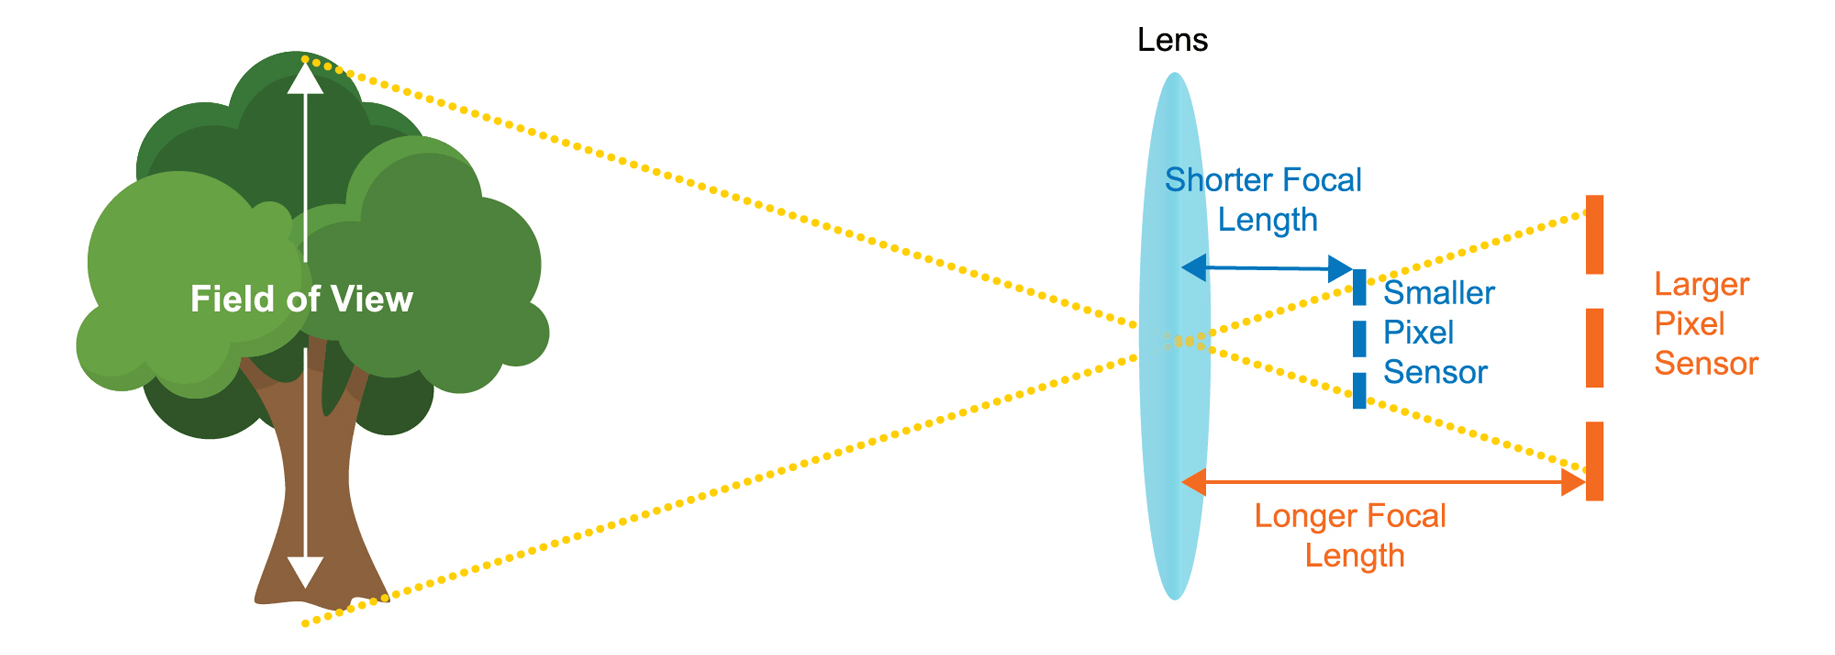
図2. ピクセルピッチを小さくすると、所定のFOVと分解能に対する焦点距離とアレイサイズが小さくなります
図2は、ターゲット上の所定のピクセル数、ピクセル分解能、視野角において、ピクセルピッチを小さくすると、ピクセルアレイサイズと有効焦点距離の両方が比例して小さくなるため、理論上はシステムサイズを縮小できることを示しています。固定FOVシステムでは、このメリットは大きな意味を持つ場合があります。一方、CZレンズを使用する長距離MWIRシステムでは、追加の設計要因によって、理論上のSWaP-C上の優位性が小さくなる、あるいは相殺される場合があります。ミッションクリティカルなプラットフォームでは、特に光学系がSWaP-Cを左右する主な要因となる場合、システム全体の性能、統合の複雑さ、信頼性、コスト、サイズを踏まえて最適化する必要があります。
感度
ピクセルが小さくなると、ピクセルサイズの縮小、量子効率の全般的な低下、暗電流の増加、固定パターンノイズの増加により、同等の感度を得るには、それに応じてより小さいF値が必要になります。その結果、前面光学素子または入射開口によって決まるシステム径(Ø)は、同じ感度を持つ大きなピクセルのシステムと同等、またはわずかに大きくなります。
空間分解能
回折限界光学系を前提とすると、ピクセルが小さいほど、同じ空間分解能、つまりぼけスポットあたりのピクセル数を実現するために、より小さいF値も必要になります。ƒ/3未満のF値では、より広い角度にわたって光学収差を制御する必要があるため、コストが大幅に高くなり、製造も難しくなります。その結果、回折限界に近い性能を実現するには非常に高いコストがかかるか、または実現自体が困難になる場合があります。
光学公差
より小さいF値では、光学設計の公差をより厳しくする必要があり、設計が複雑になるほか、同等の性能を実現するために追加のレンズ素子が必要になる場合があります。これにより、短いEFLのレンズアセンブリーの長さが、大きなピクセルのシステムで使用される、より大きいF値のアセンブリーよりも長くなる場合があります。サイズ、重量、コストのすべてに悪影響が及びます。
ダイナミックレンジ
通常、ピクセルが小さくなると容量も小さくなるため、ダイナミックレンジは低下します。これにより、システム全体の性能が低下する可能性があります。
ピクセル間クロストーク
ピッチと拡散長の比が小さくなり、製造プロセスの難易度が高まるにつれて、ピクセル間クロストークの軽減はさらに難しくなります。このクロストークにより、システムの変調伝達関数(MTF)と全体的な性能がさらに低下します。
ピクセルピッチを小さくするメリットは、多くの場合、固定FOVシステムではより明確です。CZレンズシステムでは、ピクセルピッチを小さくしても、必ずしもSWaP-Cの有意な削減につながるとは限りません。表1では、空間分解能、つまりIFOVを同等に保ったまま、典型的な10x CZレンズ仕様から導き出した3つのシステム設計を比較しています。この例では、MWIRピクセルピッチによってF値の要件が決まり、それが光学素子の数と光学設計全体に直接影響します。ピクセルピッチが15 µmから8 µm、5 µmへと小さくなるにつれて、光学系はより複雑になり、重量とコストも増加します。
表1. 5 µm、8 µm、15 µmピクセルピッチセンサー向けの典型的な10x CZレンズ仕様
| ピクセルピッチ | 5 µm | 8 µm | 15 µm | コメント |
|---|---|---|---|---|
| F値 | 1.8 | 2.9 | 5.5 | 同等のサンプリングと感度 |
| EFL | 100 mm | 160 mm | 300 mm | 同等のIFOV |
| 光学素子 | 約10 | 約9 | 約8 | F値が小さいほど、より多くの光学素子が必要 |
| 光学系のシステム寸法 | Ø = 58 mm L = 約130 mm |
Ø = 58 mm L = 約130 mm |
Ø = 58 mm L = 約100 mm |
F値が大きい場合、長さ(L)はEFLより大幅に短くなることがあり、F値が小さい場合はEFLより長くなることがあります。 |
| 光学系の重量 | >100 g | 約70 g | 約40 g | F値が小さいほど、光学素子の数、サイズ、厚み、曲率により重量が増加します。 |
| 光学系のコスト | 約1.8倍 | 約1.5倍 | コスト | F値が小さいほど、光学素子の数、サイズ、厚み、曲率、およびアライメントの複雑さなどの製造プロセスにより、コストが増加します。 |
赤外線システムのコスト
IRシステムレベルのコストには、表1に示した光学系のコストに加え、ダイ、ウェーハ、クライオクーラー、その他のサブコンポーネントのコスト要素を含むカメラモジュールのコストが含まれます。図3に示すように、システムレベルのコストは、10x CZレンズを備えたMWIRシステムの例において、カメラモジュールのコストが最小となる8 µmまで、ピクセルピッチの縮小に伴って低下します。8 µmピクセルピッチでは、5 µmおよび15 µmピクセルピッチと比較して、システムレベルのコストをそれぞれ9%および19%削減できます。簡単に言えば、システムレベルのコストは収穫逓減のポイントに達し、最小ピクセルのセンサーを使用すると増加する可能性があります。
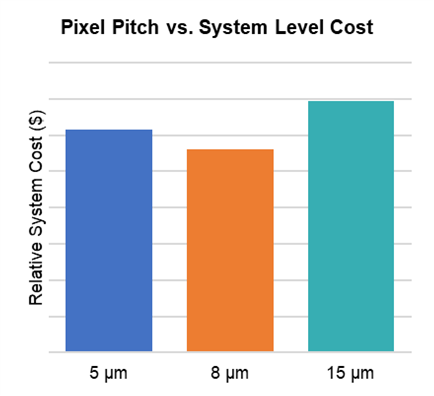
図3. 10x CZレンズを備えたMWIRの例:システムレベルのコストは8 µmで最小化
赤外線システムのDRI性能
コスト、サイズ、重量に加えて、一部の長距離用途では、ピクセルピッチが大きいシステムにより、検出、認識、識別(DRI)の性能面で優位性が得られる場合があります。DRI基準は、サーマルカメラの有効距離を示すもので、イメージングシステムが物体を検出できるか、そのクラスを認識できるか、またはその判断を支援するために必要なディテールを識別できるかを評価する際に広く使用されます。これらのタスクは、監視、公共安全、捜索救助、産業監視、ロボティクス、自律プラットフォーム、自動車安全システムなど、ミッションクリティカルなユースケース全般に関係します。
識別(ID)
識別タスクでは、観測者がターゲットセットの中から各ターゲットを正しく識別する必要があります。
認識(Rec)
認識タスクでは、観測者が、車両タイプ、物体カテゴリー、歩行者、動物、障害物、その他のミッションに関連するクラスなど、ターゲットの一般的なクラスを正しく識別する必要があります。
検出(Det)
検出タスクでは、観測者がシーン内のターゲットを正しく検出する必要があります。
10x CZレンズの設計例を続けると、NV-IPMモデルでターゲットの臨界寸法3.1 m、ターゲットの温度変動4.0 Kを使用して、3つのシステムの性能をモデル化できます。このモデルでは、f/1.8、f/2.9、f/5.5の光学系における光学収差MTFの一般的な劣化、5 µm、8 µm、15 µmピクセルピッチでの信号対雑音比の保守的な低下、一定の検出器拡散MTFに加え、ターゲット、大気、カメラの分光透過率、ディスプレイなど、その他の同等のパラメーターも考慮しています。
V50で測定されたタスク難易度2.0(検出)、9.0(認識)、13.0(識別)について、タスク達成確率が50%となる距離を表3に示します。モデル化されたデータは、15 µmピクセルピッチのシステムが5 µmピクセルピッチと比較して、検出で12%、認識で10%、識別で最大12%の距離優位性を持つことを示しています。
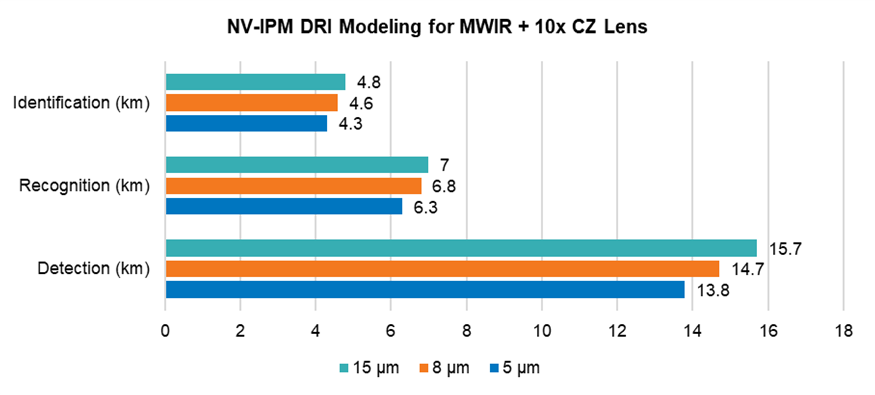
図4. 5/8/15 µmピクセルピッチにおける10x CZレンズ搭載MWIRのNV-IPM DRIモデリング
小ピクセルピッチ設計のトレードオフ概要
まとめると、5 µm、8 µm、15 µmの例は、ピクセルピッチを小さくしても、システムレベルのSWaP-C、コスト、性能が自動的に向上するわけではないことを示しています。CZレンズアーキテクチャでは、ピクセルが小さいほど、より小さいF値が必要になることが多く、光学系の複雑さ、公差感度、重量、コストが増加する可能性があります。ウェーハ、クライオクーラー、その他のサブコンポーネントを含むカメラモジュールのコストも、ピクセルピッチが小さくなるにつれて、効果が頭打ちになるポイントに達する可能性があります。この例では、システムレベルのコストは8 µmで最小となる一方、15 µmのシステムでは、モデル化されたDRI性能がより高くなります。したがって、適切なIRアーキテクチャは、ピクセルピッチだけでなく、ミッションプロファイル全体、距離要件、プラットフォームの制約、光学系、生産目標、システム全体の設計によって決まります。
検知距離、信頼性、SWaP-C、製造性のすべてが重要となるミッションクリティカルな用途では、早期のシステムレベルのトレードオフ分析が不可欠です。Teledyne FLIR OEMは、エンジニアリングチームにとって、検出器、光学系、カメラモジュール、クライオクーラー、画像処理、生産面の考慮事項を評価し、用途に最適なサーマルイメージングアーキテクチャを特定する際のサポートとなります。今後の設計に最適な赤外線ソリューションをお探しの場合は、oem.flir.com をご覧ください。