
Comment appliquer Dewarping sur le Lepton® 3.1R et le Lepton UW
1 Introduction
Les Lepton 3.1R et Lepton UW infrarouges (IR) utilisent un champ de vision large de 95° (WFOV) et un objectif WFOV de 160°, respectivement. La distorsion du cylindre est créée par l’objectif WFOV, ce qui entraîne une agrandissement légèrement plus du centre de l’image que les bords. Cela fait apparaître des lignes droites autour du bord de l’image. La distorsion du cylindre n’est pas souhaitable pour de nombreuses applications d’imagerie. Cette note d’application décrit l’application de la correction de distorsion (déformage) sur les sorties Lepton 3.1R et Lepton UW à l’aide des fonctions intégrées OpenCV.
2 Distorsion d’image
2.1 Aperçu
Un objectif WFOV permet au reprographe de capturer plus dans une scène, mais provoquera une distorsion, ce qui donnera l’impression que les objets sont déformés. En général, deux types de distorsion peuvent exister dans une caméra : radiale et tangentielle. La distorsion radiale se produit lorsque les lignes droites se courbent vers l’intérieur ou vers l’extérieur du centre, tandis que la distorsion tangentielle se produit lorsque l’objectif est incliné par rapport au plan de l’image et que l’image semble inclinée. Pour corriger la distorsion de l’objectif, calibrez la caméra pour calculer les matrices de transformation, qui corrigent le mappage de la caméra dans le plan d’image.
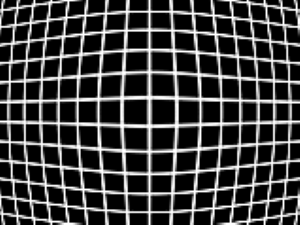
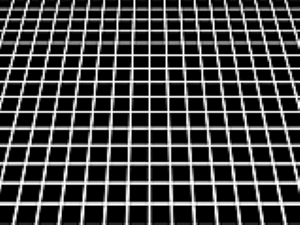
FIGURE 1. DISTORSION RADIALE (GAUCHE) ET DISTORSION TANGENTIELLE (DROITE)
La procédure d’étalonnage varie légèrement mathématiquement entre Lepton 3.1R et Lepton UW. Ils ont des objectifs différents, ils n’imaginent donc pas le même type de distorsion géométrique. Bien que les deux semblent avoir une distorsion radiale, les images Lepton 3.1R se composent de bordures linéaires, tandis que Lepton UW a des bordures circulaires, communément appelées effet fisheye. La cartographie du contenu de la scène en lignes droites pour le Lepton UW est plus complexe en raison des frontières extrêmement déformées. Différents modèles de distorsion correspondant au type d’objectif sont intégrés pour l’étalonnage afin de compenser cette distinction : un modèle de distorsion rectiligne grand-angle pour Lepton 3.1R et un modèle de distorsion fisheye pour Lepton UW.
2.2 Application de la transformation Dewarp
Pour corriger toute distorsion de l’objectif avec la méthode d’OpenCV, les caméras sont étalonnées en capturant des modèles de test pour modéliser la distorsion. Il est difficile de capturer les modèles d’étalonnage à l’aide d’une caméra IR, il est donc recommandé d’utiliser les matrices par défaut caractérisant la distorsion de la caméra ci-dessous. Un bref guide sur la façon de prendre des captures du modèle d’étalonnage est décrit dans la Section 2.3.
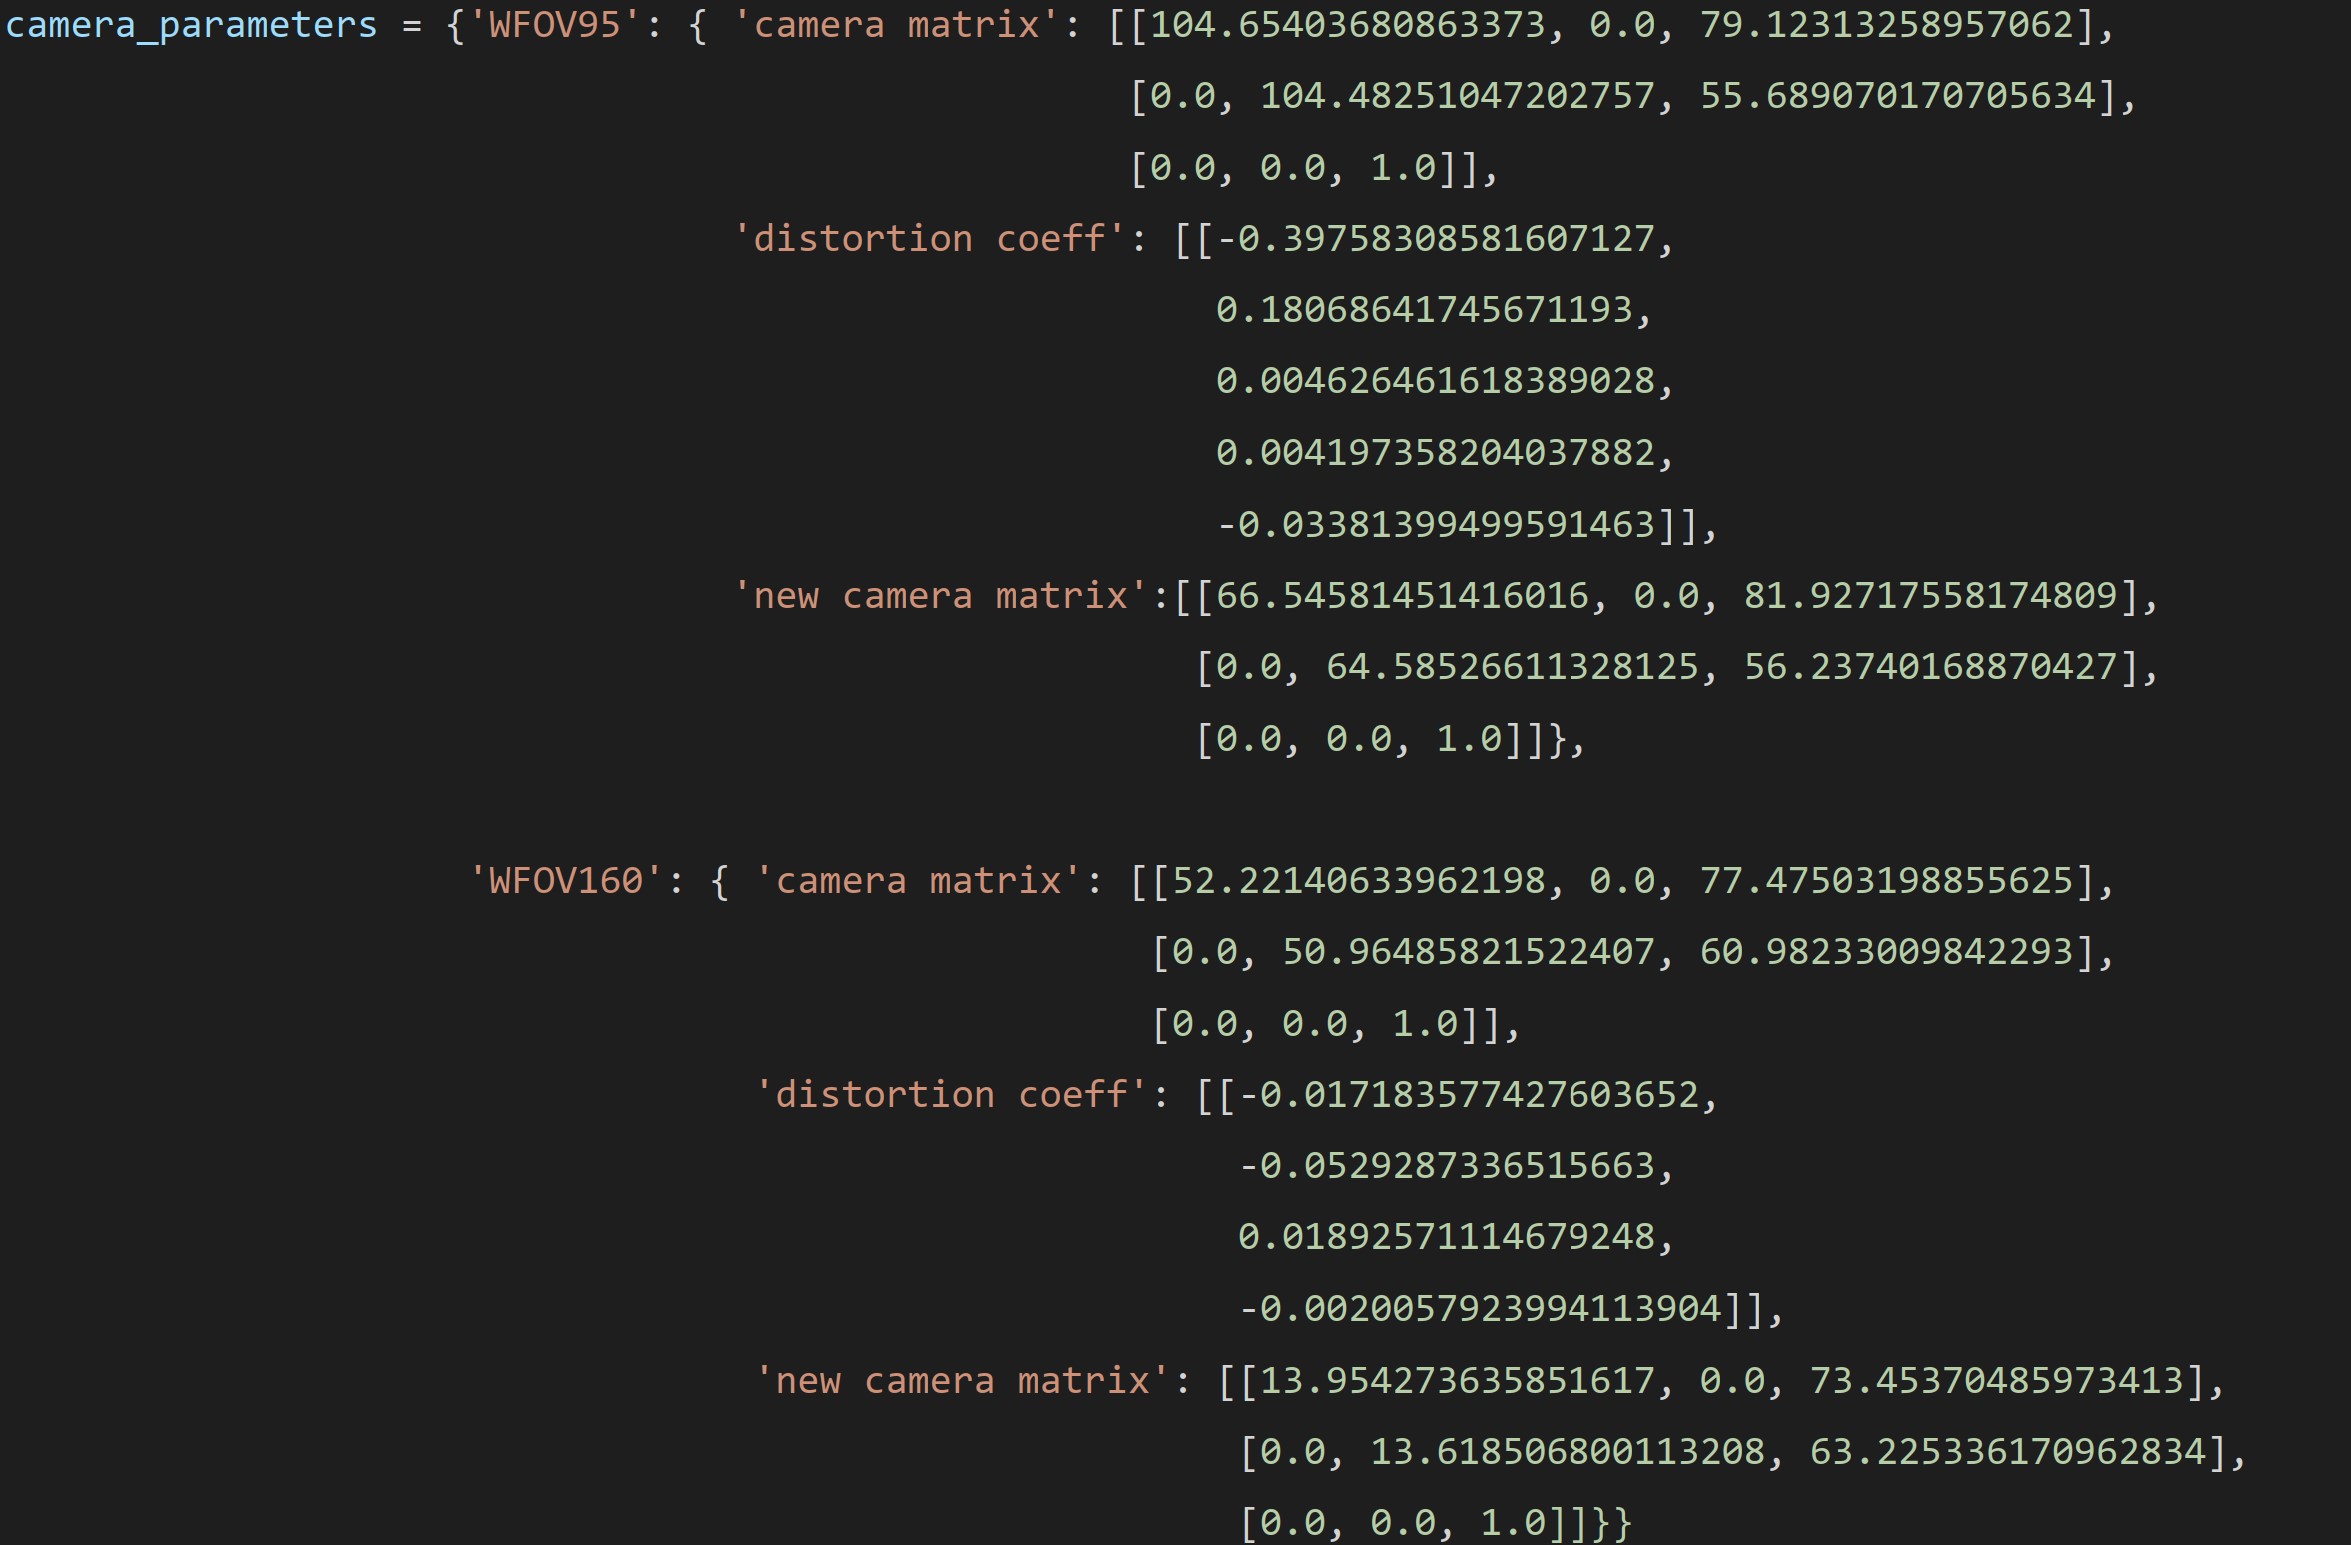
FIGURE 2. MATRICES DE CAMÉRA
Ces matrices, ainsi que l’image d’entrée, sont transmises en tant qu’image d’arguments dans la fonction intégrée OpenCV suivante pour corriger le mappage de plan caméra-image. Un exemple de code dans Python pour la démonstration est fourni dans la Section 2.4.
Lepton 3.1R :
Lepton UW :

Remarquez qu’il y a une matrice de caméra et une nouvelle matrice de caméra. Les deux représentent les paramètres intrinsèques de la caméra ; la seule différence est que la matrice de la caméra définit les paramètres intrinsèques d’origine de la caméra, tandis que la nouvelle matrice de la caméra met à l’échelle et déplace la matrice de la caméra d’origine. Sans spécifier la nouvelle matrice de caméra dans la fonction sans distorsion, elle utilise la matrice de caméra par défaut, qui produit une image rectiligne avec le même IFOV que son entrée. Le compromis pour obtenir des lignes droites est que certains pixels dans les coins de l’image d’entrée sont perdus. L’application de la nouvelle matrice de caméra de version tous pixels illustrée ci-dessus offre la possibilité de retenir tous les pixels de l’entrée, mais elle introduit des pixels noirs autour des bordures. Les figures 3 et 4 montrent l’échantillon d’entrée et les sorties possibles.
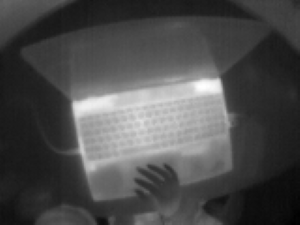
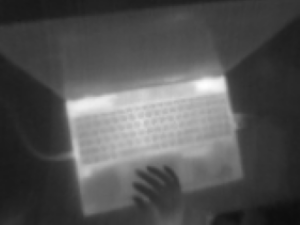

FIGURE 3. LEPTON 3.1R - SORTIE ORIGINALE (GAUCHE), SORTIE RECTILIGNE (CENTRE) ET SORTIE VERSION TOUS PIXELS (DROITE)
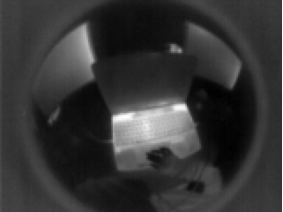
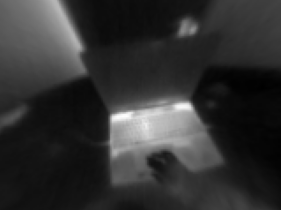

FIGURE 4. LEPTON UW - ORIGINAL (GAUCHE), SORTIE RECTILIGNE (CENTRE) ET SORTIE VERSION TOUS PIXELS (DROITE)
2.3 Étalonnage de la caméra
Étant donné que le site Web OpenCV fournit une explication approfondie et un exemple de code d’application du processus d’étalonnage, cette note d’application ne couvre pas les détails. La documentation est disponible à l’adresse https://docs.opencv.org/3.4/d4/d94/tutorial_camera_calibration.html.
Comme indiqué dans la section 2.2, il n’est pas facile de prendre des captures de modèle d’étalonnage en IR. Veuillez suivre le guide ci-dessous pour prendre des captures efficaces pour l’étalonnage de la caméra IR.
1. Configuration
- Utilisez un modèle d’étalonnage de grille circulaire, car il n’est pas idéal d’afficher un damier thermique. Les grilles circulaires asymétriques ou symétriques fonctionnent.
- Une grille circulaire de 8x8 est recommandée.
- Une impression papier du motif d’étalonnage collé sur du carton et brièvement éclairé avec des lumières à haute énergie, sinon le soleil peut créer un contraste thermique.
2. Prendre les captures
- Avoir au moins une grille circulaire 6x6 pour Lepton 3.1R et une grille circulaire 4x4 pour Lepton UW visible dans la capture.
- Certains cercles peuvent être flous près des bordures de l’image en raison du WFOV.
- Chaque capture de la grille circulaire ne doit occuper que des parties du FOV.
- La collection de captures doit couvrir la plupart des zones du FOV, c’est-à-dire une ou deux captures de la grille circulaire près du centre et huit à dix captures autour de la bordure du FOV.
- Dix à douze captures au total fourniront un étalonnage optimisé, et les captures supplémentaires ne sont pas avantageuses.
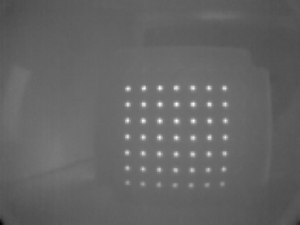
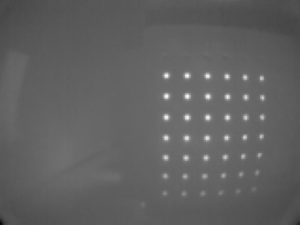
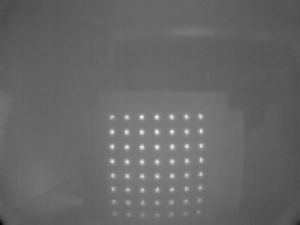
FIGURE 5. LE CENTRE (GAUCHE), EN BAS À DROITE (CENTRE) ET EN BAS AU CENTRE (DROIT) EXEMPLE DE CAPTURE DE MODÈLE D’ÉTALONNAGE LEPTON 3.1R
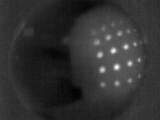
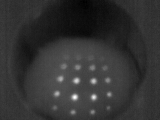
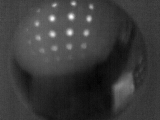
FIGURE 6. EXEMPLES DE CAPTURES DE MODÈLE D’ÉTALONNAGE LEPTON UW AU CENTRE (GAUCHE), EN BAS À DROITE (CENTRE) ET EN BAS AU CENTRE (DROITE)
2.4 Soutien
L’exemple de script Lepton_Dewarp_example.py1 peut être téléchargé ici.
Consultez notre Centre d’assistance pour obtenir de la documentation, des téléchargements de logiciels et des conseils de dépannage.