
Sensores IV de Pixel Pequeno: Otimização de SWaP-C e desempenho para aplicações críticas
Os sistemas de imagens térmicas usados em aplicações essenciais para defesa, inspeção profissional, segurança pública, operações industriais, robótica, sistemas não tripulados e segurança automotiva estão sob constante pressão para oferecer maior alcance, consciência e confiabilidade em projetos menores, mais leves, de menor potência e mais econômicos. O menor passo de pixel infravermelho é frequentemente visto como um caminho direto para SWaP-C aprimorado, mas a relação entre o tamanho do pixel e o desempenho no nível do sistema é complexa. Em sistemas MWIR de longo alcance, especialmente aqueles que usam óptica de zoom contínuo, o passo de pixel deve ser avaliado juntamente com sensibilidade, resolução espacial, design óptico, capacidade de fabricação, alcance dinâmico, desempenho de DRI e arquitetura geral do sistema.
Principais pontos
- O menor passo de pixel pode ajudar a reduzir o tamanho em alguns sistemas de campo de visão fixo, mas o benefício é menos direto em sistemas MWIR de longo alcance com óptica de zoom contínuo.
- Óptica mais rápida exigida por pixels menores pode aumentar a complexidade do design, dificuldade de fabricação, tamanho, peso e custo.
- O SWaP-C no nível do sistema depende de toda a cadeia de imagens, incluindo o detector, óptica, resfriador criogênico, módulo de câmera, processamento de imagem e requisitos de integração.
- Em algumas aplicações de longo alcance, um passo de pixel maior pode oferecer vantagens de desempenho de DRI, mantendo uma SWaP-C favorável em geral.
- A arquitetura ideal deve ser combinada à missão, plataforma, requisito de alcance, meta de custo e estratégia de produção.
Faça o download da versão em PDF
Background
A inovação impulsionou uma redução constante no passo de pixels infravermelhos, permitindo módulos de câmera termográfica infravermelha menores, mais leves, de menor potência e mais econômicos. Esses avanços expandiram o uso de núcleos infravermelhos compactos com lentes de campo de visão fixo em aplicações de missão crítica onde as imagens térmicas podem melhorar a conscientização, a eficiência e a segurança. No entanto, as mesmas suposições nem sempre se aplicam a sistemas de IV mais complexos e de longo alcance. Em sistemas MWIR que usam lentes de zoom contínuo (CZ), o efeito do passo de pixel no tamanho, peso, custo e desempenho não é simples. A melhor arquitetura depende da análise de compensação nos níveis de componente e sistema.
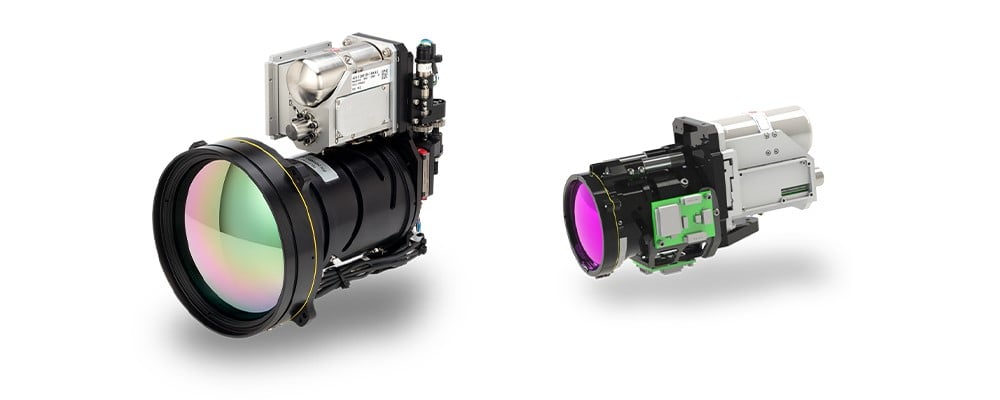
Figura 1. MWIR Neutrino SX8 de 8 μ m - CZF 30-300 (esquerda) e MWIR Neutrino LC de 15 μ m - CZ 27-275 (direita)
O OEM da Teledyne FLIR é integrado verticalmente, desde ROICs, detectores e resfriadores criogênicos até módulos de câmera termográfica MWIR e LWIR, óptica de zoom contínuo e software de percepção. Essa perspectiva de sensor para sistema ajuda os designers a avaliar toda a cadeia de imagens em vez de otimizar um componente isoladamente. Por exemplo, a série Neutrino IS, mostrada na Figura 1, inclui vários passos de pixel MWIR e opções de lente CZ, permitindo que os designers de sistemas avaliem SWaP-C, custo, capacidade de fabricação e compensações de desempenho para aplicações específicas.
Principais Definições
Os termos a seguir fornecem uma referência rápida para os conceitos ópticos e de imagem usados ao longo deste artigo. Entender como essas variáveis interagem é essencial ao avaliar o desempenho de passo de pixel, óptica, SWaP-C, custo e nível de missão como parte de um projeto completo de sistema infravermelho.
| Matriz de Plano Focal (FPA) | Uma matriz bidimensional de detectores de luz que é colocada no plano focal de um sistema óptico |
| Comprimento Focal ou Comprimento Focal Eficaz (EFL) | A distância entre o centro de uma lente e seu foco |
| Campo de visão (FOV) | A área máxima angular de uma cena que uma lente pode ver |
| Campo de Visão Instantâneo (IFOV) | O menor detalhe dentro do campo de visão que pode ser detectado ou visto a uma distância definida |
| Número f (f/#) | Uma medida da capacidade de coleta de luz de um sistema óptico calculada dividindo o comprimento focal pelo diâmetro da pupila de entrada |
| Resolução espacial | A dimensão física em uma cena que representa um pixel de uma imagem |
| Ponto de Desfoque | Um ponto óptico causado por um cone de raios de luz de uma lente que não chega a um foco perfeito ao gerar imagens de uma fonte de ponto, também conhecida como Círculo de confusão, Disco de confusão, Círculo de indistinção ou Círculo borrado |
| Óptica Limitada por Difração | O principal limite para a resolução de um sistema óptico causado pela física da difração em que a óptica limitada por difração atingiu esse limite de desempenho de resolução |
Design óptico SWaP-C
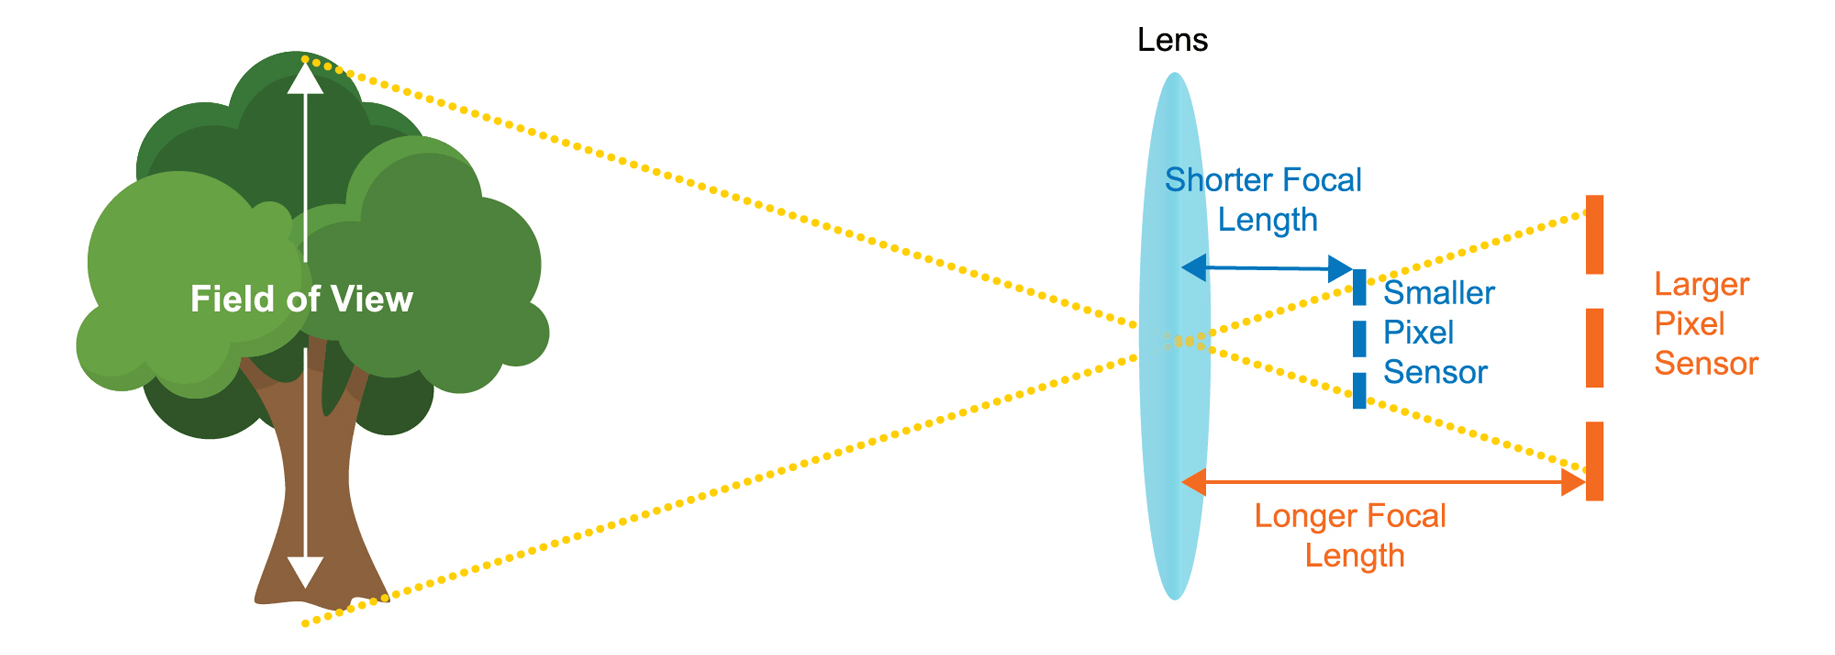
FIGURA 2. REDUZIR O PASSO DE PIXEL REDUZ O COMPRIMENTO FOCAL E O TAMANHO DA MATRIZ PARA UMA DETERMINADA FONTE E RESOLUÇÃO
A Figura 2 ilustra que, para um determinado número de pixels no alvo, resolução de pixel e campo de visão, a redução do passo de pixel teoricamente pode reduzir o tamanho do sistema porque tanto o tamanho da matriz de pixel quanto o comprimento focal eficaz são reduzidos proporcionalmente. Para sistemas de campo de visão fixo, esse benefício pode ser significativo. Para sistemas MWIR de longo alcance com lentes CZ, no entanto, fatores de design adicionais podem reduzir ou até mesmo superar a vantagem teórica da SWaP-C. As plataformas essenciais devem ser otimizadas para desempenho completo do sistema, complexidade da integração, confiabilidade, custo e tamanho, especialmente quando a óptica domina a equação SWaP-C.
Sensibilidade
Pixels menores exigem um número f proporcionalmente mais rápido para alcançar sensibilidade semelhante devido ao tamanho reduzido do pixel, uma redução geral na eficiência quântica, aumento da corrente de escuro e aumento do ruído de padrão fixo. Como resultado, o diâmetro do sistema (Ø), que é acionado pelo elemento óptico dianteiro ou abertura de entrada, é igual ou ligeiramente maior do que o de sistemas de pixels maiores com a mesma sensibilidade.
Resolução espacial
Pixels menores também exigem um número f mais rápido para alcançar a mesma resolução espacial, ou pixels por ponto de desfoque, presumindo óptica limitada por difração. Os números f inferiores a .3 são notavelmente mais caros e difíceis de fabricar porque as aberrações ópticas devem ser controladas em um ângulo maior. Como resultado, o desempenho limitado por quase difração pode se tornar proibitivamente caro ou inatingível.
Tolerância óptica
Os números f mais rápidos exigem tolerâncias de design óptico mais rígidas, complicando o design e possivelmente exigindo elementos de lente adicionais para alcançar um desempenho semelhante. Isso pode aumentar o comprimento do conjunto de lentes EFL mais curtas além do conjunto de números f mais lento usado por um sistema de pixels maiores. Tamanho, peso e custo são afetados negativamente.
Faixa dinâmica
Pixels menores normalmente reduzem o alcance dinâmico porque a capacidade geralmente diminui com o passo de pixel. Isso pode reduzir o desempenho geral do sistema.
Diafonia de Pixel a Pixel
A diafonia de pixel para pixel torna-se mais difícil de mitigar à medida que a relação entre passo e comprimento de difusão diminui e os processos de fabricação se tornam mais desafiadores. Essa diafonia degrada ainda mais a função de transferência de modulação do sistema (MTF) e o desempenho geral.
As vantagens de passos de pixel menores são muitas vezes mais diretas em sistemas de campo de visão fixo. Em sistemas de lentes CZ, um menor passo de pixel não se traduz necessariamente em economias significativas de SWaP-C. A Tabela 1 compara três designs de sistema derivados de especificações típicas de lentes CZ de 10x, mantendo a resolução espacial, ou IFOV, igual. Neste exemplo, o passo de pixel MWIR gera requisitos de número f, que afetam diretamente o número de elementos ópticos e o design óptico geral. À medida que o passo dos pixels diminui de 15 μ m para 8 μ m para 5 μ m, a óptica se torna mais complexa, mais pesada e mais cara.
TABELA 1. ESPECIFICAÇÃO DAS LENTES TÍPICAS DE 10X CZ PARA SENSORES PIXEL PITCH DE 5 μ m, 8 μ m E 15 μ m
| PASSO DE PIXEL | 5 μm | 8 μm | 15 μm | COMENTÁRIOS |
|---|---|---|---|---|
| Número f | 1,8 | 2,9 | 5.5 | Amostragem e sensibilidade equivalentes |
| EFL | 100 mm | 160 mm | 300 mm | IFOV equivalente |
| Elementos ópticos | ~10 | ~9 | ~8 | O número f mais rápido requer mais elementos ópticos |
| Dimensões do Sistema Óptico | Ø = 58 mm L = ~130 mm |
Ø = 58 mm L = ~130 mm |
Ø = 58 mm C = ~100 mm |
O comprimento (L) pode ser notavelmente mais curto do que o EFL para números f mais lentos ou mais longo do que o EFL para números f mais rápidos |
| Peso óptico | >100 g | ~70 g | ~40 g | O número f mais rápido aumenta o peso devido ao número, tamanho, espessura e curvatura dos elementos ópticos |
| Custo Óptico | ~1,8x Custo | ~1,5x Custo | Custo | O número f mais rápido aumenta o custo devido ao número, tamanho, espessura e curvatura dos elementos e processos de fabricação, por exemplo, complexidade do alinhamento |
Custo do Sistema de Infravermelho
O custo no nível do sistema de IV inclui o custo óptico observado na Tabela 1 e o custo do módulo da câmera, que inclui a matriz, o wafer, o resfriador criogênico e outras entradas de custo de subcomponentes. Como mostrado na Figura 3, o custo no nível do sistema diminui com o passo de pixel até atingir o mínimo para o sistema MWIR de exemplo com uma lente CZ de 10x a 8 μ m, onde o custo do módulo da câmera é minimizado. O passo de pixel de 8 μ m fornece economia de custo de 9% e 19% no nível do sistema em comparação com os passos de pixel de 5 μ m e 15 μ m, respectivamente. Em termos mais simples, os custos no nível do sistema atingem um ponto de diminuição dos retornos e podem aumentar quando os menores sensores de pixels são usados.
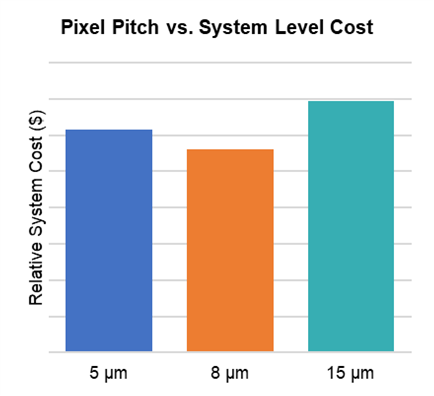
FIGURA 3. MWIR DE EXEMPLO COM CUSTO DE NÍVEL DE SISTEMA DE LENTE DE 10X CZ MINIMIZADO A 8 Μ M
Desempenho de DRI do Sistema de Infravermelho
Além das considerações de custo, tamanho e peso, os sistemas de passo de pixel maior podem fornecer vantagens de desempenho de detecção, reconhecimento e identificação (DRI) em algumas aplicações de longo alcance. Os critérios de DRI descrevem a faixa eficaz de uma câmera termográfica e são comumente usados para avaliar se um sistema de imagem pode detectar um objeto, reconhecer sua classe ou identificar detalhes necessários para apoiar uma decisão. Essas tarefas são relevantes em casos de uso de missão crítica, incluindo vigilância, segurança pública, busca e salvamento, monitoramento industrial, robótica, plataformas autônomas e sistemas de segurança automotiva.
Identificação (ID)
Para a tarefa de identificação, o observador deve identificar corretamente cada alvo do conjunto de alvos.
Reconhecimento (Rec)
Para a tarefa de reconhecimento, o observador deve identificar corretamente a classe geral do alvo, como tipo de veículo, categoria do objeto, pedestre, animal, obstáculo ou outra classe relevante para a missão.
Detecção (Det)
Para a tarefa de detecção, o observador deve detectar corretamente o alvo em uma cena.
Continuando o exemplo do design da lente 10x CZ, o desempenho dos três sistemas pode ser modelado usando uma dimensão crítica alvo de 3,1 m e uma variação de temperatura alvo de 4,0 K no modelo NV-IPM. O modelo também considera a degradação típica em MTF de aberração óptica para óptica de f/1,8, f/2,9 e f/5,5; uma redução conservadora na relação sinal-ruído para passos de pixel de 5 μ m, 8 μ m e 15 μ m; MTF de difusão do detector constante; e outros parâmetros equivalentes, incluindo alvo, atmosfera, transmissão espectral da câmera e display.
As distâncias nas quais há uma probabilidade de 50% de alcançar a tarefa para dificuldades de tarefa medidas de V50 de 2,0 (detecção), 9,0 (reconhecimento) e 13,0 (identificação) são fornecidas na Tabela 3. Os dados modelados indicam que o sistema de passo de pixel de 15 μ m tem vantagens de distância de 12% para detecção, 10% para reconhecimento e até 12% para identificação em comparação com o passo de pixel de 5 μ m.
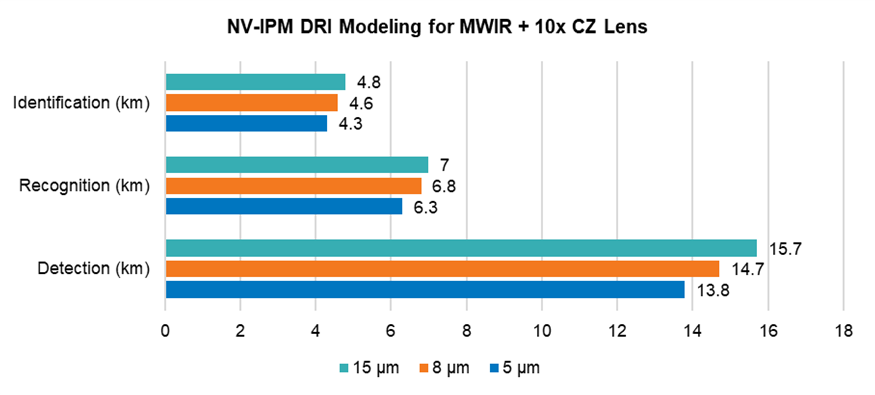
FIGURA 4. MODELAGEM NV-IPM DRI PARA MWIR COM LENTE DE 10X CZ PARA PASSO DE PIXEL DE 5, 8 E 15 Μ M
Resumo da troca do design de passo pequeno de pixels
Considerados em conjunto, os exemplos de 5 μ m, 8 μ m e 15 μ m mostram que um passo de pixel menor não fornece automaticamente um SWaP-C, custo ou desempenho no nível do sistema melhor. Em arquiteturas de lentes CZ, pixels menores muitas vezes exigem números f mais rápidos, o que pode aumentar a complexidade óptica, sensibilidade de tolerância, peso e custo. O custo do módulo da câmera, incluindo o wafer, o resfriador criogênico e outros subcomponentes, também pode chegar a um ponto de diminuição dos retornos à medida que o passo de pixel diminui. Neste exemplo, o custo no nível do sistema é minimizado em 8 μ m, enquanto o sistema de 15 μ m fornece um desempenho de DRI modelado mais forte. A arquitetura de IV certa, portanto, depende do requisito de alcance completo do perfil da missão, restrições da plataforma, óptica, metas de produção e design total do sistema, não apenas do passo de pixel.
Para aplicações de missão crítica onde alcance, confiabilidade, SWaP-C e capacidade de fabricação são essenciais, a análise inicial de compensação no nível do sistema é essencial. O OEM da Teledyne FLIR ajuda as equipes de engenharia a avaliar detector, óptica, módulo de câmera, resfriador criogênico, processamento de imagem e considerações de produção para identificar a arquitetura de imagens térmicas mais adequada à aplicação. Para explorar a solução de infravermelho certa para seu próximo design, acesse oem.flir.com.
Artigos Relacionados
-
 Whitepaper
Além da IA integrada: Otimização da tubulação de percepção térmica, desde os dados do sensor até a implantação da borda
Saiba mais -
 Artigo
Imagens Térmicas VGA vs. SXGA: O que significa uma resolução mais alta para alcance, óptica e IA
Saiba mais -
 Whitepaper
Considerações sobre o projeto de sensores térmicos infravermelhos para defesa contra drones
Saiba mais