
Trava de pixels autônoma para missão para drones FPV
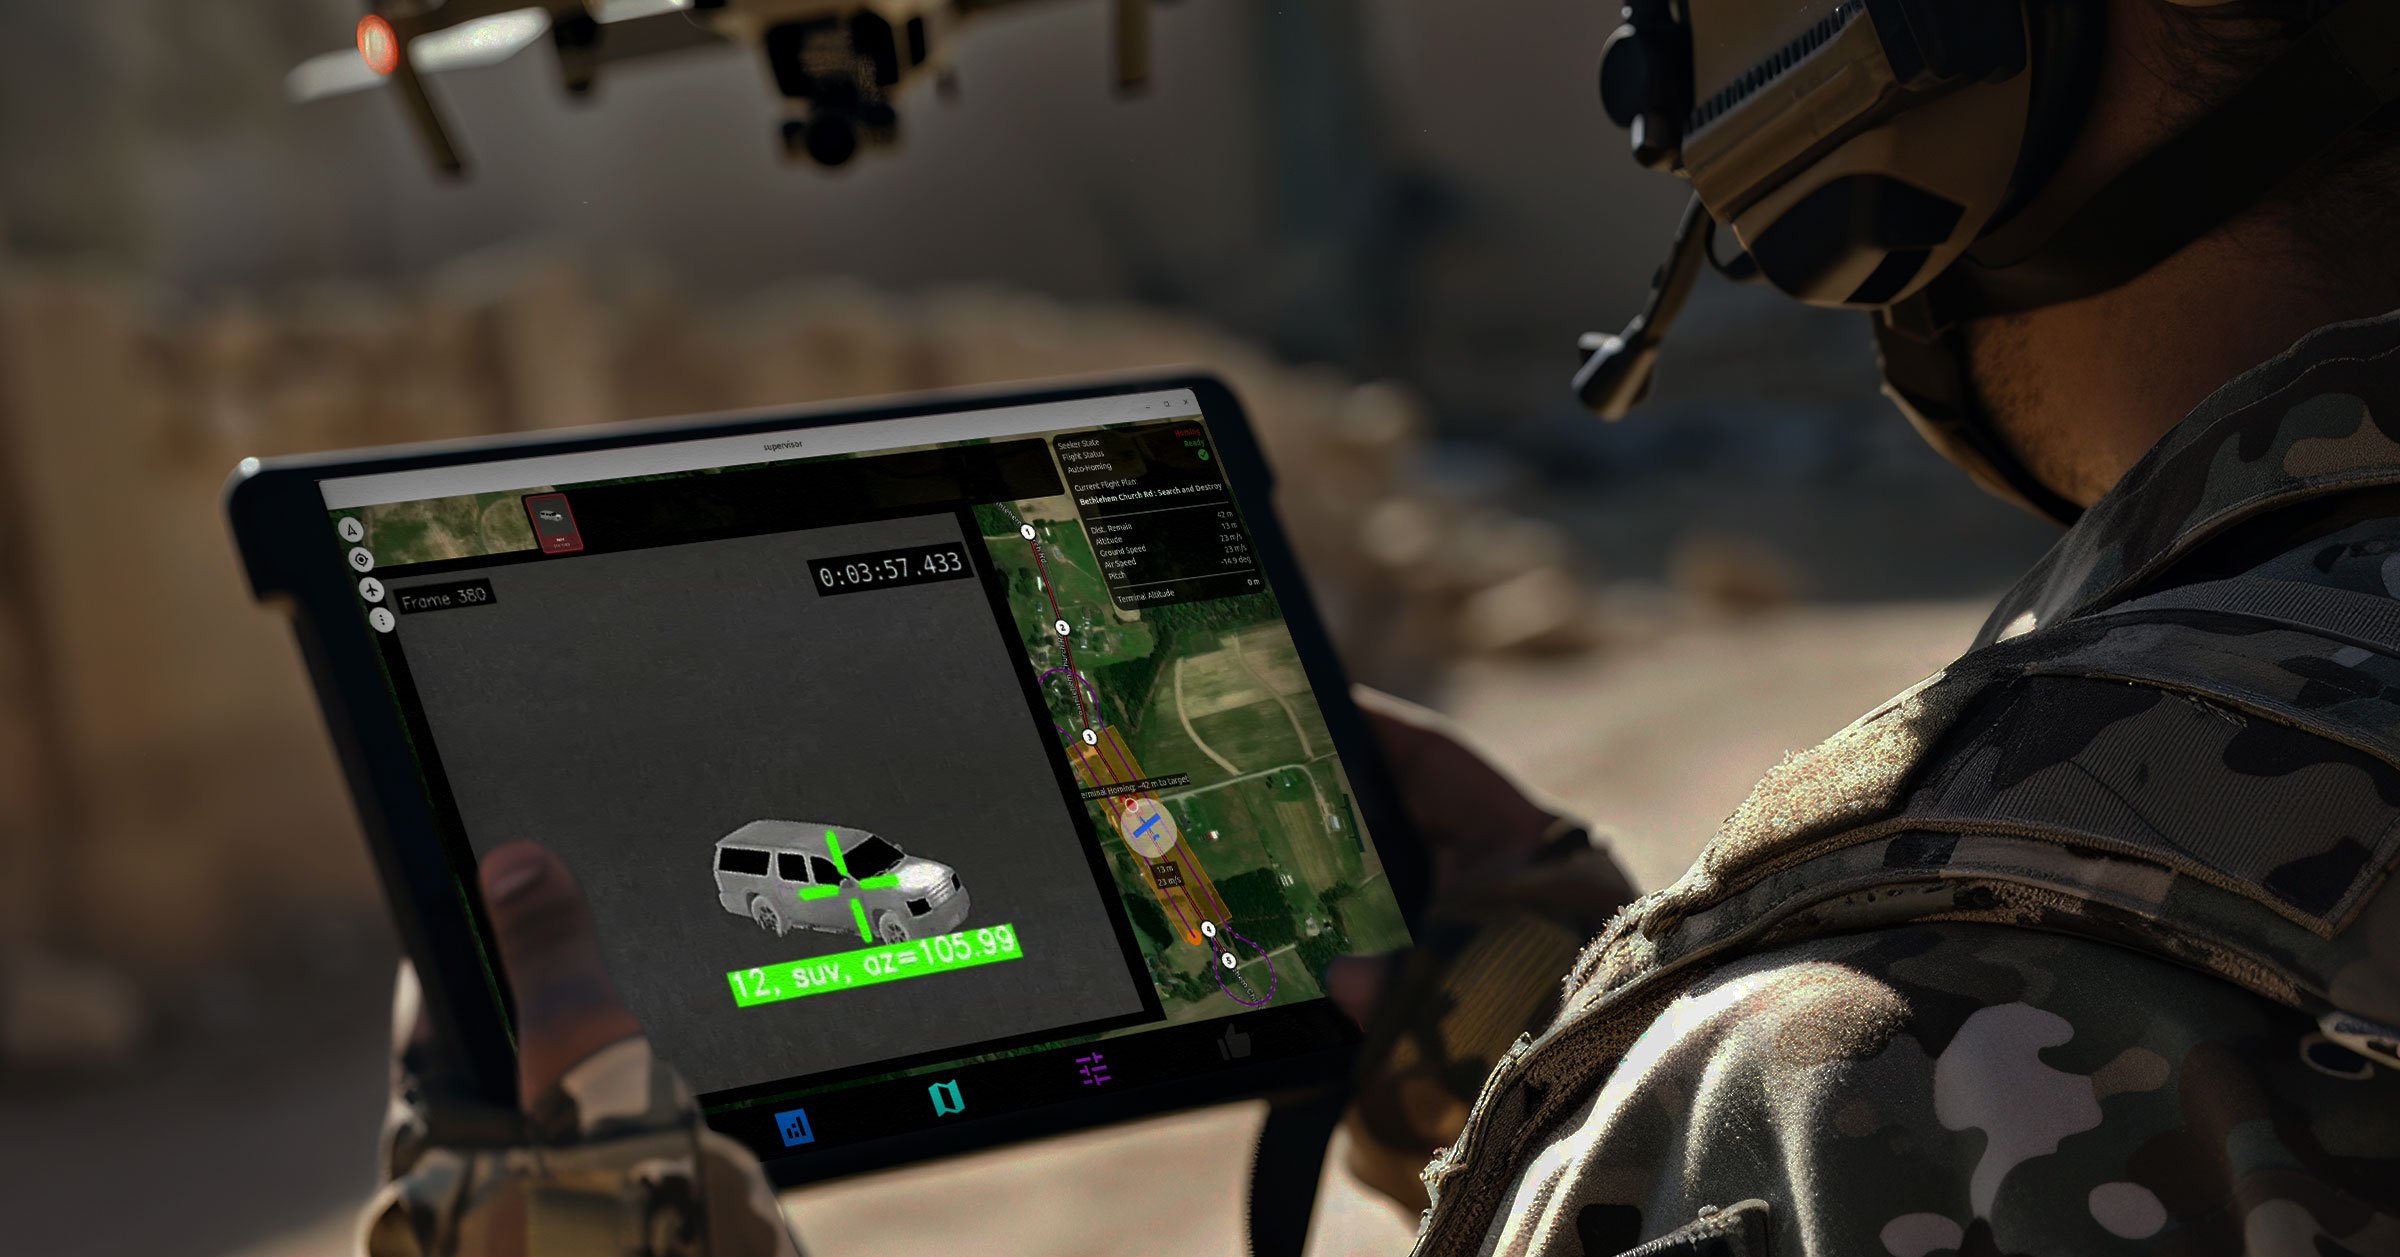
Evolução da orientação de terminais para a arquitetura de engajamento adaptável e resiliente
O software integrado e o silício de alto desempenho estão atendendo aos requisitos atuais de reconhecimento automatizado de alvos (Automated Target Recognition, ATR), rastreamento e homing em aplicações de defesa, como mísseis inteligentes, drones e munições de loiteing.
Para manter o sucesso, especialmente em teatros contestados, os sistemas devem aproveitar a orientação do terminal baseada em pixel-lock. Essa capacidade surgiu como um recurso crítico em sistemas de aeronaves não tripuladas (UAS) contemporâneos, especialmente aqueles destinados à visualização em primeira pessoa (FPV) e perfis de missão atritáveis, conforme descrito no programa Drone Dominance do Departamento de Guerra dos EUA, que pretende comprar mais de 300.000 drones que podem produzir efeitos letais nos ambientes de campo de batalha mais difíceis.[1]
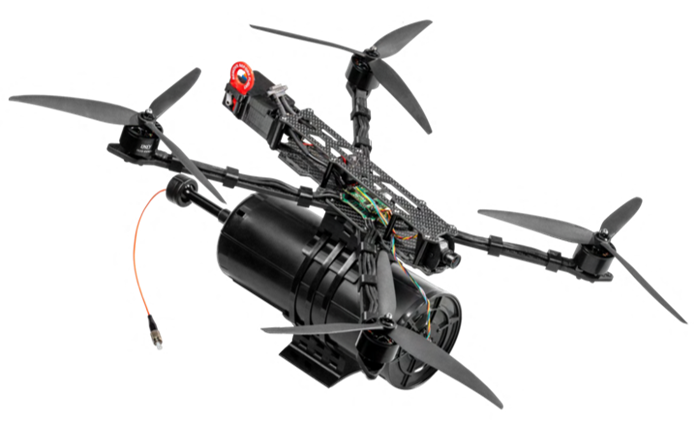
Figura 1. Drone de Ataque FPV Nocional
Muitos dos sistemas tradicionais são normalmente otimizados para a tarefa de escopo restrito de guiar visualmente uma plataforma para um alvo selecionado durante a fase final do voo. Em condições controladas e em intervalos de engate curtos, essas abordagens de “travar e voar” podem ser eficazes. No entanto, as taxas de acertos limitadas relatadas na guerra da Ucrânia devido à guerra eletrônica (EW) e erro humano nos últimos segundos, ambientes operacionais modernos e requisitos de desempenho atualizados expõem cada vez mais as limitações do controle contínuo do piloto e da orientação apenas do terminal.
As missões agora são caracterizadas por geometria em rápida mudança, observabilidade parcial, regras de engajamento em evolução e condições contestadas que exigem adaptação em tempo real. Uma estrutura de autonomia oferece uma arquitetura alternativa: em vez de tratar o pixel-lock como uma capacidade terminal isolada, o envolvimento visual é integrado em uma pilha de autonomia no nível da missão responsável pela percepção, tomada de decisão e controle de veículos ao longo do ciclo de vida da missão. Nesta construção, o pixel-lock serve para a missão em vez de definir o sistema. Através da lente do custo por efeito, uma probabilidade de impacto significativamente maior do que alternativas menos confiáveis, especialmente aquelas que falham em ambientes contestados, pode oferecer valor substancial.
[1]https://dronedominance.mil/leaderboard.html?utm_source=newsletter&utm_medium=email&utm_campaign=newsletter_axiosfutureofdefense&stream=top
Da orientação do terminal à lógica de supervisão: Travamento autônomo de pixels da missão
Os sistemas tradicionais de travamento de pixels normalmente exibem comportamento binário: uma vez que um alvo é selecionado e travado, o veículo se compromete com uma solução de orientação direta até impactar ou rastrear a perda. Essa arquitetura fornece capacidade limitada para reavaliar a validade do engajamento ou se recuperar de condições degradadas. 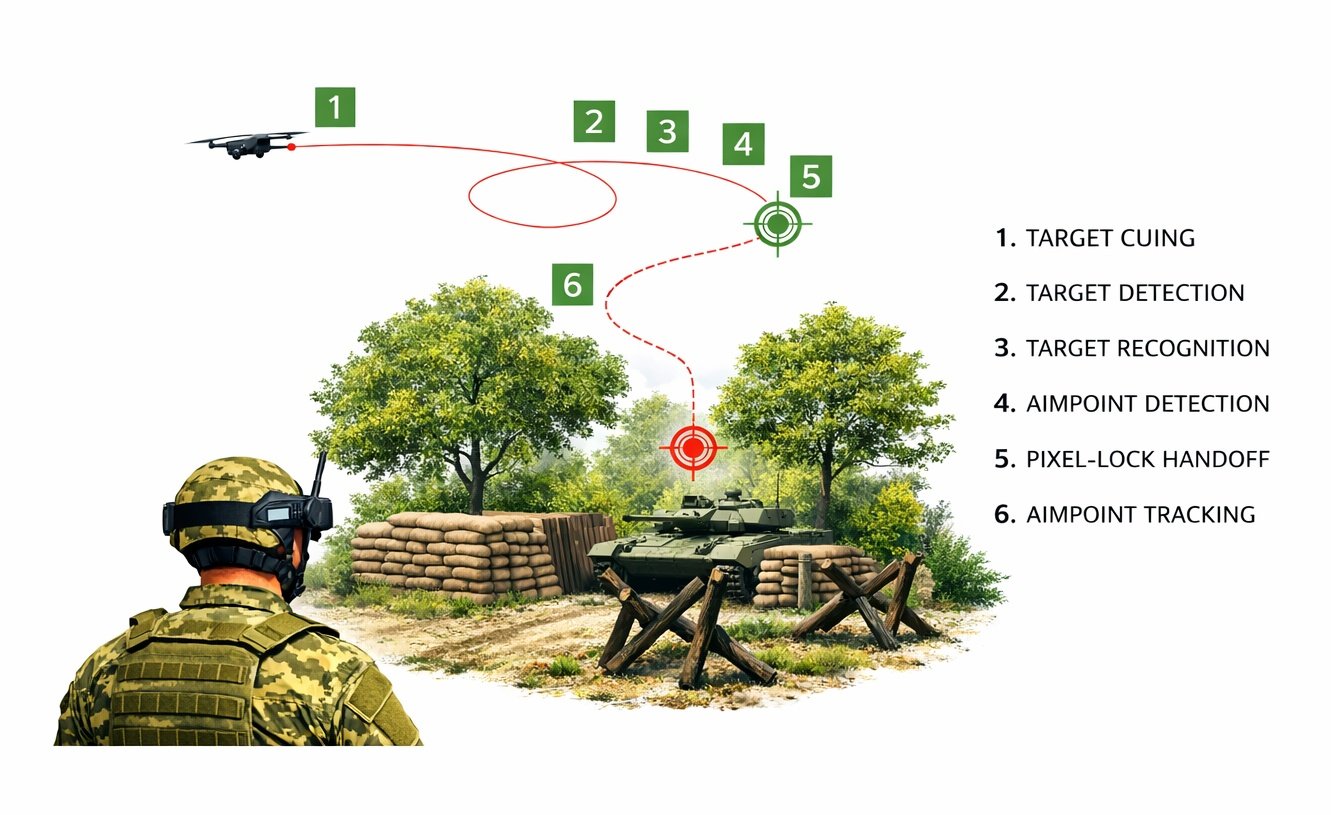
Figura 2. Diagrama de Estado de Autonomia Mostrando Comportamentos de Engajamento, Replanejamento e Ataque
A próxima fase adiciona uma camada de missão lógica de supervisão que avalia continuamente a geometria do envolvimento, a confiança do rastreamento, o estado de navegação e as restrições operacionais. Com o “Mission‐Autonomous Pixel‐Lock”, quando os critérios de engajamento não são mais satisfeitos, o sistema pode oscilar ou abortar de forma autônoma. É importante ressaltar que os comportamentos abortados não implicam no encerramento geral da missão; em vez disso, o sistema suporta o reposicionamento autônomo, padrões de retenção, coordenação de tempo no alvo ou encontro de inteligência, vigilância e reconhecimento (ISR) antes do envolvimento subsequente.
Tabela 1. Comparação de sistemas de travamento de pixels autônomos em missão e terminais
| Capacidade | Sistemas Pixel-Lock Somente Terminais | Trava de pixels autônoma para missão |
| Comportamento de orientação | Orientação fixa de terminal fly-straight | Acenar de forma autônoma, abortar, replanejar ou atacar novamente |
| Método de Rastreamento | Contraste visual básico ou correspondência de modelos | Rastreamento avançado de ReID com recuperação persistente de identidade e oclusão de alvo |
| Escopo da missão | Capacidade apenas para terminais | Dimensiona de IA assistida a missões totalmente autônomas |
| Flexibilidade da Plataforma | Projetado exclusivamente para ataque FPV unidirecional | Suporta missões assistidas e totalmente autônomas no mesmo hardware |
Escalabilidade arquitetônica e conceito operacional de modo duplo
A maioria dos sistemas existentes integra recursos de IA em plataformas FPV pilotadas manualmente, limitando a escalabilidade à medida que os requisitos de autonomia mudam. O Mission-Autonomous Pixel Lock apresenta uma partida apresentando uma arquitetura de autonomia de ponta a ponta desde o início, abrangendo navegação, execução de missão, envolvimento de terminal e comportamentos de recuperação em uma única estrutura unificada.
Essa progressão perfeita de operações humanas no circuito para operações humanas no circuito e totalmente autônomas pode ser alcançada por meio da configuração de software, evitando o redesenho de hardware caro e potencialmente demorado. Esse nível aprimorado de escalabilidade definida por software se alinha com iniciativas de autonomia em fases, incluindo programas em que os requisitos iniciais enfatizam o envolvimento assistido e as fases posteriores exigem execução e resiliência de missão autônoma.
O Mission-Autonomous Pixel Lock também pode suportar operações assistidas de transferência de FPV e missões totalmente autônomas usando uma linha de base de hardware comum. Processamento de visão compartilhado, loops de controle e lógica de missão reduzem a carga de treinamento e a complexidade logística, permitindo flexibilidade em todos os perfis de missão. Além disso, um design de modo duplo permite que uma única plataforma suporte missões atritáveis de baixo custo e operações autônomas avançadas que são mais frequentemente previstas em fases posteriores do programa.
Rastreamento persistente de alvos via re-identificação (ReID)
O desempenho da orientação terminal é fortemente influenciado pela robustez da metodologia de rastreamento subjacente. As abordagens convencionais baseadas em contraste ou de correspondência de modelos são vulneráveis à oclusão e variação do ponto de vista.
Técnicas avançadas de ReID podem ser implantadas para manter a identidade persistente do alvo ao longo do tempo, oclusão e alteração da geometria. Um conceito de “empurrar para aprender”, atualmente em desenvolvimento, permitirá que os operadores designem um alvo rapidamente enquanto a ReID aprende o alvo, permitindo o rastreamento persistente. Ao fundir recursos de detecção de textura, geométrica e térmica, um sistema aprimorado permitirá a reaquisição confiável de alvos e a discriminação seletiva de pontos-alvo, apoiando uma tomada de decisão final mais eficaz.
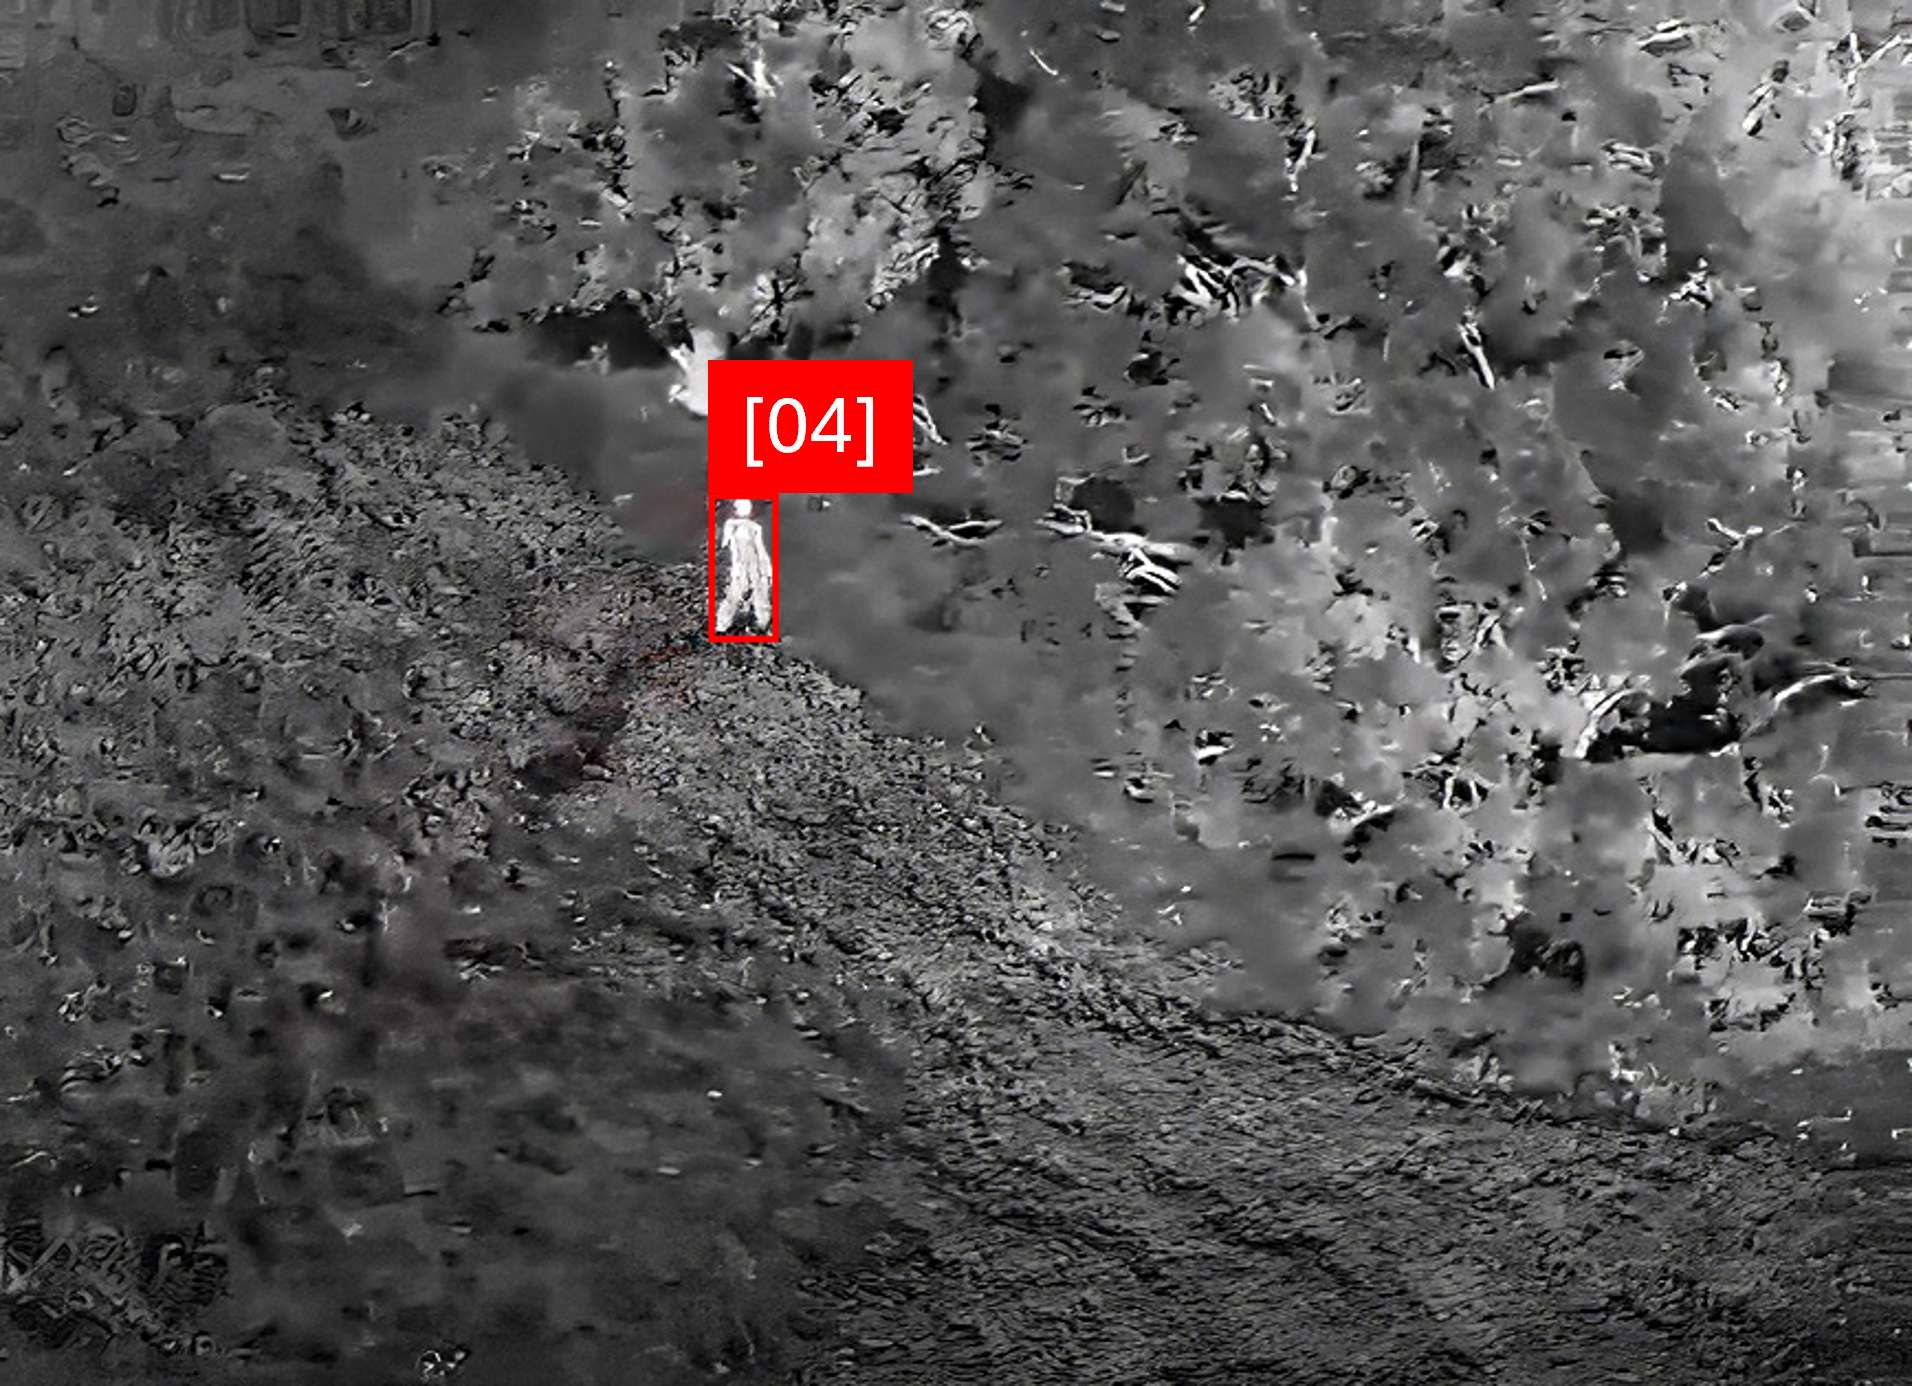
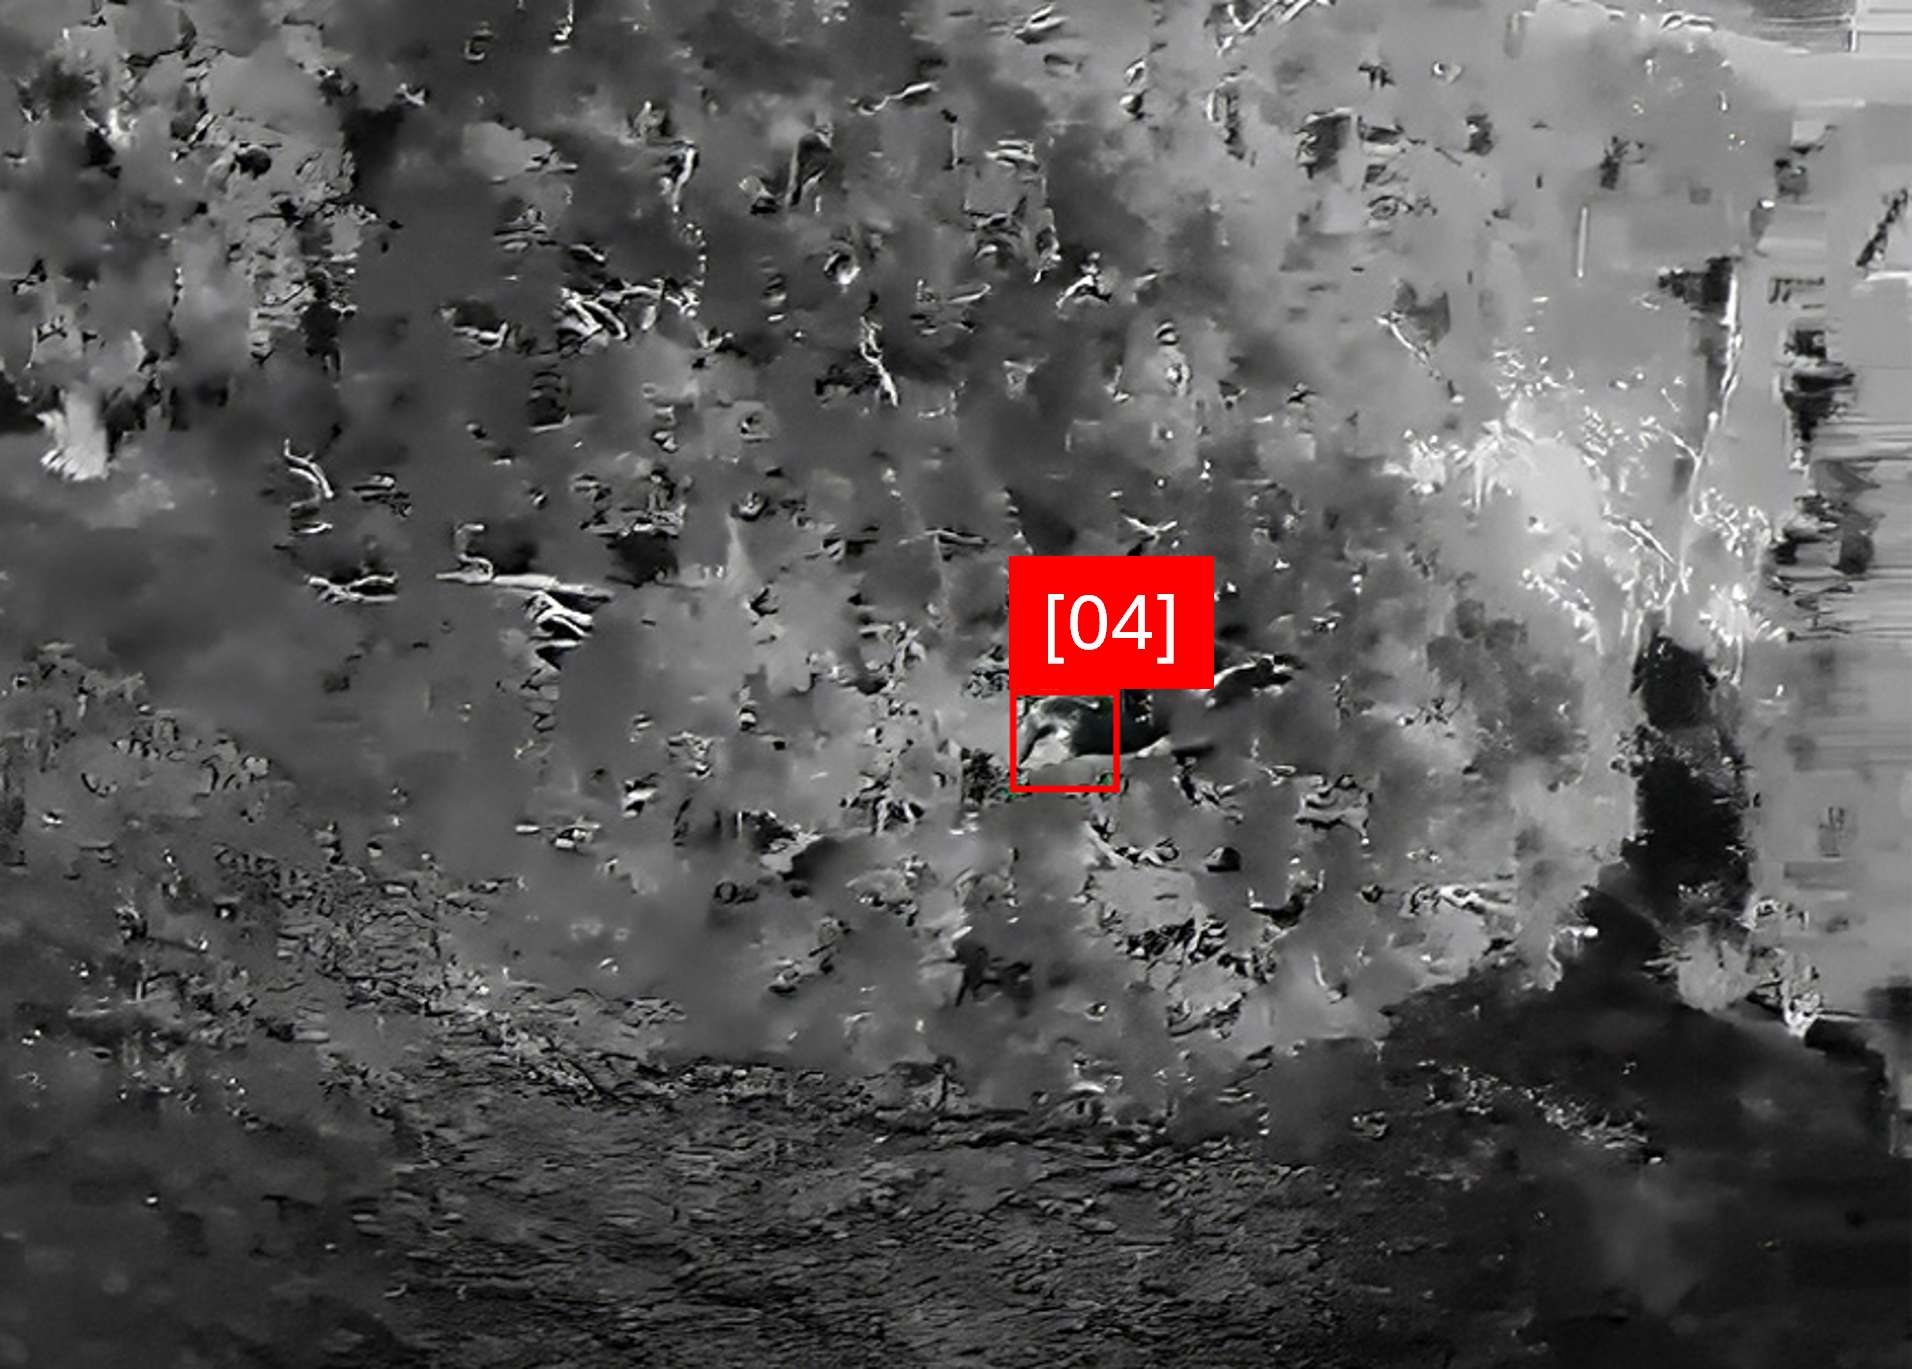
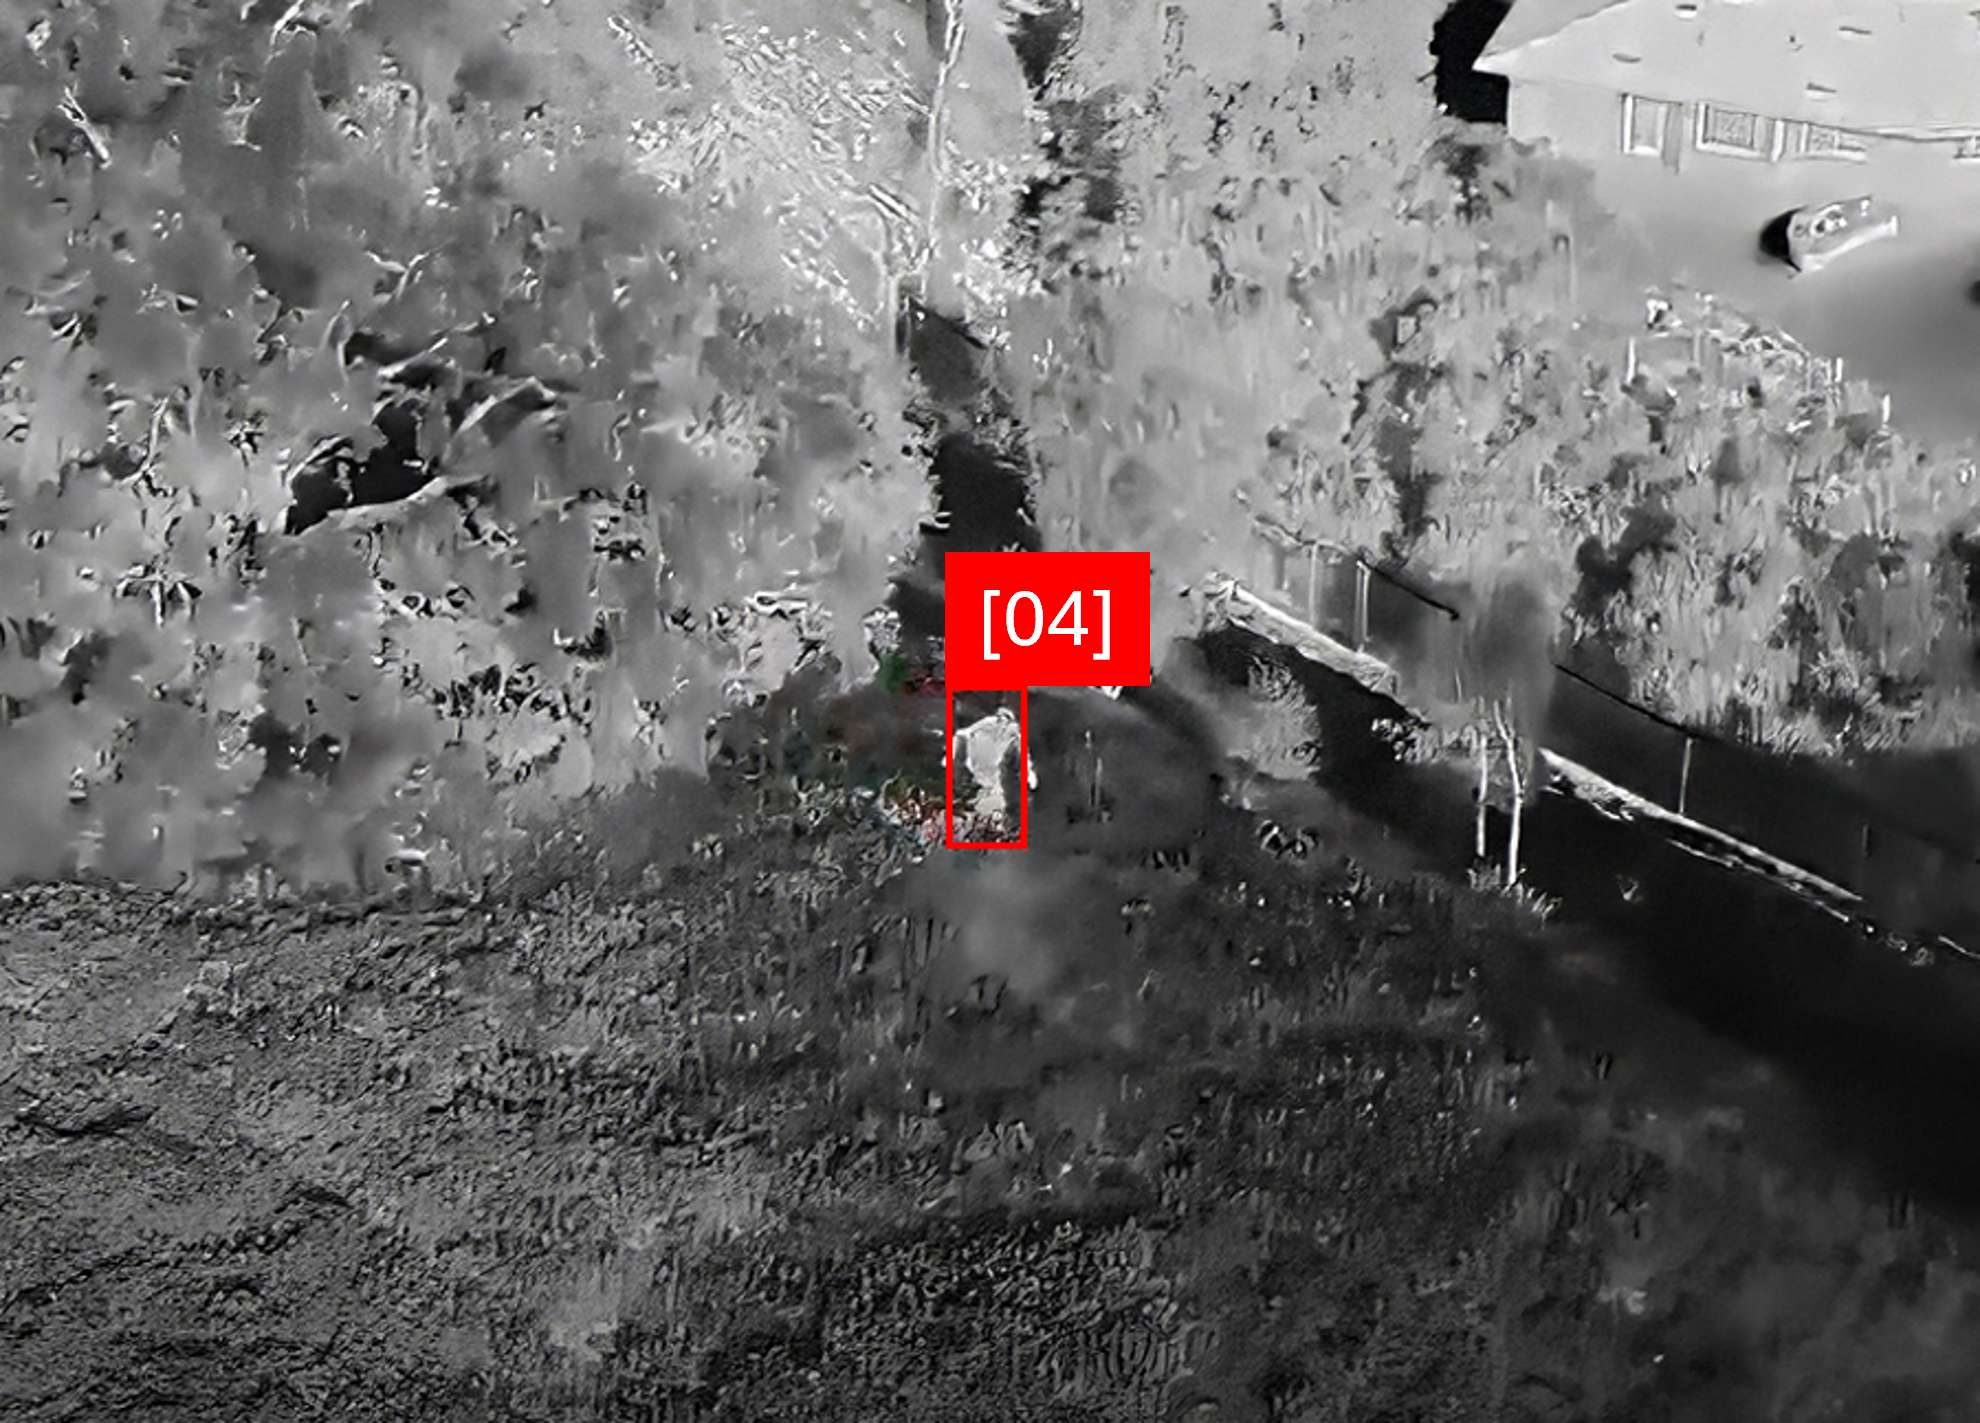
Figura 3. Sequência de Fotos Infartadas - Continuidade do Rastreamento Baseado em ReID Através de Oclusão
Otimização de custo por efeito: Uma vantagem estratégica
Embora módulos de bloqueio de pixels de baixo custo tenham entrado no mercado a preços de US$ 100 e abaixo, eles normalmente dependem de rastreamento básico baseado em contraste que é facilmente interrompido por oclusões, desordem ou manobras agressivas de alvos. Em contraste, o Mission‐Autonomous Pixel‐Lock aproveita a mesma computação de alto desempenho usada para um conjunto completo de missão-autonomia, executado em plataformas como Qualcomm QCS8550 e NVIDIA Orin NX.
A execução de uma pilha completa de Reconhecimento Automatizado de Alvos (ATR) com Re-Identificação (ReID) em silício de alto desempenho da Qualcomm e da NVIDIA permite a precisão de fase terminal que as soluções de ponta não conseguem. Essa base de hardware permite que o sistema adquira novamente alvos de forma confiável após oclusão total ou perda de sinal, aumentando as taxas de sucesso da missão. Em última análise, o Mission‐Autonomous Pixel‐Lock melhora os resultados porque é otimizado para custo por efeito: ao fornecer uma probabilidade de colisão substancialmente maior, o sistema pode ser mais eficiente do que as gerações anteriores de mísseis inteligentes, drones e munições de lance.
Uma Nova Era de Execução de Missão de drones
A vantagem operacional em ambientes contestados é cada vez mais derivada da adaptabilidade e velocidade de decisão, em vez do desempenho do terminal sozinho. Ao integrar lógica de missão adaptativa, rastreamento persistente e autonomia escalável, o Mission‐Autonomous Pixel‐Lock muda a vantagem do controle centrado no operador para a tomada de decisões no nível do sistema. Essa abordagem oferece suporte à carga de trabalho reduzida do operador, maior eficiência da missão, custo por efeito otimizado e relevância operacional sustentada à medida que os requisitos de autonomia evoluem.
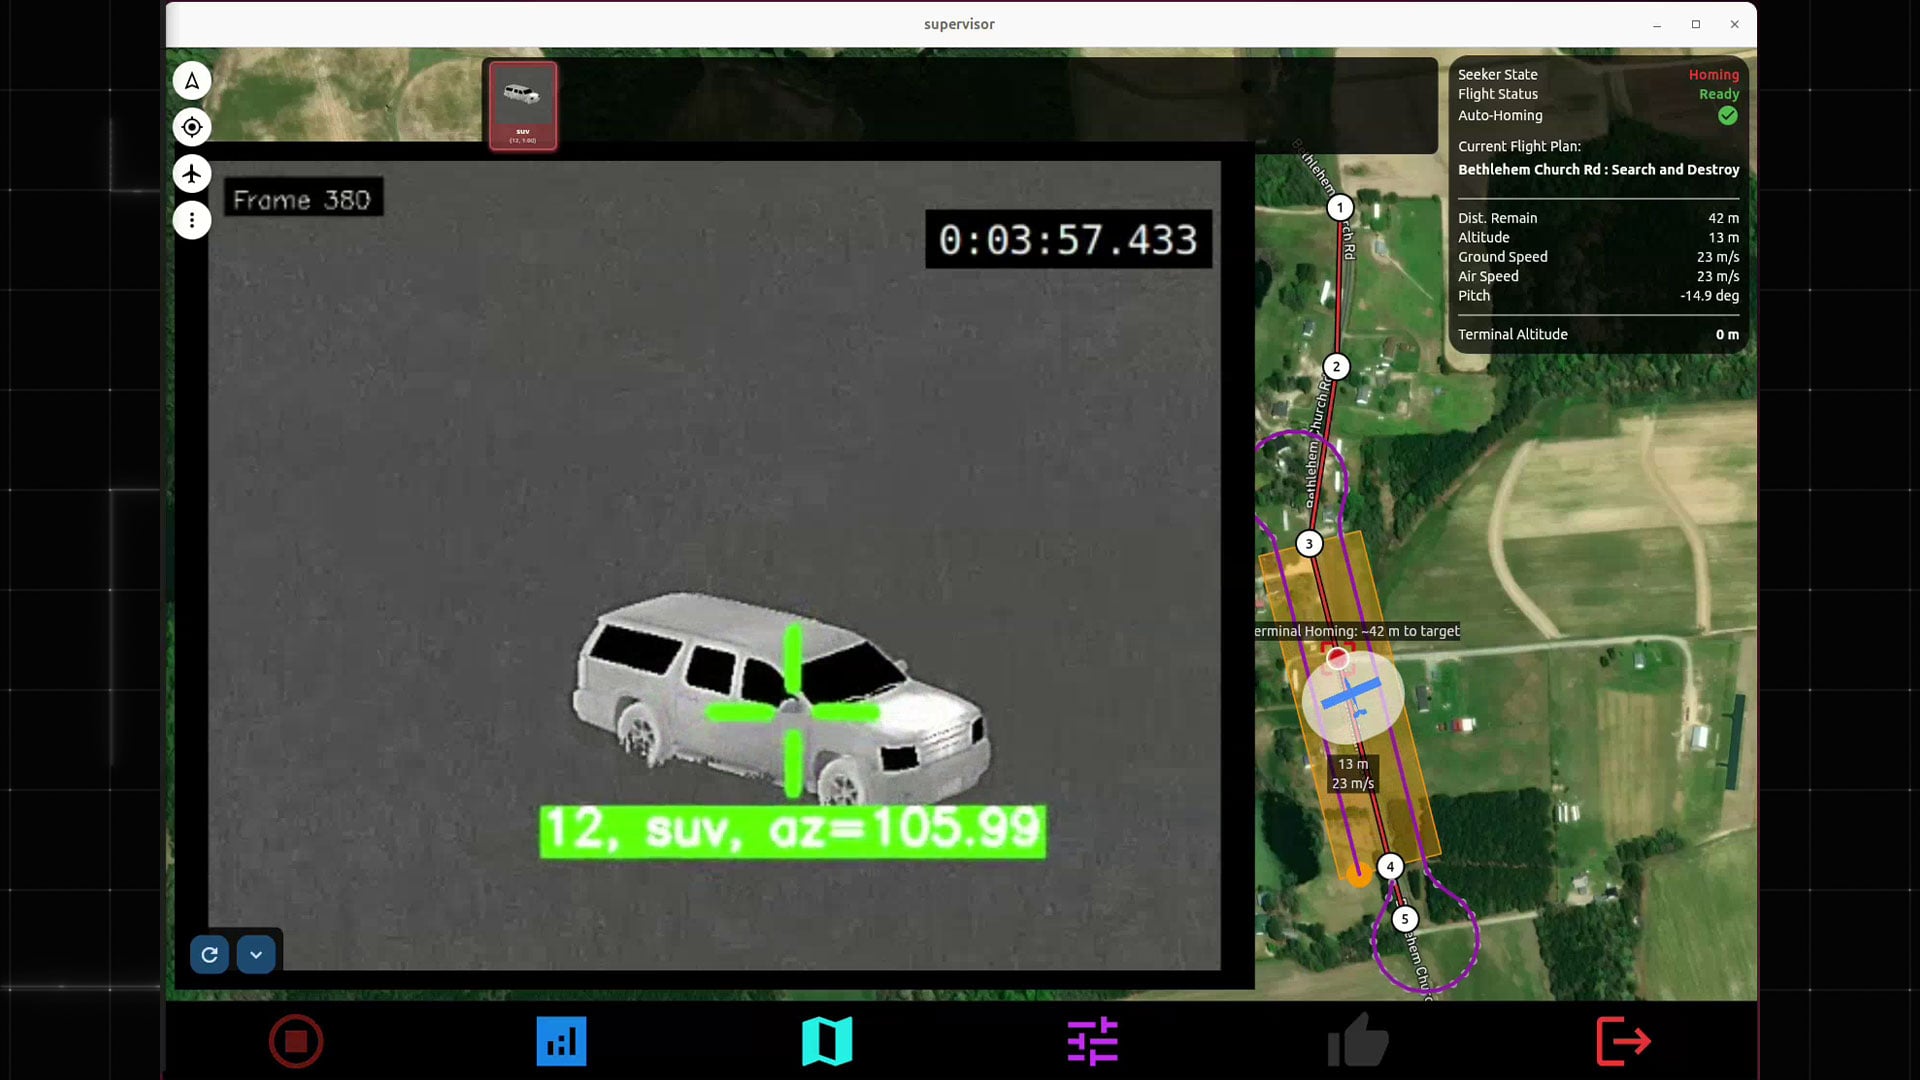
Figura 4. Travamento de pixels autônomo da missão operacional – Comando e controle – Interface
Não é segredo que pequenos sistemas não tripulados são essenciais para o sucesso militar no teatro, conforme comprovado por conflitos recentes em todo o mundo. Aqui, o Mission‐Autonomous Pixel‐Lock permite que sistemas de armas guiadas alcancem uma execução de missão mais eficaz por meio de supervisão inteligente em uma única plataforma de autonomia de circuito fechado. Ela transforma o bloqueio de pixels de um auxílio de orientação de terminal em uma verdadeira capacidade de autonomia em nível de missão, fornecendo um caminho perfeito desde o envolvimento assistido do alvo até a autonomia total.
Para saber mais sobre o Prism SKR, um software de ATR e autonomia de circuito fechado e orientado por percepção da Teledyne FLIR OEM com pesquisa avançada, seleção de ponto de mira 3D, bloqueio de pixel autônomo para missão e operações com reconhecimento de terreno, acesse: oem.flir.com/skr.
Artigos Relacionados
-
 Whitepaper
Considerações sobre o projeto de sensores térmicos infravermelhos para defesa contra drones
Saiba mais -
 Nota de aplicação
Um guia sobre integração econômica de lentes térmicas: O que Saber para Aplicações de Defesa e Veículos Autônomos
Saiba mais -
 Whitepaper
Uso de Dados Sintéticos para Acelerar o Desenvolvimento de Modelos de Percepção de IA para Detecção de Objetos
Saiba mais