
IR-Sensoren mit kleinem Pixel: Optimierung von SWaP-C und Leistung für missionskritische Anwendungen
Thermische Bildgebungssysteme, die in geschäftskritischen Anwendungen für Verteidigung, professionelle Inspektion, öffentliche Sicherheit, Industriebetrieb, Robotik, ungekräuselte Systeme und Automobilsicherheit eingesetzt werden, stehen unter ständigem Druck, um eine größere Reichweite, ein größeres Bewusstsein und eine größere Zuverlässigkeit in kleineren, leichteren, leistungsärmeren und kostengünstigeren Designs zu liefern. Eine kleinere Infrarotpixel-Pitch wird oft als direkter Weg zu einer verbesserten SWaP-C angesehen, aber die Beziehung zwischen der Pixelgröße und der Leistung auf Systemebene ist komplex. Bei MWIR-Systemen mit großer Reichweite, insbesondere bei Systemen mit kontinuierlicher Zoom-Optik, muss die Bildpunktzahl neben Empfindlichkeit, räumlicher Auflösung, optischem Design, Herstellbarkeit, Dynamikbereich, DRI-Leistung und Gesamtsystemarchitektur ausgewertet werden.
Wichtige Takeways
- Kleinere Pixelpitchs können bei einigen Systemen mit festem Sichtfeld helfen, die Größe zu reduzieren, aber der Vorteil ist bei MWIR-Systemen mit großer Reichweite und kontinuierlicher Zoomoptik weniger einfach.
- Eine schnellere Optik, die von kleineren Pixeln benötigt wird, kann die Komplexität des Designs, die Herstellungsschwierigkeiten, die Größe, das Gewicht und die Kosten erhöhen.
- SWaP-C auf Systemebene hängt von der gesamten Bildgebungskette ab, einschließlich Detektor, Optik, Kryokühler, Kameramodul, Bildverarbeitung und Integrationsanforderungen.
- In einigen Anwendungen mit großer Reichweite kann ein größerer Pixelabstand DRI-Leistungsvorteile bieten und gleichzeitig insgesamt ein günstiges SWaP-C beibehalten.
- Die optimale Architektur sollte auf Mission, Plattform, Reichweitenanforderung, Kostenziel und Produktionsstrategie abgestimmt werden.
Hintergrund
Innovation hat zu einer stetigen Abnahme der IR-Pixelneigung geführt, was kleinere, leichtere, leistungsärmere und kostengünstigere Infrarot-Thermokameramodule ermöglicht. Diese Fortschritte haben die Verwendung von kompakten IR-Kernen mit festen Sichtfeldlinsen in geschäftskritischen Anwendungen erweitert, in denen die Thermografie das Bewusstsein, die Effizienz und die Sicherheit verbessern kann. Die gleichen Annahmen gelten jedoch nicht immer für komplexere, langfristige IR-Systeme. Bei MWIR-Systemen, die CZ-Objektive (Continuous Zoom) verwenden, ist die Auswirkung des Pixelabstands auf Größe, Gewicht, Kosten und Leistung nicht einfach. Die beste Architektur hängt von der Kompromissanalyse auf Komponenten- und Systemebene ab.
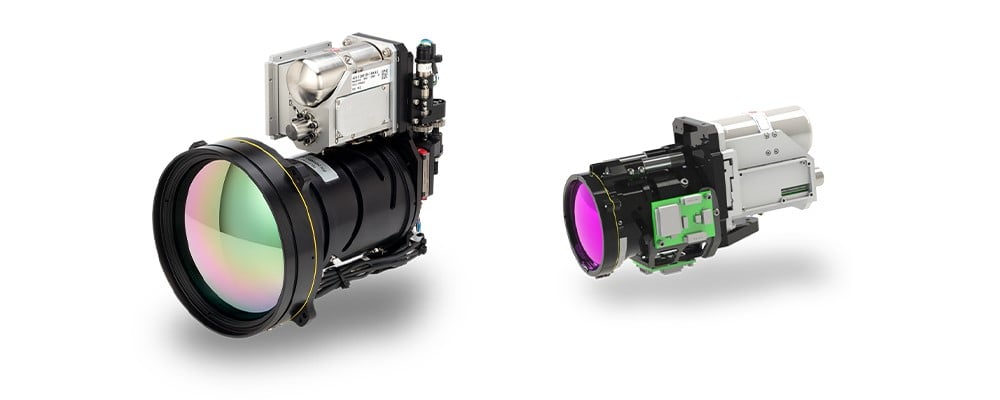
Abbildung 1. 8 μm MWIR Neutrino SX8 - CZF 30-300 (links) und 15 μm MWIR Neutrino LC - CZ 27-275 (rechts)
Teledyne FLIR OEM ist vertikal integriert, von ROICs, Detektoren und Kryokühlern bis hin zu MWIR- und LWIR-Thermokameramodulen, kontinuierlicher Zoomoptik und Wahrnehmungssoftware. Diese Sensor-zu-System-Perspektive hilft Designern, die gesamte Bildgebungskette zu bewerten, anstatt eine Komponente isoliert zu optimieren. Die in Abbildung 1 gezeigte Neutrino IS-Serie umfasst beispielsweise mehrere MWIR-Pixel-Pitches und CZ-Linsenoptionen, sodass Systemdesigner SWaP-C, Kosten, Herstellbarkeit und Leistungsabwägungen für bestimmte Anwendungen bewerten können.
Schlüsseldefinitionen
Die folgenden Begriffe bieten einen schnellen Überblick über die optischen und bildgebenden Konzepte, die in diesem Dokument verwendet werden. Das Verständnis, wie diese Variablen interagieren, ist bei der Bewertung von Pixelabstand, Optik, SWaP-C, Kosten und Leistung auf Missionsebene als Teil eines vollständigen Infrarotsystemdesigns unerlässlich.
| Focal Plane Array (FPA) | Eine zweidimensionale Anordnung von Lichtdetektoren, die in der Brennebene eines optischen Systems platziert ist |
| Brennweite oder effektive Brennweite (EFL) | Der Abstand zwischen der Mitte einer Linse und ihrem Fokus |
| Sichtfeld (FOV) | Der maximale Winkelbereich einer Szene, den ein Objektiv sehen kann |
| Sofortiges Sichtfeld (IFOV) | Das kleinste Detail innerhalb des Sichtfelds, das in einem festgelegten Abstand erkannt oder gesehen werden kann |
| f-Nummer (f/#) | Ein Maß für die Lichtaufnahmefähigkeit eines optischen Systems, das durch Teilen der Brennweite durch den Durchmesser der Eingangspuppe berechnet wird |
| Räumliche Auflösung | Die physische Dimension in einer Szene, die ein Pixel eines Bildes darstellt |
| Verschwommener Punkt | Ein optischer Punkt, der durch einen Konus von Lichtstrahlen von einer Linse verursacht wird, die nicht zu einem perfekten Fokus kommt, wenn eine Punktquelle abgebildet wird, auch bekannt als Circle of Confusion, Disk of Confusion, Circle of Indistinctness oder Blur Circle |
| Beugungsbegrenzte Optik | Die Hauptgrenze für die Auflösung eines optischen Systems, die durch die Physik der Beugung verursacht wird, bei der die beugungsbegrenzte Optik diese Grenze der Auflösungsleistung erreicht hat |
Optisches Design SWaP-C
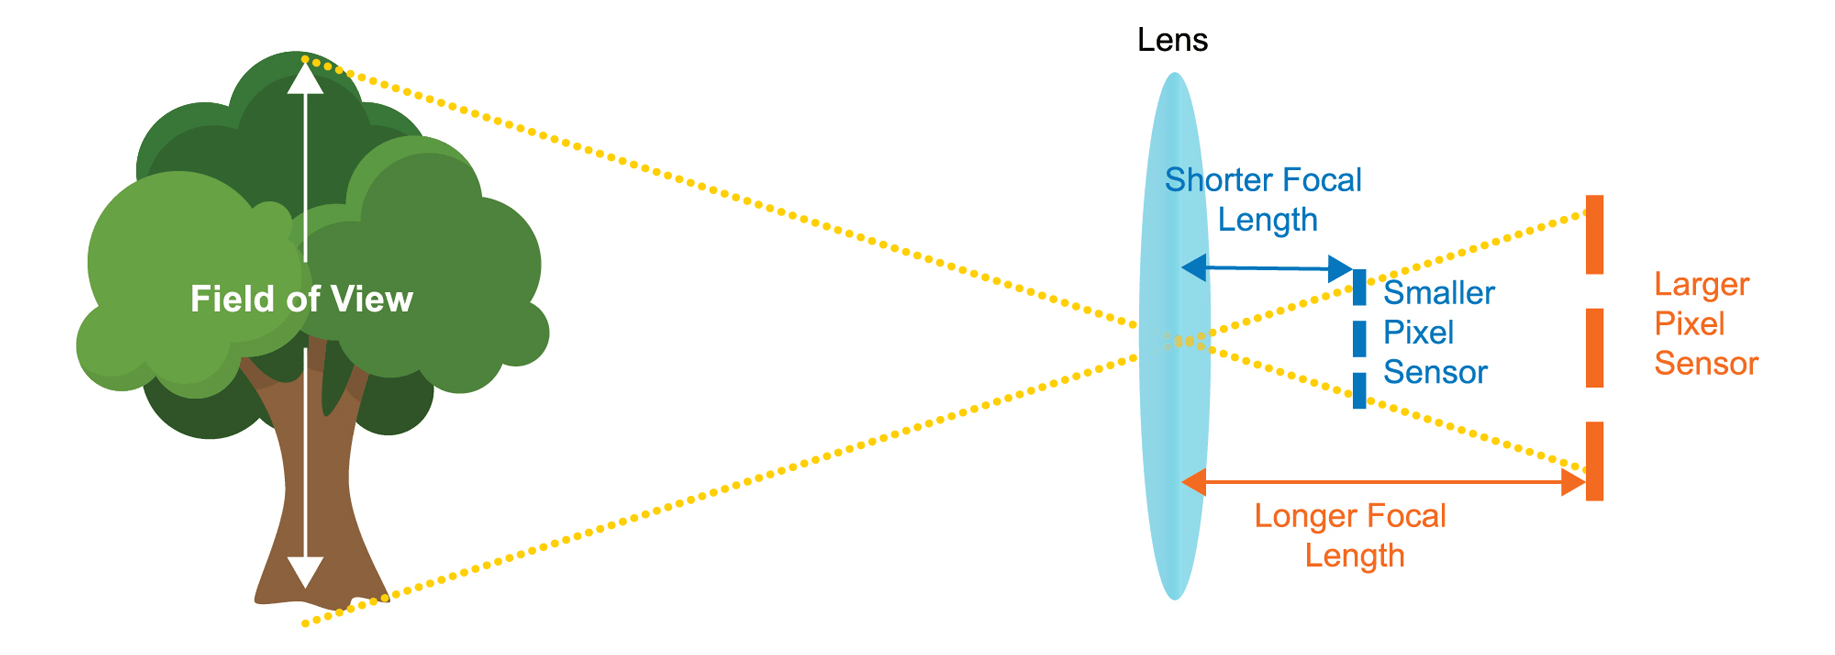
ABBILDUNG 2. VERRINGERN DES PIXELABSTANDS REDUZIERT DIE BRENNWEITE UND DIE ARRAYGRÖßE FÜR EINEN GEGEBENEN FOV UND EINE GEGEBENE AUFLÖSUNG
Figur 2 veranschaulicht, dass für eine bestimmte Anzahl von Pixeln auf dem Ziel, der Pixelauflösung und dem Sichtfeld das Schrumpfen des Pixelabstands theoretisch die Systemgröße reduzieren kann, da sowohl die Pixelmatrixgröße als auch die effektive Brennweite proportional reduziert werden. Für Systeme mit festem Sichtfeld kann dieser Vorteil von Bedeutung sein. Bei MWIR-Systemen mit CZ-Linsen mit großer Reichweite können jedoch zusätzliche Designfaktoren den theoretischen SWaP-C-Vorteil reduzieren oder sogar überwinden. Missionskritische Plattformen müssen für vollständige Systemleistung, Integrationskomplexität, Zuverlässigkeit, Kosten und Größe optimiert werden, insbesondere wenn Optik die SWaP-C-Gleichung dominiert.
Empfindlichkeit
Kleinere Pixel erfordern eine proportional schnellere f-Zahl, um eine ähnliche Empfindlichkeit aufgrund der reduzierten Pixelgröße, einer allgemeinen Verringerung der Quanteneffizienz, eines erhöhten Dunkelstroms und eines erhöhten Rauschens mit festem Muster zu erreichen. Infolgedessen ist der Systemdurchmesser (Ø), der durch das vordere optische Element oder die Eingangsöffnung angetrieben wird, gleich oder etwas größer als der von Systemen mit größeren Pixeln derselben Empfindlichkeit.
Räumliche Auflösung
Kleinere Pixel erfordern auch eine schnellere f-Zahl, um die gleiche räumliche Auflösung zu erreichen, oder Pixel pro Weichzeichnungspunkt, unter der Annahme einer beugungsbegrenzten Optik. f-Zahlen unter ƒ/3 sind deutlich teurer und schwieriger herzustellen, da optische Aberrationen über einen größeren Winkel gesteuert werden müssen. Infolgedessen kann eine nahezu beugungsbegrenzte Leistung unerschwinglich kostspielig oder unerreichbar werden.
Optische Toleranz
Schnellere F-Nummern erfordern engere optische Designtoleranzen, was das Design erschwert und möglicherweise zusätzliche Linsenelemente erfordert, um eine ähnliche Leistung zu erzielen. Dies kann die Länge der kürzeren EFL-Linsenbaugruppe über die der langsameren F-Zahlenbaugruppe hinaus erhöhen, die von einem System mit größeren Pixeln verwendet wird. Größe, Gewicht und Kosten werden alle negativ beeinflusst.
Dynamikbereich
Kleinere Pixel reduzieren typischerweise den Dynamikbereich, da die Kapazität im Allgemeinen mit der Pixelsteigung abnimmt. Dies kann die Gesamtleistung des Systems verringern.
Pixel-zu-Pixel Crosstalk
Pixel-zu-Pixel-Übersprechen wird schwieriger zu mindern, da das Verhältnis von Tonhöhe zu Diffusionslänge abnimmt und Herstellungsprozesse schwieriger werden. Dieses Übersprechen verschlechtert die Systemmodulationsübertragungsfunktion (MTF) und die Gesamtleistung weiter.
Die Vorteile kleinerer Pixel-Pitches sind bei Systemen mit festem Sichtfeld oft einfacher. Bei CZ-Linsensystemen bedeutet eine geringere Pixelneigung nicht unbedingt eine bedeutende SWaP-C-Einsparung. Tabelle 1 vergleicht drei Systemdesigns, die aus typischen 10-fachen CZ-Linsenspezifikationen abgeleitet wurden und gleichzeitig eine räumliche Auflösung oder IFOV aufweisen. In diesem Beispiel werden die Anforderungen an die F-Zahlen von MWIR-Pixel-Pitch-Laufwerken bestimmt, die sich direkt auf die Anzahl der optischen Elemente und das gesamte optische Design auswirken. Da die Pixelsteigung von 15 μm auf 8 μm auf 5 μm abnimmt, wird die Optik komplexer, schwerer und teurer.
TABELLE 1. SPEZIFIKATION DER TYPISCHEN 10X CZ-LINSE FÜR 5 μm, 8 μm UND 15 μm PIXEL-PITCHSENSOREN
| PIXEL-PITCH | 5 μm | 8 μm | 15 μm | KOMMENTARE |
|---|---|---|---|---|
| Blende | 1.8 | 2.9 | 5,5 | Äquivalente Probenahme und Empfindlichkeit |
| EFL | 100 mm | 160 mm | 300 mm | Gleichwertiges IFOV |
| Optische Elemente | ~10 | ~9 | ~8 | Schnellere F-Zahl erfordert mehr optische Elemente |
| Abmessungen des Optiksystems | Ø = 58 mm L = ~130 mm |
Ø = 58 mm L = ~130 mm |
Ø = 58 mm L = ~100 mm |
Länge (L) kann bei langsameren F-Zahlen deutlich kürzer als EFL oder bei schnelleren F-Zahlen länger als EFL sein |
| Gewicht der Optik | >100 g | ~70 g | ~40 g | Schnellere F-Zahl erhöht das Gewicht aufgrund von Anzahl, Größe, Dicke und Krümmung der optischen Elemente |
| Kosten für Optik | ~1,8-fache Kosten | ~1,5-fache Kosten | Kosten | Schnellere F-Zahl erhöht Kosten aufgrund von Anzahl, Größe, Dicke und Krümmung von Elementen und Fertigungsprozessen, z. B. Ausrichtungskomplexität |
Infrarot-Systemkosten
Die Kosten auf IR-Systemebene beinhalten die in Tabelle 1 angegebenen Optikkosten und die Kosten des Kameramoduls, die die Kosteneingänge für Chiplage, Wafer, Kryokühler und andere Teilkomponenten beinhalten. Wie in Figur 3 dargestellt, sinken die Kosten auf Systemebene mit Pixelabstand, bis das Minimum für das exemplarische MWIR-System mit einem 10-fachen CZ-Objektiv bei 8 μm erreicht wird, wobei die Kosten für das Kameramodul minimiert werden. Der Pixelabstand von 8 μm bietet Kosteneinsparungen auf Systemebene von 9 % bzw. 19 % im Vergleich zu den Pixelabstanden von 5 μm bzw. 15 μm. Einfach ausgedrückt erreichen die Kosten auf Systemebene einen Punkt mit abnehmenden Renditen und können steigen, wenn die kleinsten Pixelsensoren verwendet werden.
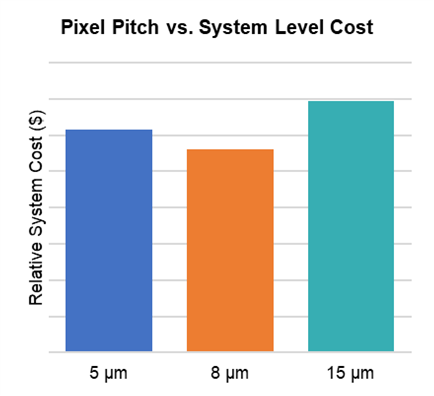
ABBILDUNG 3. BEISPIEL-MWIR MIT 10X CZ-LINSENSYSTEMKOSTEN MINIMIERT BEI 8 ΜM
Leistung Infrarotsystem-DRI
Neben Kosten-, Größen- und Gewichtsüberlegungen können Systeme mit größerer Pixelsteigung in einigen Anwendungen mit großer Reichweite Vorteile bei der Erkennung, Erkennung und Identifizierung (DRI) bieten. DRI-Kriterien beschreiben den effektiven Bereich einer Wärmebildkamera und werden häufig verwendet, um zu bewerten, ob ein Bildgebungssystem ein Objekt erkennen, seine Klasse erkennen oder Details identifizieren kann, die zur Unterstützung einer Entscheidung erforderlich sind. Diese Aufgaben sind für geschäftskritische Anwendungsfälle relevant, einschließlich Überwachung, öffentliche Sicherheit, Suche und Rettung, industrielle Überwachung, Robotik, autonome Plattformen und Automobilsicherheitssysteme.
Identifikation (ID)
Für die Identifizierungsaufgabe muss der Beobachter jedes Ziel aus dem Zielsatz korrekt identifizieren.
Anerkennung (Rec)
Für die Erkennungsaufgabe muss der Beobachter die allgemeine Klasse des Ziels, wie Fahrzeugtyp, Objektkategorie, Fußgänger, Tier, Hindernis oder eine andere missionsrelevante Klasse, korrekt identifizieren.
Erkennung (Tiefen)
Für die Erkennungsaufgabe muss der Beobachter das Ziel in einer Szene korrekt erkennen.
In Anlehnung an das 10x CZ-Linsendesignbeispiel kann die Leistung der drei Systeme mit einer zielkritischen Dimension von 3,1 m und einer Zieltemperaturvariation von 4,0 K im NV-IPM-Modell modelliert werden. Das Modell berücksichtigt auch die typische Verschlechterung der optischen Aberrations-MTF für die Optiken f/1,8, f/2,9 und f/5,5; eine konservative Reduzierung des Signal-Rausch-Verhältnisses für 5 μm, 8 μm und 15 μm Pixel-Pitches; eine konstante Detektordiffusion-MTF und anderweitig äquivalente Parameter, einschließlich Ziel, Atmosphäre, Kameraspektralübertragung und Anzeige.
Die Abstände, bei denen eine 50%ige Wahrscheinlichkeit besteht, die Aufgabe für V50 zu erreichen, gemessene Aufgabenschwierigkeiten von 2,0 (Erkennung), 9,0 (Erkennung) und 13,0 (Identifizierung) sind in Tabelle 3 angegeben. Die modellierten Daten zeigen, dass das 15 μm Pixelabstandssystem im Vergleich zum 5 μm Pixelabstand Abstandsvorteile von 12 % für die Erkennung, 10 % für die Erkennung und bis zu 12 % für die Identifizierung aufweist.
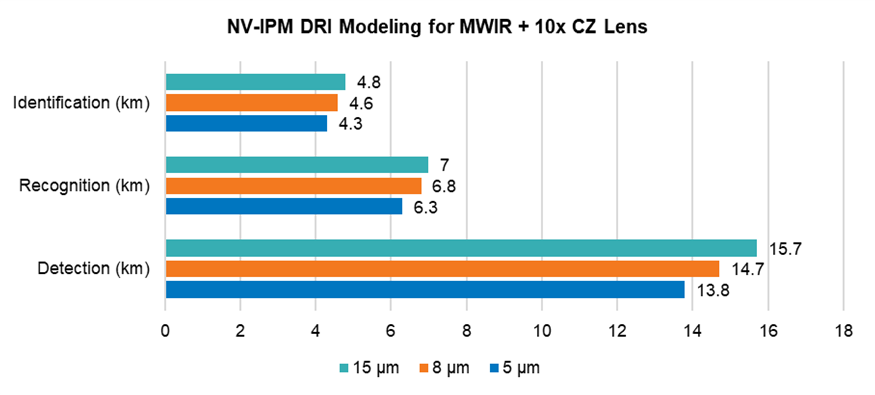
ABBILDUNG 4. NV-IPM DRI MODELLIERUNG FÜR MWIR MIT 10X CZ OBJEKTIV FÜR 5, 8 UND 15 ΜM PIXELABSTAND
Zusammenfassung des Small Pixel Pitch Design Tradeoff
Zusammengenommen zeigen die Beispiele für 5 μm, 8 μm und 15 μm, dass eine kleinere Pixelsteigung nicht automatisch bessere SWaP-C-, Kosten- oder Leistungswerte auf Systemebene liefert. In CZ-Linsenarchitekturen erfordern kleinere Pixel oft schnellere F-Zahlen, was die optische Komplexität, Toleranzempfindlichkeit, das Gewicht und die Kosten erhöhen kann. Die Kosten des Kameramoduls, einschließlich des Wafers, des Kryokühlers und anderer Teilkomponenten, können auch einen Punkt der Verringerung der Renditen erreichen, wenn die Pixelsteigung abnimmt. In diesem Beispiel werden die Kosten auf Systemebene bei 8 μm minimiert, während das 15 μm-System eine stärkere modellierte DRI-Leistung bietet. Die richtige IR-Architektur hängt daher von der gesamten Anforderung des Einsatzprofilbereichs, den Plattformbeschränkungen, der Optik, den Produktionszielen und dem Gesamtsystemdesign ab, nicht nur vom Pixelabstand.
Für geschäftskritische Anwendungen, bei denen Reichweite, Zuverlässigkeit, SWaP-C und Herstellbarkeit von Bedeutung sind, ist eine frühzeitige Kompromissanalyse auf Systemebene unerlässlich. Teledyne FLIR OEM hilft Engineering-Teams bei der Bewertung von Detektor-, Optik-, Kameramodul-, Kryokühler-, Bildverarbeitungs- und Produktionsüberlegungen, um die Wärmebildgebungsarchitektur zu identifizieren, die am besten auf die Anwendung abgestimmt ist. Um die richtige Infrarotlösung für Ihr nächstes Design zu finden, besuchen Sie oem.flir.com.
Zugehörige Artikel
-
 Whitepaper
Über eingebettete KI hinaus: Optimierung der thermischen Wahrnehmungspipeline von Sensordaten bis hin zur Edge-Bereitstellung
Weitere Informationen -
 Artikel
VGA vs. SXGA Wärmebildgebung: Was eine höhere Auflösung für Reichweite, Optik und KI bedeutet
Weitere Informationen -
 Whitepaper
Überlegungen zum Design des Thermo-Infrarotsensors für die Gegen-UAS-Verteidigung
Weitere Informationen