
Missionsautonome Pixelsperre für FPV-Drohnen
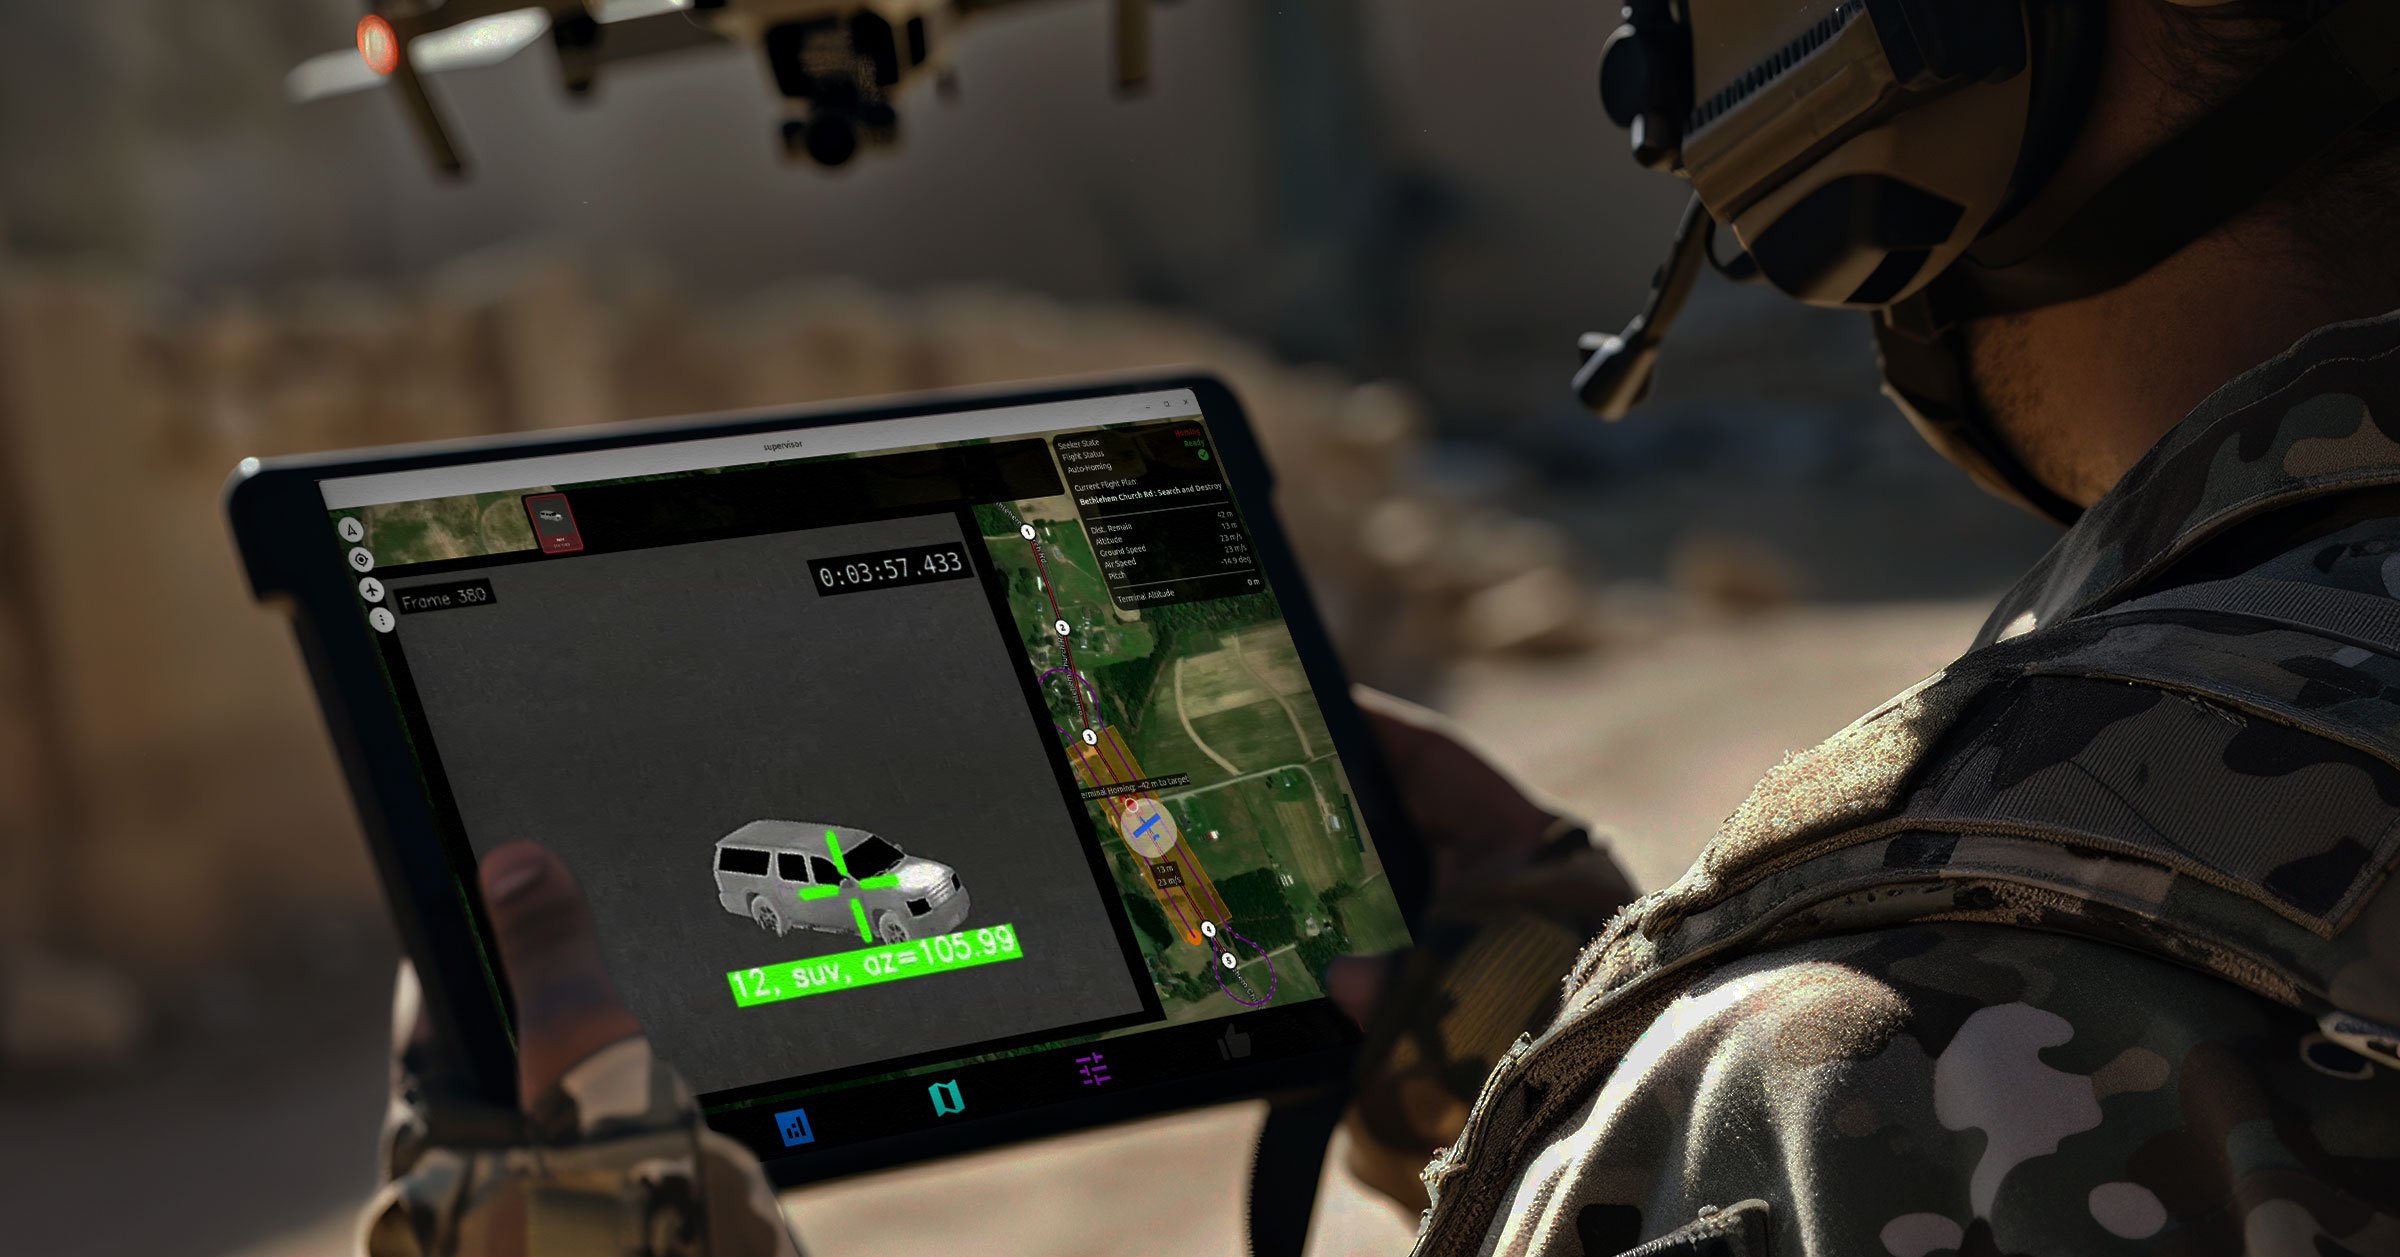
Weiterentwicklung der Terminalführung in eine adaptive, widerstandsfähige Engagement-Architektur
Eingebettete Software und Hochleistungssilikon erfüllen die heutigen Anforderungen für automatisierte Zielerkennung (ATR), Verfolgung und Homing in Verteidigungsanwendungen wie intelligenten Raketen, Drohnen und plätschernden Munition.
Um den Erfolg aufrechtzuerhalten, insbesondere in umstrittenen Theatern, müssen Systeme eine pixel-Lock-basierte Terminalführung nutzen. Diese Fähigkeit hat sich zu einem kritischen Merkmal in modernen unbecrewed aircraft systems (UAS) entwickelt, insbesondere in solchen, die für First-Person-View (FPV) und erträgliche Missionsprofile vorgesehen sind, wie im Drone Dominance-Programm des US-Wettbewerbsministeriums beschrieben, das den Kauf von über 300.000 Drohnen vorsieht, die in den schwierigsten Schlachtfeldumgebungen tödliche Effekte erzeugen können.[1]
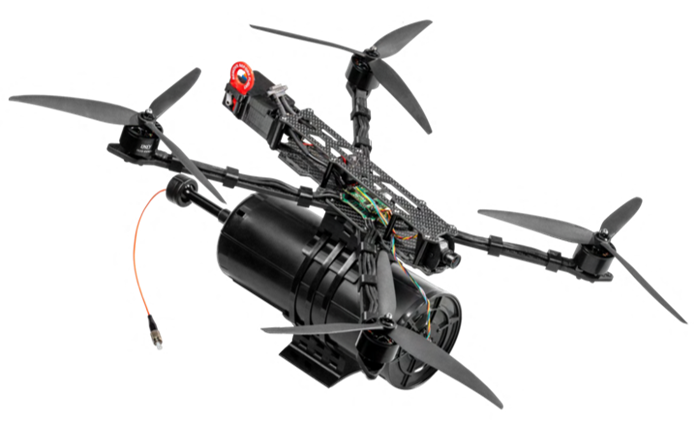
Abbildung 1. Nominelle FPV-Angriffsdrohne
Viele der herkömmlichen Systeme sind typischerweise für die eng gefasste Aufgabe optimiert, eine Plattform während der letzten Flugphase visuell zu einem ausgewählten Ziel zu führen. Unter kontrollierten Bedingungen und in kurzen Eingriffsbereichen können diese „Lock-and-Fly“-Ansätze wirksam sein. Allerdings stellen begrenzte Trefferquoten, die aus dem Ukraine-Krieg aufgrund von elektronischen Kriegsführungen (EW) und menschlichen Fehlern in den letzten Sekunden, modernen Betriebsumgebungen und aktualisierten Leistungsanforderungen berichtet wurden, zunehmend die Grenzen der kontinuierlichen Pilotsteuerung und der reinen Terminalführung auf.
Missionen zeichnen sich nun durch sich schnell ändernde Geometrie, partielle Beobachtbarkeit, sich entwickelnde Regeln des Engagements und angegriffene Bedingungen aus, die eine Echtzeitanpassung erfordern. Ein Autonomie-Framework bietet eine alternative Architektur: Anstatt Pixel-Lock als isolierte Terminalfähigkeit zu behandeln, ist das visuelle Engagement in einen Autonomie-Stack auf Missionsebene integriert, der für die Wahrnehmung, Entscheidungsfindung und Fahrzeugsteuerung über den gesamten Missionslebenszyklus hinweg verantwortlich ist. In diesem Konstrukt dient Pixel-Lock der Missionsabsicht, anstatt das System zu definieren. Durch die Betrachtung der Kosten pro Effekt kann eine signifikant höhere Streikwahrscheinlichkeit als weniger zuverlässige Alternativen – insbesondere solche, die in angegriffenen Umgebungen versagen – einen erheblichen Wert liefern.
[1]https://dronedominance.mil/leaderboard.html?utm_source=newsletter&utm_medium=email&utm_campaign=newsletter_axiosfutureofdefense&stream=top
Von der Terminalführung zur Überwachungslogik: Mission-autonomes Pixel-Lock
Herkömmliche Pixel-Lock-Systeme weisen typischerweise binäres Verhalten auf: Sobald ein Ziel ausgewählt und verriegelt ist, verpflichtet sich das Fahrzeug zu einer direkten Führungslösung bis zum Aufprall oder Spurverlust. Diese Architektur bietet eine begrenzte Fähigkeit, die Gültigkeit des Engagements neu zu bewerten oder sich von verschlechterten Bedingungen zu erholen. 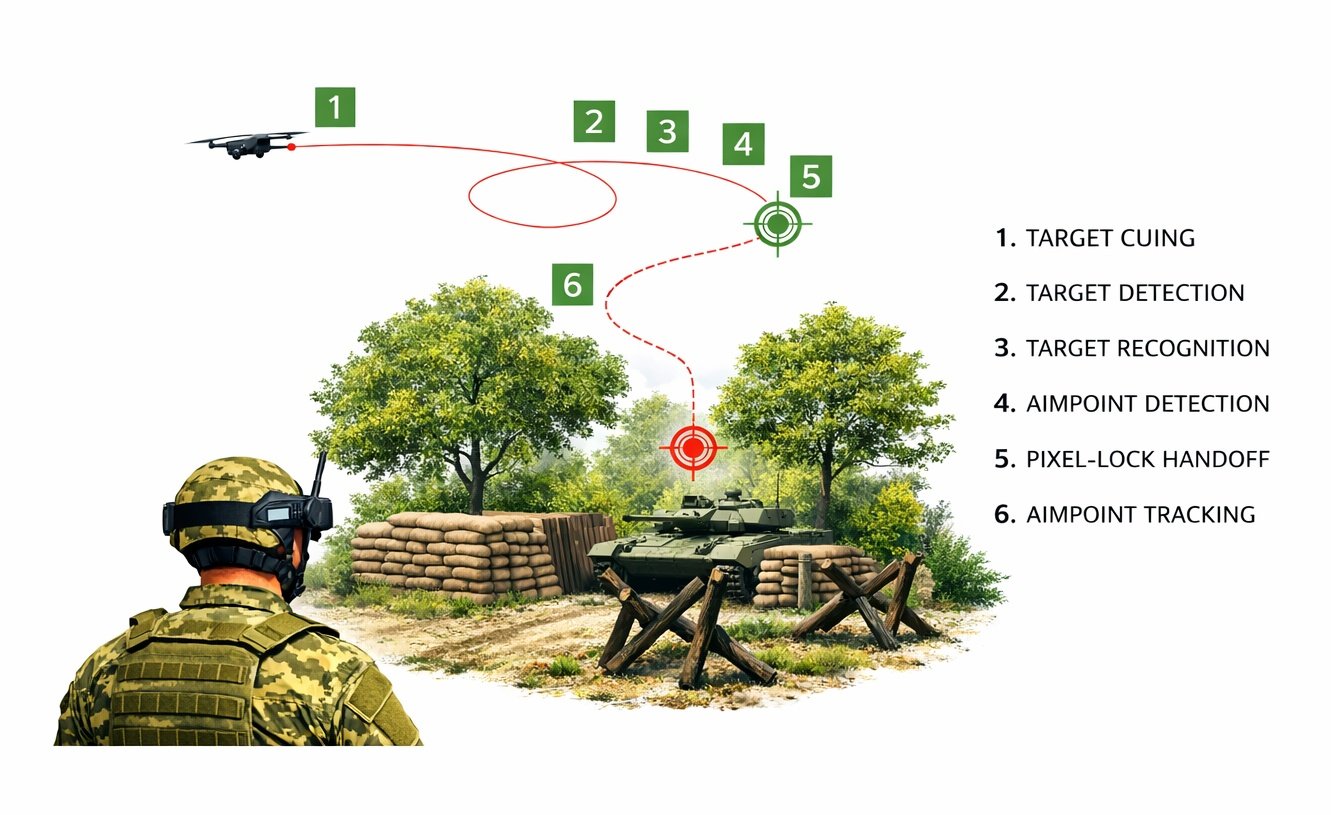
Abbildung 2. Autonomiezustandsdiagramm, das Verhaltensweisen im Zusammenhang mit Engagement, Neuplanung und Angriffen zeigt
In der nächsten Phase wird eine übergeordnete aufgabenlogische Schicht hinzugefügt, die kontinuierlich die Engagement-Geometrie, das Tracking-Vertrauen, den Navigationszustand und die Betriebseinschränkungen bewertet. Bei „Mission‐Autonomous Pixel‐Lock“ kann das System, wenn die Einschaltkriterien nicht mehr erfüllt sind, autonom abwinken oder abbrechen. Wichtig ist, dass Abbruchverhalten keine allgemeine Beendigung des Einsatzes impliziert; stattdessen unterstützt das System autonome Neupositionierung, Haltemuster, Time-on-Target-Koordination oder ISR-Rendezvous (Intelligence, Surveillance, and Reconnaissance) vor dem Follow-on-Engagement.
Tabelle 1. Vergleich von Terminal-Only- und Mission-Autonomous Pixel-Lock-Systemen
| Fähigkeit | Pixel-Lock-Systeme nur für Terminals | Missionsautonome Pixelsperre |
| Verhalten der Anleitung | Fest installierte gerade Anschlussführung | Autonom abwinken, abbrechen, neu planen oder erneut angreifen |
| Tracking-Methode | Grundlegender visueller Kontrast oder Vorlagenanpassung | Fortschrittliches ReID-Tracking mit anhaltender Zielidentität und Wiederherstellung von Okklusion |
| Umfang der Mission | Nur Terminal-Fähigkeit | Skaliert von unterstützter KI zu vollständig autonomen Missionen |
| Flexibilität der Plattform | Exklusiv für Ein-Wege-FPV-Angriffe entwickelt | Unterstützt unterstützte und vollständig autonome Missionen auf derselben Hardware |
Architektonische Skalierbarkeit und Dual-Mode-Betriebskonzept
Die meisten bestehenden Systeme integrieren KI-Funktionen in manuell pilotierte FPV-Plattformen, wodurch die Skalierbarkeit bei sich ändernden Autonomieanforderungen eingeschränkt wird. Mission-Autonomous Pixel Lock präsentiert eine Abkehr, indem es eine End-to-End-Autonomiearchitektur von Anfang an bietet, die Navigation, Missionsausführung, Terminal-Engagement und Wiederherstellungsverhalten in einem einzigen, einheitlichen Framework umfasst.
Eine solche nahtlose Weiterentwicklung von Mensch-in-der-Schleife zu Mensch-in-der-Schleife- und vollständig autonomen Vorgängen kann durch Softwarekonfiguration erreicht werden, wodurch kostspielige und potenziell zeitaufwändige Hardware-Neugestaltungen vermieden werden. Dieses verbesserte Maß an softwaredefinierter Skalierbarkeit steht im Einklang mit phasenweisen Autonomieinitiativen, einschließlich Programmen, bei denen die frühen Anforderungen das unterstützte Engagement betonen und spätere Phasen eine autonome Missionsausführung und Belastbarkeit erfordern.
Mission-Autonomous Pixel Lock kann auch sowohl unterstützte FPV-Übergabeoperationen als auch vollständig autonome Missionen unter Verwendung einer gemeinsamen Hardwarebasis unterstützen. Die gemeinsame Vision-Verarbeitung, Regelkreise und Missionslogik reduzieren die Schulungsbelastung und logistische Komplexität und ermöglichen gleichzeitig Flexibilität über Missionsprofile hinweg. Darüber hinaus ermöglicht ein Dual-Mode-Design eine einzige Plattform, um sowohl kostengünstige, erreichbare Missionen als auch fortgeschrittene autonome Vorgänge zu unterstützen, die am häufigsten in späteren Programmphasen erwartet werden.
Persistente Zielverfolgung über Re-Identifikation (ReID)
Die Leistung der Terminalführung wird stark von der Robustheit der zugrunde liegenden Tracking-Methodik beeinflusst. Herkömmliche kontrastbasierte oder vorlagenbasierte Ansätze sind anfällig für Okklusion und Blickwinkelschwankungen.
Fortgeschrittene ReID-Techniken können eingesetzt werden, um eine dauerhafte Zielidentität über die Zeit, Okklusion und sich ändernde Geometrie hinweg aufrechtzuerhalten. Ein „Push-to-Learn“-Konzept, das sich derzeit in der Entwicklung befindet, ermöglicht es den Bedienern, ein Ziel spontan zu bestimmen, während ReID das Ziel erlernt und so eine dauerhafte Verfolgung ermöglicht. Durch die Verschmelzung von Textur-, geometrischen und thermischen Detektionsfunktionen ermöglicht ein verbessertes System eine zuverlässige Zielerneuerung und selektive Zielpunktdiskriminierung, was eine effektivere Entscheidungsfindung unterstützt.
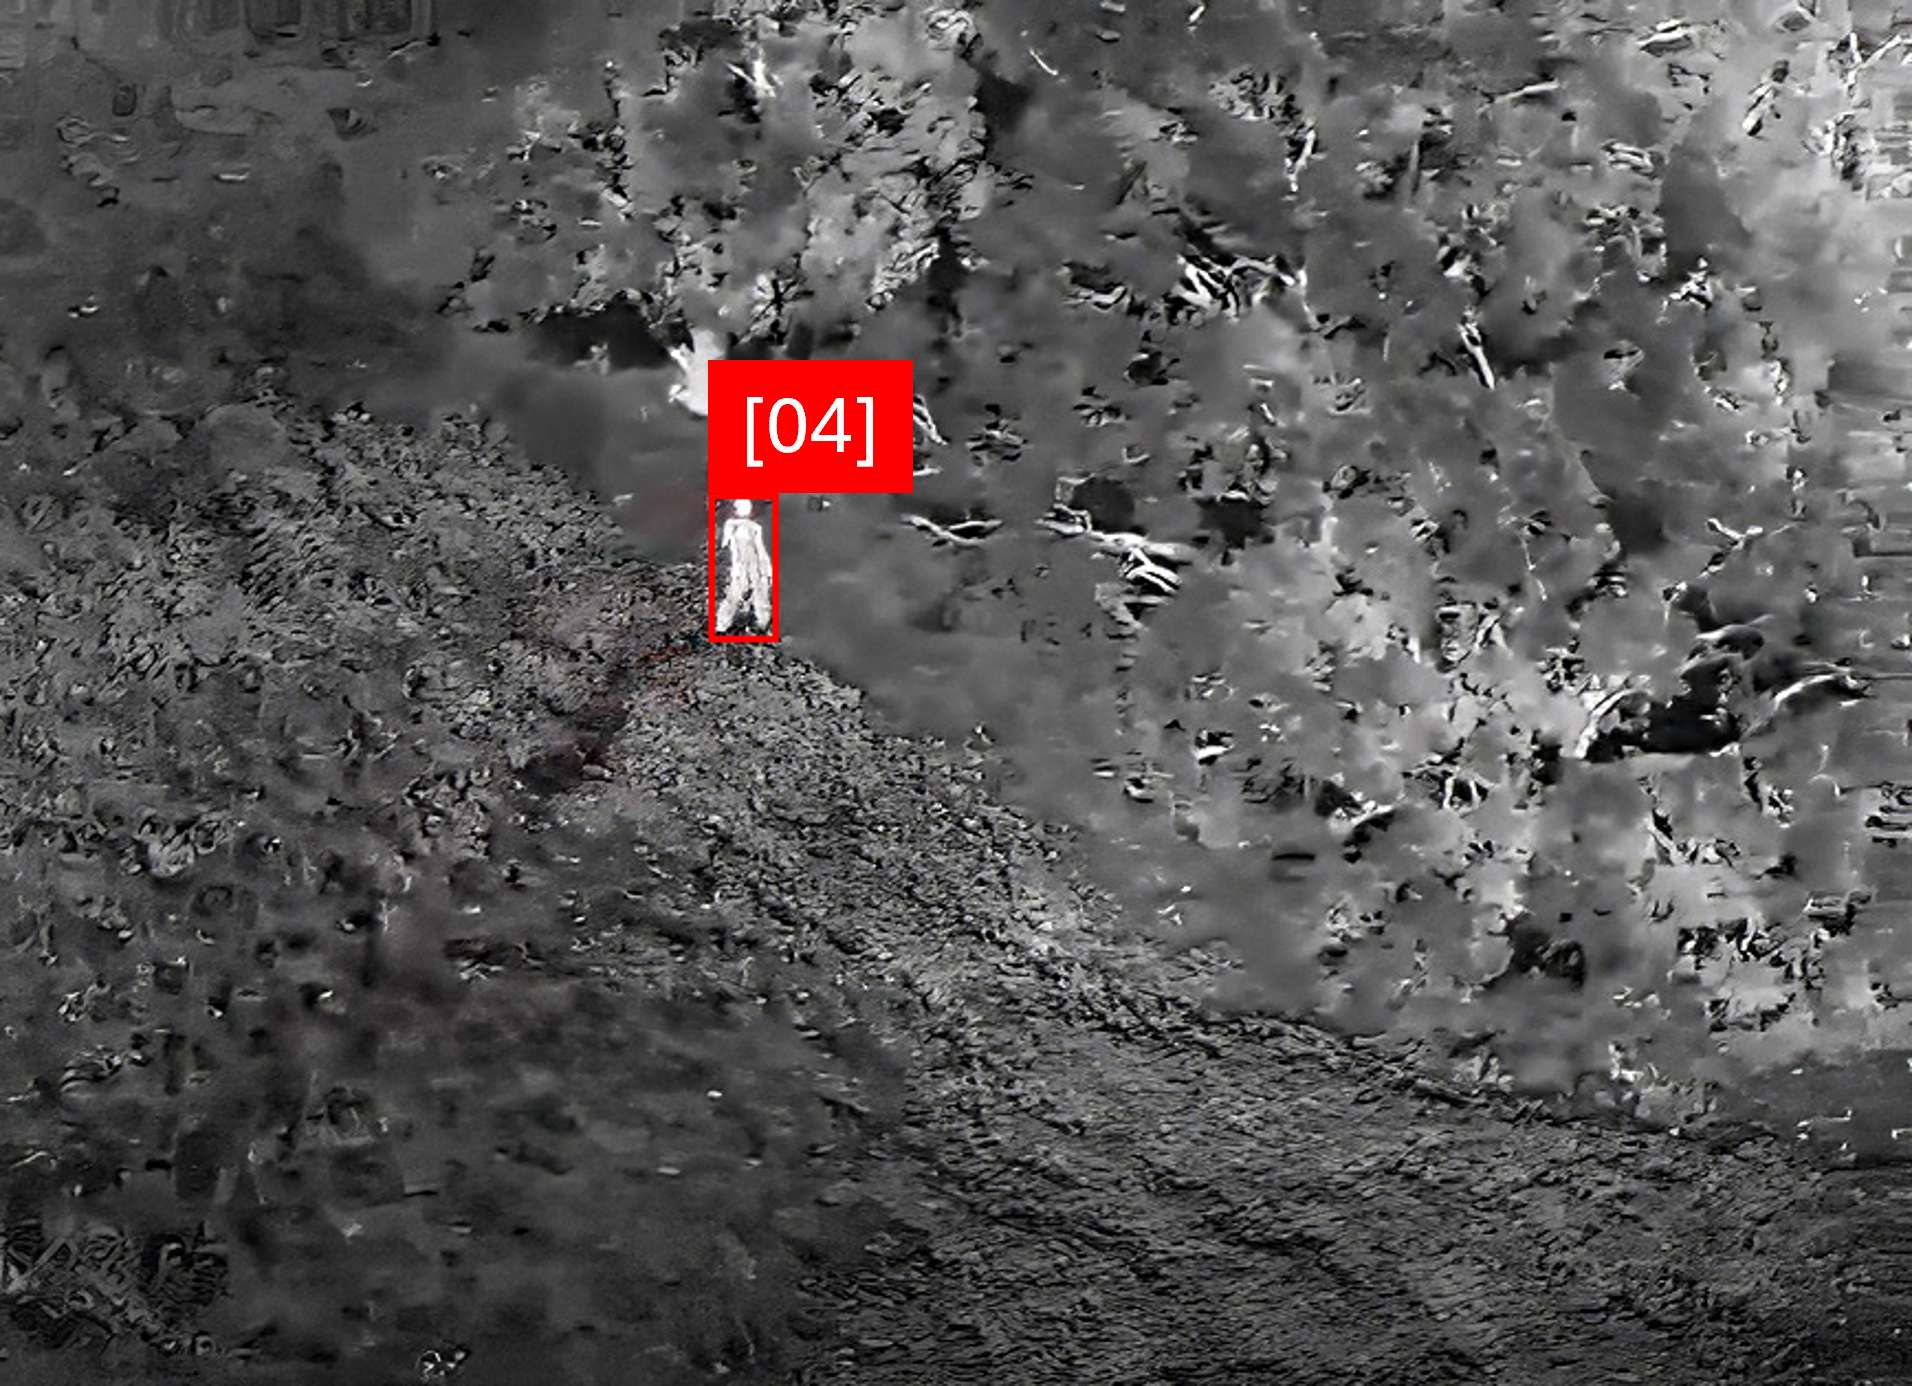
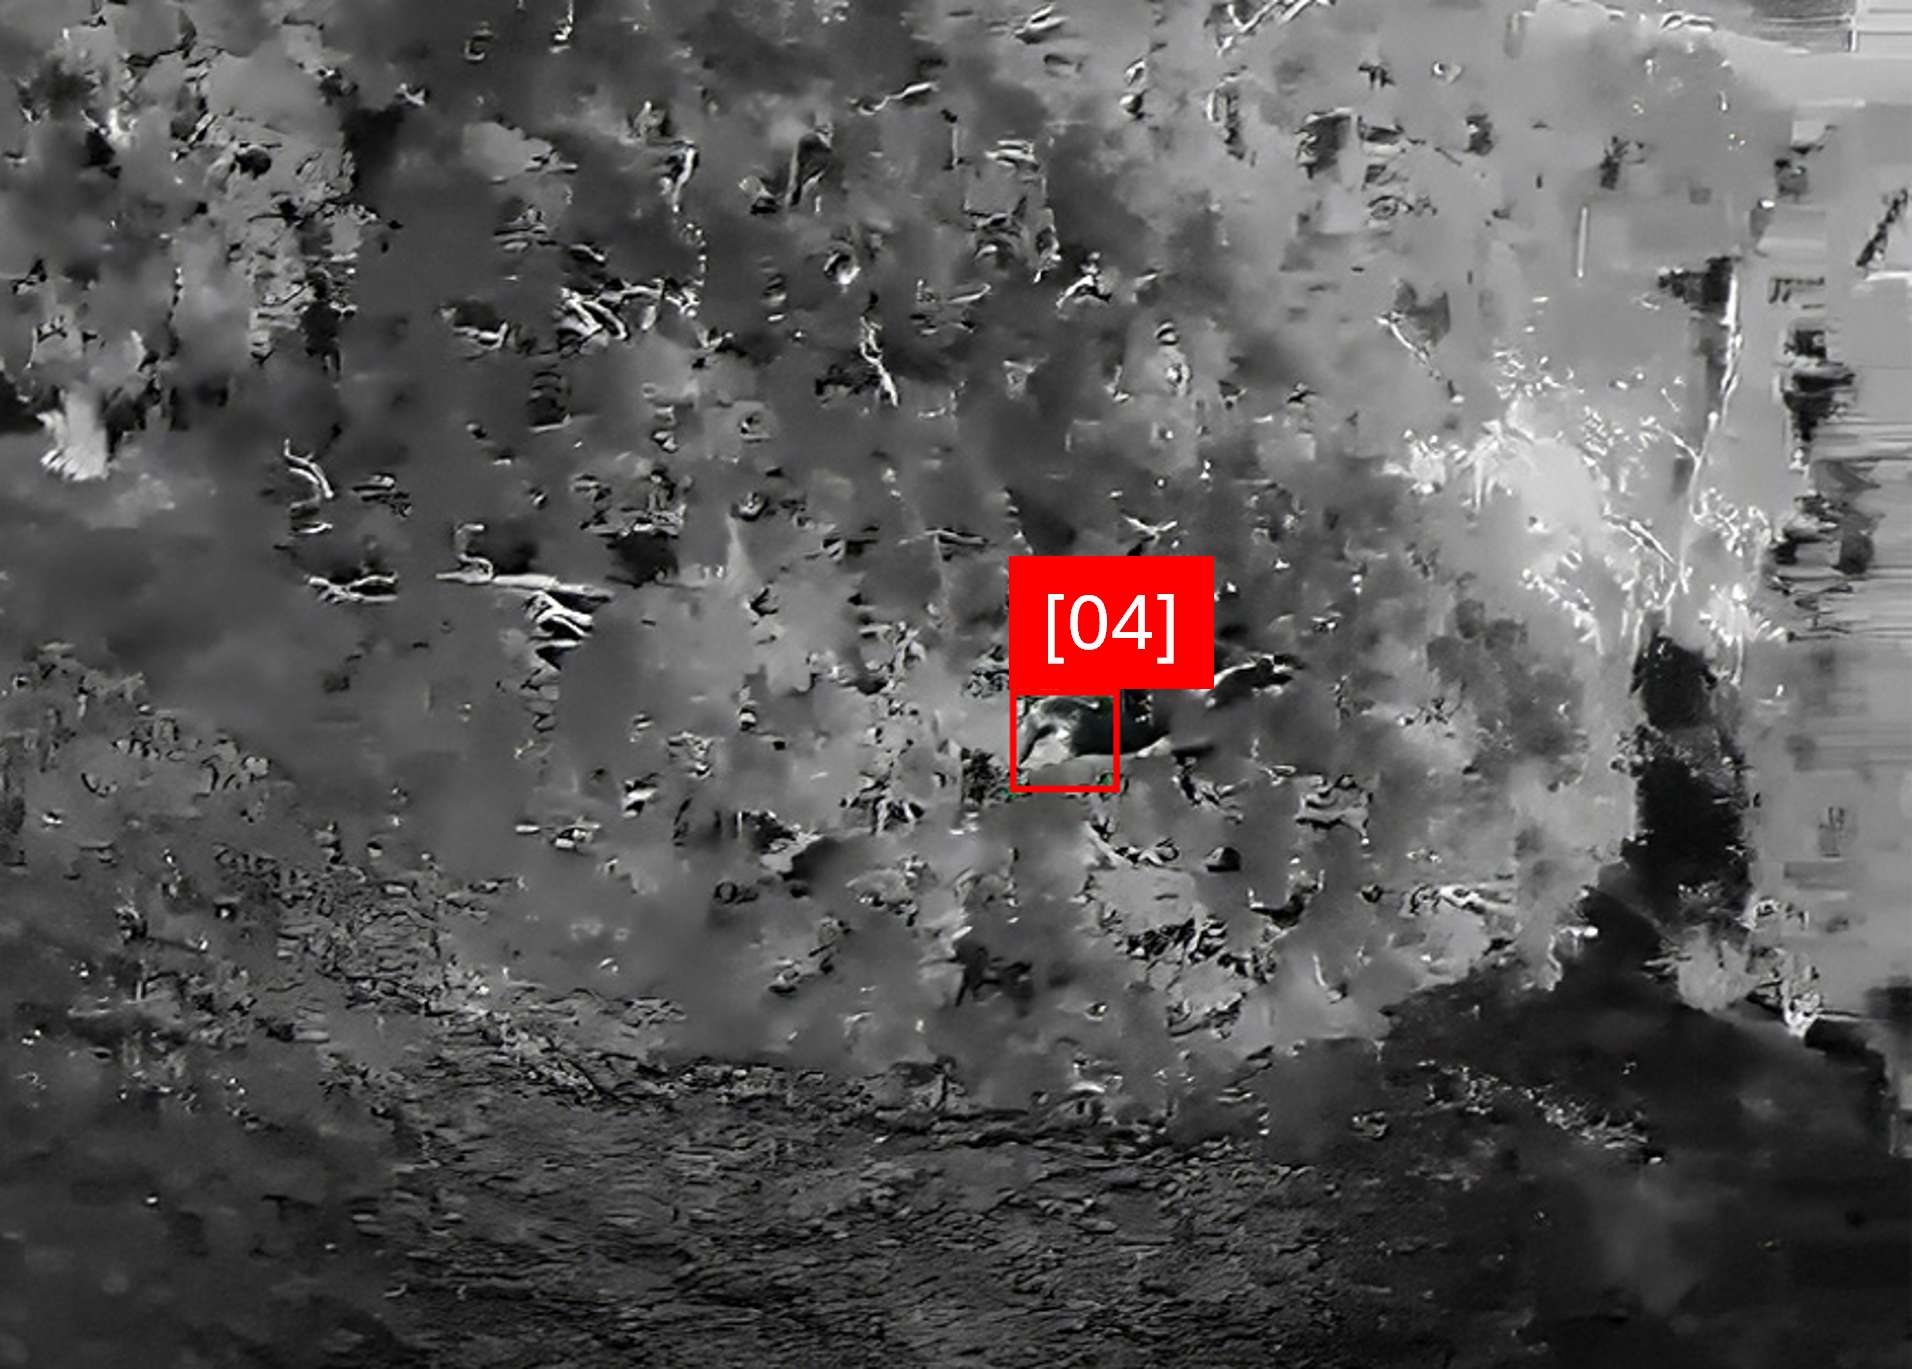
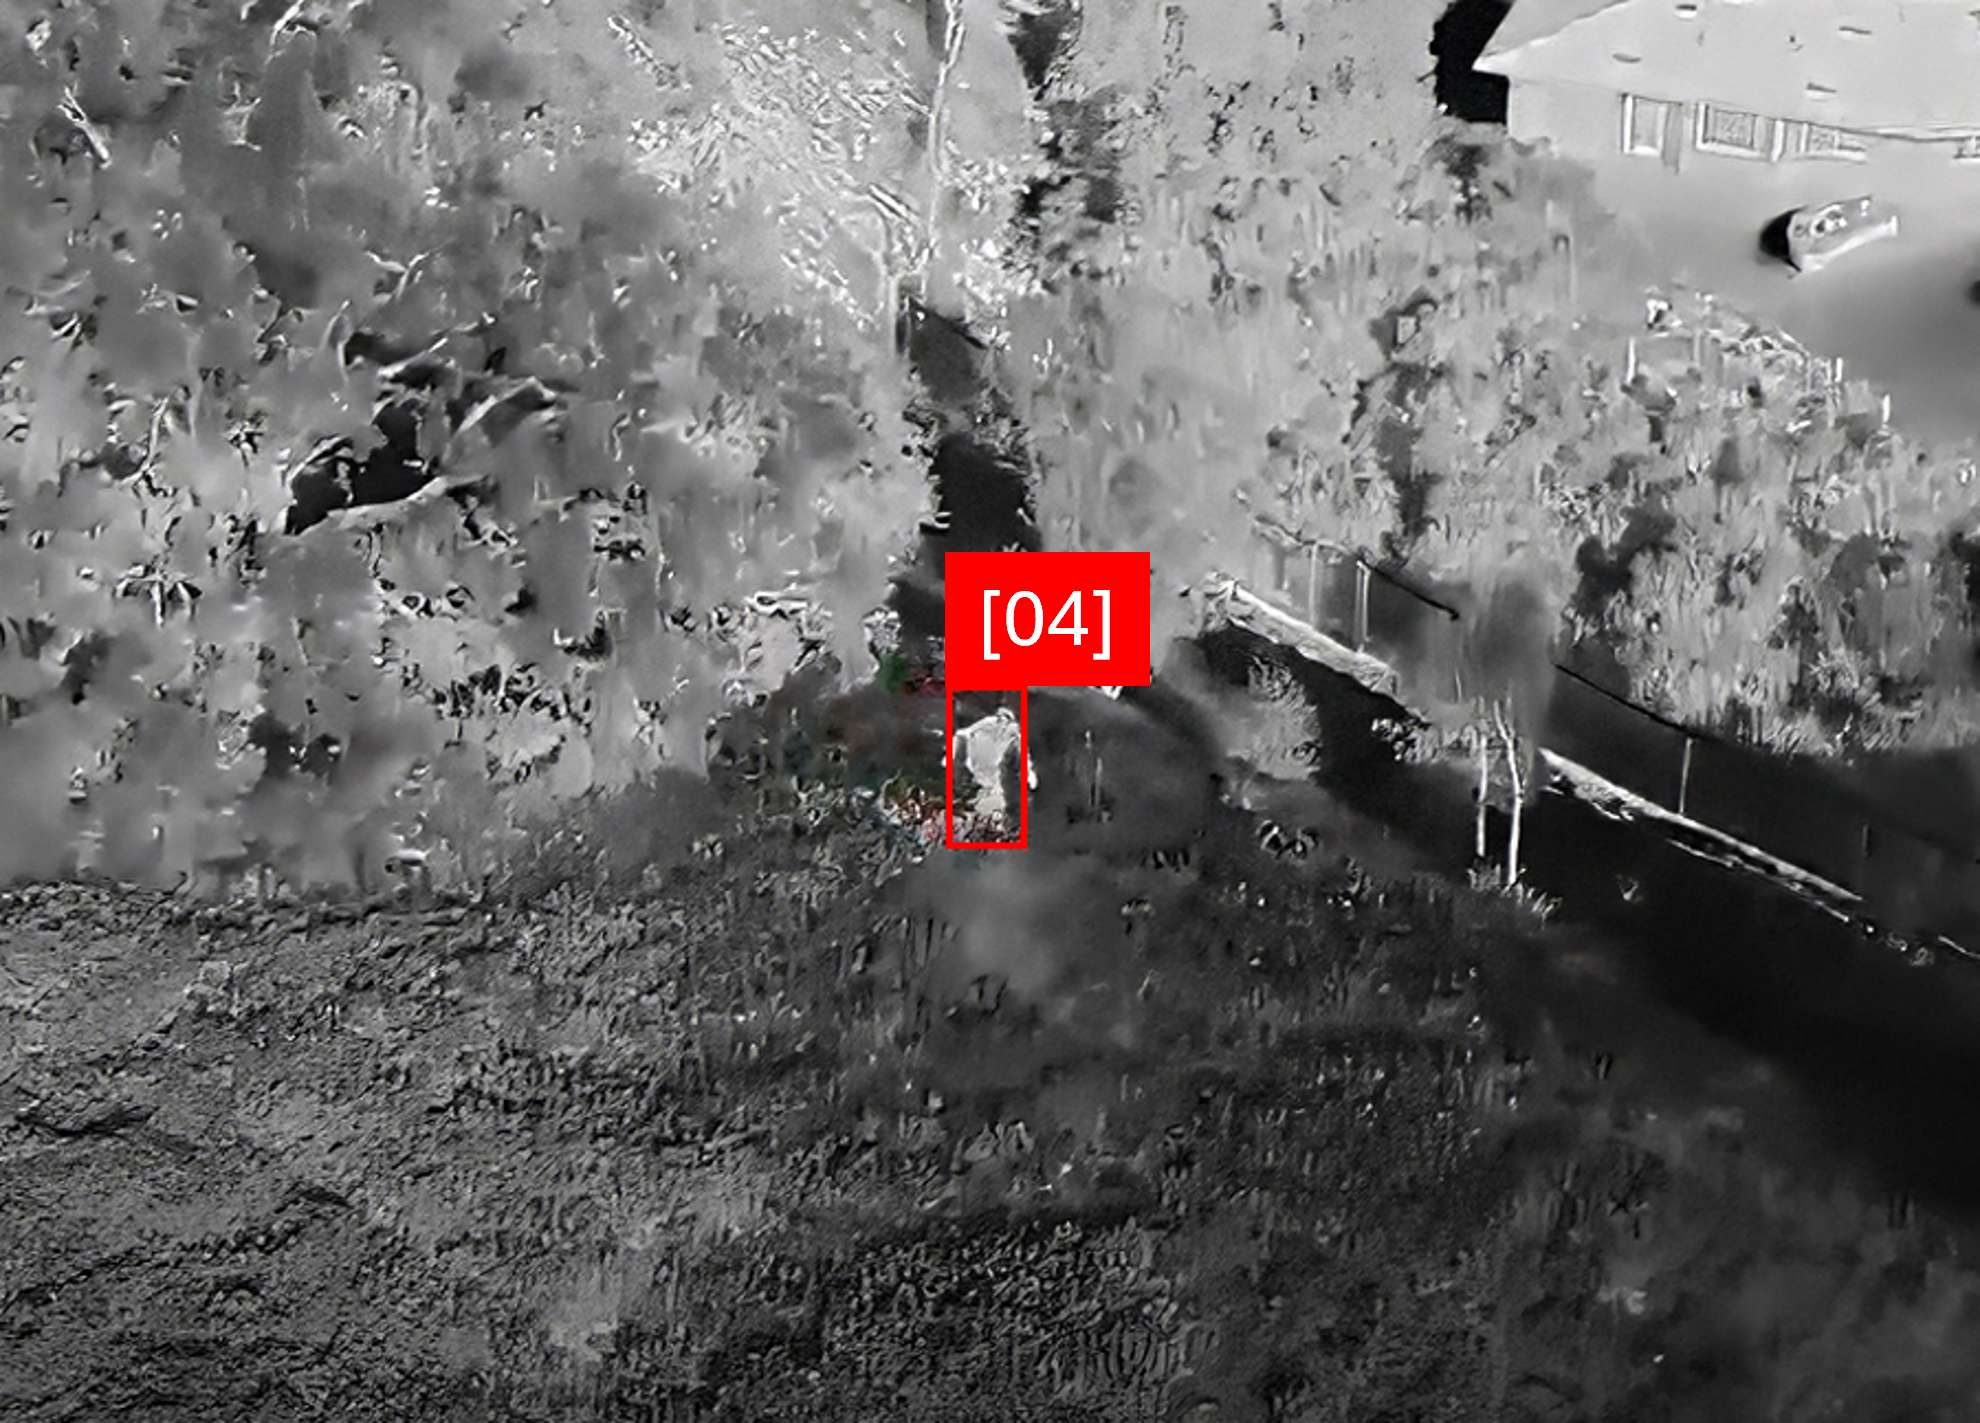
Abbildung 3. Infared Photo Sequence – ReID-basierte Nachverfolgungskontinuität durch Okklusion
Optimierung der Kosten pro Auswirkung: Ein strategischer Vorteil
Während kostengünstige, handelsübliche Pixel-Lock-Module zu Preisen von 100 USD und darunter auf den Markt gelangt sind, verlassen sie sich in der Regel auf eine grundlegende kontrastbasierte Verfolgung, die durch Okklusionen, Unordnung oder aggressive Zielmanöver leicht gestört wird. Im Gegensatz dazu nutzt Mission-Autonomous Pixel-Lock die gleiche Hochleistungsberechnung, die für eine vollständige Mission-Autonomie-Suite verwendet wird, die auf Plattformen wie Qualcomm QCS8550 und NVIDIA Orin NX ausgeführt wird.
Die Ausführung eines kompletten ATR-Stacks (Automated Target Recognition) mit Re-Identification (ReID) auf Hochleistungssilizium von Qualcomm und NVIDIA ermöglicht Terminalphasenpräzision, die Low-End-Lösungen nicht erreichen. Diese Hardware-Grundlage ermöglicht es dem System, Ziele nach vollständiger Okklusion oder Signalverlust zuverlässig erneut zu erfassen, was die Erfolgsraten der Mission erhöht. Letztendlich verbessert Mission-Autonomous Pixel-Lock die Ergebnisse, da es für die Kosten pro Effekt optimiert ist: Durch die Bereitstellung einer wesentlich höheren Schlagwahrscheinlichkeit kann das System effizienter sein als frühere Generationen von intelligenten Raketen, Drohnen und herumwirbelnden Munition.
Eine neue Ära der UAS-Mission
Der operative Vorteil in umstrittenen Umgebungen wird zunehmend von der Anpassungsfähigkeit und Entscheidungsgeschwindigkeit abgeleitet, anstatt nur die Leistung des Terminals. Durch die Integration von adaptiver Missionslogik, persistentem Tracking und skalierbarer Autonomie verlagert Mission-Autonomous Pixel-Lock den Vorteil von bedienerzentrierter Steuerung auf Entscheidungsfindung auf Systemebene. Dieser Ansatz unterstützt eine reduzierte Bedienerauslastung, eine verbesserte Missionseffizienz, optimierte Kosten pro Effekt und eine anhaltende operative Relevanz, wenn sich die Autonomieanforderungen weiterentwickeln.
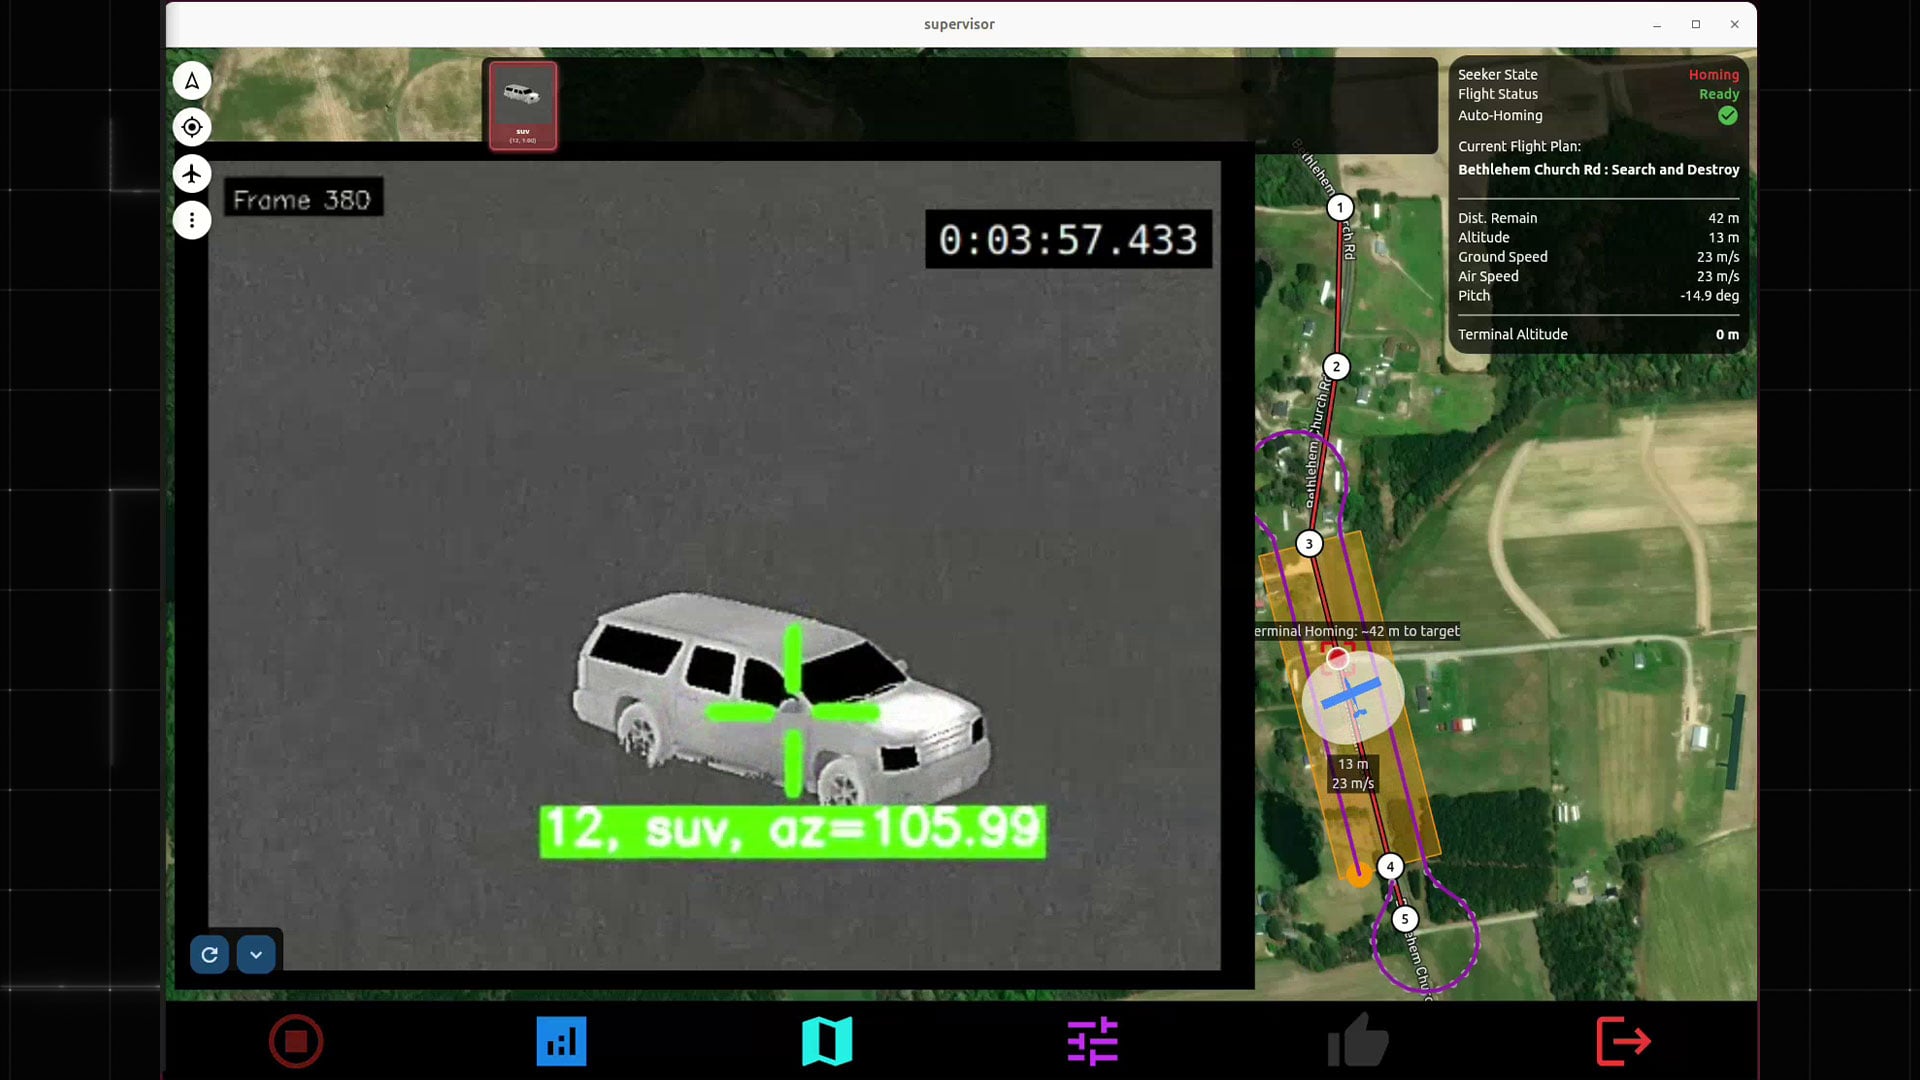
Abbildung 4. Missionsautonome Pixelsperre – Befehl und Steuerung – Schnittstelle
Es ist kein Geheimnis, dass kleine unbemannte Systeme entscheidend für den militärischen Erfolg im Kino sind, wie die jüngsten Konflikte auf der ganzen Welt belegen. Hier ermöglicht Mission-Autonomous Pixel-Lock geführten Waffensystemen eine effektivere Missionsausführung durch intelligente Überwachung innerhalb einer einzigen, geschlossenen Autonomieplattform. Es verwandelt Pixel-Lock von einer Terminalführungshilfe in eine echte Autonomiefunktion auf Missionsebene und bietet einen nahtlosen Weg vom unterstützten Zielengagement bis zur vollen Autonomie.
Um mehr über Prism SKR zu erfahren, eine wahrnehmungsgesteuerte ATR- und Autonomiesoftware mit geschlossenem Regelkreis von Teledyne FLIR OEM mit erweiterter Suche, 3D-Zielpunktauswahl, missionsautonomer Pixelsperre und Geländeerkennung, besuchen Sie: oem.flir.com/skr.
Zugehörige Artikel
-
 Whitepaper
Überlegungen zum Design des Thermo-Infrarotsensors für die Gegen-UAS-Verteidigung
Weitere Informationen -
 Anwendungshinweis
Ein Leitfaden zur kosteneffektiven Integration von Thermolinsen: Was Sie für Verteidigungs- und autonome Fahrzeuganwendungen wissen sollten
Weitere Informationen -
 Whitepaper
Verwendung synthetischer Daten zur Beschleunigung der Entwicklung von KI-Wahrnehmungsmodellen für die Objekterkennung
Weitere Informationen