
Sensores IR de píxeles pequeños: Optimización de SWaP-C y rendimiento para aplicaciones de misión crítica
Los sistemas de imágenes térmicas utilizados en aplicaciones de misión crítica para defensa, inspección profesional, seguridad pública, operaciones industriales, robótica, sistemas no tripulados y seguridad automotriz están bajo presión constante para ofrecer mayor alcance, conciencia y confiabilidad en diseños más pequeños, livianos, de menor potencia y más rentables. El paso de píxeles infrarrojos más pequeño a menudo se ve como una ruta directa hacia un SWaP-C mejorado, pero la relación entre el tamaño de los píxeles y el rendimiento a nivel del sistema es compleja. En sistemas MWIR de largo alcance, especialmente aquellos que utilizan óptica de zoom continua, el paso de píxeles debe evaluarse junto con la sensibilidad, la resolución espacial, el diseño óptico, la capacidad de fabricación, el rango dinámico, el rendimiento DRI y la arquitectura general del sistema.
Aportes clave
- Un paso de píxel más pequeño puede ayudar a reducir el tamaño en algunos sistemas FOV fijos, pero el beneficio es menos directo en sistemas MWIR de largo alcance con óptica de zoom continua.
- La óptica más rápida requerida por píxeles más pequeños puede aumentar la complejidad del diseño, la dificultad de fabricación, el tamaño, el peso y el costo.
- El SWaP-C a nivel del sistema depende de toda la cadena de imágenes, incluidos el detector, la óptica, el crioenfriador, el módulo de cámara, el procesamiento de imágenes y los requisitos de integración.
- En algunas aplicaciones de largo alcance, un mayor paso de píxeles puede ofrecer ventajas de rendimiento DRI mientras mantiene un SWaP-C favorable en general.
- La arquitectura óptima debe coincidir con la misión, la plataforma, el requisito de rango, el objetivo de costos y la estrategia de producción.
Antecedentes
La innovación ha impulsado una disminución constante en el paso de píxeles IR, lo que permite módulos de cámara térmica infrarroja más pequeños, livianos, de menor potencia y más rentables. Estos avances han ampliado el uso de núcleos IR compactos con lentes de campo de visión fijo en aplicaciones críticas para la misión, donde las imágenes térmicas pueden mejorar la conciencia, la eficiencia y la seguridad. Sin embargo, las mismas suposiciones no siempre se aplican a sistemas IR más complejos y de largo alcance. En los sistemas MWIR que utilizan lentes de zoom continuo (continuous zoom, CZ), el efecto de la inclinación de píxeles en el tamaño, el peso, el costo y el rendimiento no es directo. La mejor arquitectura depende del análisis de compensación tanto a nivel de componente como de sistema.
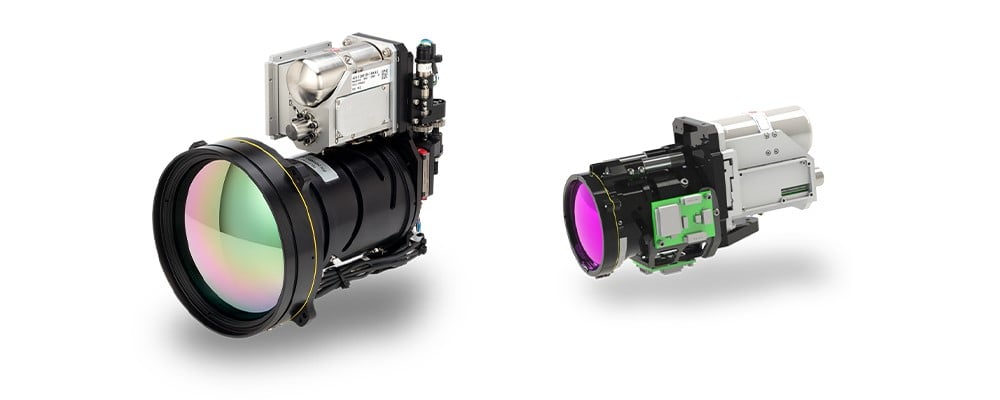
Figura 1. 8 μ m MWIR Neutrino SX8 - CZF 30-300 (izquierda) y 15 μ m MWIR Neutrino LC - CZ 27-275 (derecha)
El OEM de Teledyne FLIR está integrado verticalmente, desde ROIC, detectores y crioenfriadores hasta módulos de cámara térmica MWIR y LWIR, óptica de zoom continuo y software de percepción. Esta perspectiva de sensor a sistema ayuda a los diseñadores a evaluar toda la cadena de imágenes en lugar de optimizar un componente de forma aislada. Por ejemplo, la serie Neutrino IS, que se muestra en la Figura 1, incluye múltiples tonos de píxeles MWIR y opciones de lentes CZ, lo que permite a los diseñadores de sistemas evaluar SWaP-C, costo, capacidad de fabricación y compensaciones de rendimiento para aplicaciones específicas.
Definiciones clave
Los siguientes términos proporcionan una referencia rápida para los conceptos ópticos y de imágenes utilizados en este documento. Comprender cómo interactúan estas variables es esencial al evaluar el paso de píxeles, la óptica, SWaP-C, el costo y el rendimiento a nivel de misión como parte de un diseño completo de sistema infrarrojo.
| Matriz de plano focal (FPA) | Una matriz bidimensional de detectores de luz que se coloca en el plano focal de un sistema óptico |
| Longitud focal o longitud focal efectiva (EFL) | La distancia entre el centro de una lente y su enfoque |
| Campo de visión (FOV) | El área angular máxima de una escena que un lente puede ver |
| Campo de visión instantáneo (IFOV) | El detalle más pequeño dentro del FOV que se puede detectar o ver a una distancia determinada |
| Número f (f/#) | Medida de la capacidad de recolección de luz de un sistema óptico calculada dividiendo la distancia focal por el diámetro de la pupila de entrada |
| Resolución espacial | La dimensión física en una escena que representa un píxel de una imagen |
| Punto borroso | Un punto óptico causado por un cono de rayos de luz de una lente que no llega a un enfoque perfecto al obtener imágenes de una fuente puntual, también conocida como Círculo de confusión, Disco de confusión, Círculo de indistinción o Círculo borroso |
| Óptica limitada por difracción | El límite principal de la resolución de un sistema óptico causado por la física de la difracción donde la óptica limitada por difracción ha alcanzado este límite de rendimiento de resolución |
Diseño óptico SWaP-C
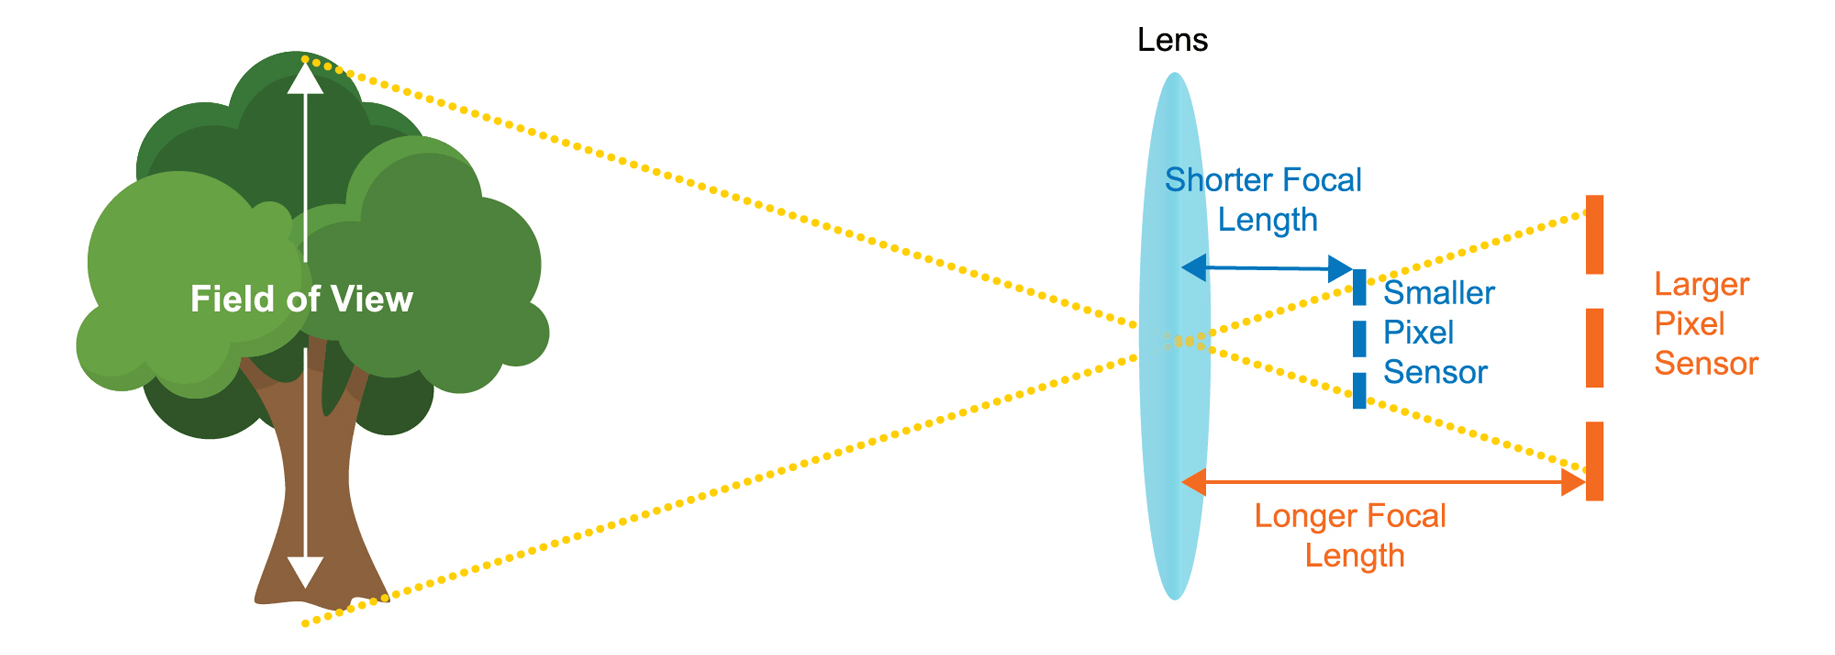
FIGURA 2. REDUCIR EL PASO DE PÍXEL REDUCE LA DISTANCIA FOCAL Y EL TAMAÑO DE LA MATRIZ PARA UN MARGEN Y UNA RESOLUCIÓN DETERMINADOS
La Figura 2 ilustra que, para un número dado de pixeles en el objetivo, la resolución de pixeles y el campo de visión, reducir el paso de pixeles teóricamente puede reducir el tamaño del sistema porque tanto el tamaño de la matriz de pixeles como la distancia focal efectiva se reducen proporcionalmente. Para los sistemas de FOV fijos, este beneficio puede ser significativo. Sin embargo, para sistemas MWIR de largo alcance con lentes CZ, factores de diseño adicionales pueden reducir o incluso superar la ventaja teórica de SWaP-C. Las plataformas de misión crítica deben optimizarse para lograr un rendimiento completo del sistema, complejidad de integración, confiabilidad, costo y tamaño, especialmente cuando la óptica domina la ecuación SWaP-C.
Sensibilidad
Los píxeles más pequeños requieren un número f proporcionalmente más rápido para lograr una sensibilidad similar debido a la reducción del tamaño de los píxeles, una reducción general en la eficiencia cuántica, un aumento de la corriente oscura y un aumento del ruido de patrón fijo. Como resultado, el diámetro del sistema (Ø), que es impulsado por el elemento óptico frontal o la abertura de entrada, es igual o ligeramente mayor que el de los sistemas de píxeles más grandes de la misma sensibilidad.
Resolución espacial
Los pixeles más pequeños también requieren un número f más rápido para lograr la misma resolución espacial, o pixeles por punto de desenfoque, suponiendo óptica limitada por difracción. Los números f más bajos que /3 son notablemente más costosos y difíciles de fabricar porque las aberraciones ópticas deben controlarse en un ángulo mayor. Como resultado, el rendimiento casi limitado por difracción puede volverse prohibitivamente costoso o inalcanzable.
Tolerancia óptica
Los números f más rápidos requieren tolerancias de diseño óptico más estrictas, lo que complica el diseño y potencialmente requiere elementos de lente adicionales para lograr un rendimiento similar. Esto puede aumentar la longitud del conjunto de lente EFL más corto más allá del conjunto de número f más lento utilizado por un sistema de píxeles más grandes. El tamaño, el peso y el costo se ven afectados negativamente.
Rango dinámico
Los píxeles más pequeños generalmente reducen el rango dinámico porque la capacidad generalmente disminuye con el paso de píxeles. Esto puede reducir el rendimiento general del sistema.
Intercalación de píxeles a píxeles
La diafonía de píxeles a píxeles se vuelve más difícil de mitigar a medida que disminuye la relación de paso a longitud de difusión y los procesos de fabricación se vuelven más desafiantes. Esta diafonía degrada aún más la función de transferencia de modulación del sistema (MTF) y el rendimiento general.
Las ventajas de los pasos de píxeles más pequeños a menudo son más directas en los sistemas de FOV fijos. En los sistemas de lentes CZ, un menor paso de píxeles no se traduce necesariamente en ahorros significativos de SWaP-C. La Tabla 1 compara tres diseños de sistemas derivados de las especificaciones típicas de lentes de 10 circonitas cúbicas mientras se mantiene la resolución espacial, o IFOV, igual. En este ejemplo, el paso de píxel MWIR impulsa los requisitos del número f, que afectan directamente el número de elementos ópticos y el diseño óptico general. A medida que el paso de píxeles disminuye de 15 μ m a 8 μ m a 5 μ m, la óptica se vuelve más compleja, más pesada y más costosa.
TABLA 1. ESPECIFICACIÓN DE LENTES TÍPICAS DE 10X CZ PARA SENSORES DE PIXEL PITCH DE 5 μ m, 8 μ m Y 15 μ m
| PASO DE PÍXELES | 5 μ m | 8 µm | 15 µm | COMENTARIOS |
|---|---|---|---|---|
| automático | 1.8 | 2.9 | 5.5 | Muestreo y sensibilidad equivalentes |
| EFL | 100 mm | 160 mm | 300 mm | IFOV equivalente |
| Elementos ópticos | ~10 | ~9 | ~8 | El número f más rápido requiere más elementos ópticos |
| Dimensiones del sistema óptico | Ø = 58 mm L = ~130 mm |
Ø = 58 mm L = ~130 mm |
Ø = 58 mm L = ~100 mm |
La longitud (L) puede ser notablemente más corta que la EFL para números f más lentos o más larga que la EFL para números f más rápidos |
| Peso de la óptica | >100 g | ~70 g | ~40 g | El número f más rápido aumenta el peso debido a la cantidad, el tamaño, el grosor y la curvatura de los elementos ópticos |
| Costo de óptica | ~1.8 veces el costo | ~1.5 veces el costo | Costo | El número f más rápido aumenta el costo debido a la cantidad, el tamaño, el grosor y la curvatura de los elementos y los procesos de fabricación, p. ej., complejidad de alineación |
Costo del sistema infrarrojo
El costo a nivel del sistema IR incluye el costo de la óptica indicado en la Tabla 1 y el costo del módulo de cámara, que incluye la entrada de costos del troquel, la oblea, el crioenfriador y otros subcomponentes. Como se muestra en la Figura 3, el costo a nivel del sistema disminuye con el paso de píxeles hasta alcanzar el mínimo para el sistema MWIR de ejemplo con una lente de 10 x CZ a 8 μ m, donde se minimiza el costo del módulo de cámara. El paso de 8 μ m píxeles proporciona ahorros de costos a nivel del sistema del 9 % y 19 % en comparación con los pasos de 5 μ m y 15 μ m píxeles, respectivamente. En términos más simples, los costos a nivel del sistema alcanzan un punto de disminución de los rendimientos y pueden aumentar cuando se utilizan los sensores de píxeles más pequeños.
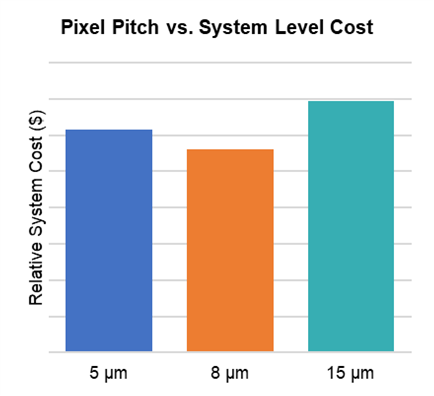
FIGURA 3. EJEMPLO DE MWIR CON LENTE DE 10X CZ COSTO A NIVEL DEL SISTEMA MINIMIZADO A 8 Μ M
Rendimiento DRI del sistema infrarrojo
Además de las consideraciones de costo, tamaño y peso, los sistemas de paso de píxeles más grandes pueden proporcionar ventajas de rendimiento de detección, reconocimiento e identificación (DRI) en algunas aplicaciones de largo alcance. Los criterios de DRI describen el rango efectivo de una cámara térmica y se utilizan comúnmente para evaluar si un sistema de imágenes puede detectar un objeto, reconocer su clase o identificar los detalles necesarios para respaldar una decisión. Estas tareas son relevantes en todos los casos de uso de misión crítica, incluida la vigilancia, la seguridad pública, la búsqueda y el rescate, el monitoreo industrial, la robótica, las plataformas autónomas y los sistemas de seguridad automotriz.
Identificación (ID)
Para la tarea de identificación, el observador debe identificar correctamente cada objetivo del conjunto de objetivos.
Reconocimiento (Rec)
Para la tarea de reconocimiento, el observador debe identificar correctamente la clase general del objetivo, como tipo de vehículo, categoría de objeto, peatón, animal, obstáculo u otra clase relevante para la misión.
Detección (Det)
Para la tarea de detección, el observador debe detectar correctamente el objetivo en una escena.
Continuando con el ejemplo de diseño de lente de 10 circonitas cúbicas, el rendimiento de los tres sistemas puede modelarse utilizando una dimensión crítica objetivo de 3.1 m y una variación de temperatura objetivo de 4.0 K en el modelo NV-IPM. El modelo también considera la degradación típica en MTF de aberración óptica para ópticas de f/1.8, f/2.9 y f/5.5; una reducción conservadora en la relación señal/ruido para pasos de píxel de 5 μ m, 8 μ m y 15 μ m; MTF de difusión constante del detector; y parámetros equivalentes, incluidos objetivo, atmósfera, transmisión espectral de cámara y visualización.
Las distancias a las que hay una probabilidad del 50 % de lograr la tarea para las dificultades de tareas medidas de V50 de 2.0 (detección), 9.0 (reconocimiento) y 13.0 (identificación) se proporcionan en la Tabla 3. Los datos modelados indican que el sistema de paso de 15 μ m píxeles tiene ventajas de distancia del 12 % para la detección, 10 % para el reconocimiento y hasta 12 % para la identificación en comparación con el paso de 5 μ m píxeles.
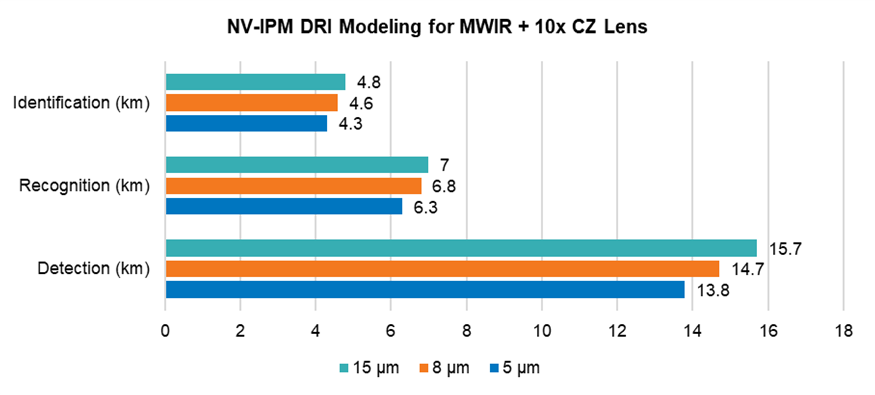
FIGURA 4. MODELADO NV-IPM DRI PARA MWIR CON LENTE DE 10X CZ PARA PASO DE 5, 8 Y 15 Μ M PIXELES
Resumen de compensación de diseño de paso de píxeles pequeños
Tomados en conjunto, los ejemplos de 5 μ m, 8 μ m y 15 μ m muestran que el paso de píxeles más pequeño no proporciona automáticamente un mejor SWaP-C, costo o rendimiento a nivel del sistema. En las arquitecturas de lentes CZ, los píxeles más pequeños a menudo requieren números f más rápidos, lo que puede aumentar la complejidad óptica, la sensibilidad de tolerancia, el peso y el costo. El costo del módulo de cámara, incluida la oblea, el crioenfriador y otros subcomponentes, también puede alcanzar un punto de retornos disminuidos a medida que disminuye el paso de píxeles. En este ejemplo, el costo a nivel del sistema se minimiza a 8 μ m, mientras que el sistema de 15 μ m proporciona un rendimiento de DRI modelado más sólido. Por lo tanto, la arquitectura IR correcta depende del requisito de rango de perfil de misión completo, las restricciones de la plataforma, la óptica, los objetivos de producción y el diseño total del sistema, no solo el paso de píxeles.
Para aplicaciones de misión crítica donde el rango, la confiabilidad, SWaP-C y la capacidad de fabricación son importantes, el análisis temprano de compensación a nivel del sistema es esencial. El OEM de Teledyne FLIR ayuda a los equipos de ingeniería a evaluar detector, óptica, módulo de cámara, crioenfriador, procesamiento de imágenes y consideraciones de producción para identificar la arquitectura de imágenes térmicas que mejor se adapte a la aplicación. Para explorar la solución infrarroja adecuada para su próximo diseño, visite oem.flir.com.
Artículos relacionados
-
 Documento técnico
Más allá de la IA integrada: Optimización del conducto de percepción térmica desde los datos del sensor hasta la implementación en el borde
Más información -
 Artículo
Imágenes térmicas VGA frente a SXGA: Qué significa una resolución más alta para el rango, la óptica y la IA
Más información -
 Documento técnico
Consideraciones sobre el diseño de sensores de infrarrojos térmicos para la defensa contra UAS
Más información