
Cómo aplicar deformación en Lepton® 3.1R y Lepton UW
1 Introducción
El Lepton infrarrojo (IR) 3.1R y Lepton UW utilizan un campo de visión de 95° de ancho (WFOV) y una lente WFOV de 160°, respectivamente. La distorsión del barril es creada por la lente WFOV, lo que hace que el centro de la imagen se magnifique ligeramente más que los bordes. Eso hace que las líneas rectas parezcan curvarse alrededor del borde de la imagen. La distorsión del barril no es deseable para muchas aplicaciones de imágenes. Esta nota de aplicación describe la aplicación de la corrección de distorsión (deformación) en las salidas Lepton 3.1R y Lepton UW mediante funciones integradas OpenCV.
2 Distorsión de imagen
2.1 Descripción general
Una lente WFOV permite al generador de imágenes capturar más en una escena, pero causará distorsión, haciendo que los objetos parezcan deformados. Generalmente, pueden existir dos tipos de distorsión en una cámara: radial y tangencial. La distorsión radial es cuando las líneas rectas se curvan hacia adentro o hacia afuera desde el centro, mientras que la distorsión tangencial es cuando la lente se inclina con respecto al plano de la imagen y la imagen parece sesgada. Para corregir la distorsión de la lente, calibre la cámara para calcular las matrices de transformación, que corrigen el mapeo de la cámara en el plano de imagen.
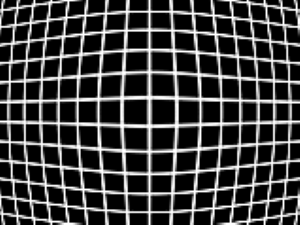
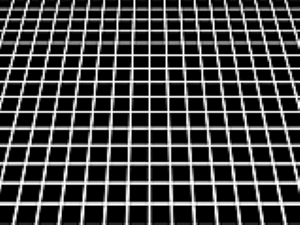
FIGURA 1. DISTORSIÓN RADIAL (IZQUIERDA) Y DISTORSIÓN TANGENCIAL (DERECHA)
El procedimiento de calibración varía ligeramente matemáticamente entre Lepton 3.1R y Lepton UW. Tienen lentes diferentes, por lo que no crean imágenes del mismo tipo de distorsión geométrica. Aunque ambos parecen tener distorsión radial, las imágenes Lepton 3.1R consisten en bordes lineales, mientras que Lepton UW tiene bordes circulares, comúnmente conocidos como el efecto ojo de pez. Mapear el contenido de la escena en líneas rectas para Lepton UW es más complejo debido a las fronteras extremadamente deformadas. Se incorporan diferentes modelos de distorsión correspondientes al tipo de lente para la calibración a fin de compensar esta distinción: un modelo de distorsión rectilínea de gran angular para Lepton 3.1R y un modelo de distorsión de ojo de pez para Lepton UW.
2.2 Aplicación de la transformación de deformación
Para corregir cualquier distorsión del lente con el método de OpenCV, las cámaras se calibran capturando patrones de prueba para modelar la distorsión. Capturar patrones de calibración utilizando una cámara IR es un desafío, por lo que se recomienda utilizar las matrices predeterminadas que caracterizan la distorsión de la cámara a continuación. En la Sección 2.3 se describe una breve guía sobre cómo tomar capturas del patrón de calibración.
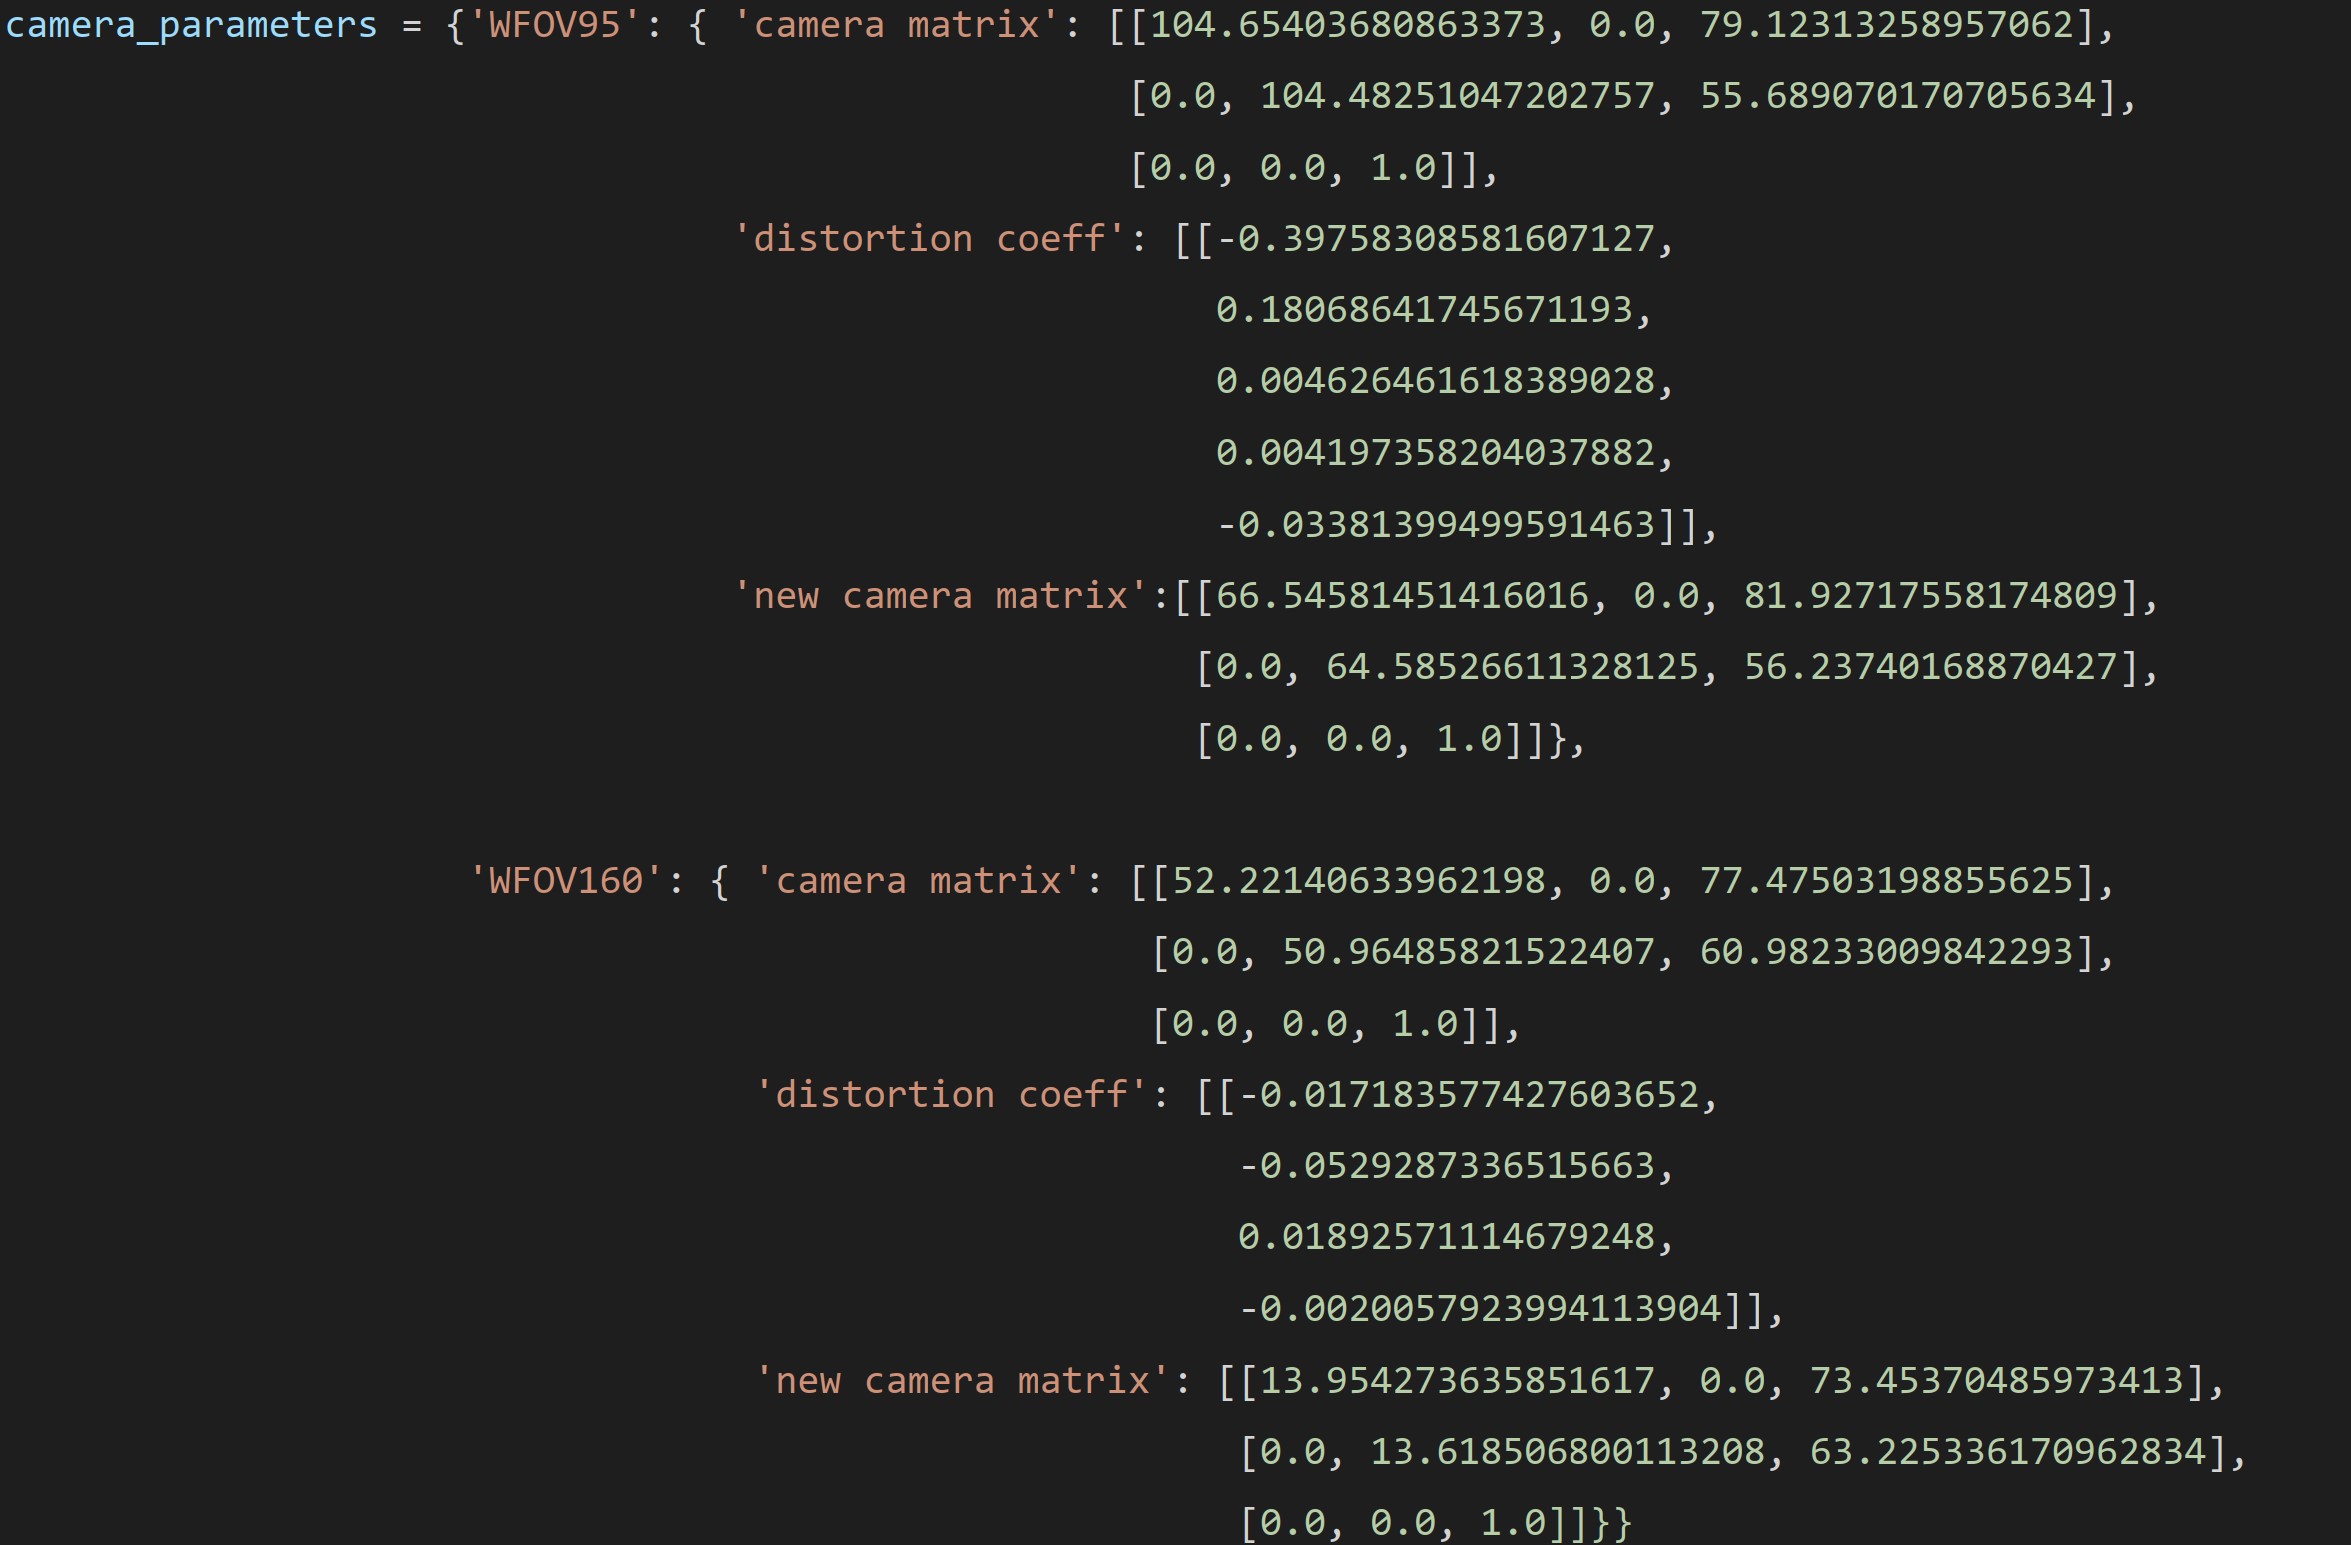
FIGURA 2. MATRICES DE CÁMARA
Estas matrices, junto con la imagen de entrada, se pasan como imagen de argumentos a la siguiente función integrada de OpenCV para corregir el mapeo de plano de cámara a imagen. En la Sección 2.4, se proporciona un código de muestra en Python para demostración.
Lepton 3.1R:
Lepton UW:

Observe que hay una matriz de cámara y una matriz de cámara nueva. Ambos representan parámetros intrínsecos de la cámara; la única diferencia es que la matriz de la cámara define los parámetros intrínsecos originales de la cámara, mientras que la nueva matriz de la cámara escala y cambia la matriz original de la cámara. Sin especificar la nueva matriz de cámara en la función de distorsión, utiliza la matriz de cámara de manera predeterminada, lo que genera una imagen rectilínea con el mismo IFOV que su entrada. La compensación para obtener líneas rectas es que se pierden algunos píxeles en las esquinas de la imagen de entrada. La aplicación de la nueva matriz de cámara de versión de todos los píxeles que se muestra arriba proporciona la opción de retener todos los píxeles de la entrada, pero introduce píxeles negros alrededor de los bordes. Las Figuras 3 y 4 muestran la entrada de la muestra y las posibles salidas.
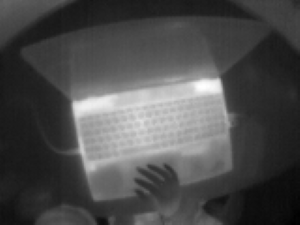
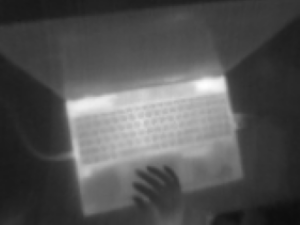

FIGURA 3. LEPTON 3.1R - ORIGINAL (IZQUIERDA), SALIDA RECTILÍNEA (CENTRO) Y SALIDA DE VERSIÓN DE TODOS LOS PÍXELES (DERECHA)
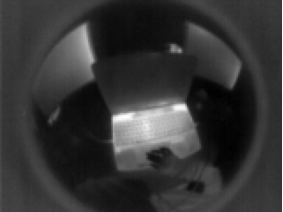
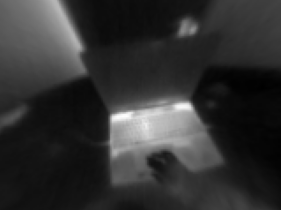

FIGURA 4. LEPTON UW - ORIGINAL (IZQUIERDA), SALIDA RECTILÍNEA (CENTRO) Y SALIDA DE VERSIÓN DE TODOS LOS PÍXELES (DERECHA)
2.3 Calibración de la cámara
Dado que el sitio web de OpenCV proporciona una explicación detallada y un código de aplicación de muestra del proceso de calibración, esta nota de aplicación no cubre los detalles. Puede encontrar la documentación en https://docs.opencv.org/3.4/d4/d94/tutorial_camera_calibration.html.
Como se introdujo en la sección 2.2, tomar capturas de patrones de calibración en IR no es sencillo. Siga la guía a continuación para tomar capturas efectivas para la calibración de la cámara IR.
1. Configuración
- Utilice un patrón de calibración de cuadrícula circular, ya que no es ideal mostrar un tablero térmico. Las cuadrículas circulares asimétricas o simétricas funcionan.
- Se recomienda una cuadrícula circular de 8x8.
- Una impresión en papel del patrón de calibración pegado en cartón e iluminado brevemente con luces de salida de alta energía, o el sol puede crear contraste térmico.
2. Tomar las capturas
- Tenga al menos una cuadrícula circular de 6x6 para Lepton 3.1R y una cuadrícula circular de 4x4 para Lepton UW visible en la captura.
- Algunos círculos pueden estar borrosos cerca de los bordes de la imagen debido al WFOV.
- Cada captura de la cuadrícula circular debe ocupar solo partes del FOV.
- La colección de capturas debe abarcar la mayoría de las áreas del FOV, es decir, una o dos capturas de la cuadrícula circular cerca del centro y de ocho a diez capturas alrededor del borde del FOV.
- De diez a doce capturas en total proporcionarán una calibración optimizada, y las capturas adicionales no son ventajosas.
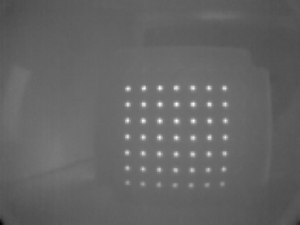
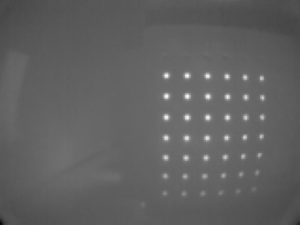
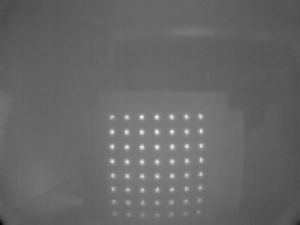
FIGURA 5. CAPTURAS DE PATRONES DE CALIBRACIÓN DE LEPTÓN 3.1R CENTRAL (IZQUIERDA), INFERIOR DERECHA (CENTRO) E INFERIOR CENTRAL (DERECHA)
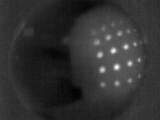
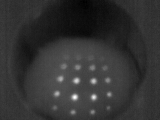
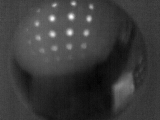
FIGURA 6. CENTRO (IZQUIERDA), PARTE INFERIOR DERECHA (CENTRO) E PARTE INFERIOR CENTRAL (DERECHA), EJEMPLO DE CAPTURAS DE PATRONES DE CALIBRACIÓN DE LEPTON UW
2.4 Soporte técnico
El script de muestra Lepton_Dewarp_example.py1 se puede descargar aquí.
Visite nuestro Centro de soporte técnico para obtener documentación, descargas de software y orientación para la resolución de problemas.