
Bloqueo de píxeles autónomo para drones FPV
Guía de terminales en evolución hacia una arquitectura de compromiso adaptable y resiliente
El software integrado y el silicio de alto rendimiento cumplen con los requisitos actuales de reconocimiento automático de objetivos (Automated Target Recognition, ATR), seguimiento y recirculación en aplicaciones de defensa como misiles inteligentes, drones y municiones de merodeo.
Para mantener el éxito, especialmente en teatros controvertidos, los sistemas deben aprovechar la guía de terminales basada en bloqueo de píxeles. Esta capacidad ha surgido como una característica crítica en los sistemas contemporáneos de aeronaves no tripuladas (UAS), particularmente aquellos destinados a la vista en primera persona (FPV) y perfiles de misión atritables, como se describe en el programa de dominio de drones del Departamento de Guerra de los EE. UU., que tiene la intención de comprar más de 300 000 drones que pueden producir efectos letales en los entornos de campo de batalla más difíciles.[1]
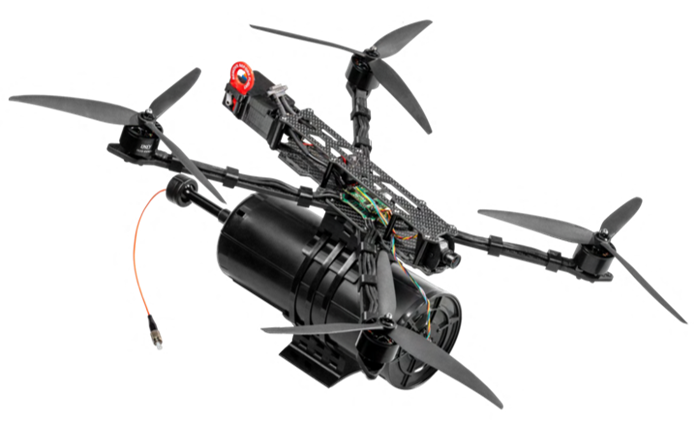
Figura 1. Drón teórico de ataque de FPV
Muchos de los sistemas tradicionales suelen optimizarse para la tarea de alcance estrecho de guiar visualmente una plataforma a un objetivo seleccionado durante la fase final del vuelo. En condiciones controladas y en rangos de compromiso cortos, estos enfoques de “bloqueo y vuelo” pueden ser eficaces. Sin embargo, las tasas limitadas de aciertos informadas por la guerra de Ucrania debido a la guerra electrónica (electronicwarfare, EW) y el error humano en los últimos segundos, los entornos operativos modernos y los requisitos de rendimiento actualizados exponen cada vez más las limitaciones del control continuo del piloto y la orientación solo de la terminal.
Las misiones ahora se caracterizan por geometrías que cambian rápidamente, observabilidad parcial, reglas de compromiso en evolución y condiciones impugnadas que exigen adaptación en tiempo real. Un marco de autonomía ofrece una arquitectura alternativa: en lugar de tratar el bloqueo de píxeles como una capacidad de terminal aislada, el compromiso visual se integra en una pila de autonomía a nivel de misión responsable de la percepción, la toma de decisiones y el control del vehículo a lo largo del ciclo de vida de la misión. En esta construcción, el bloqueo de píxeles sirve para la intención de la misión en lugar de definir el sistema. A través de la lente del costo por efecto, una probabilidad de impacto significativamente mayor que las alternativas menos confiables, especialmente aquellas que fallan en entornos controvertidos, pueden ofrecer un valor sustancial.
[1]¿https://dronedominance.mil/leaderboard.html?utm_source=newsletter&utm_medium=email&utm_campaign=newsletter_axiosfutureofdefense&stream=top
De la guía de terminales a la lógica de supervisión: Bloqueo de píxeles autónomo de misión
Los sistemas tradicionales de bloqueo de píxeles generalmente muestran un comportamiento binario: una vez que se selecciona y bloquea un objetivo, el vehículo se compromete a una solución de orientación directa hasta el impacto o la pérdida de seguimiento. Esta arquitectura proporciona capacidad limitada para reevaluar la validez del compromiso o recuperarse de condiciones degradadas. 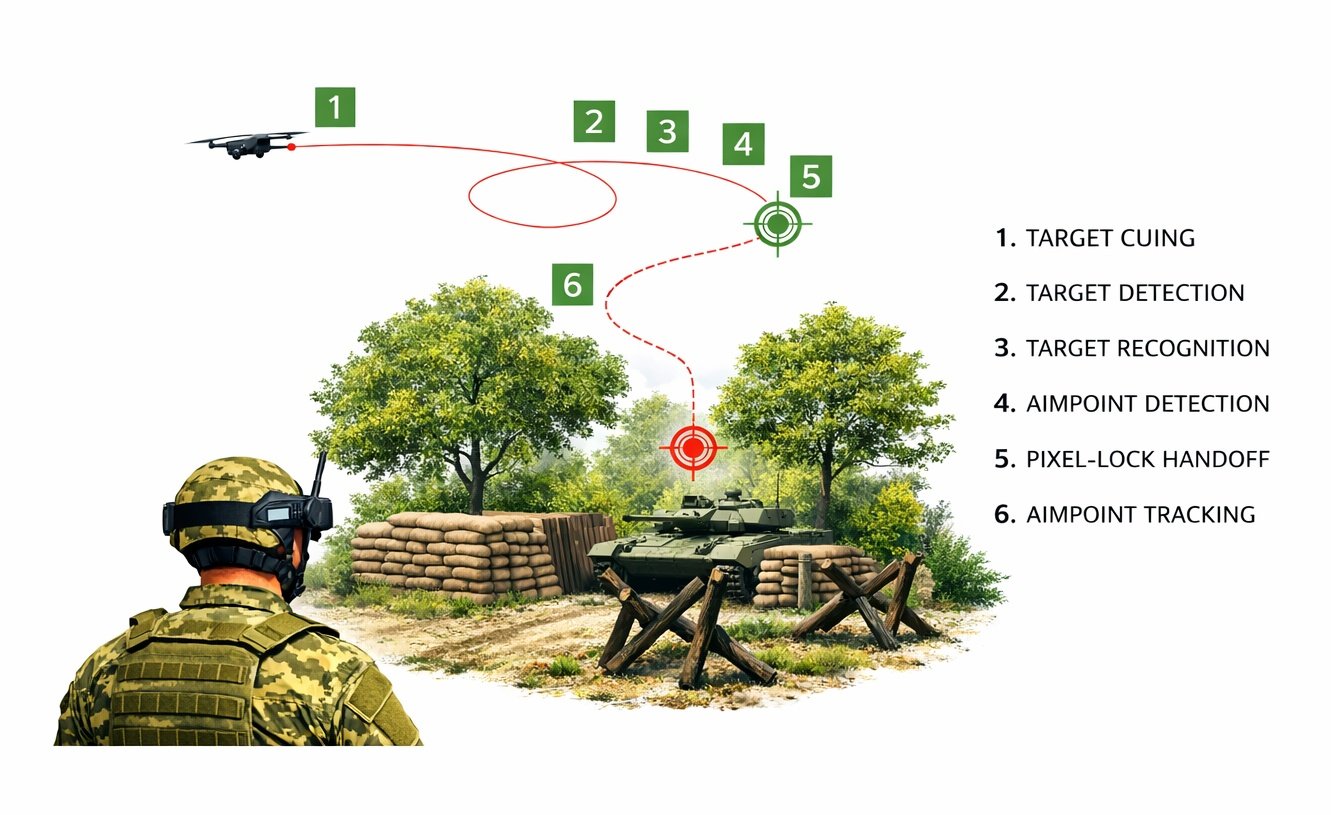
Figura 2. Diagrama del estado de autonomía que muestra los comportamientos de participación, replanificación y ataque
La siguiente fase agrega una capa lógica de misión de supervisión que evalúa continuamente la geometría del compromiso, la confianza de seguimiento, el estado de navegación y las restricciones operativas. Con “Misión-Bloqueo de píxeles autónomos”, cuando los criterios de compromiso ya no se cumplen, el sistema puede desactivar o abortar de forma autónoma. Es importante destacar que los comportamientos de aborto no implican la finalización general de la misión; en cambio, el sistema admite el reposicionamiento autónomo, los patrones de retención, la coordinación de tiempo en el objetivo o el encuentro de inteligencia, vigilancia y reconocimiento (ISR) antes del compromiso de seguimiento.
Tabla 1. Comparación de sistemas Pixel-Lock solo para terminales y autónomos para misión
| Capacidad | Sistemas Pixel-Lock solo para terminales | Bloqueo de píxeles autónomo de misión |
| Comportamiento de orientación | Guía de terminal recta fija | Agite, aborte, vuelva a planificar o vuelva a atacar de forma autónoma |
| Método de seguimiento | Contraste visual básico o coincidencia de plantillas | Seguimiento avanzado de ReID con identidad de objetivo persistente y recuperación de oclusión |
| Alcance de la misión | Capacidad solo de terminal | Escala desde IA asistida hasta misiones totalmente autónomas |
| Flexibilidad de la plataforma | Diseñado exclusivamente para ataques de FPV unidireccionales | Admite misiones asistidas y totalmente autónomas en el mismo hardware |
Escalabilidad arquitectónica y concepto operativo de modo doble
La mayoría de los sistemas existentes integran capacidades de IA en plataformas FPV piloteadas manualmente, lo que limita la escalabilidad a medida que cambian los requisitos de autonomía. Mission-Autonomous Pixel Lock presenta una desviación al presentar una arquitectura de autonomía integral desde el inicio, que abarca navegación, ejecución de misiones, compromiso de terminales y comportamientos de recuperación dentro de un único marco unificado.
Dicha progresión sin problemas de operaciones humanas en el bucle a humanas en el bucle y completamente autónomas puede lograrse a través de la configuración de software, evitando el costoso y potencialmente lento rediseño del hardware. Este nivel mejorado de escalabilidad definida por software se alinea con las iniciativas de autonomía por fases, incluidos los programas en los que los requisitos tempranos enfatizan el compromiso asistido y las fases posteriores exigen la ejecución autónoma de la misión y la resiliencia.
Mission-Autonomous Pixel Lock también puede admitir operaciones de transferencia asistida de FPV y misiones completamente autónomas utilizando una línea base de hardware común. El procesamiento de visión compartido, los bucles de control y la lógica de misión reducen la carga de capacitación y la complejidad logística, al tiempo que permiten flexibilidad en todos los perfiles de misión. Además, un diseño de modo doble permite que una sola plataforma admita misiones atribuibles de bajo costo y operaciones autónomas avanzadas que se anticipan con mayor frecuencia en fases posteriores del programa.
Seguimiento persistente del objetivo a través de la reidentificación (ReID)
El rendimiento de la guía de terminales está fuertemente influenciado por la solidez de la metodología de seguimiento subyacente. Los enfoques convencionales basados en contraste o coincidentes con plantillas son vulnerables a la oclusión y la variación de puntos de vista.
Las técnicas avanzadas de ReID se pueden implementar para mantener la identidad persistente del objetivo a lo largo del tiempo, la oclusión y el cambio de geometría. Un concepto de “empujar para aprender”, actualmente en desarrollo, permitirá a los operadores designar un objetivo sobre la marcha mientras ReID aprende el objetivo, lo que permite un seguimiento persistente. Al fusionar las características de detección térmica, geométrica y de textura, un sistema mejorado permitirá la readquisición confiable de objetivos y la discriminación selectiva de puntos de mira, lo que respaldará una toma de decisiones finales más eficaz.
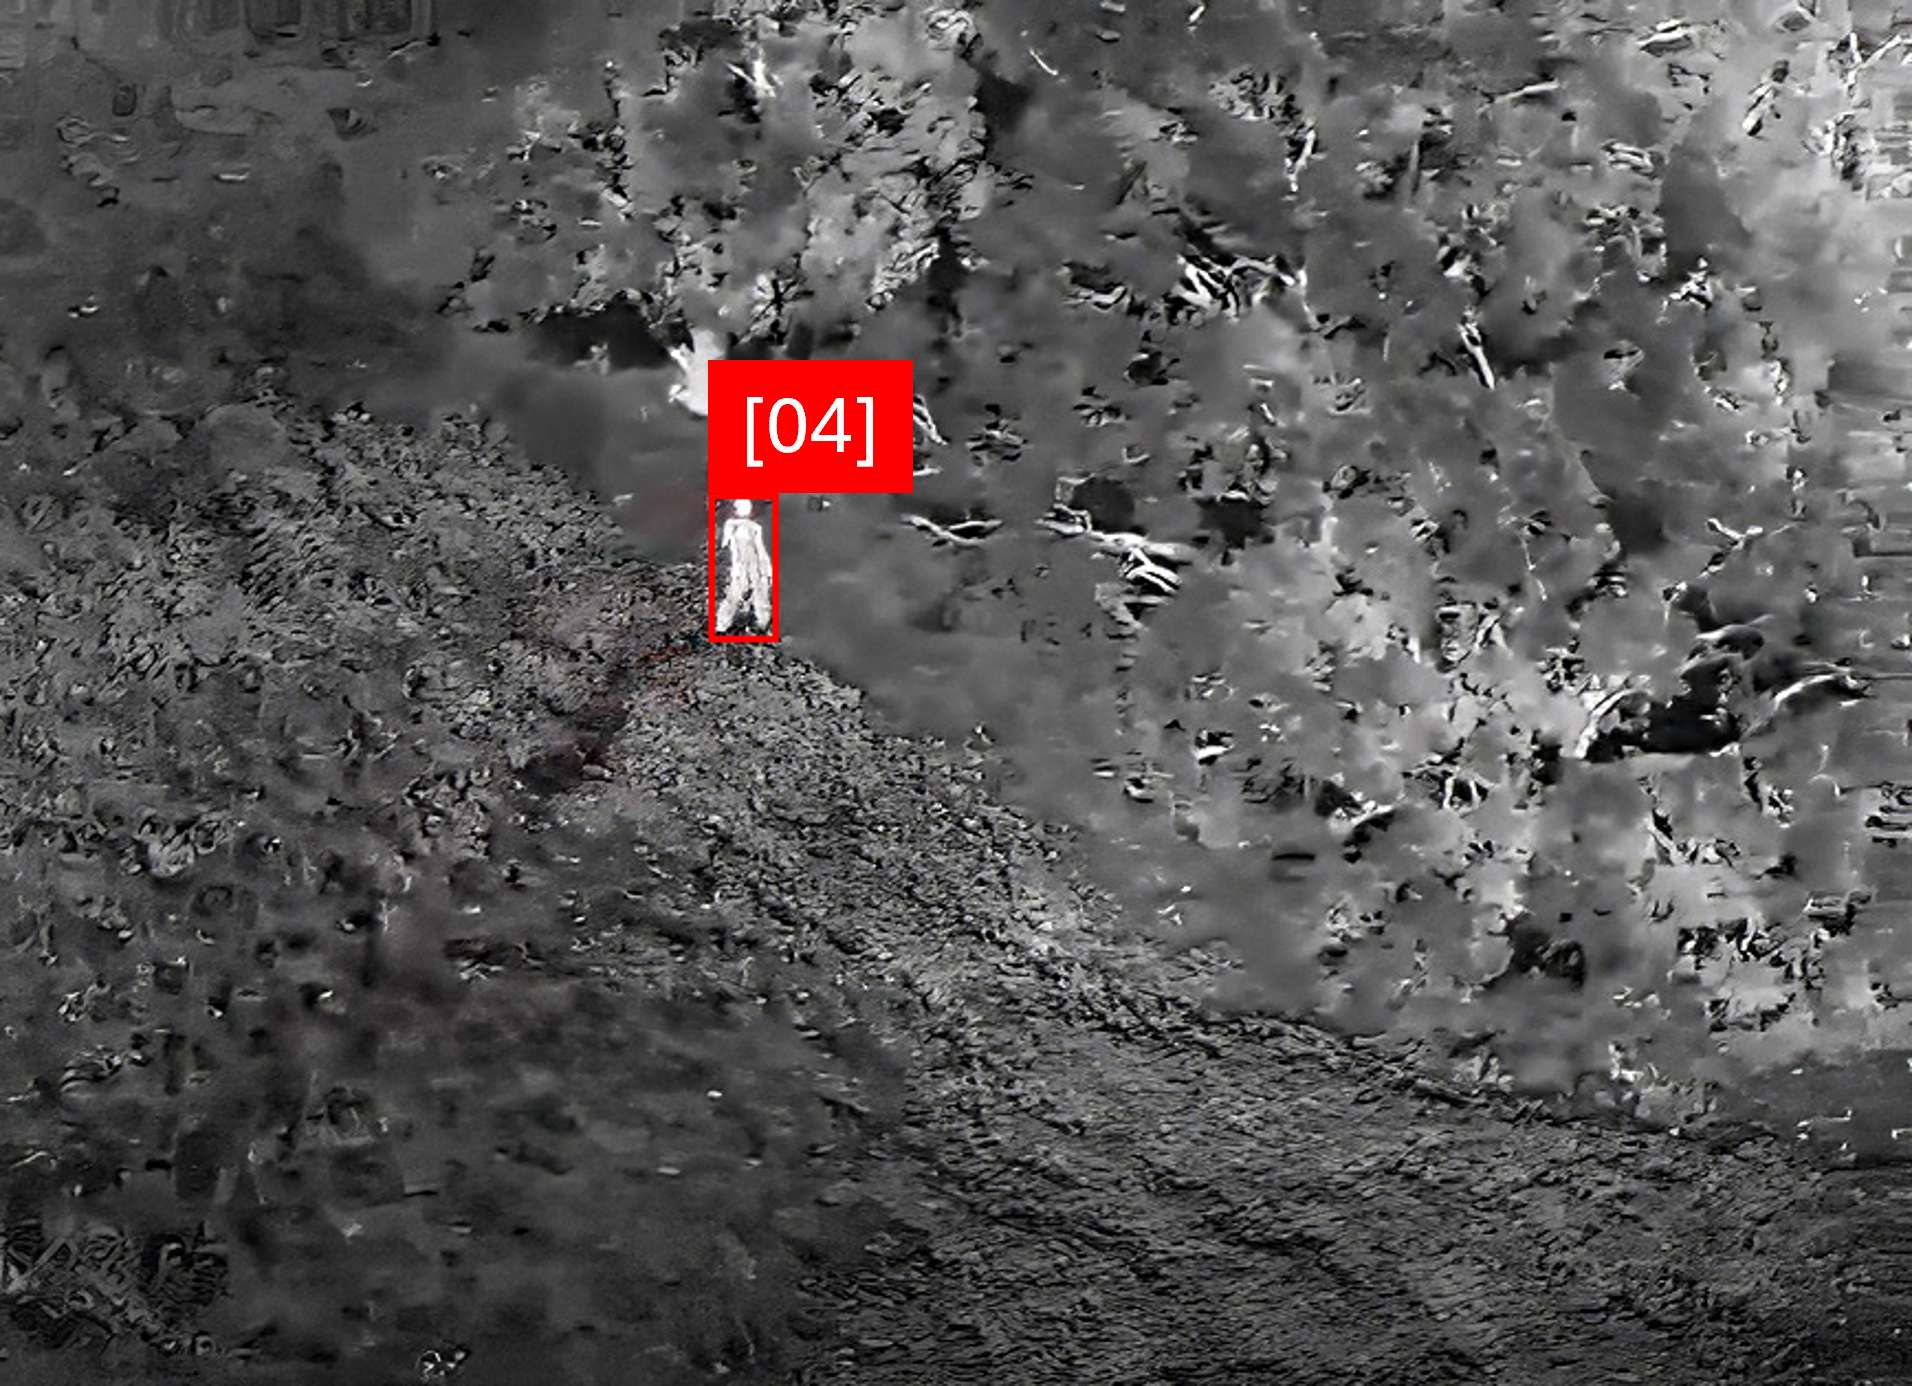
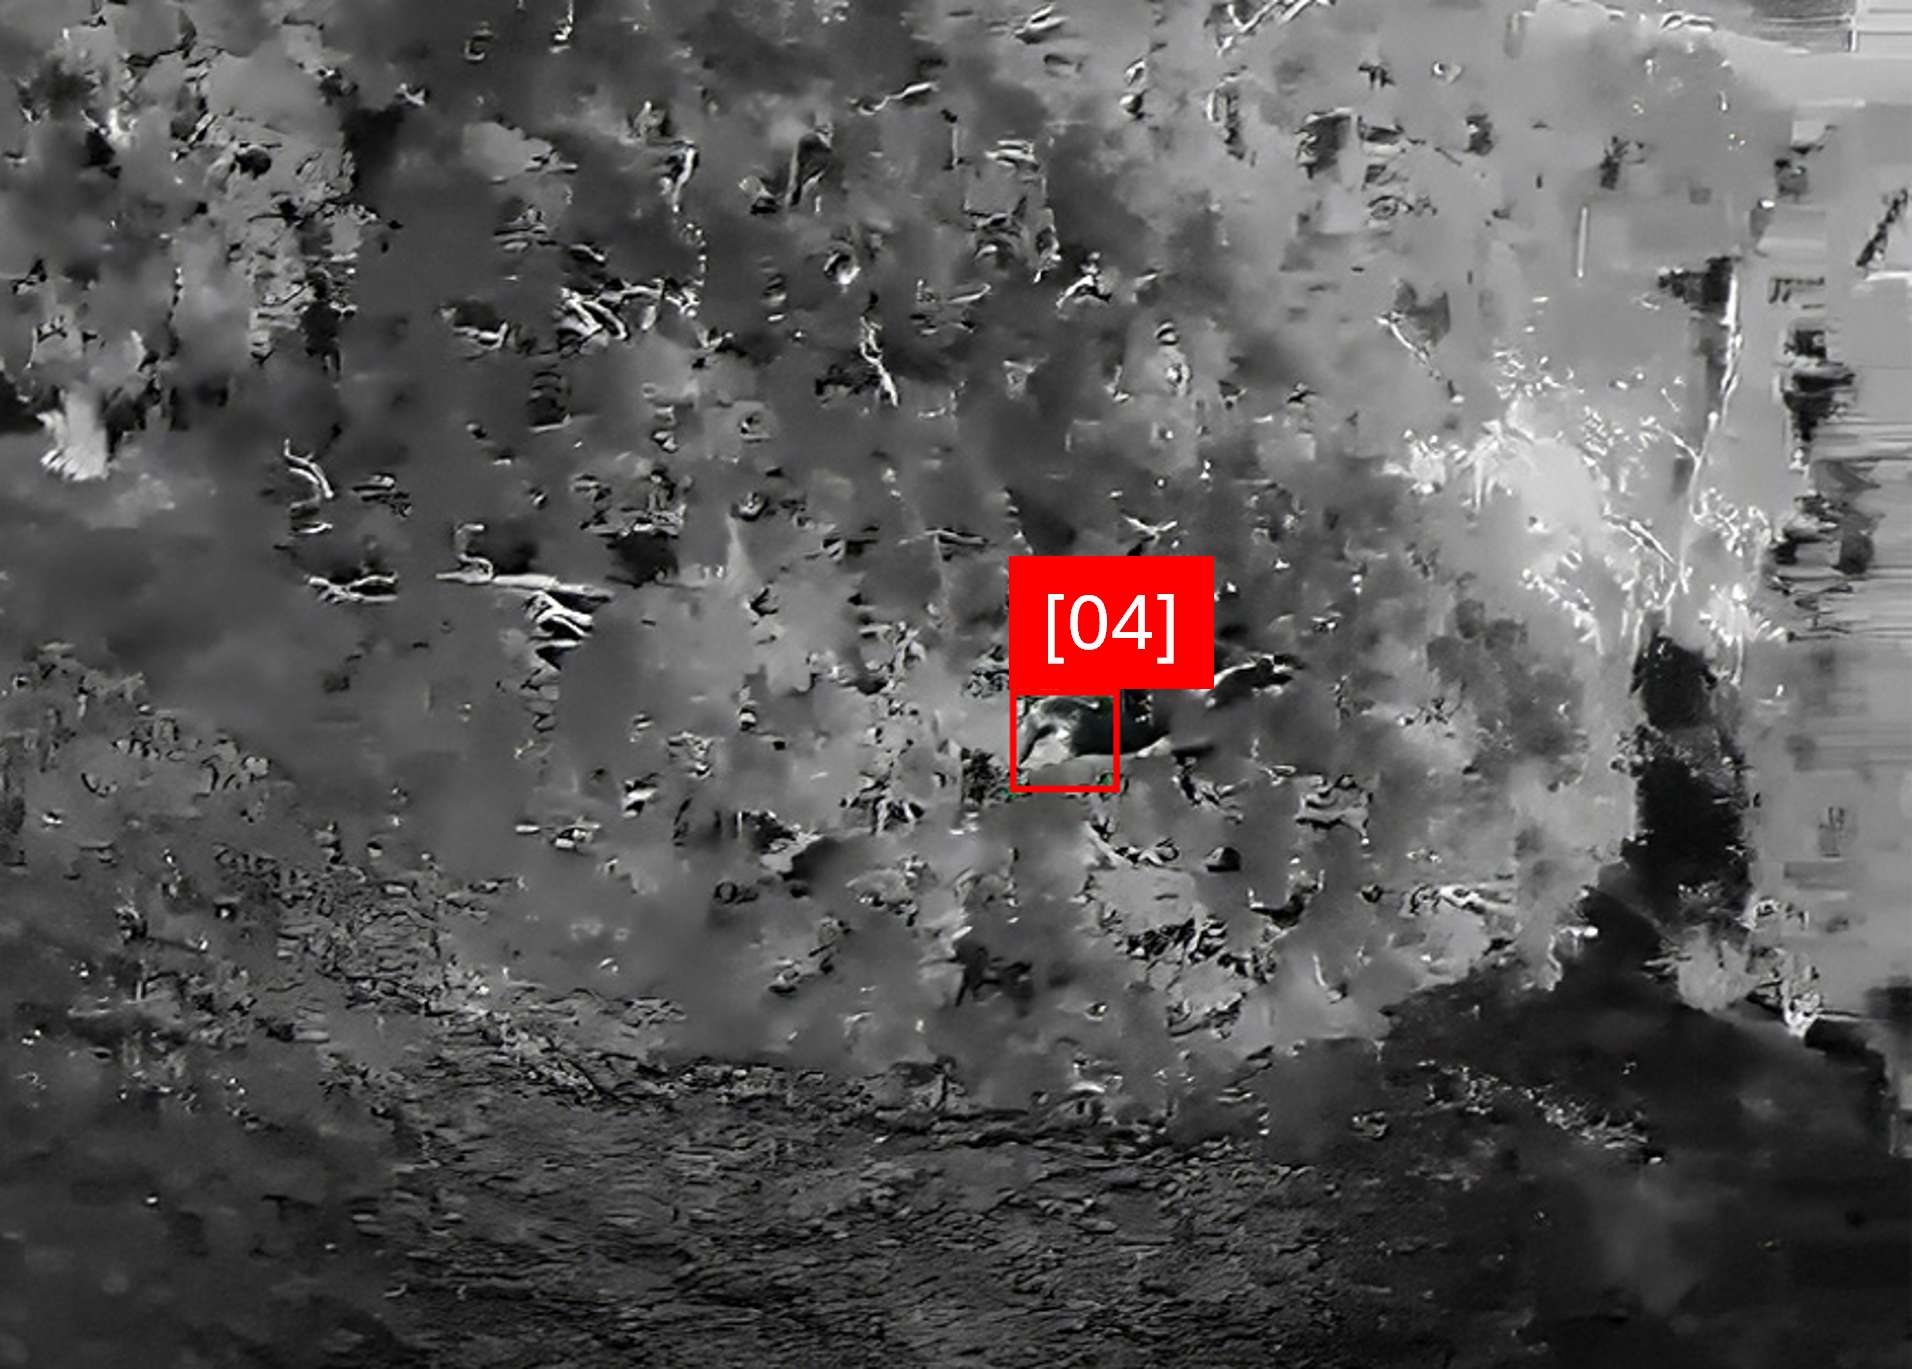
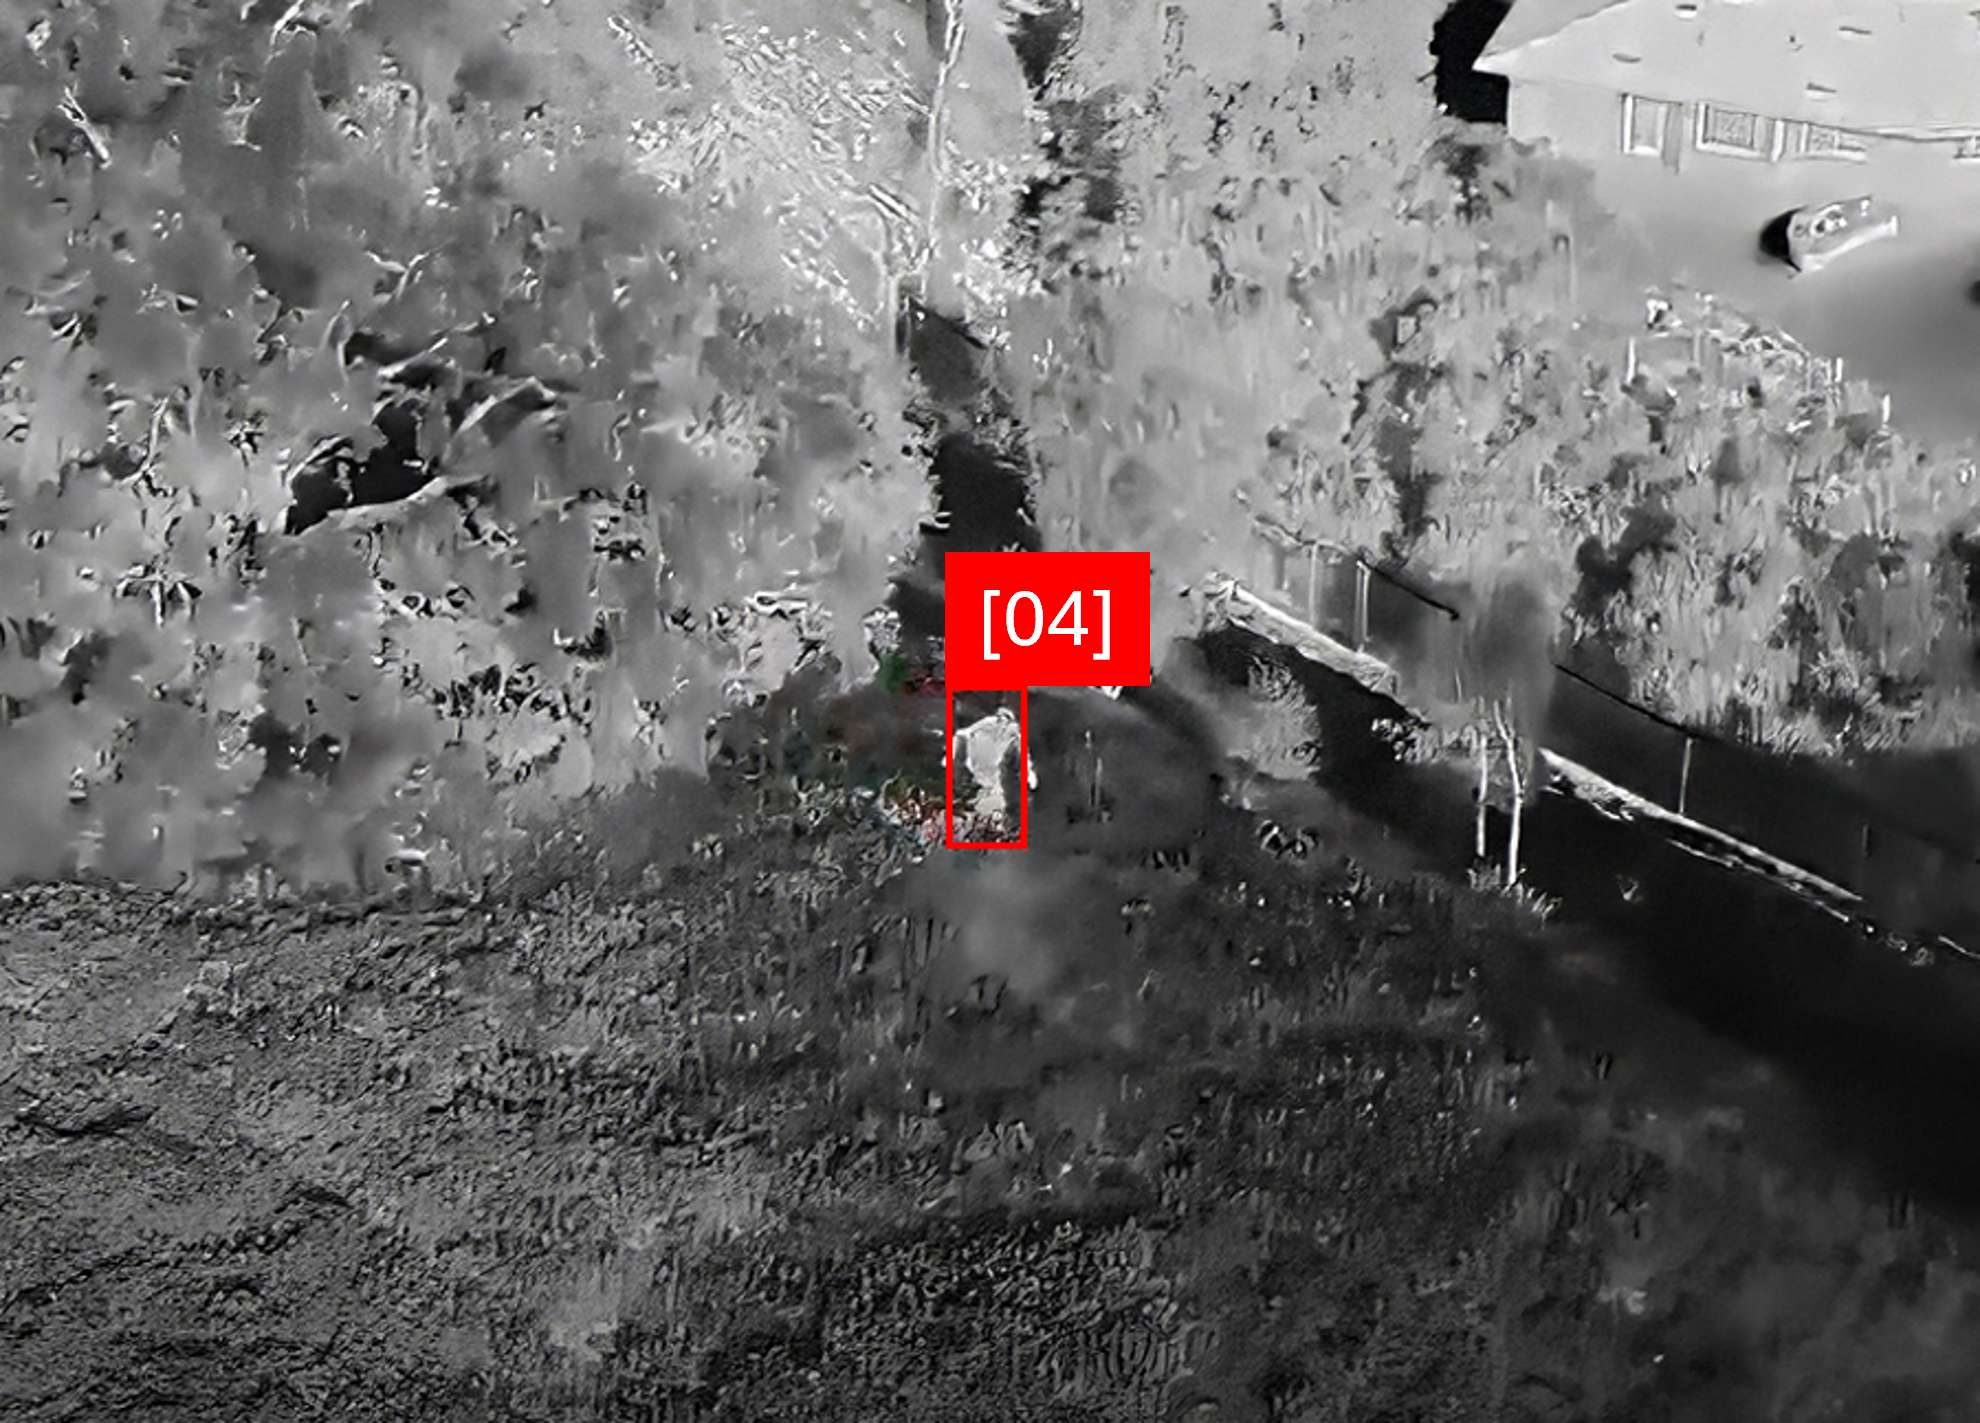
Figura 3. Secuencia de fotos infartadas - Continuidad de seguimiento basada en ReID a través de la oclusión
Optimización del costo por efecto: Una ventaja estratégica
Si bien los módulos de bloqueo de píxeles de productos básicos de bajo costo han ingresado al mercado a precios de 100 USD e inferiores, generalmente dependen del seguimiento básico basado en contraste que se interrumpe fácilmente por oclusiones, desorden o maniobras agresivas de objetivos. Por el contrario, Mission-Autonomous Pixel-Lock aprovecha la misma computación de alto rendimiento utilizada para un conjunto completo de misión-autonomía, que se ejecuta en plataformas como Qualcomm QCS8550 y NVIDIA Orin NX.
Ejecutar una pila completa de reconocimiento automatizado de objetivos (Automated Target Recognition, ATR) con reidentificación (Re-Identification, ReID) en silicio de alto rendimiento de Qualcomm y NVIDIA permite una precisión en fase terminal que las soluciones de bajo nivel no logran. Esta base de hardware permite al sistema volver a adquirir objetivos de manera confiable después de una oclusión completa o pérdida de señal, lo que aumenta las tasas de éxito de la misión. En última instancia, Mission-Autonomous Pixel-Lock mejora los resultados porque está optimizado para el costo por efecto: al ofrecer una probabilidad de golpe sustancialmente mayor, el sistema puede ser más eficiente que las generaciones anteriores de misiles inteligentes, drones y municiones de merodeo.
Una nueva era de ejecución de misiones de UAS
La ventaja operativa en entornos controvertidos se deriva cada vez más de la adaptabilidad y la velocidad de la decisión en lugar del rendimiento de la terminal por sí solo. Al integrar la lógica adaptativa de la misión, el seguimiento persistente y la autonomía escalable, Mission-Autonomous Pixel-Lock cambia la ventaja del control centrado en el operador a la toma de decisiones a nivel del sistema. Este enfoque respalda la reducción de la carga de trabajo del operador, la mejora de la eficiencia de la misión, el costo por efecto optimizado y la relevancia operativa sostenida a medida que evolucionan los requisitos de autonomía.
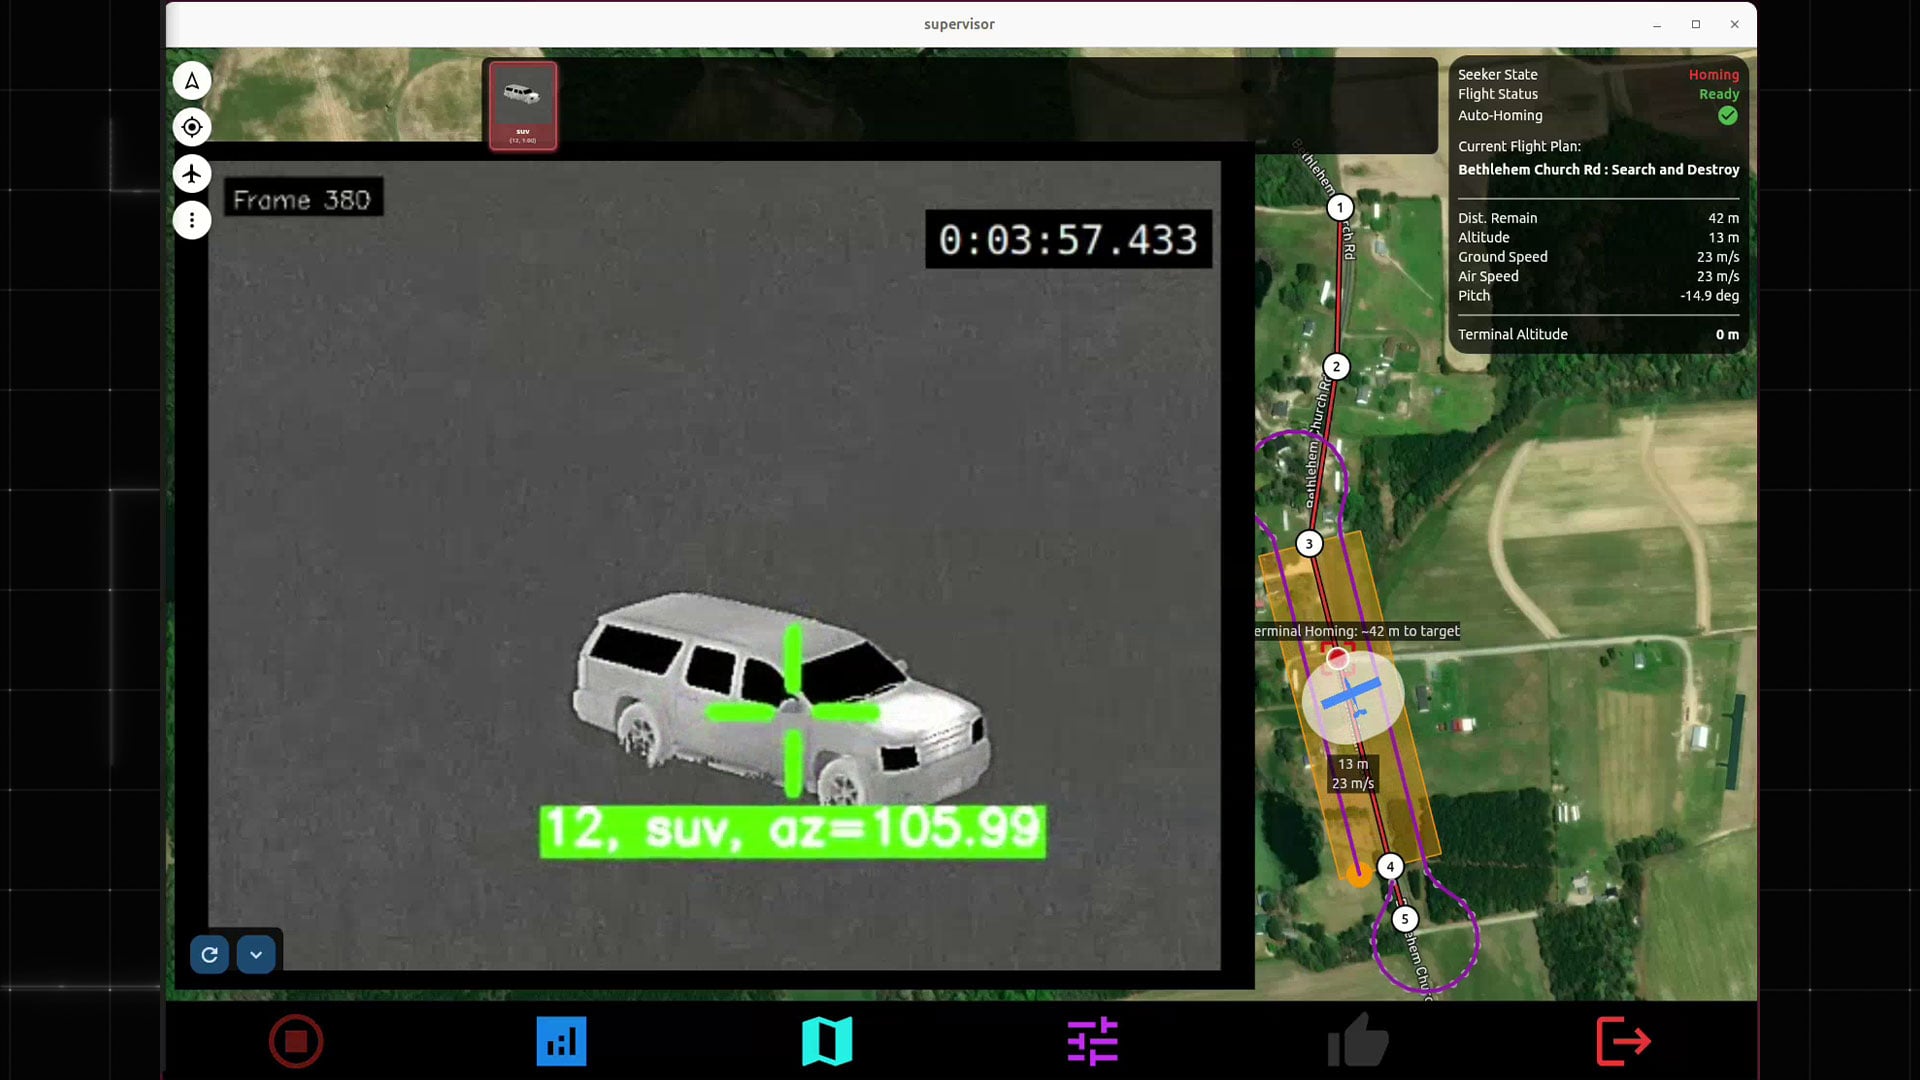
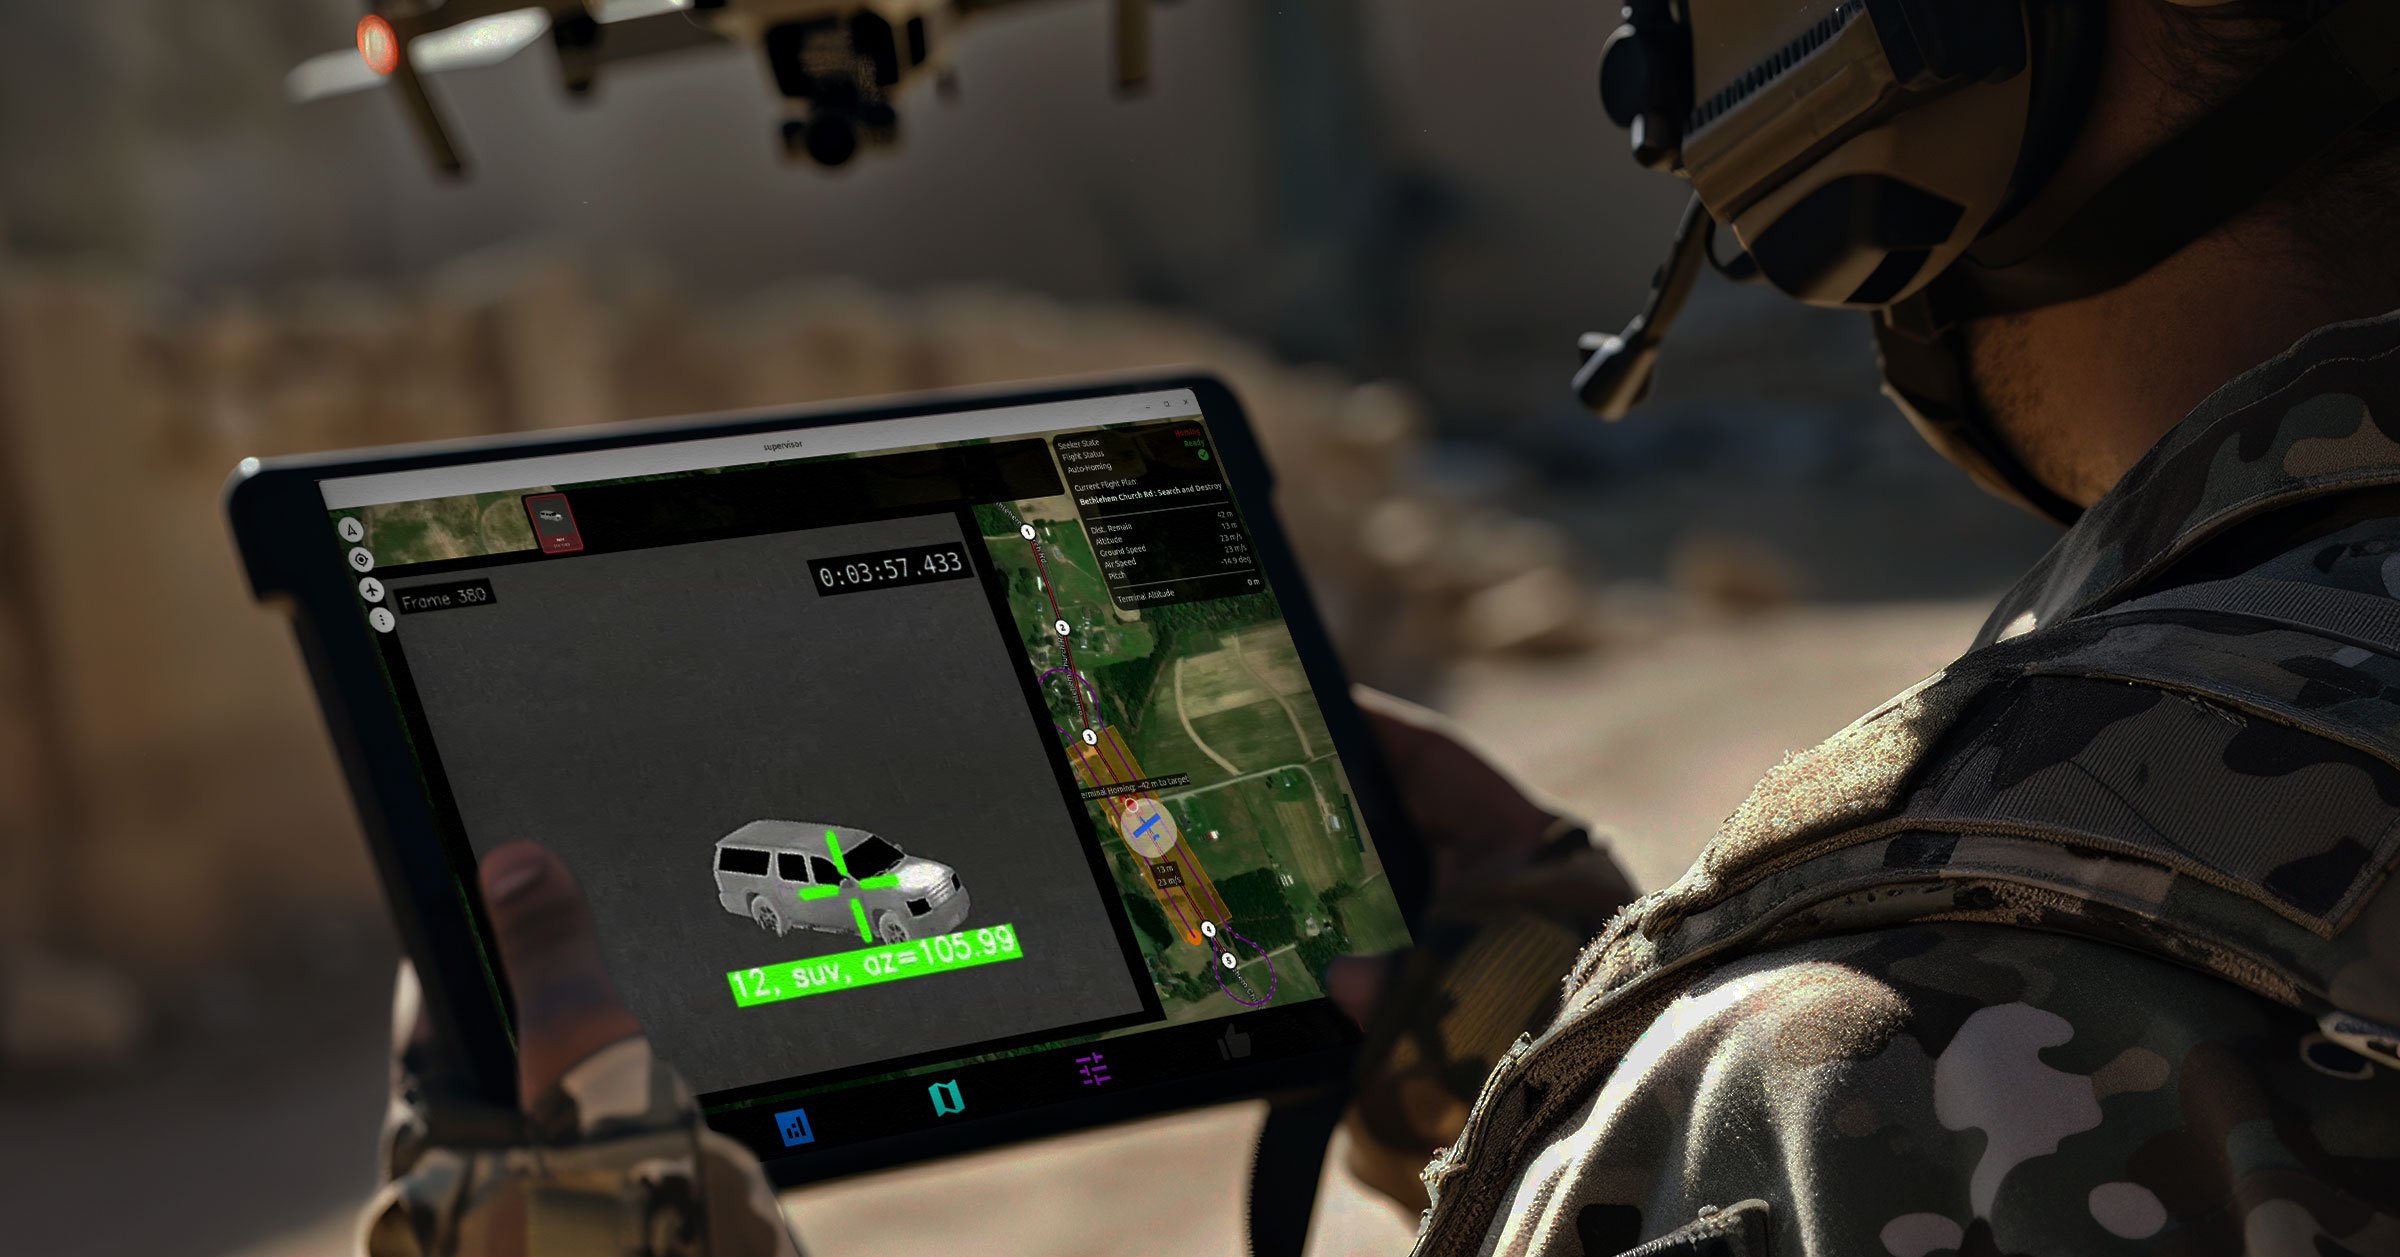
Figura 4. Bloqueo de píxeles autónomo de misión operativo – Comando y control – Interfaz
No es ningún secreto que los pequeños sistemas no tripulados son fundamentales para el éxito militar en el teatro, como lo demuestran los conflictos recientes en todo el mundo. Aquí, Mission-Autonomous Pixel-Lock permite que los sistemas de armas guiadas logren una ejecución de la misión más eficaz a través de la supervisión inteligente dentro de una única plataforma de autonomía de circuito cerrado. Transforma el bloqueo de píxeles de una ayuda de guía de terminal en una verdadera capacidad de autonomía a nivel de misión, lo que proporciona una ruta perfecta desde el compromiso asistido del objetivo hasta la autonomía completa.
Para obtener más información sobre Prism SKR, un software de autonomía y ATR de circuito cerrado impulsado por percepción de Teledyne FLIR OEM con búsqueda avanzada, selección de puntos de orientación 3D, bloqueo de píxeles autónomo de misión y operaciones conscientes del terreno, visite: oem.flir.com/skr.
Artículos relacionados
-
 Documento técnico
Consideraciones sobre el diseño de sensores de infrarrojos térmicos para la defensa contra UAS
Más información -
 Nota de la aplicación
Guía sobre la integración rentable de lentes térmicos: Qué saber para aplicaciones de defensa y vehículos autónomos
Más información -
 Documento técnico
Uso de datos sintéticos para acelerar el desarrollo del modelo de percepción de IA para la detección de objetos
Más información