
Capteurs IR à petits pixels : Optimisation du SWaP-C et des performances pour les applications stratégiques
Les systèmes d’imagerie thermique utilisés dans les applications stratégiques pour la défense, l’inspection professionnelle, la sécurité publique, les opérations industrielles, la robotique, les systèmes non équipés et la sécurité automobile sont soumis à une pression constante pour offrir une portée, une perception et une fiabilité supérieures dans des conceptions plus petites, plus légères, moins énergétiques et plus économiques. Un pas de pixel infrarouge plus petit est souvent considéré comme un chemin direct vers une amélioration du SWaP-C, mais la relation entre la taille des pixels et les performances au niveau du système est complexe. Dans les systèmes MWIR à longue portée, en particulier ceux qui utilisent des optiques à zoom continu, le pas des pixels doit être évalué en même temps que la sensibilité, la résolution spatiale, la conception optique, la capacité de fabrication, la plage dynamique, les performances DRI et l’architecture globale du système.
Principaux points à retenir
- Un pas de pixel plus petit peut aider à réduire la taille dans certains systèmes à champ de vision fixe, mais l’avantage est moins simple dans les systèmes MWIR longue portée avec optique à zoom continu.
- Des optiques plus rapides requises par des pixels plus petits peuvent augmenter la complexité de la conception, les difficultés de fabrication, la taille, le poids et le coût.
- Le SWaP-C au niveau du système dépend de l’ensemble de la chaîne d’imagerie, y compris du détecteur, de l’optique, du cryo-refroidisseur, du module de caméra, du traitement d’image et des exigences d’intégration.
- Dans certaines applications à longue portée, un pas de pixel plus important peut offrir des avantages de performance DRI tout en conservant un SWaP-C global favorable.
- L’architecture optimale doit être adaptée à la mission, à la plateforme, aux exigences de plage, à la cible de coût et à la stratégie de production.
Background
L'innovation a entraîné une diminution constante du pas des pixels IR, permettant des modules de caméra thermique infrarouge plus petits, plus légers, moins puissants et plus économiques. Ces avancées ont élargi l’utilisation de cœurs IR compacts avec des objectifs à champ de vision fixe dans des applications critiques où l’imagerie thermique peut améliorer la perception, l’efficacité et la sécurité. Cependant, les mêmes hypothèses ne s’appliquent pas toujours aux systèmes IR longue portée plus complexes. Dans les systèmes MWIR qui utilisent des objectifs à zoom continu (CZ), l’effet du pas de pixel sur la taille, le poids, le coût et les performances n’est pas simple. La meilleure architecture dépend de l’analyse du compromis au niveau des composants et du système.
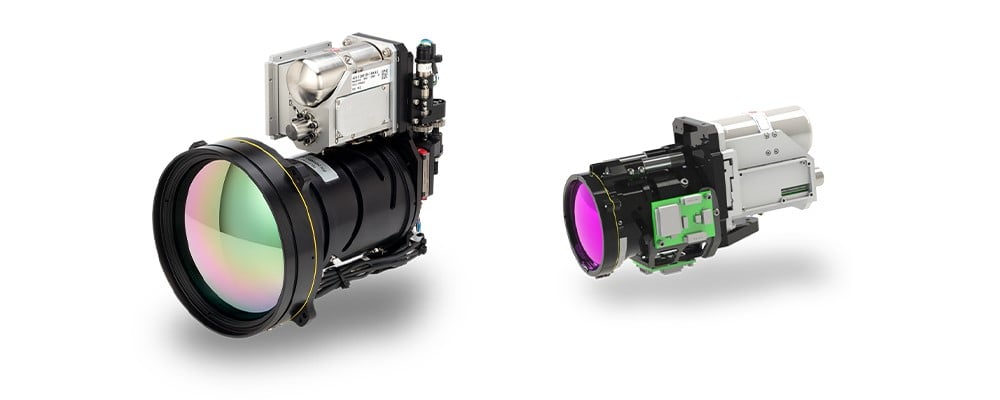
Figure 1. Neutrino SX8 MWIR 8 μm - CZF 30-300 (gauche) et Neutrino LC MWIR 15 μm - CZ 27-275 (droite)
Teledyne FLIR OEM est intégré verticalement, des ROIC, détecteurs et cryo-refroidisseurs aux modules de caméras thermiques MWIR et LWIR, à l’optique à zoom continu et au logiciel de perception. Cette perspective capteur-système aide les concepteurs à évaluer l’ensemble de la chaîne d’imagerie plutôt qu’à optimiser un composant isolé. Par exemple, la série Neutrino IS, illustrée à la figure 1, comprend plusieurs pas de pixels MWIR et des options d’objectif CZ, ce qui permet aux concepteurs de systèmes d’évaluer le SWaP-C, le coût, la faisabilité et les compromis de performance pour des applications spécifiques.
Définitions clés
Les termes suivants fournissent une référence rapide aux concepts optiques et d’imagerie utilisés dans cet article. Comprendre comment ces variables interagissent est essentiel lors de l’évaluation du pas de pixel, de l’optique, du SWaP-C, du coût et des performances au niveau de la mission dans le cadre d’une conception complète du système infrarouge.
| Matrice à plan focal (FPA) | Un ensemble bidimensionnel de détecteurs de lumière qui est placé dans le plan focal d’un système optique |
| Longueur focale ou longueur focale effective (EFL) | Distance entre le centre d’un objectif et sa mise au point |
| Champ de vision (FOV) | La zone angulaire maximale d’une scène qu’un objectif peut voir |
| Champ de vision instantané (IFOV) | Le plus petit détail dans le champ de vision qui peut être détecté ou vu à une distance définie |
| nombre f (f/#) | Mesure de la capacité de collecte de lumière d’un système optique calculée en divisant la longueur focale par le diamètre de la pupille d’entrée |
| Résolution spatiale | La dimension physique d’une scène qui représente un pixel d’une image |
| Point flou | Un point optique causé par un cône de rayons lumineux provenant d’un objectif qui n’atteint pas une mise au point parfaite lors de l’imagerie d’une source ponctuelle, également appelée Cercle de confusion, Disque de confusion, Cercle d’indistinctité ou Cercle flou |
| Optique limitée à la diffraction | La limite principale à la résolution d’un système optique causée par la physique de la diffraction où les optiques limitées à la diffraction ont atteint cette limite de performance de résolution |
Conception optique SWaP-C
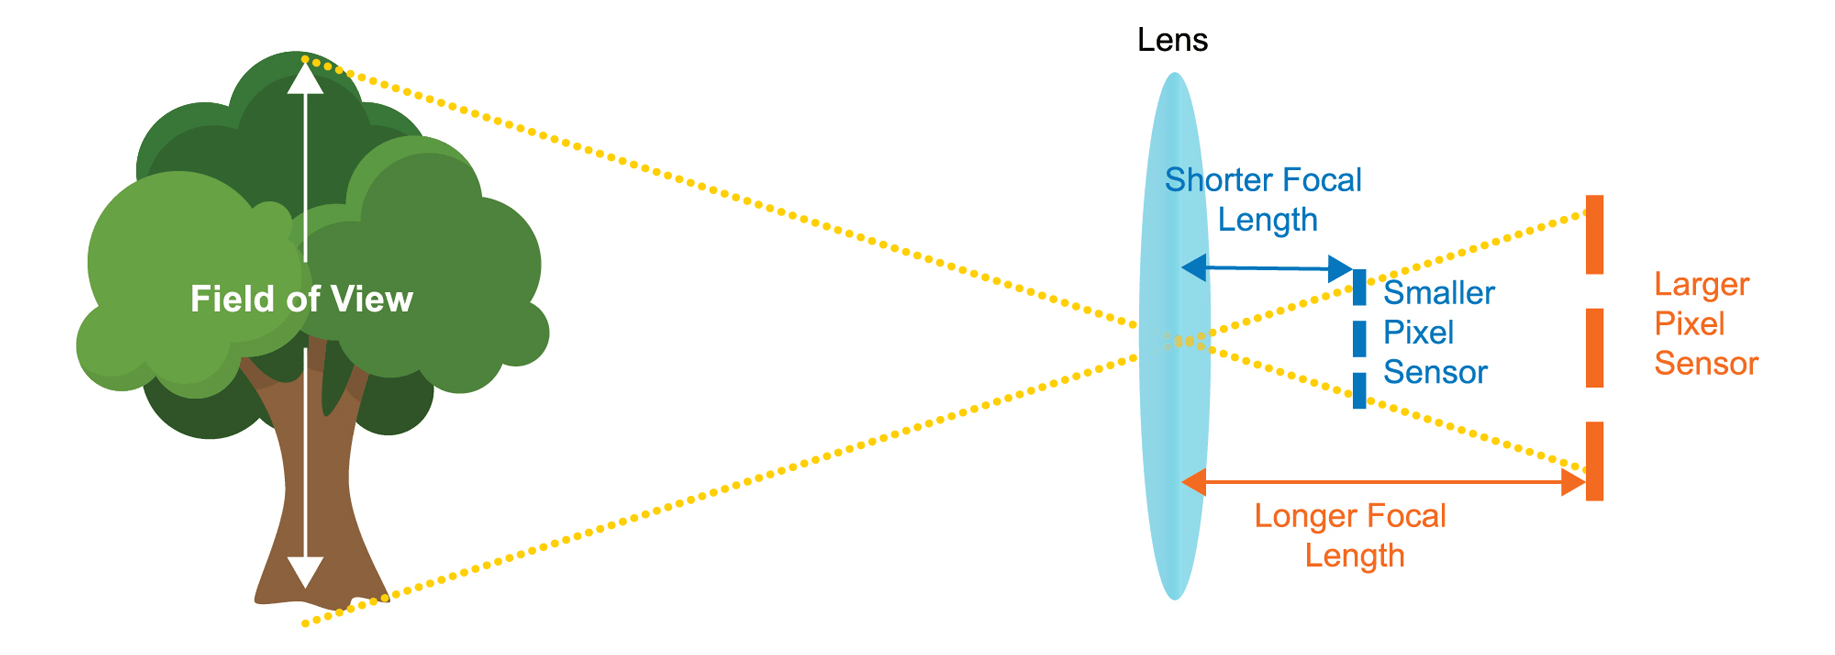
FIGURE 2. LA RÉDUCTION DU PAS DES PIXELS RÉDUIT LA LONGUEUR FOCALE ET LA TAILLE DE LA MATRICE POUR UN FOYER ET UNE RÉSOLUTION DONNÉS
La figure 2 illustre que, pour un nombre donné de pixels sur la cible, la résolution des pixels et le champ de vision, la réduction du pas des pixels peut théoriquement réduire la taille du système, car la taille du réseau de pixels et la longueur focale effective sont réduites proportionnellement. Pour les systèmes à champ de vision fixe, cet avantage peut être significatif. Cependant, pour les systèmes MWIR à longue portée avec objectifs CZ, des facteurs de conception supplémentaires peuvent réduire, voire surmonter l’avantage théorique du SWaP-C. Les plateformes stratégiques doivent être optimisées pour garantir des performances complètes du système, la complexité de l’intégration, la fiabilité, le coût et la taille, en particulier lorsque les optiques dominent l’équation SWaP-C.
Sensibilité
Les pixels plus petits nécessitent un nombre f proportionnellement plus rapide pour obtenir une sensibilité similaire en raison de la taille réduite des pixels, d’une réduction générale de l’efficacité quantique, d’une augmentation du courant noir et d’un bruit à motif fixe accru. Par conséquent, le diamètre du système (Ø), qui est entraîné par l’élément optique avant ou l’ouverture d’entrée, est le même ou légèrement plus grand que celui des systèmes à plus gros pixels de même sensibilité.
Résolution spatiale
Les pixels plus petits nécessitent également un nombre f plus rapide pour obtenir la même résolution spatiale, ou des pixels par point flou, en supposant une optique limitée à la diffraction. Les nombres f inférieurs à ƒ/3 sont particulièrement plus chers et difficiles à fabriquer, car les aberrations optiques doivent être contrôlées sur un angle plus large. Par conséquent, les performances limitées à la quasi-diffraction peuvent devenir excessivement coûteuses ou inatteignables.
Tolérance optique
Les chiffres f plus rapides nécessitent des tolérances de conception optique plus strictes, ce qui complique la conception et peut nécessiter des éléments d’objectif supplémentaires pour obtenir des performances similaires. Cela peut augmenter la longueur de l’ensemble objectif EFL plus court au-delà de celle de l’ensemble f-number plus lent utilisé par un système à plus gros pixels. La taille, le poids et le coût sont tous affectés négativement.
Plage dynamique
Les pixels plus petits réduisent généralement la plage dynamique, car la capacité diminue généralement avec le pas des pixels. Cela peut réduire les performances globales du système.
Diaphonie de pixels à pixels
La diaphonie entre pixels devient plus difficile à atténuer à mesure que le rapport hauteur/longueur de diffusion diminue et que les processus de fabrication deviennent plus difficiles. Cette diaphonie dégrade encore la fonction de transfert de modulation du système (MTF) et les performances globales.
Les avantages des pas de pixels plus petits sont souvent plus simples dans les systèmes à champ de vision fixe. Dans les systèmes d’objectif CZ, un pas de pixel plus petit ne se traduit pas nécessairement par des économies SWaP-C significatives. Le tableau 1 compare trois conceptions de système dérivées des spécifications typiques de l’objectif CZ 10x tout en conservant une résolution spatiale, ou IFOV, égale. Dans cet exemple, le pas de pixel MWIR détermine les exigences de nombre f, ce qui affecte directement le nombre d’éléments optiques et la conception optique globale. À mesure que le pas des pixels diminue de 15 μ m à 8 μ m à 5 μ m, les optiques deviennent plus complexes, plus lourdes et plus coûteuses.
TABLEAU 1. SPÉCIFICATION DES OBJECTIFS CZ 10X TYPES POUR CAPTEURS À PAS PIXEL DE 5 μ m, 8 μ m ET 15 μ m
| PAS DE PIXEL | 5 μ m | 8 μ m | 15 μ m | COMMENTAIRES |
|---|---|---|---|---|
| Ouverture f | 1,8 | 2,9 | 5,5 | Échantillonnage et sensibilité équivalents |
| EFL | 100 mm | 160 mm | 300 mm | IFOV équivalent |
| Éléments optiques | ~10 | ~9 | ~8 | Un nombre f plus rapide nécessite plus d’éléments optiques |
| Dimensions du système optique | Ø = 58 mm L = ~130 mm |
Ø = 58 mm L = ~130 mm |
Ø = 58 mm L = ~100 mm |
La longueur (L) peut être nettement plus courte que l’EFL pour les nombres f plus lents ou plus longue que l’EFL pour les nombres f plus rapides |
| Poids optique | >100 g | ~70 g | ~40 g | Le nombre f plus rapide augmente le poids en raison du nombre, de la taille, de l’épaisseur et de la courbure des éléments optiques |
| Coût de l'optique | ~1,8x le coût | ~1,5x le coût | Coût | Un nombre f plus rapide augmente les coûts en raison du nombre, de la taille, de l’épaisseur et de la courbure des éléments et des processus de fabrication, par exemple, la complexité de l’alignement |
Coût du système infrarouge
Le coût au niveau du système IR comprend le coût de l’optique indiqué dans le Tableau 1 et le coût du module de caméra, qui comprend la matrice, la plaquette, le cryorefroidisseur et d’autres entrées de coût de sous-composant. Comme illustré à la figure 3, le coût au niveau du système diminue avec le pas de pixel jusqu’à atteindre le minimum pour l’exemple de système MWIR avec un objectif CZ 10x à 8 μ m, où le coût du module de caméra est réduit. Le pas de pixel de 8 μ m permet de réaliser des économies de 9 % et 19 % au niveau du système par rapport aux pas de pixel de 5 μ m et 15 μ m, respectivement. En termes simples, les coûts au niveau du système atteignent un point de diminution des retours et peuvent augmenter lorsque les plus petits capteurs de pixels sont utilisés.
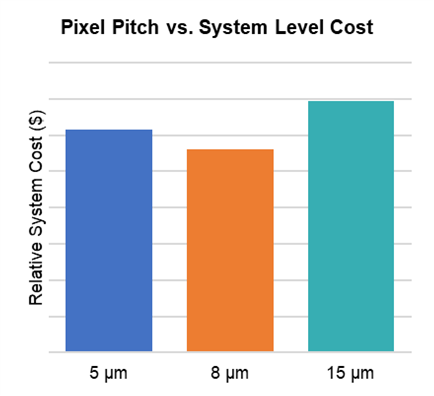
FIGURE 3. EXEMPLE MWIR AVEC OBJECTIF 10X CZ, COÛT AU NIVEAU DU SYSTÈME RÉDUIT À 8 Μ M
Performances DRI du système infrarouge
Outre les considérations de coût, de taille et de poids, les systèmes à pas de pixel plus large peuvent fournir des avantages de performance en matière de détection, de reconnaissance et d’identification (DRI) dans certaines applications à longue portée. Les critères DRI décrivent la plage effective d’une caméra thermique et sont couramment utilisés pour évaluer si un système d’imagerie peut détecter un objet, reconnaître sa classe ou identifier les détails nécessaires pour appuyer une décision. Ces tâches sont pertinentes dans les cas d’utilisation critiques, y compris la surveillance, la sécurité publique, la recherche et le sauvetage, la surveillance industrielle, la robotique, les plateformes autonomes et les systèmes de sécurité automobile.
Identification (ID)
Pour la tâche d’identification, l’observateur doit correctement identifier chaque cible de l’ensemble de cibles.
Reconnaissance (Rec)
Pour la tâche de reconnaissance, l’observateur doit correctement identifier la classe générale de la cible, telle que le type de véhicule, la catégorie d’objet, le piéton, l’animal, l’obstacle ou une autre classe pertinente pour la mission.
Détection (det)
Pour la tâche de détection, l’observateur doit détecter correctement la cible dans une scène.
Dans la continuité de l’exemple de conception d’objectif CZ 10x, les performances des trois systèmes peuvent être modélisées à l’aide d’une dimension critique cible de 3,1 m et d’une variation de température cible de 4,0 K dans le modèle NV-IPM. Le modèle prend également en compte la dégradation typique de la MTF d’aberration optique pour les optiques f/1.8, f/2.9 et f/5.5 ; une réduction prudente du rapport signal/bruit pour les pas de pixels de 5 μ m, 8 μ m et 15 μ m ; une MTF constante de diffusion du détecteur ; et d’autres paramètres équivalents, y compris la cible, l’atmosphère, la transmission spectrale de la caméra et l’affichage.
Les distances auxquelles il existe une probabilité de 50 % d’accomplir la tâche pour la V50 ont mesuré des difficultés de tâche de 2,0 (détection), 9,0 (reconnaissance) et 13,0 (identification) sont indiquées dans le Tableau 3. Les données modélisées indiquent que le système à pas de pixel de 15 μ m présente des avantages de distance de 12 % pour la détection, 10 % pour la reconnaissance et jusqu’à 12 % pour l’identification par rapport au pas de pixel de 5 μ m.
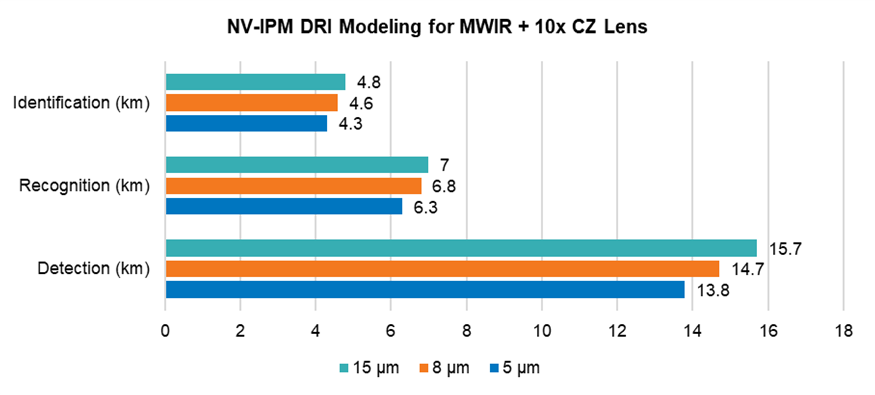
FIGURE 4. MODÉLISATION NV-IPM DRI POUR MWIR AVEC OBJECTIF 10X CZ POUR UN PAS DE PIXEL DE 5, 8 ET 15 Μ M
Résumé du compromis sur la conception des petits pas de pixel
Pris ensemble, les exemples de 5 μ m, 8 μ m et 15 μ m montrent que le pas de pixel plus petit ne fournit pas automatiquement de meilleurs SWaP-C, coûts ou performances au niveau du système. Dans les architectures d’objectif CZ, les pixels plus petits nécessitent souvent des chiffres f plus rapides, ce qui peut augmenter la complexité optique, la sensibilité de tolérance, le poids et le coût. Le coût du module de caméra, y compris la plaquette, le cryorefroidisseur et d’autres sous-composants, peut également atteindre un point de réduction des retours à mesure que le pas des pixels diminue. Dans cet exemple, le coût au niveau du système est réduit à 8 μ m, tandis que le système de 15 μ m fournit des performances DRI modélisées plus élevées. La bonne architecture IR dépend donc de l’exigence de plage de profil de mission complète, des contraintes de plateforme, de l’optique, des objectifs de production et de la conception totale du système, et non pas du pas de pixel seul.
Pour les applications stratégiques où la portée, la fiabilité, le SWaP-C et la fabrication sont essentiels, une analyse précoce du compromis au niveau du système est essentielle. Teledyne FLIR OEM aide les équipes d’ingénierie à évaluer le détecteur, l’optique, le module de caméra, le cryorefroidisseur, le traitement d’image et les considérations de production pour identifier l’architecture d’imagerie thermique la mieux adaptée à l’application. Pour découvrir la solution infrarouge adaptée à votre prochaine conception, rendez-vous sur oem.flir.com.
Articles connexes
-
 Livre blanc
Au-delà de l’IA intégrée : Optimisation du pipeline de perception thermique, des données du capteur au déploiement en périphérie
En savoir plus -
 Article
Imagerie thermique VGA vs SXGA : Ce que signifie une résolution plus élevée pour la portée, l’optique et l’IA
En savoir plus -
 Livre blanc
Considérations relatives à la conception des capteurs infrarouges thermiques pour la défense contre les drones
En savoir plus